
Beschreibung
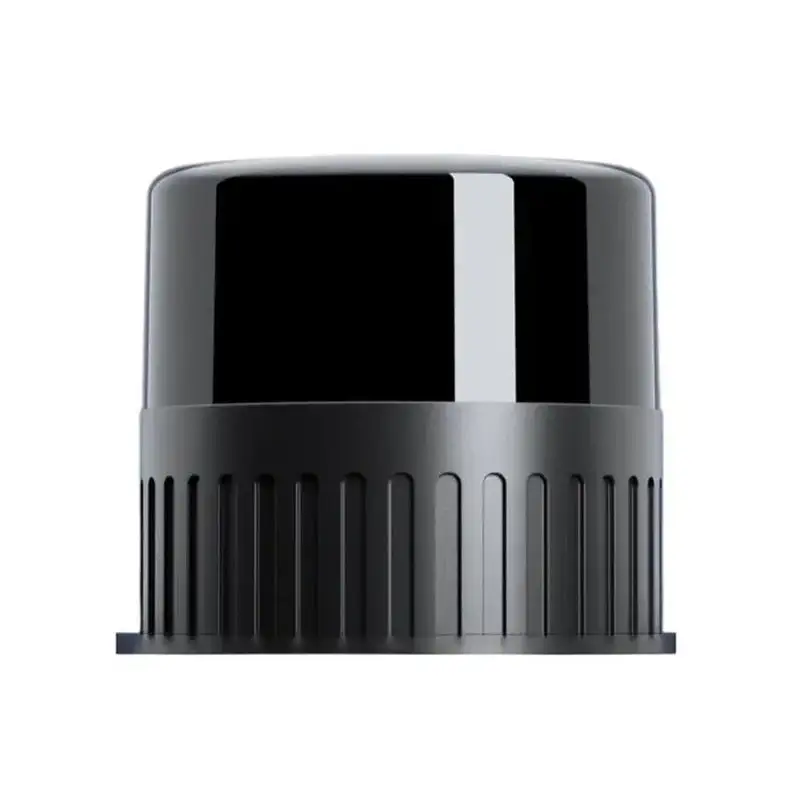
RoboSense Fairy48 ist 48-Strahl Konfiguration der hochpräzisen digitalen LiDAR-Plattform von RoboSense im mittleren Bereich. Es kombiniert eine 360° × 32° Sichtfeld bis zu 150 m Ranging-Fähigkeit und strukturierte Punktwolken-Ausgabe für Robotik-Wahrnehmung, -Mapping, -Navigation und Hindernisbewusstseinsentwicklung.
Das 48-Beam-Modell gibt ungefähr 690,000 pts/s im Single-Return-Modus und ungefähr 1,380,000 pts/s im Dual-Return-Modus. Mit einem typischen 0.5 cm (1 sigma) Präzisionsspezifikation, Integrierte IMUFairy48, sowie die digitale SPAD-SoC- und VCSEL-Architektur, ist für die hochdichte 3D-Wahrnehmung bei mobilen Robotern und Automatisierungssystemen konzipiert.
Fairy verwendet aktive Beleuchtung und einen digitalen Signalpfad, um die Punktwolkensammlung unter sich ändernden Lichtverhältnissen zu unterstützen. Die Plattform-Dokumentationslisten 100Base-T1/100Base-TX Ethernet, UDP-Ausgang und GPS, PTP und gPTP Zeitsynchronisierungsoptionen für Integrationsworkflows.
Fairy Plattform Kontext: RoboSense bietet sowohl 48- als auch 96-Beam Fairy-Konfigurationen an. Diese Auflistung ist die 48-Strahl Version; die 48-Beam-Punktratenwerte in dieser Beschreibung und der Tabelle der Spezifikationen sind die anwendbaren Werte für dieses Produkt.
Merkmale
- 48-Strahl 3D-Sensor – Dieses Produkt verwendet die 48-Linie Feenkonfiguration für detaillierte, strukturierte 3D Umweltwahrnehmung.
- 360° × 32° Sichtfeld – Volle horizontale Abdeckung und ein vertikales Feld von -15.84° bis +15.84° ein breites räumliches Bewusstsein unterstützen.
- 150 m Abstandsmesskapazität – Das offizielle 48-Linienhandbuch spezifiziert 150 m maximale Messfähigkeit und 80 m bei 10% NIST Reflexionsgrad.
- Hohe Präzision – Das 48-Zeilenhandbuch listet eine typische 0.5 cm (1 sigma) Genauigkeit der Messbereichsmessung, abhängig von den dokumentierten Ziel- und Umweltprüfungsbedingungen.
- Einzel- und Doppelrückgabemodus – Die Plattform unterstützt den stärksten, den ersten, den letzten und den dualen Rückgabemodus; die 48-Linien-Ausgangsrate ist ungefähr 690,000 pts/s einmalige Rückkehr und 1,380,000 pts/s Doppelrückkehr.
- Hochauflösender rotierender Scan – Die 48-Linienkonfiguration spezifiziert 0.25° horizontal und 0.67° vertikale Winkelauflösung bei a 10 Hz Bildrate.
- Integrierte IMU Integrierte IMU-Daten können die hostseitige Bewegungskompensation, Orientierungsanalyse und Multisensor-Entwicklungsworkflows unterstützen.
- Digitale SPAD-SoC und VCSEL Architektur Das chipbasierte Transceiver-Design soll reichhaltige Punktwolkeninformationen erhalten und gleichzeitig eine effiziente Systemintegration gewährleisten.
- Kompakter mobiler Roboter-Formfaktor – Die Maßnahmen des LiDAR-Gremiums φ75 mm × H70 mm und Wiegen weniger als 350 g ohne Verkabelung.
- Ruhige Integrationsparameter – Die manuellen Listen IP67/IP6K9K, -40°C bis +60°C Betrieb und 9 V bis 32 V Input.
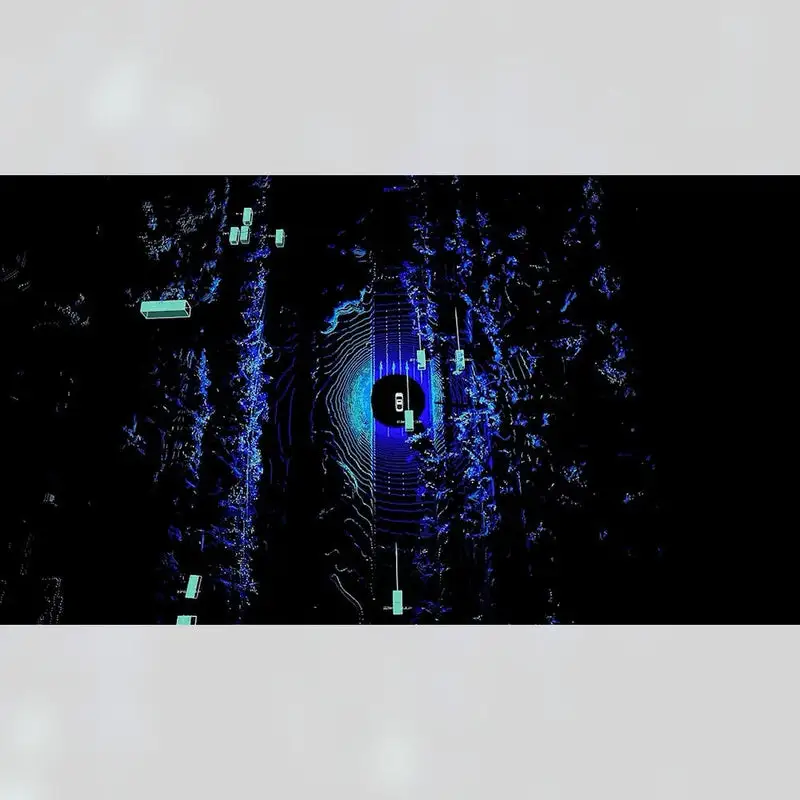
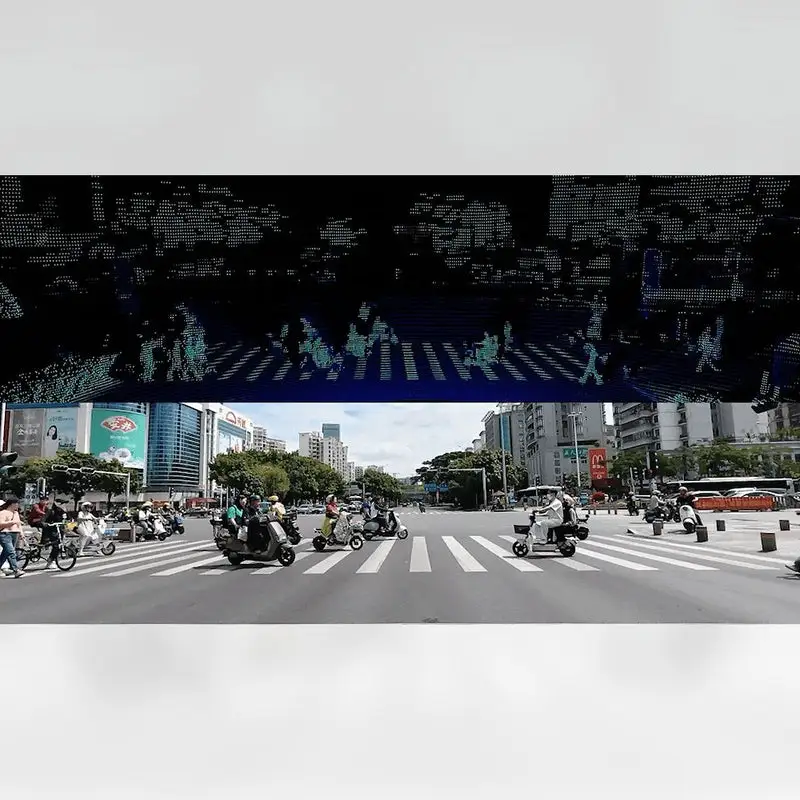
48-Beam Präzisionspunktwolke
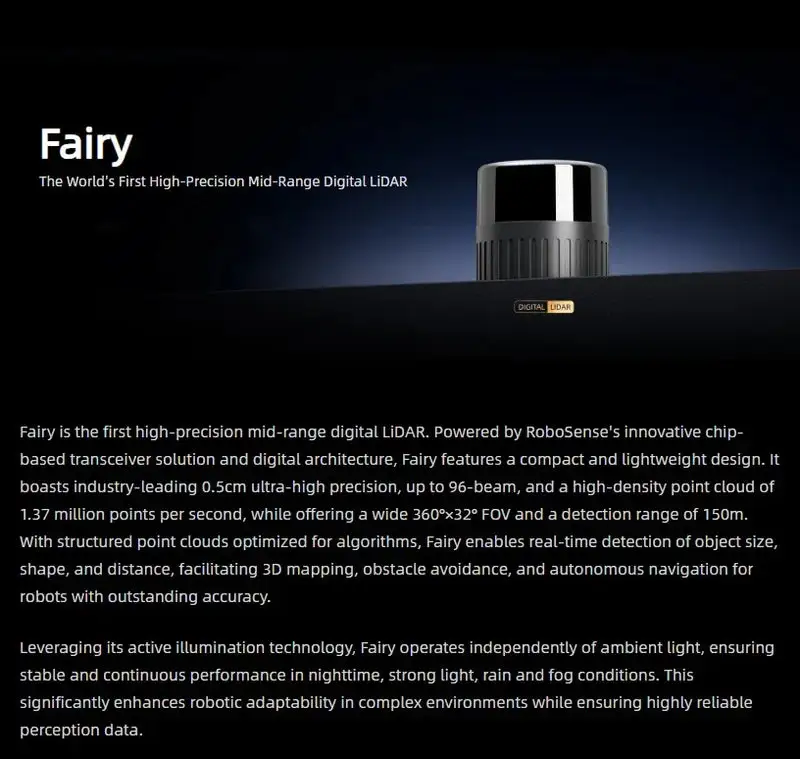
Feenfamilienübersicht; die nachstehende Tabelle gibt die 48-Beam-Konfiguration an.
Fairy Plattform und 48-Beam Konfiguration
Die Fairy48-Konfiguration kombiniert Linien 48, 0.25° horizontale Auflösung und 0.67° vertikale Auflösung, um einen konsistenten Punktwolkenstrom für Objektkontur-, Entfernungs- und Umgebungsrekonstruktionsalgorithmen bereitzustellen. Verwenden Sie den Single- oder Dual-Return-Modus, der den Anforderungen der Host-Pipeline und der Datenbandbreite entspricht.
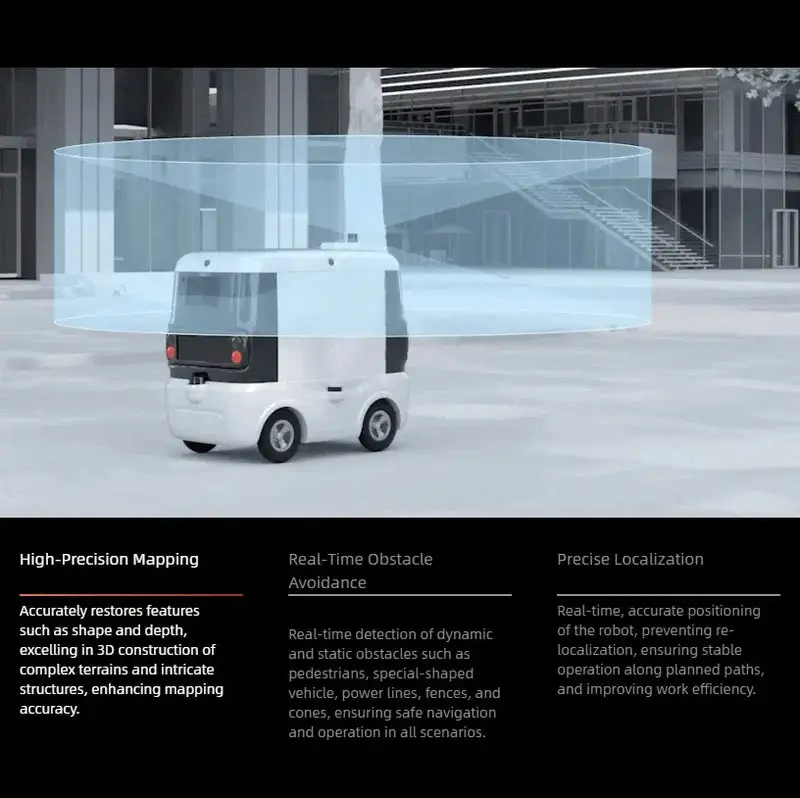
Geometrisches Detail für die Kartierung
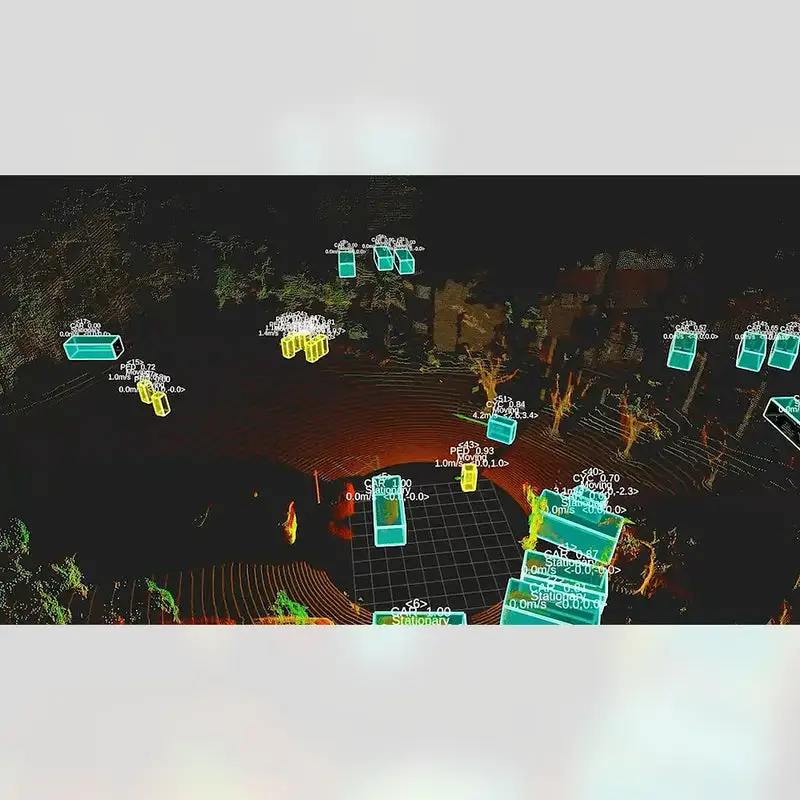
Die Fairy48 Punktwolke kann die wirtsseitige Oberflächenrekonstruktion und Hindernis-Kontur-Analyse unterstützen. Anpassung des Rückgabemodus und der Kalibrierung an die Zielumgebung; Die Wiederholbarkeit der Range allein bestimmt nicht die Genauigkeit der Abbildung.
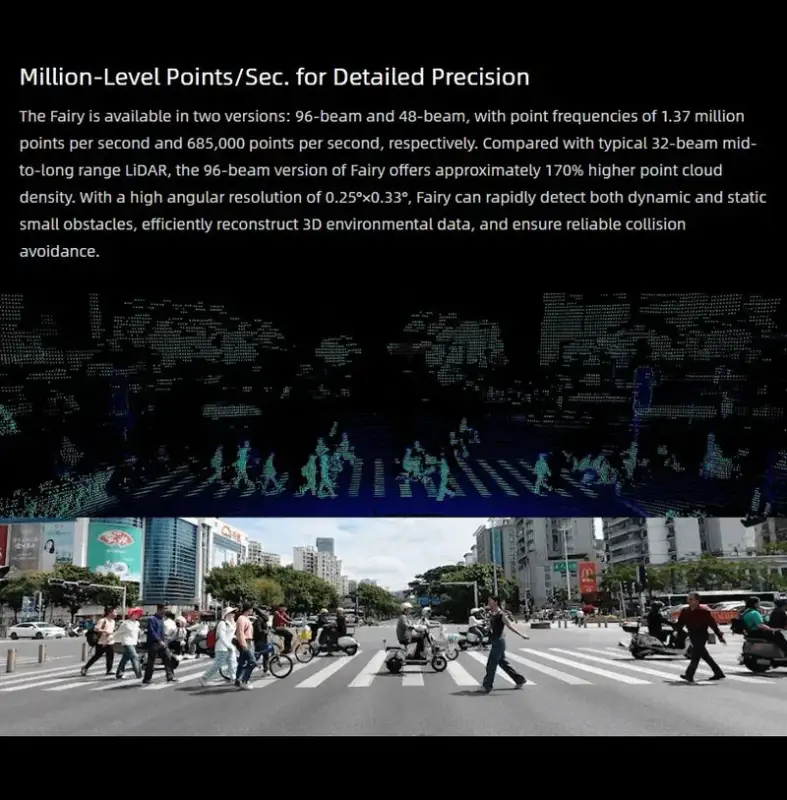
Strukturierte Daten für die Wahrnehmung
Verwendung der 48-Kanal-Scanmuster und dokumentierte Zeitstempel als Eingaben für die Registrierungs-, Lokalisierungs- und Sensorfusionssoftware. Berücksichtigen Sie die dokumentierte periodische Scanlücke bei der Verarbeitung aufeinanderfolgender Frames.
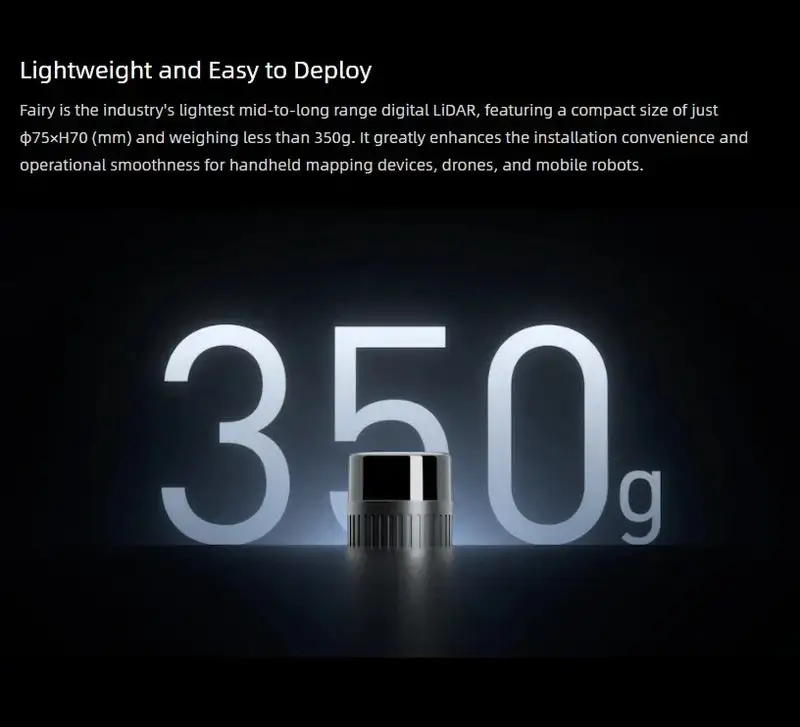
Kompaktes Design für mobile Plattformen
Mit einem kompakten φ75 mm × H70 mm Körper und LiDAR-only Gewicht unter 350 gFairy48 kann für Drohnen, mobile Roboter, autonome Fahrzeuge und andere Plattformen ausgewertet werden, bei denen Abdeckung, Montageraum und Nutzlast alle Materie erfassen.
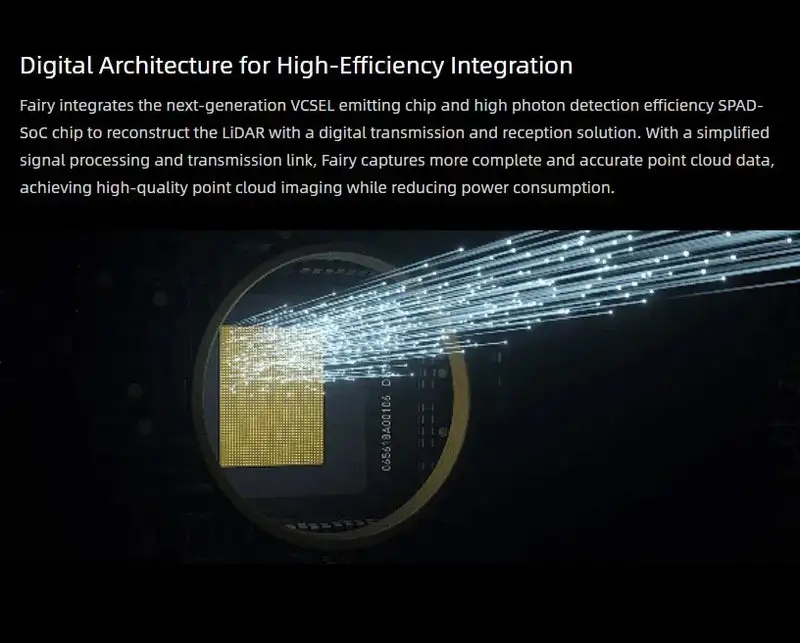
Digitale Architektur und Integration
RoboSense beschreibt Fairy als eine nächste Generation verwendend VCSEL-Emitter und eine hohe Photonendetektionseffizienz SPAD-SoCDie 48-Zeilendokumentation spezifiziert 100Base-T1/100Base-TX Konnektivität, UDP-Pakete über Ethernet und Punktdaten, die räumliche Koordinaten, Reflexionsvermögen, Zeitstempel und verwandte Felder enthalten.
Vorschriften
| Parameter | Konfiguration |
|---|---|
| Produktmodell | RoboSense Fairy48 |
| Anzahl der Linien | 48 |
| Sichtfeld | Horizontal: 0° bis 360°; Vertikal: -15.84° bis +15.84° (32°) |
| Messbereich | 150 m; 80 m @ 10% NIST |
| Typische Abstandsgenauigkeit | 0.5 cm (1 sigma), typische Wiederholbarkeitsspezifikation im 48-Zeilenhandbuch; nicht absolute Kartengenauigkeit |
| Blindzone | ≤ 0.2 m |
| Winkelauflösung | Horizontal: 0.25°; Vertikal: 0.67° |
| Drehzahl | 600 Drehzahl |
| Framesatz | 10 Hz |
| Output-Punkte-Rate | ungefähr 690,000 pts/s (Einzelrückgabe); ungefähr 1,380,000 pts/s (Doppelrückkehr) |
| Rückgabearten | Stärkste, erste, letzte und doppelte Rückkehr |
| Laserwellenlänge und Sicherheit | 940 nm; Klasse 1 augensicher |
| Integrierter Sensor | IMU |
| Ethernet-Verbindung | 100Base-T1/100Base-TX |
| Übertragungsbandbreite | <19 Mbps |
| Datenprotokoll | UDP-Pakete über Ethernet; MSOP-Messdaten und DIFOP-Geräteinformationen |
| LiDAR-Datenausgang | Räumliche Koordinaten, Reflektivität, Zeitstempel und zugehörige Daten |
| Zeitsynchronisation | GPS, PTP und gPTP |
| Betriebsspannung | 9 V bis 32 V |
| Stromverbrauch | <10 W |
| Abmessungen | φ75 mm × H70 mm |
| Gewicht | <350 g (LiDAR-Stelle) |
| Betriebstemperatur | -40°C bis +60°C |
| Lagertemperatur | -40°C bis +85°C |
| Schutz vor Eindringlingen | IP67/IP6K9K |
Produktvergleich
| Parameter | RS-Fairy48 | RS-Helios-16P |
|---|---|---|
| Laserkanäle | 48 | 16 |
| Sichtfeld (H x V) | 360° x 32° | 360° x 30° |
| Range-Angabe | 150 m; 80 m bei 10% NIST | 0.2 m bis 150 m; 90 m bei 10% NIST |
| Typische Präzisionsaussage | 0.5 cm (1 sigma), typische Wiederholbarkeit im 48-Zeilenhandbuch | ±2 cm; 50% NIST diffuser Reflektor |
| Punktzahl | ~690,000 pts/s single; ~1,380,000 pts/s dual | 288,000 pts/s single; 576,000 pts/s dual |
| Integrierte IMU | Ja | Nicht spezifiziert im RS-Helios-16P Handbuch |
| Ethernet | 100Base-T1/100Base-TX | 100M-Base-T1 |
| LiDAR Körpergröße / Gewicht | φ75 mm x H70 mm / weniger als 350 g | φ97.5 mm x H100 mm / 0.99 kg |
| Schutz vor Eindringlingen | IP67/IP6K9K | IP67 |
Auswahlleitfaden: Wählen Sie Fairy48, bei dem eine höhere Kanaldichte, kompakte Abmessungen und integrierte IMU-Daten die relevanten Designprioritäten sind. Wählen Sie RS-Helios-16P, wo das dokumentierte 16-Strahlkanallayout, die vertikale Abdeckung von 30 und der ältere RS-Helios-Integrationspfad besser zum System passen. Die oben genannten Werte für Reichweite, Präzision und Punktrate stammen aus dem offiziellen Leitfaden jedes genauen Produkts; bei der endgültigen Auswahl die angegebenen Reflexions- und Prüfbedingungen beibehalten werden.
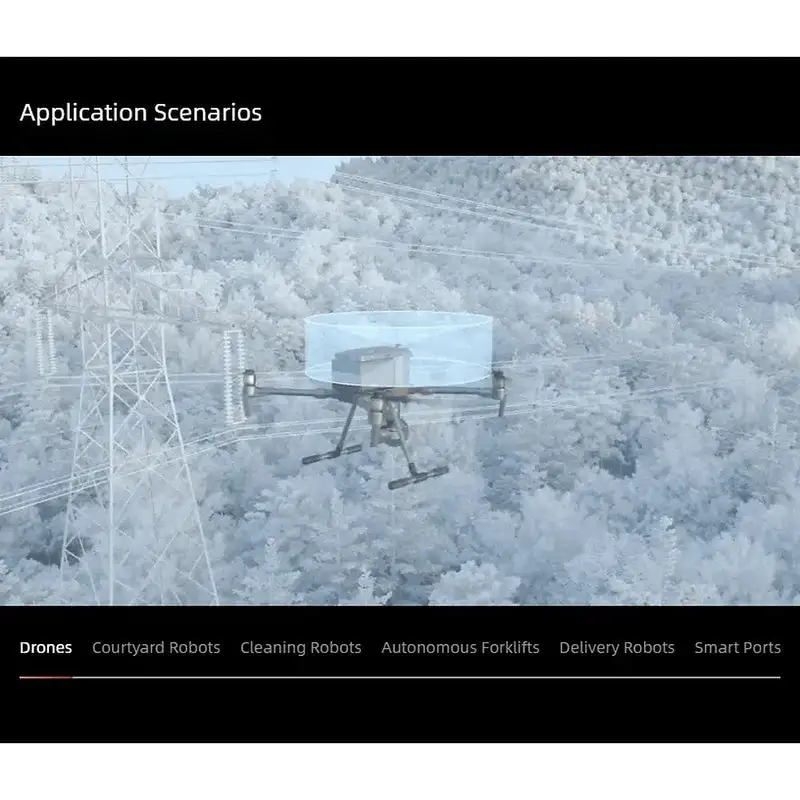
Anträge
Fairy48 kann Echtzeit-3D-Empfangsinformationen für mobile Robotik, Automatisierung und räumliche Erfassung bereitstellen. Endgültige Erfassung, Zuordnung, Navigation und Sicherheitsergebnisse hängen von Systemintegration, Montage, Software, Kalibrierung, Zielmaterial und Standortbedingungen ab.
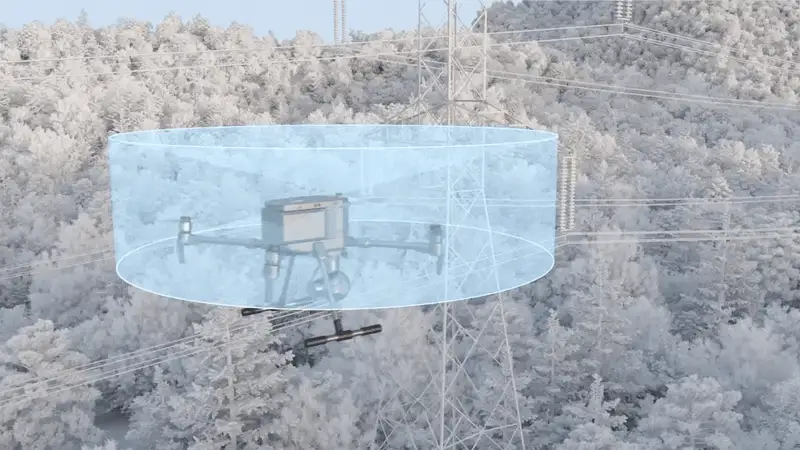
Drohnen und Luftbildgebung
Der kompakte Körper, die breite horizontale Abdeckung und die Ausgabe mit hoher Dichte können für Geländebewusstsein, Inspektion, Kartierung und Hindernisbewusstseinsentwicklung ausgewertet werden. Bewerten Sie die Nutzlast, die Montagesteifigkeit und die Zeitstempelausrichtung, bevor Sie LiDAR-Daten mit dem Flug- oder Kartierungssystem kombinieren.
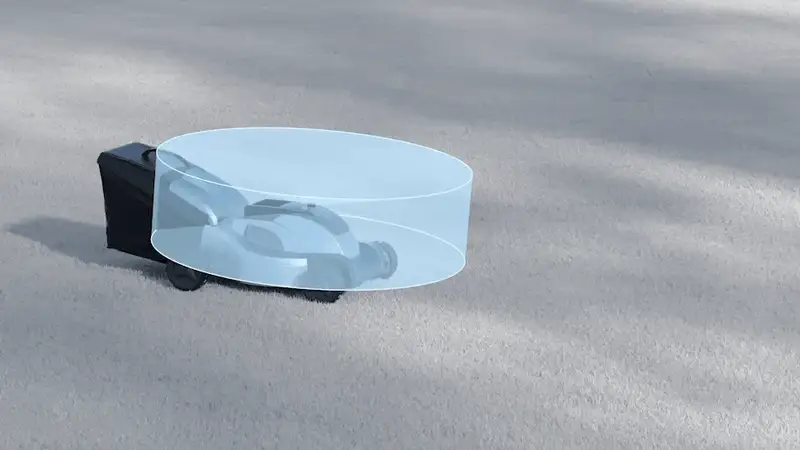
Innenhofroboter
Verwenden Sie strukturierte 3D-Erfassung als Wahrnehmungsinput für den Routenkontext, die Hindernisbewusstseinsentwicklung und Lokalisierungsworkflows nach Validierung der Installationshöhe und der Standortbedingungen. Sammeln Sie Routendaten über Geländeübergänge und nahe gelegene Strukturen, um die Host-Wahrnehmungspipeline abzustimmen.
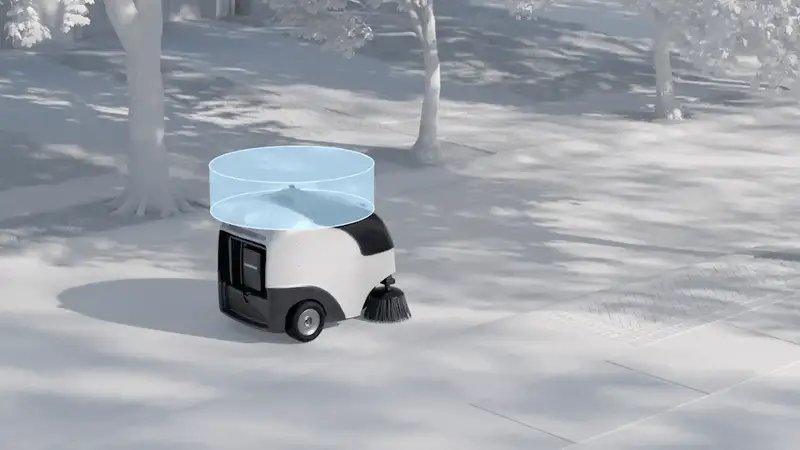
Reinigungsroboter
Bewerten Sie den Punktwolkenstrom für die Hindernisklassifizierung, die Routenabdeckungsforschung und die Umweltrekonstruktion in Innen- oder Außenreinigungsplattformen. Testen Sie den installierten Sensor gegen Möbelkanten, reflektierende Oberflächen und die erforderliche Haltehülle des gesamten Roboters.
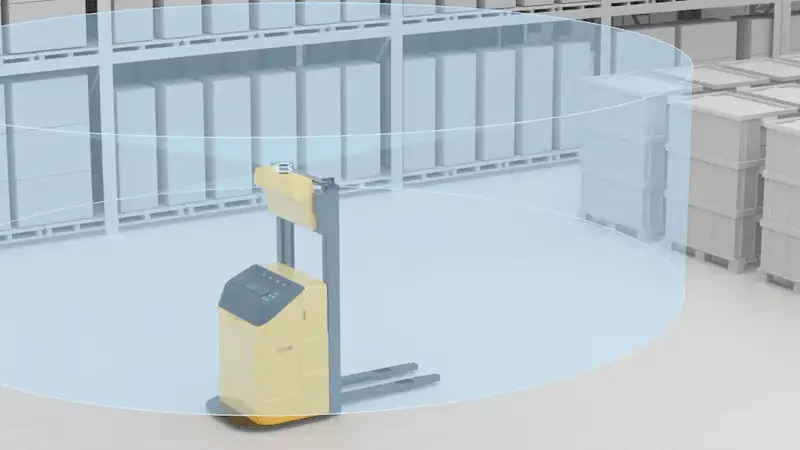
Autonome Gabelstapler
Die Wahrnehmung von 3D in einem weiten Bereich kann für die Navigation im Gang, den Rack-Kontext, die Wahrnehmung des Palettenbereichs und die Entwicklung der Hinderniserkennung in Logistikeinrichtungen ausgewertet werden. Passen Sie die Sensorhöhe und -neigung an die Bereiche um den Mast, die Last und den Fahrweg an, die sichtbar bleiben müssen.
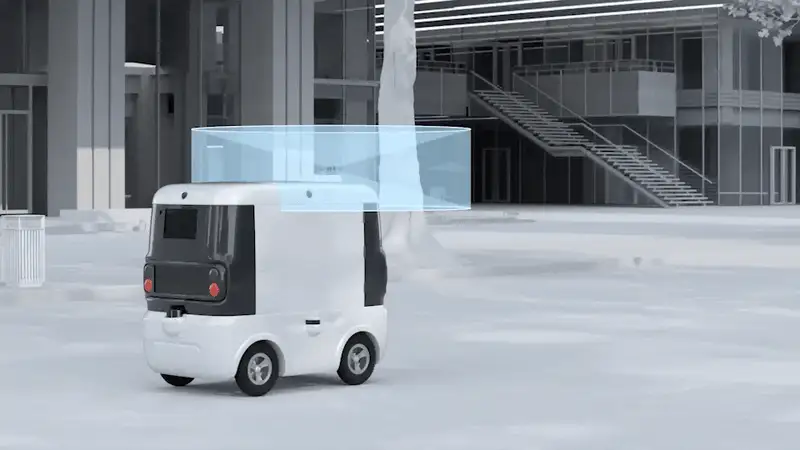
Lieferroboter
Das kreisförmige horizontale Sichtfeld kann Wahrnehmungs-Input für den Outdoor-Routenkontext, Hindernisbewusstsein und Lokalisierungsforschung liefern. Verwenden Sie wiederholte Routenaufzeichnungen, um die Lokalisierungsstabilität und die Punktwolkenfilterung in der vorgesehenen Umgebung zu bewerten.
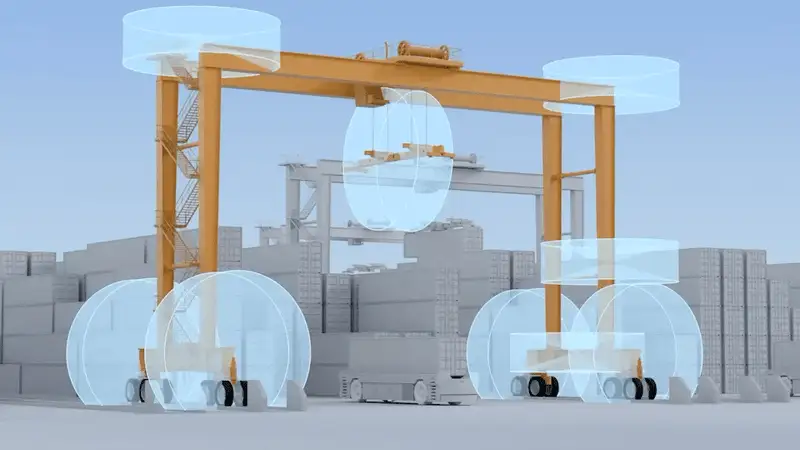
Smart Ports
Hochdichte Punktwolken können für die Positionierung von Geräten, den Yard-Kontext und Automatisierungsworkflows in komplexen Industriestandorten bewertet werden. Berücksichtigen Sie bei der Auswahl der Einbaulage und der Sensorüberlappung die beweglichen Geräte und die strukturelle Okklusion.
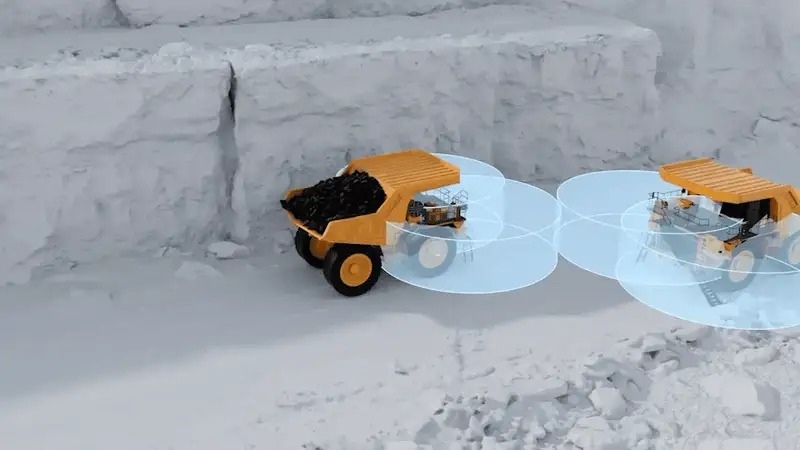
Autonome Bergbau-Lkw
Die Weitstrecken-Messspezifikation und Umweltschutzbewertungen können die Bewertung des räumlichen Bewusstseins in robusten Outdoor-Mining-Workflows unterstützen. Planen Sie den Zugang und den Kabelschutz zur Reinigung und validieren Sie die Punktwolke unter den Staub- und Vibrationsbedingungen der beabsichtigten Anlage.
Referenzdokumente
Dokumente und Handbücher
- Fairy 48T1 Benutzerhandbuch (Englisch)
- Fairy 48TX Benutzerhandbuch (Englisch)
- RoboSense Offizielles Download Center
CAD und Zertifizierung
- Fee 3D SCHRITTmodell
Software und Entwicklung
- RoboSense rs_driver
- RoboSense rslidar_sdk
- RoboSense rslidar_msg
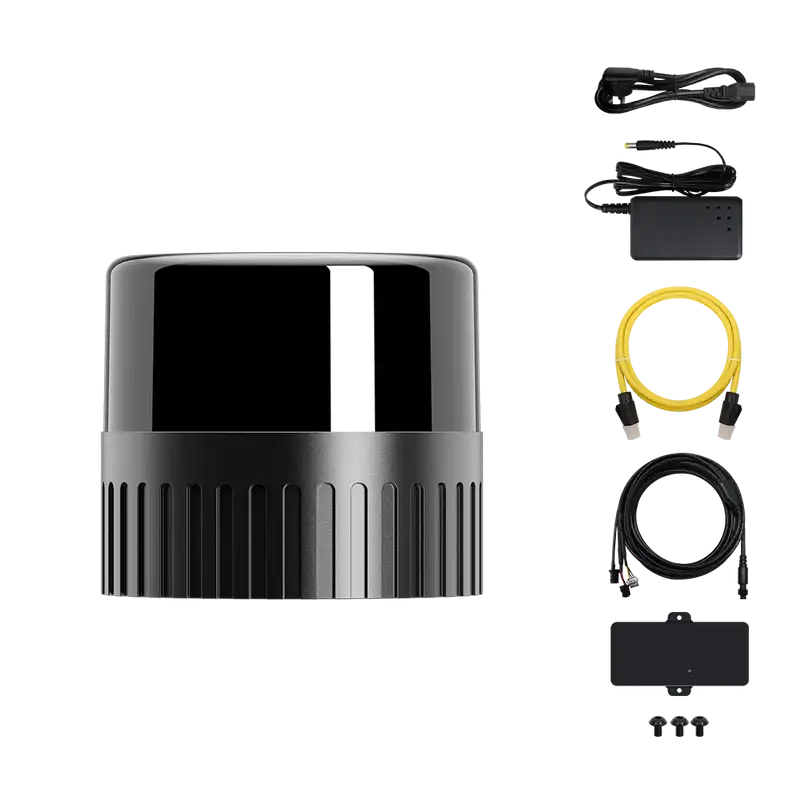
Packliste
| SKU | Position | Menge |
|---|---|---|
RS-Fairy48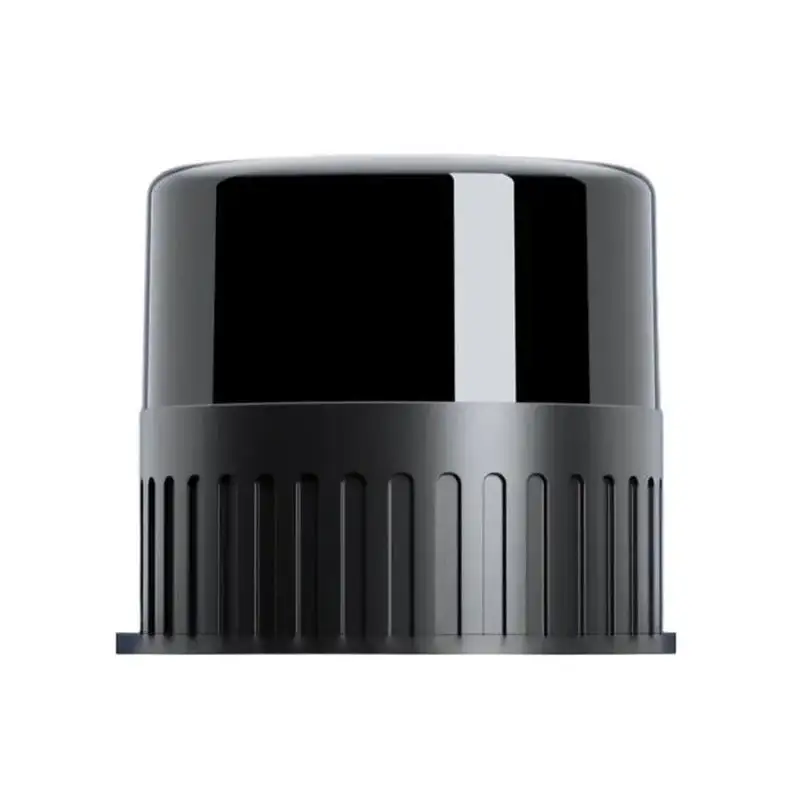
|
RoboSense Fairy48 LiDAR | 1 |
RS-Fairy48-Accessory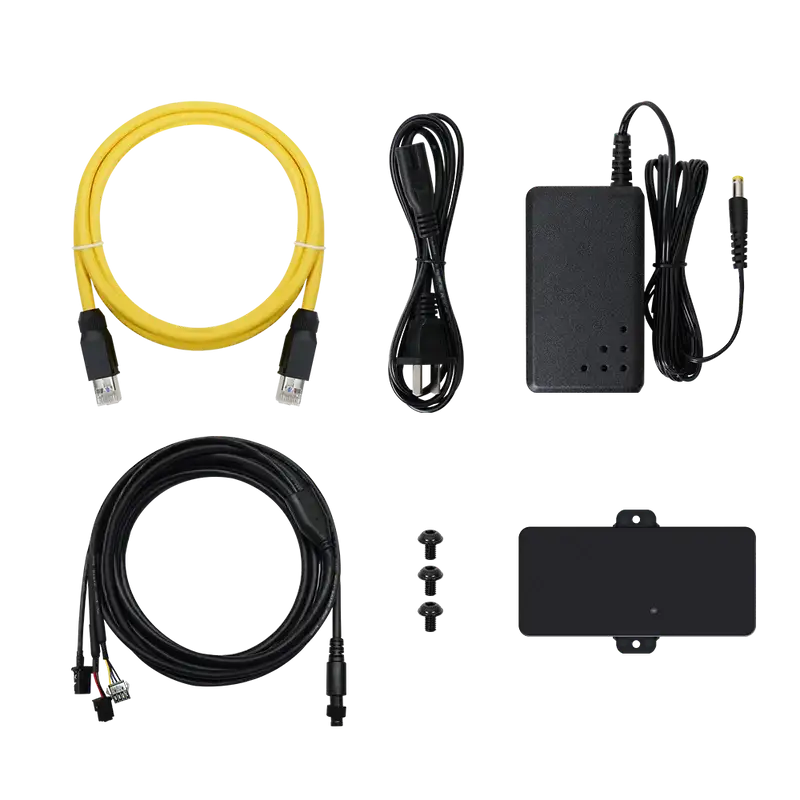
|
Aviation Connector Cable | 1 |
| Powerbox | 1 | |
| Stromkabel | 1 | |
| Stromanpassung | 1 | |
| RJ45 Dual-Ended Ethernet Kabel | 1 | |
| M4 Schraubenpackung | 1 | |
RS-Fairy48-Kit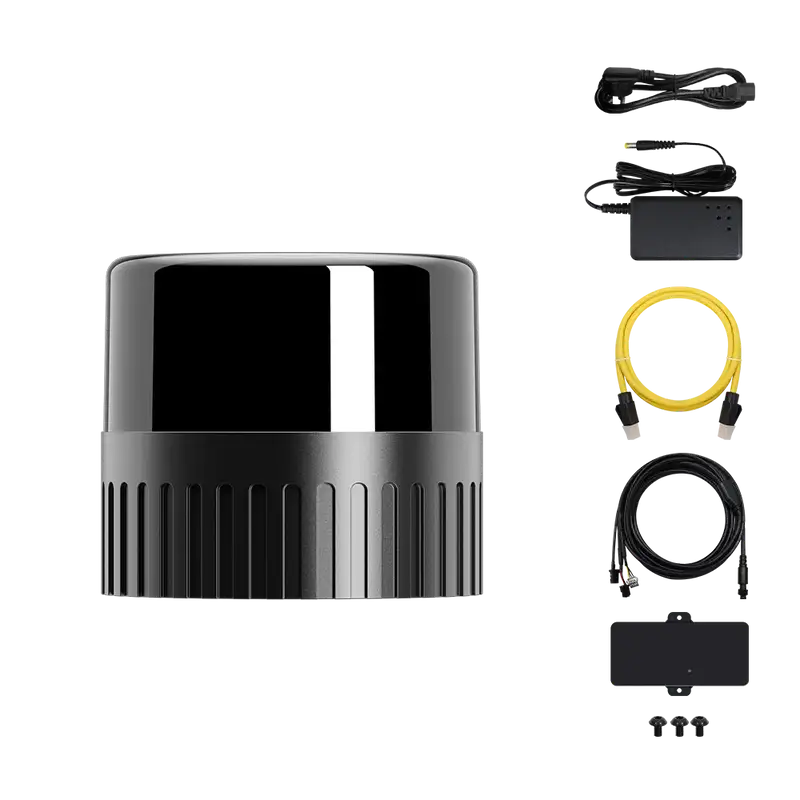
|
RoboSense Fairy48 LiDAR | 1 |
| Aviation Connector Cable | 1 | |
| Powerbox | 1 | |
| Stromkabel | 1 | |
| Stromanpassung | 1 | |
| RJ45 Dual-Ended Ethernet Kabel | 1 | |
| M4 Schraubenpackung | 1 |
FAQ
Ist das die 48-Beam oder 96-Beam Fairy?
Diese Auflistung ist für die RoboSense Fairy48 Konfiguration. Seine verifizierte Punktrate ist ungefähr 690,000 pts/s im Single-Return-Modus und ungefähr 1,380,000 pts/s im Dual-Return-Modus. Die 96-Linie Fairy hat separate Punkteratenwerte und ist nicht die in den Spezifikationen dieses Produkts beschriebene Konfiguration.
Was ist in jeder SKU enthalten?
RS-Fairy48 ist die Option LiDAR-only. RS-Fairy48-Accessory ist das aufgeführte Kabel, Powerbox und Schraubzubehör ohne LiDAR. RS-Fairy48-Kit kombiniert den LiDAR mit dem aufgeführten Zubehör-Kit.
Welches Sichtfeld bietet Fairy48?
Fairy48 spezifiziert eine 0° bis 360° horizontal Sichtfeld und ein -15.84° bis +15.84° vertikal Sichtfeld, für 32° vertikale Abdeckung.
Welcher Bereich und welche Präzision werden angegeben?
Die offiziellen Fairy48 Handbücher spezifizieren 150 m Rangierfähigkeit, einschließlich 80 m bei 10% NIST, und eine typische 0.5 cm (1 sigma) Präzision. Die Ergebnisse variieren je nach Zielreflektivität, Abstand, Umgebungsbedingungen und Installation.
Welche Rückgabemodi und Punkteraten sind verfügbar?
Fairy unterstützt stärkste, erste, letzte und duale Rückkehrmodi. Das Handbuch listet ungefähr 690,000 pts/s für einmalige Rückgabe und 1,380,000 pts/s für die doppelte Rückkehr. Wählen Sie den Rückgabemodus gemäß den Anforderungen der Host-Pipeline und der Datenbandbreite aus.
Welche Ethernet-Schnittstelle verwendet Fairy48?
Die offizielle 48-Line Handbuchliste 100Base-T1/100Base-TX Ethernet- und UDP-Pakete über Ethernet. Verwenden Sie das Matching Fee 48T1 oder Fee 48TX Handbuch für die physischen Steckverbinder-, Kabelbaum- und Host-Verbindungsdetails der gelieferten Einheit.
Unterstützt Fairy48 die Entwicklung von ROS oder ROS 2?
RoboSense Listen RSFAIRY Unterstützung in seinem offiziellen rs_Fahrer und rslidar_sdk Ressourcen. Für ROS 2 Workflows konsultieren Sie die aktuelle SDK README und rslidar_msg Anforderungen vor der Integration.
Enthält Fairy48 eine IMU und Zeitsynchronisation?
Die offizielle Produktseite listet eine Integrierte IMU. Das 48-Zeilenhandbuch GPS, PTP und gPTP Zeitsynchronisation. Für das gewählte Verfahren sind eine geeignete externe Zeitgeberquelle und kompatible Netzwerkhardware erforderlich.
Ist jeder Punktwolkenrahmen ein vollständig kontinuierlicher 360-Grad-Scan?
Die offiziellen Fairy48 Handbücher dokumentieren eine ungefähre 30° Punktwolkenlücke in einem Frame von zehn Frames. Der Startwinkel ist in Firmware konfigurierbar, daher sollte die Integrationssoftware das dokumentierte Scanverhalten berücksichtigen.
Welche Umwelt- und Installationsparameter sollte ich einplanen?
Der LiDAR-Body wird spezifiziert am φ75 mm × H70 mm, unter 350 g, mit 9 V bis 32 V Input, <10 W Leistungsaufnahme, -40°C bis +60°C Betrieb und IP67/IP6K9K Schutz. Befolgen Sie die passende offizielle Anleitung für Kabelführung, Montage und Freigabeanforderungen.