Beschreibung
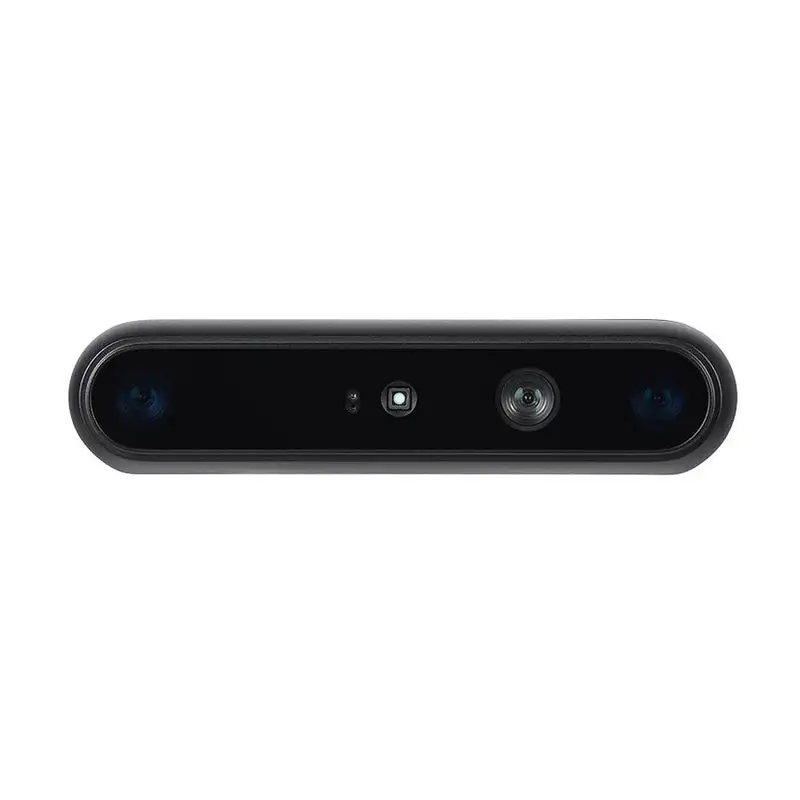
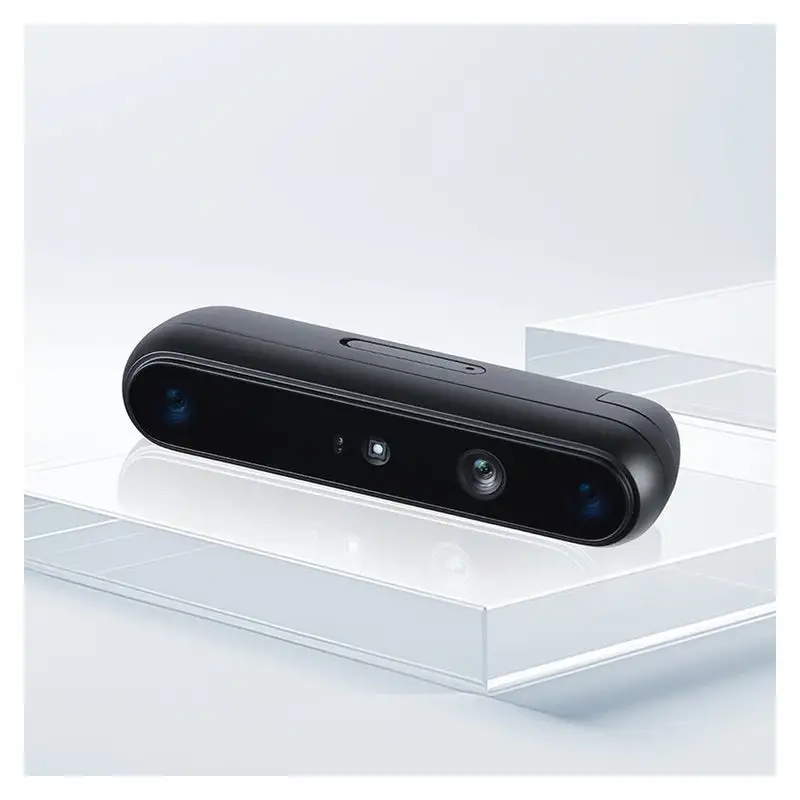
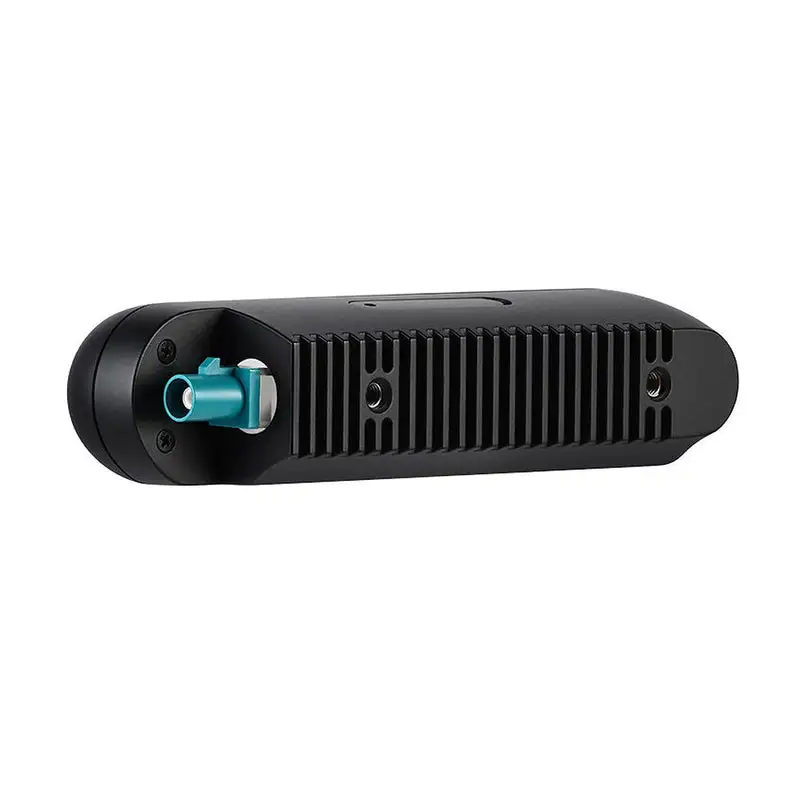
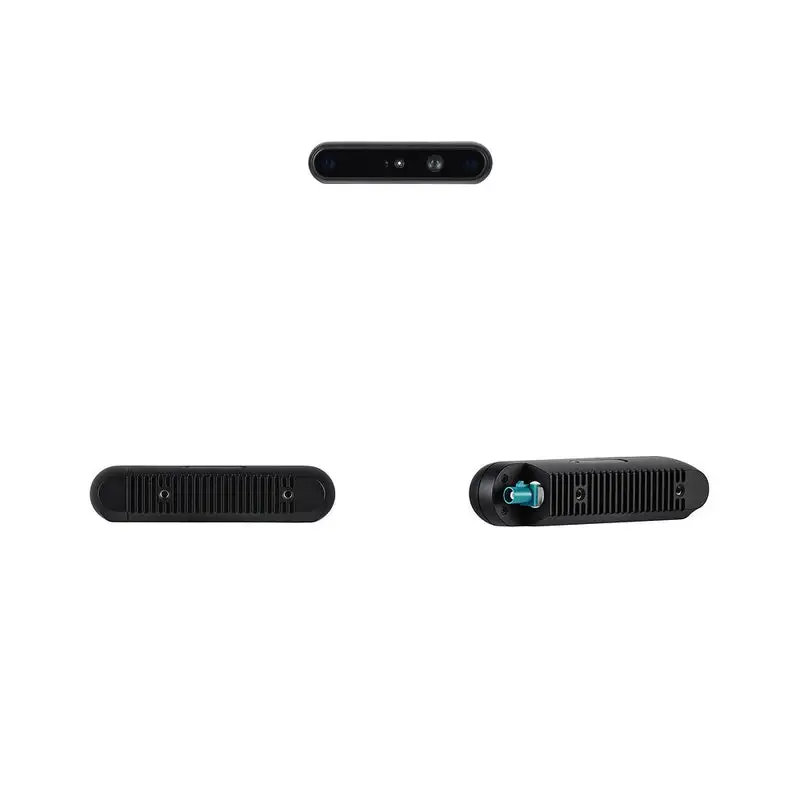
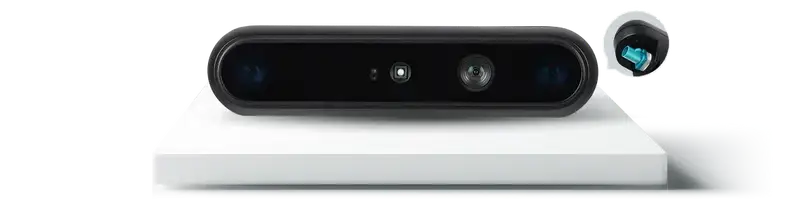
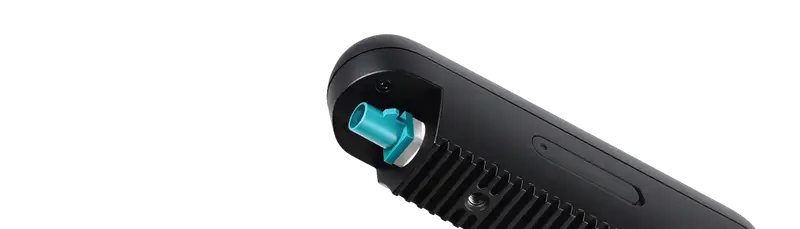
Orbbec Gemini 335Lg ist eine GMSL2-Stereo-Tiefenkamera für mobile Roboter und Roboterarme. Sie kombiniert die Tiefenplattform der Gemini 335L mit einer 95-mm-Stereobasis und einem verriegelbaren FAKRA-Z-Steckverbinder. Damit bietet sie Entwicklern eingebetteter Robotik eine Alternative zu kurzen USB-Kameraverbindungen. Das IP65-Gehäuse unterstützt bei Verwendung der angegebenen abgedichteten Kabel eine geschützte industrielle Installation.
Der MX6800-ASIC berechnet die Tiefe in der Kamera und unterstützt die hardwareseitige Tiefen-Farb-Ausrichtung. Infrarot- und RGB-Sensoren mit Global Shutter liefern 1280 × 800 Tiefendaten bei 30 fps und 1280 × 800 Farbdaten bei 60 fps. Der ideale Bereich von 0,25-6 m und das 90° × 65° Tiefensichtfeld eignen sich für lokale Kartierung, Hindernisrepräsentation und Wahrnehmungsaufgaben bei der Manipulation.
Für die GMSL2-Integration benötigen Sie einen kompatiblen Deserialisierer, ein Carrier-Board, einen Host und einen Plattformtreiber. Für die Entwicklung steht weiterhin ein separater USB Type-C-Modus zur Verfügung. Der gemeinsame Orbbec-SDK-Workflow erleichtert die Wiederverwendung von Wahrnehmungssoftware; der Wechsel von USB zu GMSL2 erfordert jedoch weiterhin die passende Hardwarekonfiguration und die Validierung der Datenströme.
Hinweise: Orbbec-Tiefenkameras sind für eine Vielzahl von Anwendungen konzipiert, darunter Roboternavigation, 3D-Kartierung, Gestenerkennung und industrielle Inspektion. Basierend auf Ihrer Arbeitsumgebung, der Zielentfernung, den Lichtverhältnissen und den Installationsanforderungen können wir Ihnen bei der Auswahl des am besten geeigneten Modells für Ihr Projekt helfen. Wenn Sie weitere Details zu Ihrer Bewerbung mitteilen möchten, kann unser Team eine vollständige Auswahlempfehlung und technische Bewertung maßgeschneidert auf Ihre Bedürfnisse bereitstellen.
Orbbec Gemini RGB-D-Kamera-Auswahlhilfe
Wählen Sie die richtige Orbbec Gemini Stereovision-Kamera anhand der Einsatzumgebung, der Schnittstelle, der Schutzart und des idealen Tiefenerfassungsbereichs.
| Modell | Hauptvorteil | Datenschnittstelle | Schutz & Bereitstellung | Ideale Reichweite | Empfohlene Anwendungen |
|---|---|---|---|---|---|
| Gemini 305 | Ultranahes passives Stereosehen mit einer kompakten 18-mm-Basislinie. | USB Type-C USB 3.0 / USB 2.0 |
IP54 mit einem ordnungsgemäß gesicherten Kabel Innen- und Außenbereich |
7–50 cm | Roboterhandgelenke, humanoide Hand-Auge-Koordination, Kommissionierung aus nächster Nähe und kompakte Roboterintegration. |
| Gemini 435Le | Industrielles Stereobild mit großer Reichweite und hochwertiger Tiefenausgabe und einer 95-mm-Basislinie. | Gigabit Ethernet + PoE M12-Industriesteckverbinder |
IP67 Industrieller Einsatz im Innen- und Außenbereich |
0,31–10 m | Lagerlogistik, autonome Gabelstapler, Depalettierung, Materialhandhabung, Dimensionierung und Außeninspektionsroboter. |
| Gemini 335Le | Robuste Industrie-Stereokamera mit Ethernet, PoE und zuverlässiger Tiefenmessung mit langer Basislinie. | Gigabit Ethernet + PoE M12 X-kodierter Stecker |
IP67 Innen- und Außenbereich |
0,25–6 m | Große AMRs, AGVs, autonome Fahrzeuge, Outdoor-Lieferroboter und Volumenmessung. |
| Gemini 345Lg | Robuste RGB-D-Außenkamera mit ultraweitem Sichtfeld, 88-mm-Grundlinie und integrierter 6-DoF-IMU. | GMSL2 / FAKRA-C USB Type-C |
IP67 −20 °C bis 65 °C Betrieb |
0,3–6 m | Gewerbliche Rasenmäher, Landmaschinen, Vierbeinerroboter und autonome Lieferroboter. |
| Gemini 335Lg | Embedded-Robotik-Version von Gemini 335L mit GMSL2/FAKRA-Konnektivität und einer 95-mm-Basislinie. | GMSL2 / FAKRA-Z USB Type-C |
IP65 Innen- und Außenbereich |
0,25–6 m | Humanoide Roboter, verkörperte KI-Systeme, mobile Roboter, AMRs und Roboterarme. |
| Gemini 336L | USB-Stereokamera mit langer Baseline und einem IR-Pass-Filter für reflektierende und wechselnde Lichtszenen. | USB Type-C USB 3.0 / USB 2.0 |
IP65 Innen- und Außenbereich |
0,25–6 m | Humanoide Roboter, AMRs, Roboterarme, 3D-Rekonstruktion, reflektierende Böden und Umgebungen mit variablem Licht. |
| Gemini 335L | USB-RGB-D-Kamera mit langer Basislinie für eine weitere, genauere Tiefenmessung in industriellen Umgebungen. | USB Type-C USB 3.0 / USB 2.0 |
IP65 Innen- und Außenbereich |
0,25–6 m | Mobile Roboter, Roboterarme, Entwicklung maschineller Bildverarbeitung und 3D-Rekonstruktion. |
| Gemini 336 | Kompakte RGB-D-Stereokamera mit einem IR-Pass-Filter für Blendung, reflektierende Oberflächen und starkes Umgebungslicht. | USB Type-C USB 3.0 / USB 2.0 |
IP5X Innen- und Außenbereich |
0,26–3 m | Humanoide Roboter, verkörperte KI, mobile Roboter, Roboterarme und Navigation auf reflektierendem Boden. |
| Gemini 335 | Kompakte Allzweck-RGB-D-Kamera mit multimodaler Stereowahrnehmung und einer 50-mm-Basislinie. | USB Type-C USB 3.0 / USB 2.0 |
IP5X Innen- und Außenbereich |
0,26–3 m | Mobile Roboter, Roboterarme, Entwicklung maschineller Bildverarbeitung und 3D-Rekonstruktion. |
Auswahlhinweis: Die ideale Reichweite ist eher eine Designreferenz als eine garantierte Erkennungsentfernung. Die tatsächliche Tiefenleistung kann je nach Reflexionsgrad des Ziels, Beleuchtung, Montagewinkel, ausgewählter Voreinstellung, Kabelkonfiguration und Anwendungsumgebung variieren. Verwenden Sie IP-zertifizierte Kabel und Anschlüsse, wenn die angegebene Schutzart erforderlich ist.
Funktionen
- GMSL2 mit Verriegelung FAKRA-Z – Ein 6 Gbit/s GMSL2-Link und sicherer Stecker unterstützen die Roboterverkabelung. Orbbec listet Kabelreichweiten von bis zu 15 m mit dem entsprechenden Kabel und kompatiblem Deserializer auf; Dies ist keine Garantie für beliebige Kabel oder Hosts.
- Aktives und passives Stereo – Der Visible + NIR-Pass-Tiefenfilter und der 850-nm--Musterprojektor unterstützen Stereo-Matching mit verfügbarer Szenentextur oder aktiver Beleuchtung. Ergebnisse in der Praxis hängen immer noch von der Textur, dem Reflexionsvermögen und der Beleuchtung des Ziels ab.
- MX6800-Verarbeitung auf der Kamera – Tiefenberechnung und räumliche Ausrichtung der Hardware-Tiefe zu Farbe werden auf der Kamera ausgeführt. Der Host bleibt für Anwendungsaufgaben wie Kartierung, Objekterkennung, Planung und Datenfusion verantwortlich.
- Hochauflösende Tiefenprofile – Erfassen Sie 1280 × 800 bei 30 fps oder verwenden Sie 848 × 480 bei 60 fps, wenn ein schnelleres Tiefenprofil mit reduzierter Auflösung besser zur Bewegung passt. Für vollständige Profile ist eine entsprechende Verbindung mit hoher Bandbreite erforderlich.
- Global-Shutter-Tiefe und -Farbe – Sowohl Infrarot- als auch RGB-Module verwenden Global-Shutter. RGB erreicht 1280 × 800 bei 60 fps und unterstützt bewegungsbewusste Aufnahmen, ohne die Farb- und Tiefen-Bildratengrenzen zu verwechseln.
- Große Tiefenabdeckung – Das 90° × 65° ±3° Tiefen-FOV ist für das 1280 × 800-Profil auf 2 m angegeben. Die Abdeckung ändert sich mit dem Seitenverhältnis und der Ausrichtung von Tiefe zu Farbe. Das Sichtfeld ist endlich, es gibt keinen Anspruch auf null tote Winkel.
- Spezifizierte räumliche Präzision – ≤0,8 % bei 2 m und ≤1,6 % bei 4 m gelten bei 1280 × 800 mit 90 % × 90 % bzw. 80 % × 80 % ROI. Hierbei handelt es sich um werkseitig festgelegte Messwerte und nicht um eine garantierte Genauigkeit für jede Szene.
- HDR-Tiefe und konfigurierbare Aufnahme – Tiefen-HDR, Belichtungssteuerung und unterstützte Voreinstellungen helfen dabei, die Aufnahme an die Szene anzupassen. Vergleichen Sie Profile im Orbbec Viewer anhand der tatsächlichen Zielentfernung und Beleuchtung, anstatt sich auf eine einzelne Schlagzeilenspezifikation zu verlassen.
- IMU- und Hardware-Synchronisierung – Eine 6-DoF-IMU, Hardware-Zeitstempel und Multikamera-Synchronisierung unterstützen eine koordinierte Erfassung. Planen Sie die Synchronisierungsverkabelung, das Taktverhalten, die Stream-Bandbreite und die Kamera-zu-Roboter-Kalibrierung für das fertige System.
- IP65-Installation – Die IP65-Einstufung erfordert spezifizierte IP65-konforme Kabelverbindungen während des Stromversorgungsbetriebs. Verwenden Sie bei der endgültigen Installation geeignete Dichtungen, Zugentlastungen, Montageteile und ein thermisches Design.
- Dual-Interface-Entwicklung – Ein Hardware-Modusschalter wählt GMSL oder USB. Passen Sie den Modus und den Plattformtreiber vor dem Streaming an. Die native GMSL-Farbe verwendet YUYV, während USB MJPEG/YUYV-Profile unterstützt.
- Offizielle SDK- und ROS2-Integration – Verwenden Sie Orbbec SDK v2, Viewer und den offiziellen ROS2-Wrapper für Kamerastreams, Punktwolken, Kalibrierung und Synchronisierung. Passen Sie die Version an das Betriebssystem, die Kamera-Firmware und die Host-Architektur an.
Spezifikationen
| Parameter | Wert |
|---|---|
| Modell | Orbbec Gemini 335Lg |
| Betriebsumgebung | Innen- und Außenbereich, mit anlagenspezifischem Umweltschutz |
| Tiefentechnologie | Aktives und passives Stereosehen |
| Stereo-Basislinie | 95 mm |
| Tiefenprozessor | Orbbec MX6800 ASIC |
| LDM-Wellenlänge | 850 nm |
| Tiefenfilter | Sichtbar + NIR-Pass |
| Gelisteter Arbeitsbereich | 0,17–20 m+; Fernbereichsdaten hängen vom Zielreflexionsvermögen >10 % und den Szenenbedingungen ab |
| Ideale Reichweite | 0,25-6 m |
| Mindesttiefenabstand | 0,25 m bei 1280 × 800 mit Disparitätssuchbereich 256; 0,17 m bei 424 × 240 mit Disparitätsbereich 128 |
| Räumliche Präzision | ≤0,8 % bei 2 m, 90 % × 90 % ROI; ≤1,6 % bei 4 m, 80 % × 80 % ROI; beide bei 1280 × 800 |
| Tiefenausgabeprofile | 1280 × 800 bei 30 fps; 848 × 480 bei 60 fps |
| IR-Ausgabeprofile | 1280 × 800 bei 30 fps; 848 × 480 bei 60 fps |
| Tiefen-FOV | 90° × 65° ±3° bei 2 m, 1280 × 800 |
| RGB-Ausgabe | 1280 × 800 bei 60 fps |
| RGB-FOV | 94° × 68° ±3° (16:10) |
| IR-/RGB-Verschluss | Global / global |
| Native Stream-Formate | Tiefe: Y16; IR: Y8; RGB: GMSL YUYV, USB MJPEG/YUYV |
| IMU | 6-DoF-Gyroskop und Beschleunigungsmesser |
| IMU-Ausgangsdatenraten | 50 / 100 / 200 / 500 Hz |
| Tiefen-HDR | Unterstützt |
| Ausrichtung von Tiefe zu Farbe | Hardware-räumliche Ausrichtung unterstützt |
| Synchronisierung | Hardware-Zeitstempel und Synchronisierung mehrerer Geräte |
| Datenschnittstelle | GMSL2 / USB 3.0 |
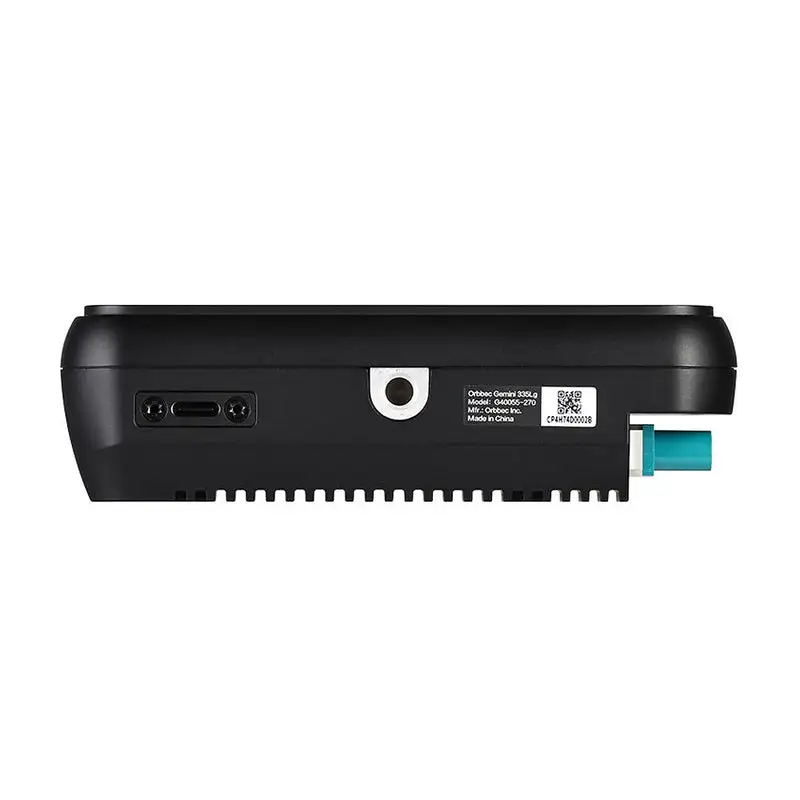
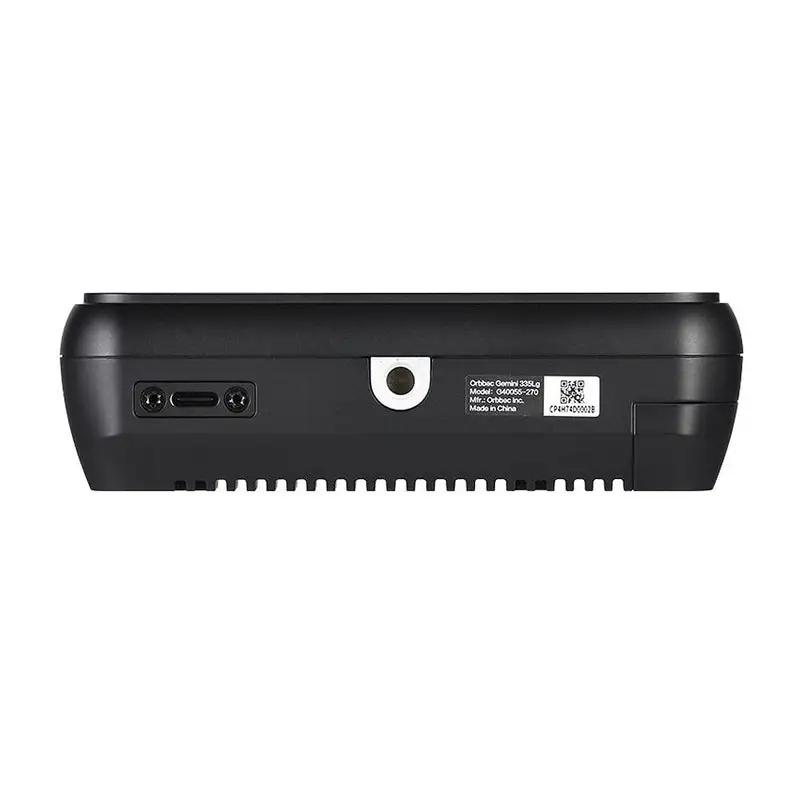
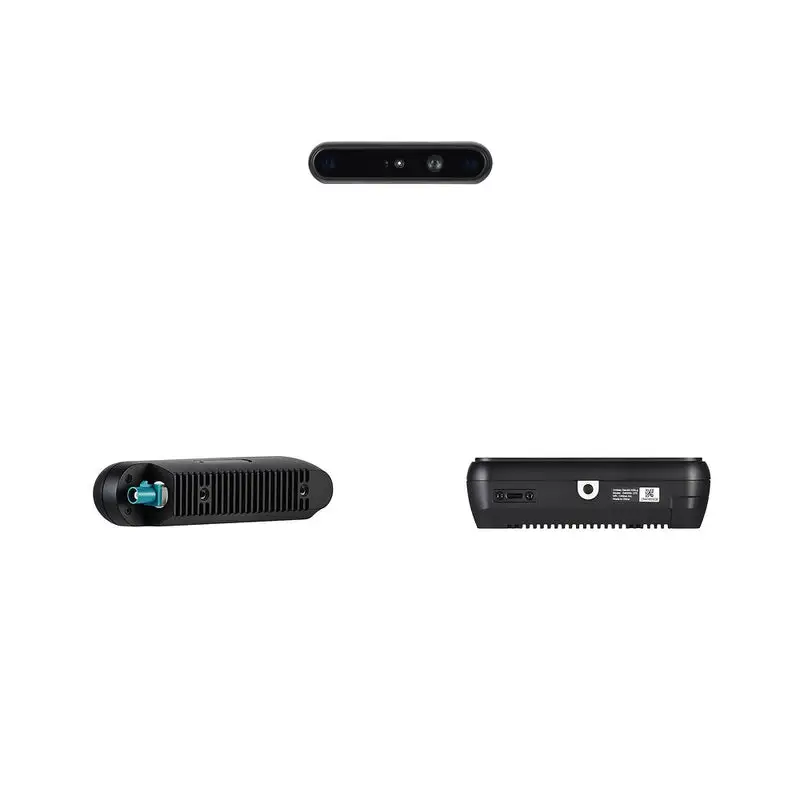
| Anschlüsse | FAKRA-Z, USB Type-C, 8-poliger Synchronisierungsanschluss; GMSL/USB-Modusschalter |
| Lieferbedarf | GMSL: 12 V, ≥0,5 A bei Standard-Laserstufe 4; ≥0,7 A für Level 6. USB: 5 V, ≥1,5 A |
| Durchschnitts-/Spitzenverbrauch | GMSL: <3,8 W / <7,5 W; USB: <3,0 W / <6,0 W, profilabhängig |
| Umgebungstemperatur im Betrieb | -10 °C bis 50 °C bei 15 fps; -10 °C bis 45 °C bei 30/60 fps |
| Betriebsfeuchtigkeit | 5 %–90 % relative Luftfeuchtigkeit, nicht kondensierend |
| Speicherumgebung | Kurzfristig: -20 °C bis 70 °C; langfristig: 0°C bis 60°C; 5 %–90 % relative Luftfeuchtigkeit, nicht kondensierend |
| Gehäusetemperatur auf der Rückseite | -10 °C bis 65 °C |
| Eindringschutz | IP65; IP65-konforme Kabel im Betrieb erforderlich |
| ESD | Klasse A: ±8 kV Kontakt; ±15 kV Luft |
| Abmessungen (B × H × T) | 124 × 29 × 36 mm ±0,3 mm |
| Gewicht | 164 g ±3 g |
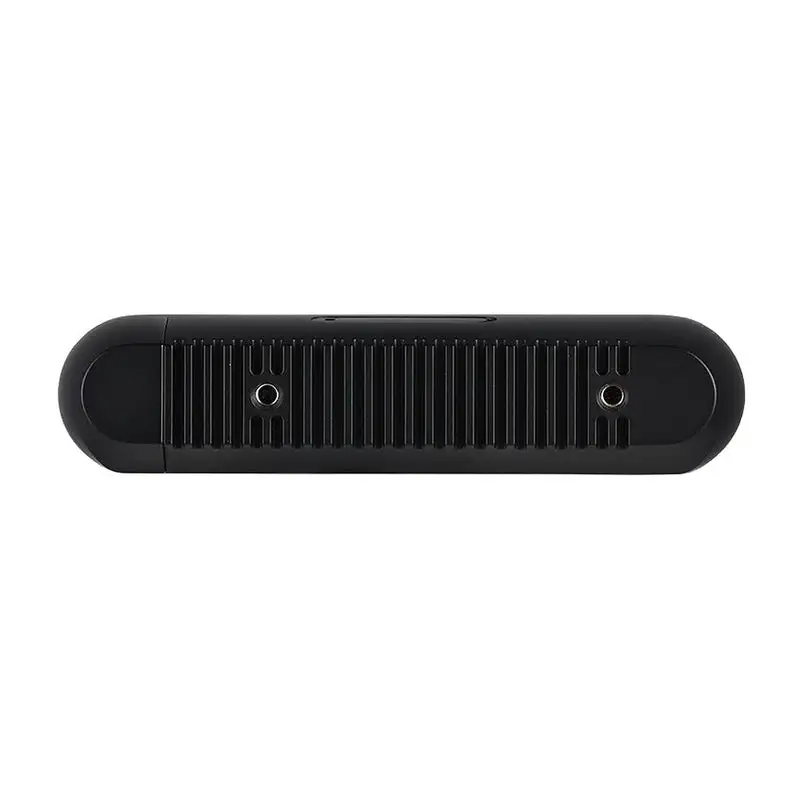
| Montage | Unten: 1 × 1/4-20 UNC; hinten: 2 × M4 |
| Software | Orbbec SDK v2, Orbbec Viewer, offizieller ROS2-Wrapper |
| Anwendungsdaten | Tiefe, RGB, Infrarot, IMU; Punktwolken über das SDK |
| GMSL2-Verbindungsbandbreite | Bis zu 6 Gbit/s |
| GMSL2-Kabelreichweite | Bis zu 15 m mit geeigneten Kabeln und kompatiblem Host/Deserializer |
Produktvergleich
Vergleichen Sie die Kameraschnittstelle, das optische Design und die unterstützten Ausgabeprofile. Auflösung und Bildrate sind gepaarte Konfigurationen, keine austauschbaren Maximalwerte.
| Parameter | Orbbec Gemini 335Lg | Orbbec Gemini 335L | RealSense D455 |
|---|---|---|---|
| Ideale Reichweite | 0,25-6 m | 0,25-6 m | 0,6-6 m |
| Stereo-Basislinie | 95 mm | 95 mm | 95 mm |
| Datenschnittstelle | GMSL2 / USB 3.0 | USB 3.0 / USB 2.0 Typ-C | USB 3.1 Gen 1 Typ-C |
| Tiefenprofile | 1280 × 800 bei 30 fps; 848 × 480 bei 60 fps | 1280 × 800 bei 30 fps; 848 × 480 bei 60 fps | 1280 × 720 bei 30 fps; 848 × 480 bei 90 fps |
| RGB-Ausgabe | 1280 × 800 bei 60 fps | 1280 × 800 bei 60 fps | 1280 × 800 bei 30 fps |
| IR-/RGB-Verschluss | Global / global | Global / global | Global / global |
| Tiefen-FOV | 90° × 65° ±3° bei 2 m | 90° × 65° ±3° bei 2 m | 87° × 58° nominal |
| Bewegungserkennung | 6-DoF-IMU | 6-DoF-IMU | IMU unterstützt |
| Abmessungen (B × H × T) | 124 × 29 × 36 mm ±0,3 mm | 124 × 29 × 27 mm | 124 × 29 × 26 mm |
| Stromanschluss | 12 V GMSL; 5 V USB | 5 V USB, ≥1,5 A Versorgungskapazität | USB-betrieben |
| Software | Orbbec SDK v2 | Orbbec SDK v2 | RealSense SDK 2.0 |
Wählen Sie Gemini 335Lg für kompatible eingebettete GMSL2-Verkabelung, Gemini 335L für ein direktes USB-Long-Baseline-Design oder D455 für ein RealSense USB-Software-Ökosystem. Hierbei handelt es sich um unterschiedliche Hardware- und Software-Integrationspfade, nicht um Drop-in-Ersatz.
Anwendung
- AMRs in Fulfillment-Centern – Nutzen Sie Tiefe und Farbe, um in der Nähe befindliche Paletten, Regale und Hindernisse darzustellen, während Sie Kamerakabel zu einem zentral montierten eingebetteten Computer verlegen. Sperrende FAKRA-Verbindungen und kompatible GMSL2-Verkabelung erfüllen die Integrationsanforderungen auf beweglichen Plattformen.
- Lager- und Fabrikmaschinen – Positionieren Sie Kameras um Förderbänder, mobile Plattformen oder automatisierte Handhabungsgeräte, um lokalen 3D-Kontext bereitzustellen. Wählen Sie Halterungen, Beleuchtung und Belichtung für die zu bearbeitenden Objekte. Wahrnehmungsalgorithmen bleiben Teil der Hostanwendung.
- Autonome Lieferroboter – Bieten RGB-D-Eingaben mit kurzer bis mittlerer Reichweite für Wege, Eingänge und Objekte rund um das Fahrzeug. Schützen Sie alle Stromanschlüsse und validieren Sie schwierige Ziele, Sonnenlicht, Vibration und Temperatur mit der vorgesehenen Betriebsbildrate.
- Rasenmähplattformen – Fügen Sie lokale Tiefen- und Farberkennung für die Darstellung von Gelände und Hindernissen hinzu. Vegetation, Staub auf den optischen Fenstern, direktes Sonnenlicht und sich ändernde Oberflächentexturen sollten an der tatsächlichen Maschine getestet werden und nicht aus einer Abbildung abgeleitet werden.
- Roboterarme und Cobots – Verwenden Sie synchronisierte Farbe und Tiefe für die Objektlokalisierung und Kamera-zu-Roboter-Kalibrierung. Eine flexible Kabelführung und ein sicherer Anschluss sind rund um bewegliche Verbindungen nützlich, aber Biegeradius, Kabelermüdung, Zugentlastung und Host-Unterstützung müssen entsprechend angepasst werden.
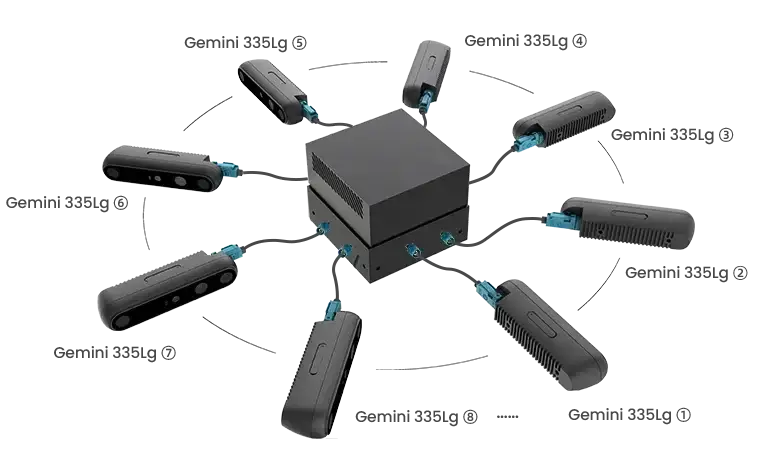
- Synchronisierte Wahrnehmung mehrerer Ansichten – Erstellen Sie Umgebungsansichten oder mehrere Arbeitsbereichsansichten mit einer unterstützten Host-Topologie. Orbbec demonstriert bis zu acht Kameras auf kompatiblen Plattformen; Der verwendbare Stream-Satz und die Synchronisierung hängen vom Deserialisierer und Treiber ab.
- Eingebettete KI- und Kartierungsforschung – Entwickeln Sie Punktwolken-, Lokalisierungs- und Objektwahrnehmungspipelines mit SDK v2 oder ROS2. Validieren Sie den USB-Prototyp und die endgültige GMSL2-Bereitstellung separat, einschließlich Timing, Kalibrierung und verfügbarer Bandbreite.
Integration
- Passen Sie die vollständige GMSL-Kette an – Wählen Sie einen unterstützten Host, eine JetPack-Version, eine Trägerplatine und einen Deserialisierer aus, bevor Sie das Treiberpaket auswählen. Das offizielle Plattform-Repository dokumentiert kompatible Kombinationen; Der allgemeine Jetson-Support bedeutet nicht, dass jedes Jetson-Board ohne Anpassung funktioniert.
- Wählen Sie den Hardwaremodus – Verwenden Sie den dokumentierten GMSL/USB-Modusschalter und die richtige Verbindung für diesen Modus. GMSL ist die Standardkonfiguration; Es sollte nicht davon ausgegangen werden, dass die beiden Ports einen unabhängigen gleichzeitigen Kamerabetrieb ermöglichen.
- Budget-Laserleistung und Kabelverlust – GMSL-Standardlaserstufe 4 erfordert mindestens 12 V / 0,5 A; Stufe 6 erfordert mindestens 12 V / 0,7 A. Berücksichtigen Sie den Host-/Deserialisierer-Strompfad und den Spannungsabfall, anstatt die Dimensionierung nur anhand des durchschnittlichen Verbrauchs vorzunehmen.
- Planen Sie Streams mit mehreren Kameras – Orbbec demonstriert derzeit bis zu acht Gemini 335Lg-Kameras auf kompatiblen Hostsystemen. Natives GMSL RGB verwendet YUYV und die verfügbaren Tiefen-/IR-/RGB-Kombinationen hängen von der Deserializer-Topologie und dem Treiber ab.
- Software mit Verifizierung wiederverwenden – SDK v2 und der ROS2-Wrapper unterstützen das Modell, einschließlich des gemini_330_series.launch.py-Workflows. Kamera-Firmware-Updates sind dokumentiert, aber der Update-Transport und die Stromstabilität müssen für den bereitgestellten Host bestätigt werden.
- Mechanischen Schutz validieren – Verwenden Sie IP65-zertifizierte Stromversorgungskabel, sichern Sie die hinteren und unteren Montagepunkte und halten Sie den optischen Abstand ein. Die obere Umgebungsgrenze ändert sich von 50 °C bei 15 fps auf 45 °C bei 30/60 fps.
Packliste
| Beschreibung | Menge |
|---|---|
| Orbbec Gemini 335Lg Stereo-Tiefenkamera | 1 |
| Stativ | 1 |
| Stativkopf | 1 |
| FAKRA-Z-Kabel (1 m) | 1 |
| Kurzanleitung | 1 |
Ressourcen
Dokumente & Handbücher
- Orbbec-Produkthandbuch PDF
- Gemini 330 GMSL Datenblatt V1.2
- Dokumentation zur Gemini 330-Serie
- FAKRA-Kabelspezifikationen
Software & Treiber
- Orbbec SDK & Betrachter
- Orbbec GMSL-Plattformtreiber
- Orbbec ROS2-Wrapper
Empfohlene Artikel
- Gemini 335 vs. Gemini 335LG
- Gemini 335LG vs RealSense D405
- Gemini 335LG vs. D455f/D456
- RealSense-Alternativen-Leitfaden
FAQ
Wie unterscheidet sich Gemini 335Lg von Gemini 335L?
Beide verwenden eine 95 mm Grundlinie und den gleichen idealen Bereich. Gemini 335Lg verfügt über GMSL2/FAKRA-Z, einen Modusschalter und ein größeres 164-g-Gehäuse, während ein USB-Entwicklungsmodus beibehalten wird. Der GMSL-Betrieb erfordert einen kompatiblen Host und Deserialisierer.
Kann ich Gemini 335Lg direkt mit jedem Jetson verbinden?
Nein. GMSL2 erfordert eine kompatible Kombination aus Deserialisierer/Trägerplatine und einen unterstützten Host Software und den passenden Plattformtreiber. Bei der USB-Auswertung handelt es sich um einen anderen Verbindungsweg. Überprüfen Sie vor der Hardware-Integration die offizielle GMSL-Treiberunterstützungsmatrix.
Welchen Arbeitsbereich sollte ich planen?
Verwenden Sie den 0,25-6 m idealen Bereich als Designreferenz. Der aufgeführte Arbeitsbereich von 0,17–20 m+ umfasst unterschiedliche Auflösungen und Zielbedingungen; Die nächstgelegenen und am weitesten entfernten Werte garantieren nicht die volle Auflösungsgenauigkeit über den gesamten Zeitraum.
Welche Tiefen- und Farbbildraten werden unterstützt?
Die Tiefe erreicht 1280 × 800 bei 30 fps, mit 848 × 480 bei 60 fps als Profil mit reduzierter Auflösung. RGB erreicht 1280 × 800 bei 60 fps. Schnittstellenbandbreite, Pixelformat und gleichzeitig aktivierte Streams bestimmen die nutzbare Konfiguration.
Gibt es sowohl Tiefen- als auch RGB-Global-Shutter?
Ja. Die Infrarot- und RGB-Module verwenden Global Shutter.
Wie ist räumliche Präzision zu interpretieren?
Die Spezifikation ist ≤0,8 % bei 2 m mit 90 % × 90 % ROI und ≤1,6 % bei 4 m mit 80 % × 80 % ROI, beide bei 1280 × 800. Hierbei handelt es sich um werkseitige Tiefenmetriken, keine Garantie für jedes Material, jeden Lichtzustand oder jedes integrierte System.
Welche Stromversorgung ist erforderlich?
Für GMSL2 stellen Sie 12 V / ≥0,5 A bei Standard-Laserstufe 4 bereit oder 12 V / ≥0,7 A auf Stufe 6. USB erfordert 5 V / ≥1,5 A. Der Spitzenverbrauch ist höher als der Durchschnitt und der Strompfad des Deserialisierers muss in das Design einbezogen werden.
Ist die Kamera für den Einsatz im Freien geeignet?
Die Kamera unterstützt die Erfassung im Innen- und Außenbereich, die Installation in der Umgebung ist jedoch wichtig. Der Die Schutzart IP65 erfordert konforme Stromversorgungskabelverbindungen und entsprechende Abdichtung. Die Umgebungsgrenzwerte sind -10 °C bis 50 °C bei 15 fps; -10 °C bis 45 °C bei 30/60 fps.
Welche SDK- und Synchronisierungstools sind verfügbar?
Orbbec SDK v2, Viewer und der offizielle ROS2-Wrapper unterstützen das Modell. Die Kamera verfügt über eine 6-DoF-IMU, Hardware-Zeitstempel und Multi-Kamera-Synchronisierung. Verwenden Sie den dokumentierten Start/die dokumentierte Konfiguration und validieren Sie die Hostbandbreite und das Timing.
Was ist in der offiziellen Verpackung enthalten?
Das Paket enthält eine Orbbec Gemini 335Lg-Kamera, ein Stativ, einen Stativkopf, ein 1 m FAKRA-Z-Kabel und eine Kurzanleitung.