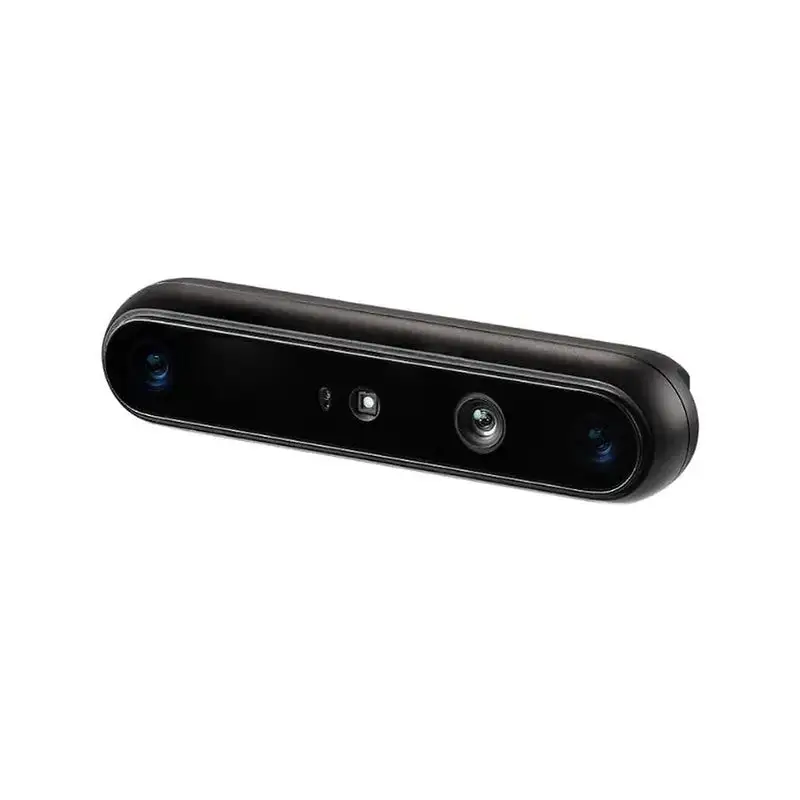
Beschreibung
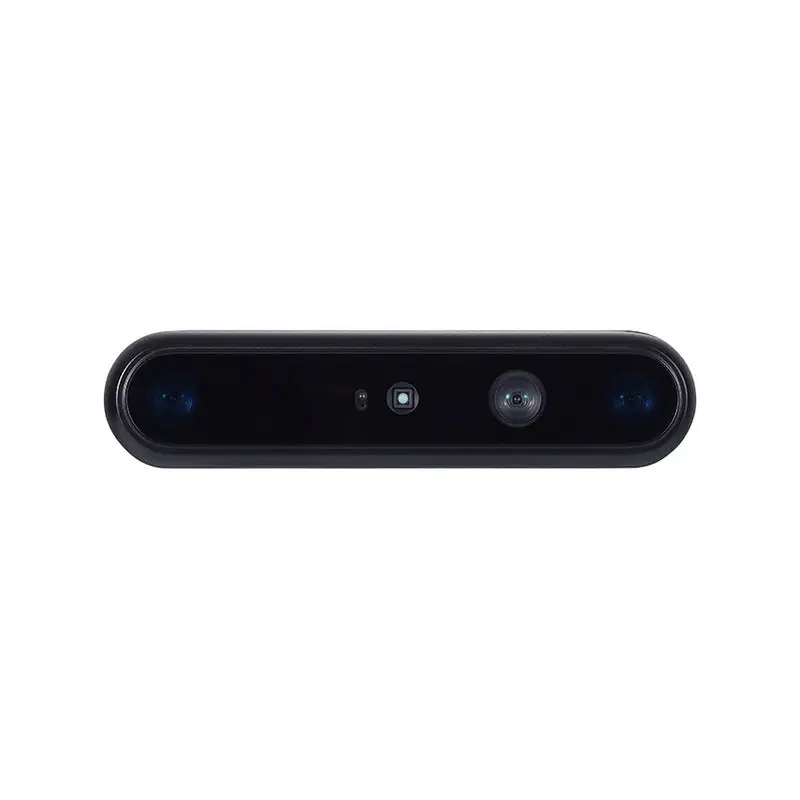
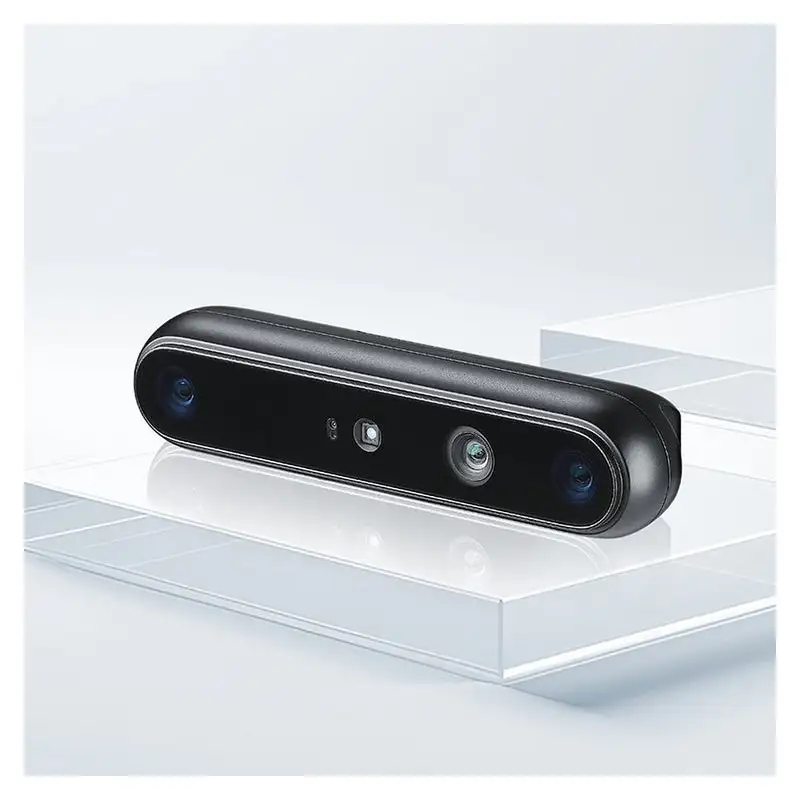
Orbbec Gemini 335L ist eine USB-Stereo-Tiefenkamera mit 95-mm-Stereobasis für AMRs, Roboterarme, Inspektionsausrüstung und RGB-D-Rekonstruktion. Ihr IP65-Gehäuse und der ideale Bereich von 0,25-6 m machen sie zu einer praktischen Wahl, wenn eine kompakte Kamera mit 50-mm-Stereobasis nicht die gewünschte Tiefenleistung im mittleren Entfernungsbereich bietet.
Die Kamera kombiniert aktive und passive Stereoerfassung mit einem MX6800-ASIC für die Tiefenverarbeitung, Infrarotsensoren mit Global Shutter und einem RGB-Sensor mit Global Shutter. Sie liefert 1280 × 800 Tiefendaten bei 30 fps und 1280 × 800 RGB bei 60 fps und unterstützt die hardwareseitige Tiefen-Farb-Ausrichtung für Punktwolkenverarbeitung und farbgestützte Wahrnehmung.
Ein Visible + NIR-Pass-Tiefenfilter, eine 6-DoF-IMU und die Synchronisierung mehrerer Kameras unterstützen die flexible Entwicklung im Innen- und Außenbereich. USB Type-C vereinfacht die Host-Verbindung, während Orbbec SDK v2 und der offizielle ROS2-Wrapper einen Softwarepfad für Streaming, Kalibrierung und die Integration in einen Robotik-Wahrnehmungsstack bereitstellen.
Hinweise: Orbbec-Tiefenkameras sind für eine Vielzahl von Anwendungen konzipiert, darunter Roboternavigation, 3D-Kartierung, Gestenerkennung und industrielle Inspektion. Basierend auf Ihrer Arbeitsumgebung, der Zielentfernung, den Lichtverhältnissen und den Installationsanforderungen können wir Ihnen bei der Auswahl des am besten geeigneten Modells für Ihr Projekt helfen. Wenn Sie weitere Details zu Ihrer Anwendung mitteilen möchten, kann unser Team eine vollständige Auswahlempfehlung und eine technische Bewertung bereitstellen, die auf Ihre Bedürfnisse zugeschnitten ist.
Orbbec Gemini RGB-D-Kamera-Auswahlhilfe
Wählen Sie die richtige Orbbec Gemini Stereo Vision-Kamera anhand der Einsatzumgebung, der Schnittstelle, der Schutzart und des idealen Tiefenerfassungsbereichs.
| Modell | Hauptvorteil | Datenschnittstelle | Schutz & Bereitstellung | Ideale Reichweite | Empfohlene Anwendungen |
|---|---|---|---|---|---|
| Gemini 305 | Ultranahes passives Stereosehen mit einer kompakten 18-mm-Basislinie. | USB Type-C USB 3.0 / USB 2.0 |
IP54 mit einem ordnungsgemäß gesicherten Kabel Innen- und Außenbereich |
7–50 cm | Roboterhandgelenke, humanoide Hand-Auge-Koordination, Kommissionierung aus nächster Nähe und kompakte Roboterintegration. |
| Gemini 435Le | Industrielles Stereobild mit großer Reichweite und hochwertiger Tiefenausgabe und einer 95-mm-Basislinie. | Gigabit Ethernet + PoE M12-Industriesteckverbinder |
IP67 Industrieller Einsatz im Innen- und Außenbereich |
0,31–10 m | Lagerlogistik, autonome Gabelstapler, Depalettierung, Materialhandhabung, Dimensionierung und Außeninspektionsroboter. |
| Gemini 335Le | Robuste Industrie-Stereokamera mit Ethernet, PoE und zuverlässiger Tiefenmessung mit langer Basislinie. | Gigabit Ethernet + PoE M12 X-kodierter Stecker |
IP67 Innen- und Außenbereich |
0,25–6 m | Große AMRs, AGVs, autonome Fahrzeuge, Outdoor-Lieferroboter und Volumenmessung. |
| Gemini 345Lg | Robuste RGB-D-Außenkamera mit ultraweitem Sichtfeld, 88-mm-Grundlinie und integrierter 6-DoF-IMU. | GMSL2 / FAKRA-C USB Type-C |
IP67 −20 °C bis 65 °C Betrieb |
0,3–6 m | Gewerbliche Rasenmäher, Landmaschinen, Vierbeinerroboter und autonome Lieferroboter. |
| Gemini 335Lg | Embedded-Robotik-Version von Gemini 335L mit GMSL2/FAKRA-Konnektivität und einer 95-mm-Basislinie. | GMSL2 / FAKRA-Z USB Type-C |
IP65 Innen- und Außenbereich |
0,25–6 m | Humanoide Roboter, verkörperte KI-Systeme, mobile Roboter, AMRs und Roboterarme. |
| Gemini 336L | USB-Stereokamera mit langer Baseline und einem IR-Pass-Filter für reflektierende und wechselnde Lichtszenen. | USB Type-C USB 3.0 / USB 2.0 |
IP65 Innen- und Außenbereich |
0,25–6 m | Humanoide Roboter, AMRs, Roboterarme, 3D-Rekonstruktion, reflektierende Böden und Umgebungen mit variablem Licht. |
| Gemini 335L | USB-RGB-D-Kamera mit langer Basislinie für eine weitere, genauere Tiefenmessung in industriellen Umgebungen. | USB Type-C USB 3.0 / USB 2.0 |
IP65 Innen- und Außenbereich |
0,25–6 m | Mobile Roboter, Roboterarme, Entwicklung maschineller Bildverarbeitung und 3D-Rekonstruktion. |
| Gemini 336 | Kompakte RGB-D-Stereokamera mit einem IR-Pass-Filter für Blendung, reflektierende Oberflächen und starkes Umgebungslicht. | USB Type-C USB 3.0 / USB 2.0 |
IP5X Innen- und Außenbereich |
0,26–3 m | Humanoide Roboter, verkörperte KI, mobile Roboter, Roboterarme und Navigation auf reflektierendem Boden. |
| Gemini 335 | Kompakte Allzweck-RGB-D-Kamera mit multimodaler Stereowahrnehmung und einer 50-mm-Basislinie. | USB Type-C USB 3.0 / USB 2.0 |
IP5X Innen- und Außenbereich |
0,26–3 m | Mobile Roboter, Roboterarme, Entwicklung maschineller Bildverarbeitung und 3D-Rekonstruktion. |
Auswahlhinweis: Die ideale Reichweite ist eher eine Designreferenz als eine garantierte Erkennungsentfernung. Die tatsächliche Tiefenleistung kann je nach Reflexionsgrad des Ziels, Beleuchtung, Montagewinkel, ausgewählter Voreinstellung, Kabelkonfiguration und Anwendungsumgebung variieren. Verwenden Sie IP-zertifizierte Kabel und Anschlüsse, wenn die angegebene Schutzart erforderlich ist.
Funktionen
- Tiefenmessung mit langer Basislinie – Die 95-mm-Basislinie unterstützt eine stärkere Stereogeometrie im mittleren Bereich als die kompakten 50-mm-Modelle, mit einem 0,25–6 m Ideal Bereich für die Anwendungsplanung.
- Aktives und passives Stereo – Der Visible + NIR-Pass-Tiefenfilter und der 850-nm--Musterprojektor unterstützen Stereo-Matching mit verfügbarer Szenentextur oder aktiver Beleuchtung. Ergebnisse in der Praxis hängen immer noch von der Textur, dem Reflexionsvermögen und der Beleuchtung des Ziels ab.
- MX6800-Verarbeitung auf der Kamera – Tiefenberechnung und räumliche Ausrichtung der Hardware-Tiefe zu Farbe werden auf der Kamera ausgeführt. Der Host bleibt für Anwendungsaufgaben wie Kartierung, Objekterkennung, Planung und Datenfusion verantwortlich.
- Hochauflösende Tiefenprofile – Erfassen Sie 1280 × 800 bei 30 fps oder verwenden Sie 848 × 480 bei 60 fps, wenn ein schnelleres Tiefenprofil mit reduzierter Auflösung besser zur Bewegung passt. Für vollständige Profile ist eine entsprechende Verbindung mit hoher Bandbreite erforderlich.
- Global-Shutter-Tiefe und -Farbe – Sowohl Infrarot- als auch RGB-Module verwenden Global-Shutter. RGB erreicht 1280 × 800 bei 60 fps und unterstützt bewegungsbewusste Aufnahmen, ohne die Farb- und Tiefen-Bildratengrenzen zu verwechseln.
- Große Tiefenabdeckung – Das 90° × 65° ±3° Tiefen-FOV ist für das 1280 × 800-Profil auf 2 m angegeben. Die Abdeckung ändert sich mit dem Seitenverhältnis und der Ausrichtung von Tiefe zu Farbe. Das Sichtfeld ist endlich, es gibt keinen Anspruch auf null tote Winkel.
- Spezifizierte räumliche Präzision – ≤0,8 % bei 2 m und ≤1,6 % bei 4 m gelten bei 1280 × 800 mit 90 % × 90 % bzw. 80 % × 80 % ROI. Hierbei handelt es sich um werkseitig festgelegte Messwerte und nicht um eine garantierte Genauigkeit für jede Szene.
- HDR-Tiefe und konfigurierbare Aufnahme – Tiefen-HDR, Belichtungssteuerung und unterstützte Voreinstellungen helfen dabei, die Aufnahme an die Szene anzupassen. Vergleichen Sie Profile im Orbbec Viewer anhand der tatsächlichen Zielentfernung und -beleuchtung, anstatt sich auf eine einzelne Schlagzeilenspezifikation zu verlassen.
- IMU- und Hardware-Synchronisierung – Eine 6-DoF-IMU, Hardware-Zeitstempel und Multikamera-Synchronisierung unterstützen eine koordinierte Erfassung. Planen Sie die Synchronisierungsverkabelung, das Taktverhalten, die Stream-Bandbreite und die Kamera-zu-Roboter-Kalibrierung für das fertige System.
- IP65-Installation – Die IP65-Einstufung erfordert spezifizierte IP65-konforme Kabelverbindungen während des Stromversorgungsbetriebs. Verwenden Sie bei der endgültigen Installation geeignete Dichtungen, Zugentlastungen, Montageteile und ein thermisches Design.
- USB-Strom und Daten – USB Type-C überträgt Strom und Daten. Stellen Sie 5 V mit mindestens 1,5 A Kapazität bereit; USB 2.0 bietet reduzierte Stream-Profile und behält nicht die volle USB 3.0-Leistung bei.
- Offizielle SDK- und ROS2-Integration – Verwenden Sie Orbbec SDK v2, Viewer und den offiziellen ROS2-Wrapper für Kamerastreams, Punktwolken, Kalibrierung und Synchronisierung. Passen Sie die Version an das Betriebssystem, die Kamera-Firmware und die Host-Architektur an.
Spezifikationen
| Parameter | Wert |
|---|---|
| Modell | Orbbec Gemini 335L |
| Betriebsumgebung | Innen- und Außenbereich, mit anlagenspezifischem Umweltschutz |
| Tiefentechnologie | Aktives und passives Stereosehen |
| Stereo-Basislinie | 95 mm |
| Tiefenprozessor | Orbbec MX6800 ASIC |
| LDM-Wellenlänge | 850 nm |
| Tiefenfilter | Sichtbar + NIR-Pass |
| Gelisteter Arbeitsbereich | 0,17–20 m+; Fernbereichsdaten hängen vom Zielreflexionsvermögen >10 % und den Szenenbedingungen ab |
| Ideale Reichweite | 0,25-6 m |
| Mindesttiefenabstand | 0,25 m bei 1280 × 800; 0,17 m bei 424 × 240; Der Mindestabstand hängt von der Auflösung und der Disparitätseinstellung ab |
| Räumliche Präzision | ≤0,8 % bei 2 m, 90 % × 90 % ROI; ≤1,6 % bei 4 m, 80 % × 80 % ROI; beide bei 1280 × 800 |
| Tiefenausgabeprofile | 1280 × 800 bei 30 fps; 848 × 480 bei 60 fps |
| IR-Ausgabeprofile | 1280 × 800 bei 30 fps; 848 × 480 bei 60 fps |
| Tiefen-FOV | 90° × 65° ±3° bei 2 m, 1280 × 800 |
| RGB-Ausgabe | 1280 × 800 bei 60 fps |
| RGB-FOV | 94° × 68° ±3° (16:10) |
| IR-/RGB-Verschluss | Global / global |
| Native Stream-Formate | Tiefe: Y16; IR: Y8; RGB: MJPEG/YUYV, profilabhängig |
| IMU | 6-DoF-Gyroskop und Beschleunigungsmesser |
| IMU-Ausgangsdatenraten | 50–1.000 Hz, abhängig von der gewählten Sensoreinstellung |
| Tiefen-HDR | Unterstützt |
| Ausrichtung von Tiefe zu Farbe | Hardware-räumliche Ausrichtung unterstützt |
| Synchronisierung | Hardware-Zeitstempel und Synchronisierung mehrerer Geräte |
| Datenschnittstelle | USB 3.0 / USB 2.0 Typ-C |
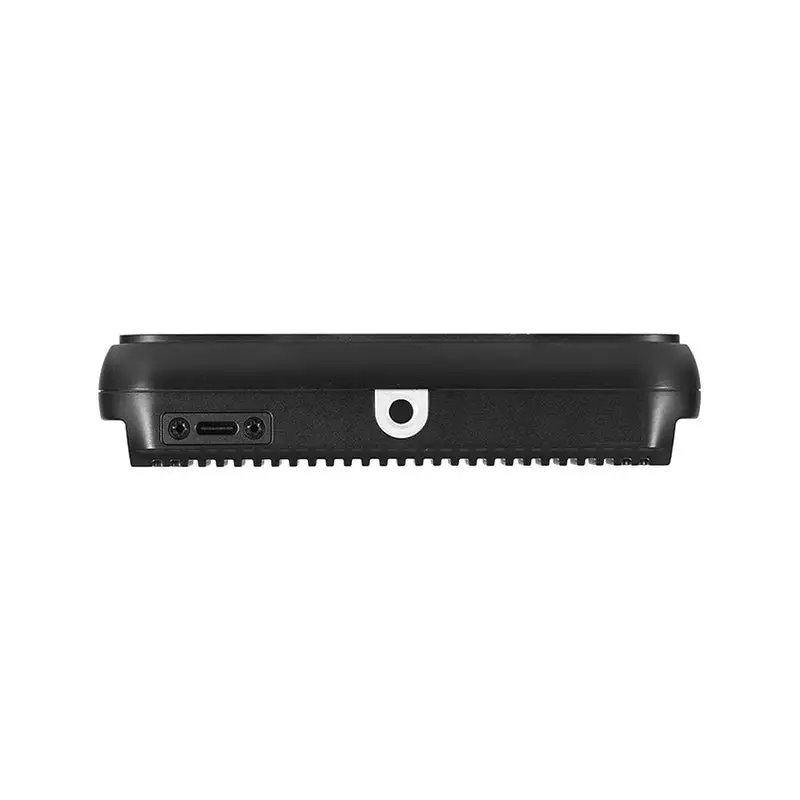
| Anschlüsse | USB Type-C und 8-Pin-Synchronisierungsanschluss |
| Lieferbedarf | 5 V USB Type-C; Stromquellenkapazität ≥1,5 A |
| Durchschnitts-/Spitzenverbrauch | <3,0 W Durchschnitt; <6,0 W Spitze, profilabhängig |
| Umgebungstemperatur im Betrieb | -10 °C bis 50 °C bei 15/30 fps; -10 °C bis 45 °C bei 60 fps |
| Betriebsfeuchtigkeit | 5 %–90 % relative Luftfeuchtigkeit, nicht kondensierend |
| Speicherumgebung | Kurzfristig: -20°C bis 70°C; langfristig: 0°C bis 60°C; 5 %–90 % relative Luftfeuchtigkeit, nicht kondensierend |
| Gehäusetemperatur auf der Rückseite | -10 °C bis 60 °C |
| Eindringschutz | IP65; IP65-konforme Kabel im Betrieb erforderlich |
| ESD | Klasse A: ±8 kV Kontakt; ±15 kV Luft |
| Abmessungen (B × H × T) | 124 × 29 × 27 mm |
| Gewicht | 133 g |
| Montage | Unten: 1 × 1/4-20 UNC; hinten: 2 × M4 |
| Software | Orbbec SDK v2, Orbbec Viewer, offizieller ROS2-Wrapper |
| Anwendungsdaten | Tiefe, RGB, Infrarot, IMU; Punktwolken über das SDK |
Produktvergleich
Vergleichen Sie die Kameraschnittstelle, das optische Design und die unterstützten Ausgabeprofile. Auflösung und Bildrate sind gepaarte Konfigurationen, keine austauschbaren Maximalwerte.
| Parameter | Orbbec Gemini 335L | Orbbec Gemini 336L | RealSense D455 |
|---|---|---|---|
| Ideale Reichweite | 0,25-6 m | 0,25-6 m | 0,6-6 m |
| Stereo-Basislinie | 95 mm | 95 mm | 95 mm |
| Datenschnittstelle | USB 3.0 / USB 2.0 Typ-C | USB 3.0 / USB 2.0 Typ-C | USB 3.1 Gen 1 Typ-C |
| Tiefenprofile | 1280 × 800 bei 30 fps; 848 × 480 bei 60 fps | 1280 × 800 bei 30 fps; 848 × 480 bei 60 fps | 1280 × 720 bei 30 fps; 848 × 480 bei 90 fps |
| RGB-Ausgabe | 1280 × 800 bei 60 fps | 1280 × 800 bei 60 fps | 1280 × 800 bei 30 fps |
| IR-/RGB-Verschluss | Global / global | Global / global | Global / global |
| Tiefen-FOV | 90° × 65° ±3° bei 2 m | 90° × 65° ±3° bei 2 m | 87° × 58° nominal |
| Bewegungserkennung | 6-DoF IMU | 6-DoF IMU | IMU unterstützt |
| Abmessungen (B × H × T) | 124 × 29 × 27 mm | 124 × 29 × 27,7 mm | 124 × 29 × 26 mm |
| Stromanschluss | 5 V USB, ≥1,5 A Versorgungskapazität | 5 V USB, ≥1,5 A Versorgungskapazität | USB-betrieben |
| Software | Orbbec SDK v2 | Orbbec SDK v2 | RealSense SDK 2.0 |
Gemini 335L bietet sichtbares + NIR-Pass-Stereo; Gemini 336L fügt IR-Pass-Filterung für ausgewählte Lichtinterferenzszenarien hinzu. RealSense D455 verfügt über verschiedene Tiefenprofile und Software. Wählen Sie nach optischem Verhalten, Host-Kompatibilität und Anwendungsentfernung und nicht nur nach Bildrate.
Anwendung
- Autonome mobile Roboter – Verwenden Sie mittlere Tiefentiefe für lokale Karten und die Darstellung von Objekten in der Nähe in Lagerhäusern, Labors und Serviceroboterumgebungen. Bewerten Sie reflektierende Oberflächen, Objekte mit geringer Textur und Bremswege im fertigen Robotersystem.
- Roboterarme und Manipulation – Bereitstellung von abgestimmter Farbe und Tiefe für die Teilelokalisierung, Experimente zur Griffentwicklung und Hand-Auge-Kalibrierung. Global-Shutter-RGB- und IR-Aufnahmen sind nützlich für sich bewegende Objekte, während Belichtung, starre Montage und Kalibrierung weiterhin unerlässlich sind.
- Industrielle Inspektionsplattformen – Erfassen Sie den räumlichen Kontext auf mobilen oder festen Inspektionsgeräten. Das IP65-Kameragehäuse erfordert die angegebenen abgedichteten Kabelverbindungen, und die Montageanordnung sollte die Optik schützen und gleichzeitig Hitze und Vibrationen bewältigen.
- 3D-Scannen und Kartieren – Sammeln Sie RGB-D-Daten für Innenmodelle, räumliche Rekonstruktion und digitale Visualisierung. Die Vollständigkeit des Modells hängt von der Blickwinkelabdeckung, der Zieltextur, der Posenschätzung und der Nachbearbeitung ab, nicht nur von der Kameraauflösung.
- Logistik und Pakethandhabung – Bereitstellung von Punktwolkendaten für Experimente zur Parzellendimensionierung, Behälterbelegung und Objekttrennung. Überprüfen Sie Maßstab, Kalibrierung und Präzision für die vorgesehenen Objektgrößen, bevor Sie die Messungen in einem automatisierten Prozess verwenden.
- Interaktive Visualisierung und Körpererfassung – Entwickeln Sie Prototypen für Gesten, Körperoberflächenerfassung, AR/VR, Fitness oder Bewegungsinteraktion mit hostseitiger Software. Bei der Kamera handelt es sich um eine Sensorkomponente, nicht um ein komplettes Body-Tracking-Paket oder ein medizinisches Bildgebungsgerät.
- Smart-Space- und Einzelhandelsforschung – Nutzen Sie die Tiefe für die Belegungszählung, Regalplatzanalyse oder interaktive Objekterkennung. Erstellen Sie die erforderlichen Analysen separat und entwerfen Sie die Installation im Hinblick auf Privatsphäre, Sichtfeld und Umgebungsbeleuchtung.
- Mehrkamera-Wahrnehmung – Kombinieren Sie synchronisierte Blickwinkel, um Verdeckungen zu reduzieren und die Szenenabdeckung zu erweitern. Weisen Sie jeder Kamera USB-Bandbreite und -Strom zu und kalibrieren Sie alle extrinsischen Transformationen, bevor Sie Punktwolken fusionieren.
Integration
- Wählen Sie das richtige USB-Profil – Verwenden Sie USB 3.0 für hochauflösendes Streaming und stellen Sie eine 5-V-Quelle mit mindestens 1,5 A Kapazität bereit. USB 2.0 wird mit reduzierten Profilen unterstützt; Testen Sie das Kabel, den Host-Controller und alle gleichzeitig aktivierten Streams.
- Mindestabstand an Auflösung anpassen – Das Minimum von 0,25 m bei 1280 × 800 und das Minimum von 0,17 m bei 424 × 240 beschreiben unterschiedliche Konfigurationen. Die Einstellungen für die Disparitätssuche wirken sich auch auf die Nahgrenze aus.
- Bewerten Sie die optische Umgebung – Messen Sie die Tiefenvollständigkeit auf tatsächlichen Oberflächen, einschließlich glänzender, transparenter, dunkler oder Ziele mit geringer Textur. Passen Sie die Belichtung und die unterstützten Voreinstellungen an, bevor Sie eine Filtervariante auswählen. Keine Stereokamera hat in jeder Szene die gleiche Leistung.
- Getrenntes Geräte- und System-Timing – Hardware-Zeitstempel und Synchronisierung sind nützliche Bausteine. Überprüfen Sie die Auslöseverkabelung, den Belichtungszeitpunkt, die USB-Bandbreite und die Kalibrierung, bevor Sie mehrere Kameras kombinieren oder Daten mit einem anderen Sensor zusammenführen.
- Aktuelle SDK- und ROS2-Versionen verwenden – Der offizielle Orbbec SDK v2 und ROS2-Wrapper unterstützen dieses Modell. Der Wrapper listet gemini_330_series.launch.py auf; Wählen Sie die Version, Firmware, das Betriebssystem und die Prozessorarchitektur gemäß den Repository-Unterstützungsinformationen aus.
- Design für Temperatur und Schutz – Der aufgeführte Umgebungsbereich beträgt -10 °C bis 50 °C bei 15/30 fps; -10 °C bis 45 °C bei 60 fps. Behalten Sie während des Betriebs die IP65-zertifizierte Kabelabdichtung bei und sorgen Sie für Luftzirkulation oder konduktive Wärmeableitung.
Packliste
| Beschreibung | Menge |
|---|---|
| Orbbec Gemini 335L Stereo-Tiefenkamera | 1 |
| Stativ | 1 |
| Stativkopf | 1 |
| USB-Kabel (1 m) | 1 |
| Kurzanleitung | 1 |
Ressourcen
Dokumente & Handbücher
- Gemini 330 USB Datenblatt V1.7
- Orbbec-Produkthandbuch PDF
- Dokumentation zur Gemini 330-Serie
- Gemini 330 Series USB-Schnellstartanleitung
Software & Treiber
- Orbbec SDK & Betrachter
- Orbbec SDK v2-Veröffentlichungen
- Orbbec ROS2-Wrapper
Empfohlene Artikel
- Gemini 335 vs. Gemini 335L
- Gemini 335L vs. RealSense D415
- Gemini 335L vs. RealSense D455
- RealSense-Alternativen-Leitfaden
FAQ
Wie unterscheidet sich Gemini 335L von Gemini 335?
Gemini 335L hat eine 95 mm Basislinie, eine 0,25–6 m ideale Reichweite, Global-Shutter RGB und IP65-Schutz. Gemini 335 ist das kompakte 50-mm-Basismodell mit Rolling-Shutter-RGB und IP5X-Schutz.
Wann passt Gemini 336L oder Gemini 335Lg besser?
Gemini 336L ändert die optische Filterung auf IR-Pass. Gemini 335Lg fügt GMSL2/FAKRA-Z-Integration hinzu. Gemini 335L bleibt die direkte USB-Option mit Visible + NIR-Pass-Stereo. Vergleichen Sie den erforderlichen Filter und die Host-Schnittstelle separat.
Welchen Arbeitsbereich sollte ich einplanen?
Verwenden Sie die 0,25–6 m ideale Reichweite als Designreferenz. Der aufgeführte Arbeitsbereich von 0,17–20 m+ umfasst unterschiedliche Auflösungen und Zielbedingungen; Die nächstgelegenen und am weitesten entfernten Werte garantieren nicht die volle Auflösungsgenauigkeit über den gesamten Zeitraum.
Welche Tiefen- und Farbbildraten werden unterstützt?
Die Tiefe erreicht 1280 × 800 bei 30 fps, mit 848 × 480 bei 60 fps als Profil mit reduzierter Auflösung. RGB erreicht 1280 × 800 bei 60 fps. Schnittstellenbandbreite, Pixelformat und gleichzeitig aktivierte Streams bestimmen die nutzbare Konfiguration.
Gibt es sowohl Tiefen- als auch RGB-Global-Shutter?
Ja. Die Infrarot- und RGB-Module verwenden Global Shutter.
Wie ist räumliche Präzision zu interpretieren?
Die Spezifikation ist ≤0,8 % bei 2 m mit 90 % × 90 % ROI und ≤1,6 % bei 4 m mit 80 % × 80 % ROI, beide bei 1280 × 800. Hierbei handelt es sich um Tiefenmaße im Werkszustand, keine Garantie für jedes Material, jeden Lichtzustand oder jedes integrierte System.
Welche Stromversorgung wird benötigt?
Verwenden Sie ein 5-V-USB Type-C-Netzteil mit mindestens 1,5 A Kapazität. Der durchschnittliche Verbrauch liegt unter 3 W, der Spitzenbedarf ist jedoch höher. Überprüfen Sie das Kabel, den USB-Controller und das Strombudget, wenn Sie mehrere Kameras kombinieren.
Ist die Kamera für den Einsatz im Freien geeignet?
Die Kamera unterstützt die Erfassung im Innen- und Außenbereich, die Installation in der Umgebung ist jedoch wichtig. Der Die Schutzart IP65 erfordert konforme Stromversorgungskabelverbindungen und entsprechende Abdichtung. Die Umgebungsgrenzwerte sind -10 °C bis 50 °C bei 15/30 fps; -10 °C bis 45 °C bei 60 fps.
Welche SDK- und Synchronisierungstools sind verfügbar?
Orbbec SDK v2, Viewer und der offizielle ROS2-Wrapper unterstützen das Modell. Die Kamera verfügt über eine 6-DoF-IMU, Hardware-Zeitstempel und Multi-Kamera-Synchronisierung. Verwenden Sie den dokumentierten Start/die dokumentierte Konfiguration und validieren Sie die Bandbreite und das Timing des Hosts.
Was ist in der offiziellen Verpackung enthalten?
Das Paket enthält eine Orbbec Gemini 335L-Kamera, ein Stativ, einen Stativkopf, ein 1-m-USB-Kabel und eine Kurzanleitung.