Beschreibung
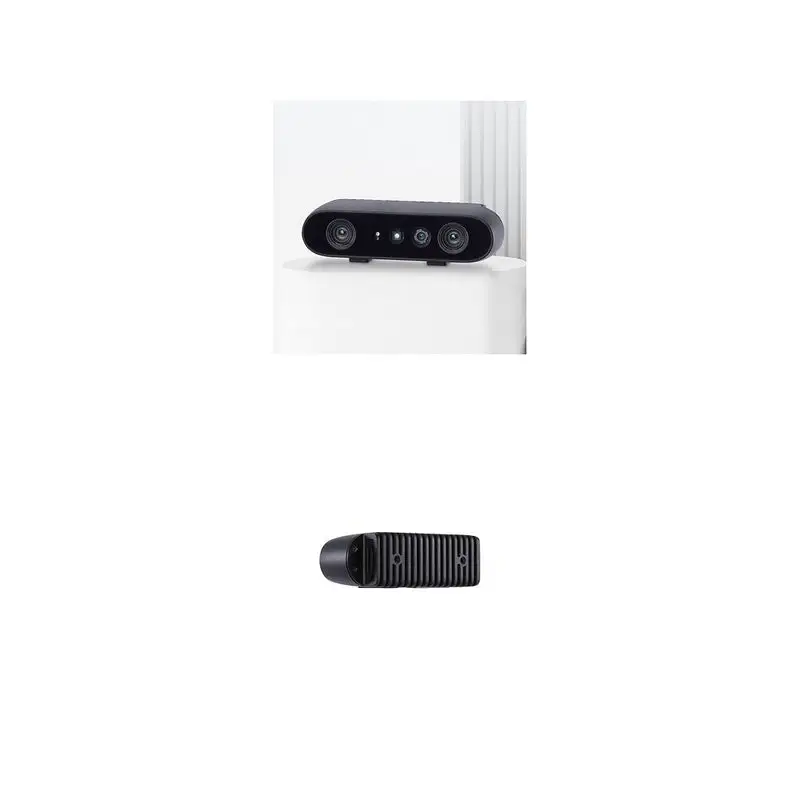
Orbbec Gemini 2 – Kompakte 3D-Stereo-Vision-Kamera mit IMU
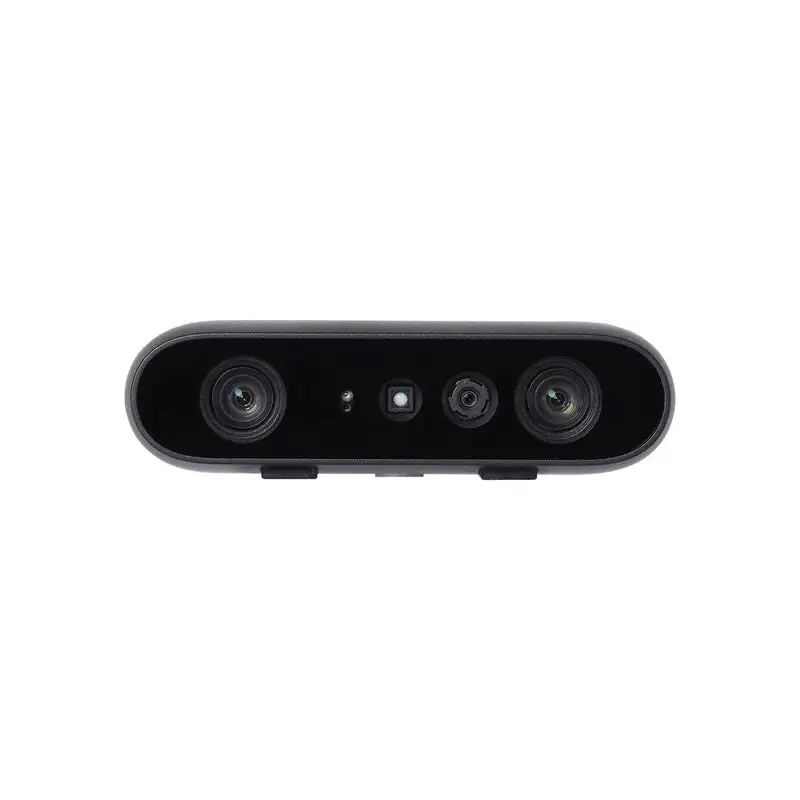
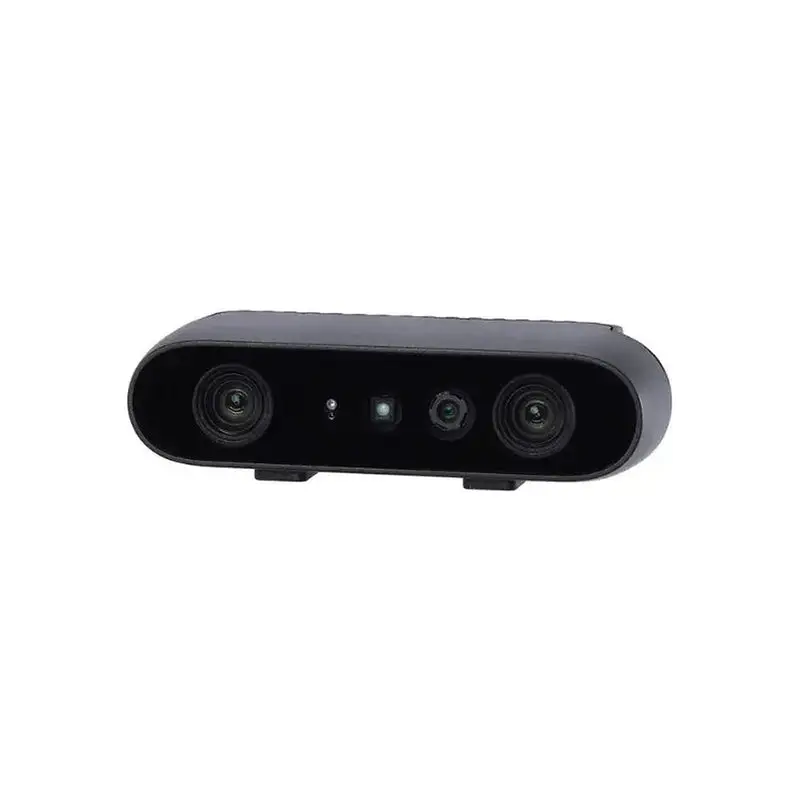
Die Orbbec Gemini 2 ist eine kompakte aktive Stereo-RGB-D-Kamera mit IMU für mobile Roboter, 3D-Scanning, industrielle Bildverarbeitung und interaktive Systeme. Ihr MX6600-ASIC zur Tiefenverarbeitung berechnet die Tiefe direkt in der Kamera und liefert Entwicklern Tiefen-, Infrarot- und Farbdatenströme, die sich über Orbbec SDK für Punktwolken- und Wahrnehmungsanwendungen nutzen lassen.
Die Kamera kombiniert einen spezifizierten Tiefenbereich von 0,15-10 m mit einem optimalen Bereich von 0,2-5 m ohne Binning, Tiefenbildern mit 1280 x 800 bei 30 fps und RGB-Bildern mit 1920 x 1080 bei 30 fps. Ihr 98 g leichtes Gehäuse, der USB-3.0-Type-C-Anschluss und die breite Tiefenabdeckung eignen sich für AMRs, Serviceroboter, KI-Kioske, SLAM-Forschung und kompakte Embedded-Vision-Projekte.
Merkmale
- Aktive Stereotiefe – Eine Beleuchtung mit 850 nm und eine Stereobasis von 50 mm ermöglichen die Tiefenerfassung in Innenräumen und geeigneten teiloffenen Außenbereichen.
- Kamerainterne MX6600-Verarbeitung – Der ASIC zur Tiefenverarbeitung gibt Tiefendatenströme aus, während der Host Anwendungslogik, Kartierung, Objekterkennung und weitere übergeordnete Aufgaben übernimmt.
- Wählbare Erfassungsmodi – Verwenden Sie 1280 x 800 bei 30 fps für detaillierte Tiefenbilder oder das Sparse-Profil mit Binning bei 640 x 400 und 60 fps, wenn zeitliche Bewegungsauflösung und Nahbereichsbetrieb Vorrang haben.
- Großes Sichtfeld – Die Tiefenabdeckung von 91° horizontal x 66° vertikal unterstützt die Beobachtung naher Bodenflächen, Hindernisse, Arbeitsbereiche und der Szenengeometrie.
- Farb- und Tiefenerfassung – 1080p-RGB bei 30 fps liefert visuellen Kontext; die kalibrierte Registrierung von Tiefen- auf Farbbilder unterstützt RGB-D-Punktwolken und Segmentierungsabläufe.
- Integrierte Inertialsensorik – Die 6-DoF-IMU liefert Beschleunigungsmesser- und Gyroskopdaten für hostseitige visuell-inertiale und bewegungsabhängige Anwendungen.
- USB-Verbindung über ein Kabel – USB 3.0 Type-C überträgt Strom und Daten. Die Produktseitenspezifikation nennt einen durchschnittlichen Verbrauch unter 2,5 W; die Stromversorgung des Hosts muss zusätzlich Anlauf- und Spitzenlasten abdecken.
- Hardware-Synchronisierung – Trigger und Mehrkamera-Synchronisierung unterstützen die koordinierte Erfassung mit kompatibler Synchronisierungshardware und passenden SDK-Einstellungen.
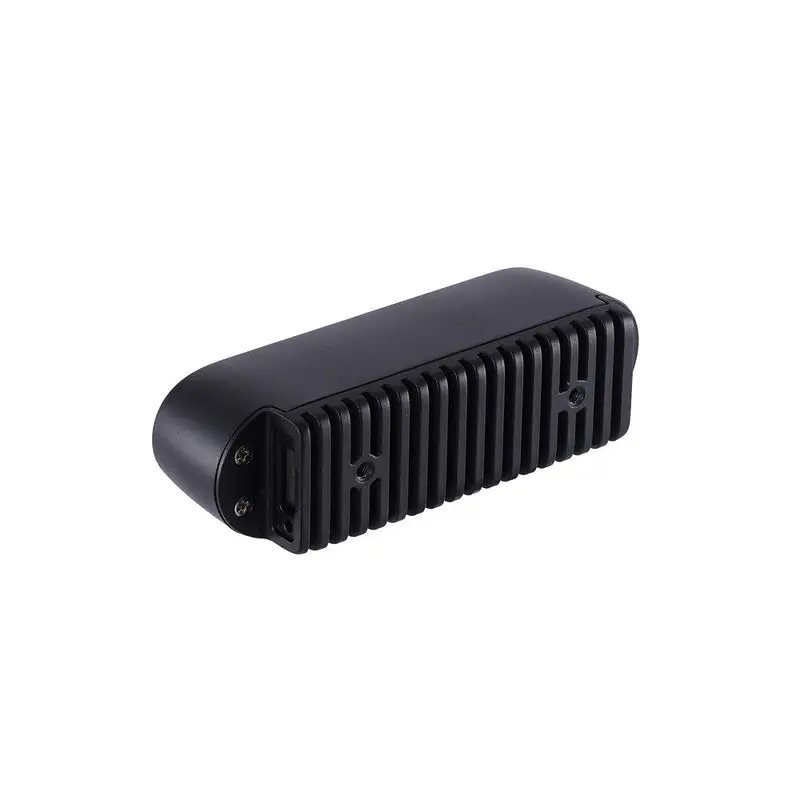
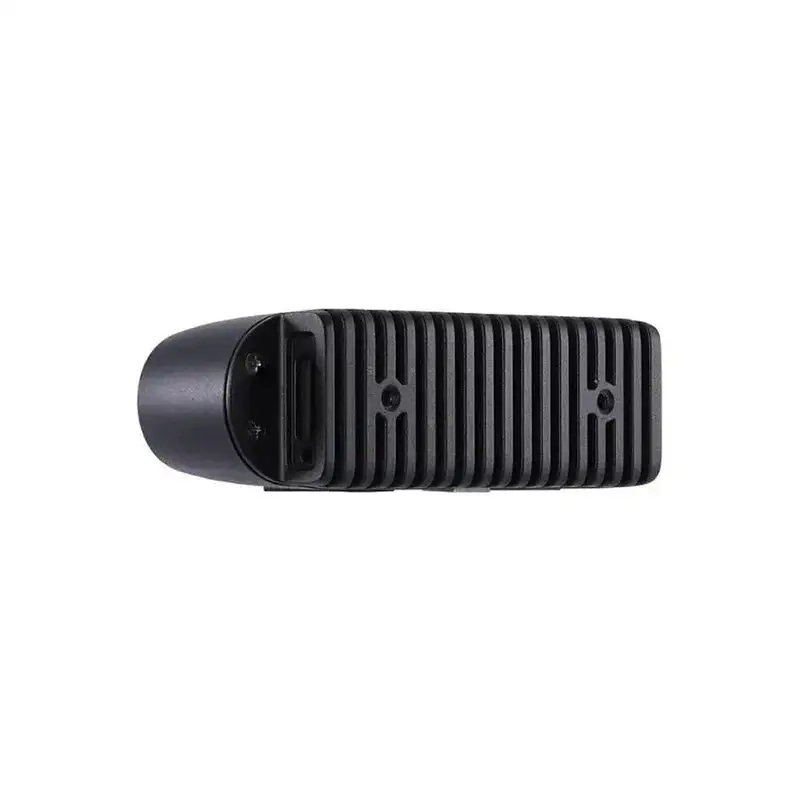
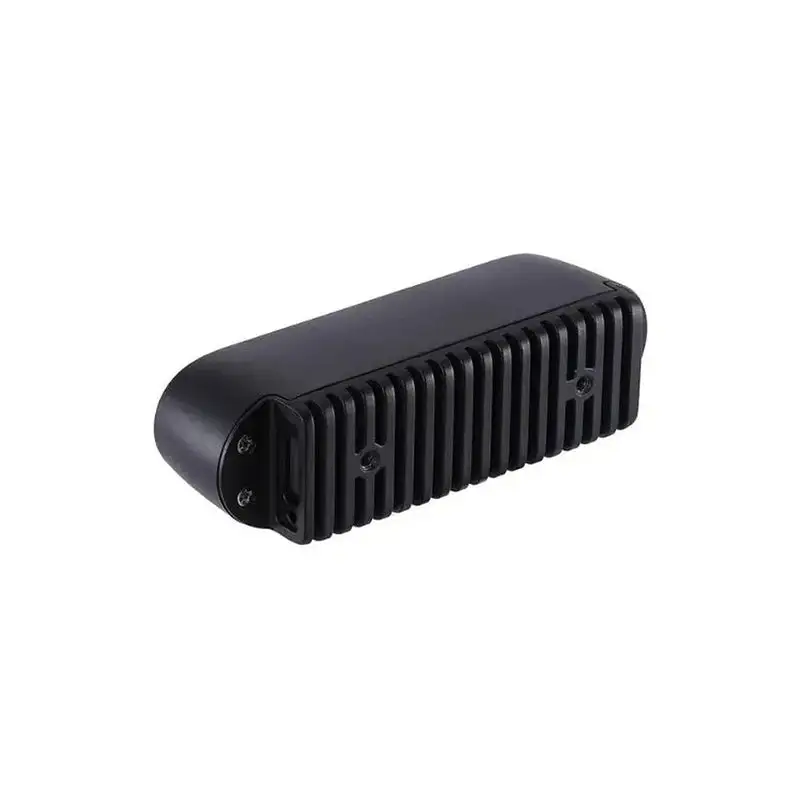
- Kompakte Montage – Das Gehäuse mit 90 x 25 x 30 mm und 98 g Gewicht eignet sich für kompakte Plattformen und bietet unten eine 1/4-20-UNC-Befestigung sowie zwei rückseitige M3-Befestigungspunkte.
- Orbbec-SDK-Ökosystem – Orbbec SDK v2 unterstützt Gemini 2 für neue Entwicklungen. Stimmen Sie die Kamerafirmware vor dem Einsatz mit der SDK-Kompatibilitätsmatrix ab.
Technische Daten
| Parameter | Wert |
|---|---|
| Tiefentechnologie / Wellenlänge | Aktives IR-Stereo / 850 nm |
| Tiefenprozessor / Stereobasis | Orbbec MX6600 ASIC / 50 mm |
| Tiefenbereich | 0,15-10 m; optimaler Bereich ohne Binning 0,2-5 m; Leistung abhängig von Szene und Reflexionsgrad |
| Tiefenprofile | 1280 x 800 bei 30 fps; 640 x 400 bei bis zu 60 fps im Sparse-Modus mit Binning |
| Optimaler Bereich im Sparse-Modus mit Binning | 0,15-2,5 m |
| Tiefensichtfeld | 91° horizontal x 66° vertikal |
| Prüfung der Tiefenpräzision | ≤2 % bei 2 m, 1280 x 800, zentraler ROI von 81 %, ebenes Ziel mit Reflexionsgrad >80 % |
| RGB-Profile | 1920 x 1080 bei 30 fps; 1280 x 720 bei bis zu 60 fps |
| RGB-Sichtfeld | 16:9: 86° H x 55° V; 4:3: 63° H x 50° V |
| Verschlusstyp | Global Shutter für IR; Rolling Shutter für RGB |
| IMU | 6-DoF-Beschleunigungsmesser und -Gyroskop |
| Daten und Stromversorgung | USB 3.0 Type-C; Host-Anschluss und Kabel müssen die ausgewählten Profile unterstützen |
| Durchschnittliche Leistungsaufnahme | <2,5 W laut Produktseitenspezifikation |
| Synchronisierung | Hardware-Trigger und Mehrkamera-Synchronisierung |
| Betriebstemperatur | 0 °C bis 40 °C |
| Betriebsumgebung | Innenräume / teiloffene Außenbereiche; Sonnenlicht, Reflexionen und Belichtung an die Anwendung anpassen |
| Luftfeuchtigkeit im Betrieb (Datenblatt) | 8-90 % relative Luftfeuchtigkeit, nicht kondensierend |
| SDK | Orbbec SDK; v2-Unterstützung erfordert kompatible Firmware |
| Über das SDK verfügbare Daten | Tiefe, IR, RGB, IMU und erzeugte Punktwolken |
| Abmessungen | 90 x 25 x 30 mm |
| Gewicht | 98 g |
| Befestigung | Unterseite: 1 x 1/4-20 UNC; Rückseite: 2 x M3 |
Produktvergleich
| Parameter |
Orbbec Gemini 2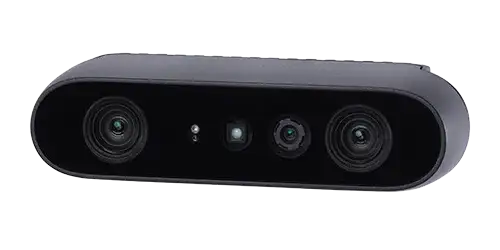
|
Orbbec Femto Mega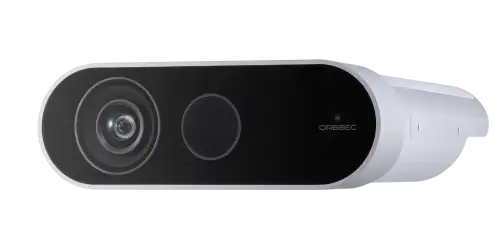
|
|---|---|---|
| Tiefentechnologie | Aktives IR-Stereo | iToF |
| Wellenlänge | 850 nm | 850 nm |
| Arbeitsabstand | 0,15-10 m; optimal ohne Binning 0,2-5 m | 0,25-5,46 m, modusabhängig |
| Tiefenprofile | 1280 x 800 bei 30 fps; 640 x 400 mit Binning bei 60 fps | 1024 x 1024 bei 15 fps WFOV; 640 x 576 bei 30 fps NFOV |
| Tiefensichtfeld | 91° H x 66° V | 120° x 120° WFOV; 75° x 65° NFOV |
| RGB | 1920 x 1080 bei 30 fps | 3840 x 2160 bei 25 fps |
| RGB-Sichtfeld (16:9) | 86° H x 55° V | 80° H x 51° V |
| Tiefenprozessor | Orbbec MX6600 ASIC | NVIDIA Jetson Nano |
| IMU | Unterstützt | Unterstützt |
| Datenschnittstelle | USB 3.0 Type-C | USB 3.2 Gen 1 Type-C; Gigabit Ethernet |
| Stromversorgungseingang | USB Type-C | USB Type-C; PoE+; DC 12 V / 2 A |
| Synchronisierung | Unterstützt | Unterstützt |
| Leistungsplanung | Durchschnittlich <2,5 W | Typisch 10-13 W; Spitzenleistung bis 17 W, abhängig vom Anschluss |
| Umgebung | 0-40 °C; Innenräume / teiloffene Außenbereiche; laut Datenblatt 8-90 % relative Luftfeuchtigkeit | 10-25 °C; Innenräume; 8-90 % relative Luftfeuchtigkeit, nicht kondensierend |
| SDK | Orbbec SDK | Orbbec SDK; K4A-Wrapper |
| Datenausgaben | Tiefe, IR, RGB, IMU, SDK-Punktwolken | Tiefe, IR, RGB, IMU, SDK-Punktwolken |
| Nennabmessungen | 90 x 25 x 30 mm | 115 x 40 x 145 mm |
| Gewicht | 98 g | 560 g |
| Befestigung | 1/4-20 UNC; 2 x M3 | 1/4-20 UNC; 4 x M2.5 |
Auswahlhilfe: Gemini 2 eignet sich für die kompakte, stromsparende Integration von Stereovision. Femto Mega passt eher zu vernetzten ToF-Installationen, die von PoE+ und integrierter Tiefenverarbeitung profitieren. Größter Abstand und höchste Auflösung sind nicht unbedingt im selben Erfassungsmodus verfügbar.
Technologie und Integration
Tiefenmodus passend zum Arbeitsabstand wählen
Die Modi ohne Binning bieten einen optimalen Bereich von 0,2-5 m und eine Tiefenauflösung bis 1280 x 800. Der Sparse-Modus mit Binning reduziert die räumliche Abtastung zugunsten von bis zu 60 fps und bietet einen optimalen Bereich von 0,15-2,5 m. Prüfen Sie Lücken, Rauschen und Bildkonsistenz an repräsentativen Zielen, statt im gesamten maximalen Bereich von 10 m eine konstante Präzision anzunehmen.
Mit dem SDK-Viewer beginnen
Schließen Sie die Kamera mit dem mitgelieferten USB-C-Kabel an, prüfen Sie Tiefen-, IR-, RGB- und IMU-Datenströme und wählen Sie vom Gerät gemeldete Profile. Die aktuelle Kompatibilitätsmatrix von Orbbec SDK v2 nennt für Gemini 2 mindestens Firmware 1.4.92; prüfen Sie im Repository die aktuell empfohlene Firmware und unterstützte Host-Plattform. Bestehende v1-Anwendungen sollten vor einer Migration bewertet werden.
Kalibrierung, Synchronisierung und ROS
Verwenden Sie die Werkskalibrierung für die Registrierung von Tiefen- auf Farbbilder und kalibrieren Sie die Kamera relativ zum Roboter oder anderen Sensoren. Nutzen Sie für ROS/ROS 2 den offiziellen Wrapper und dessen Gemini-2-Startkonfiguration mit einer als kompatibel aufgeführten SDK- und Firmware-Kombination. Android-Projekte benötigen den passenden Orbbec-Wrapper und eine getestete Geräte-/USB-Konfiguration; Desktop-Unterstützung bedeutet nicht, dass jeder Android-Host unterstützt wird.
Anwendungen
Lagerautomatisierung und AMRs
Nutzen Sie Tiefenkarten und Punktwolken als geometrische Beobachtungen für hostseitige Hinderniserkennung, lokale Kartierung und Routenplanungssoftware. Die kompakte Kamera kann einen nahen Arbeitsbereich beobachten, ohne eine große Sensorlast hinzuzufügen; der vollständige Roboter benötigt dennoch eine anwendungsspezifische Sicherheitsvalidierung.
SLAM und räumliche Kartierung
Kombinieren Sie RGB-D-Daten mit IMU-Messungen in einer kompatiblen Verarbeitungskette zur Kartierung. Kalibrierung, Zeitstempelverarbeitung und Bewegungskompensation bleiben bei Raumkarten, der Lokalisierung von Innenraumrobotern und AR-Anwendungen zum Szenenverständnis wichtig.
Ganzkörper- und Objektscanning
Erfassen Sie äußere Oberflächengeometrie für 3D-Visualisierung, Avatar-Erstellung, die Entwicklung von Haltungsanalysen und die Digitalisierung von Objekten. Die Kamera liefert Bilder und Tiefendaten; Rekonstruktion und Körperanalyse laufen in der Anwendungssoftware.
Roboterarme und Bildverarbeitung in Arbeitszellen
Beobachten Sie Objekte, Ablagen und die Geometrie des Arbeitsbereichs für Hand-Auge-Kalibrierung und Manipulationsforschung. Stimmen Sie Tiefenmodus und Montageabstand auf die Zielgröße ab und validieren Sie reflektierende oder texturarme Materialien.
Interaktive Kioske und Gestenschnittstellen
Nutzen Sie Farbe und Tiefe zur Entwicklung berührungsloser Interaktion, Anwesenheitserkennung und räumlicher Schnittstellen. Hostseitiges Tracking und Anwendungslogik setzen die Sensordatenströme in interaktives Verhalten um.
Embedded-KI und Vision-Prototypen
Integrieren Sie einen USB-RGB-D-Sensor mit einem unterstützten Windows- oder Linux-Host, einschließlich geeigneter ARM64-Plattformen. Beginnen Sie mit dem SDK-Viewer und entwickeln Sie anschließend Anwendungen für Erfassung, Aufzeichnung und Punktwolken mit unterstützten Datenstromprofilen.
Referenzdokumente
Dokumente und Handbücher
- Orbbec-Produkthandbuch als PDF
- Orbbec Gemini 2 Datenblatt
Software und Entwicklung
- Orbbec SDK Downloads
- Orbbec SDK v2 (GitHub)
- Orbbec ROS2 Wrapper Benutzerhandbuch
- Orbbec ROS 2 Wrapper (GitHub)
- Orbbec SDK v1 (GitHub)
Empfohlene Artikel
- Gemini 2 Testbericht
- Gemini 2 im Vergleich zu Gemini 2L
- Gemini 2 im Vergleich zu RealSense D435 / D435i
Lieferumfang
| SKU | Artikel | Menge |
|---|---|---|
ORBBEC-Gemini2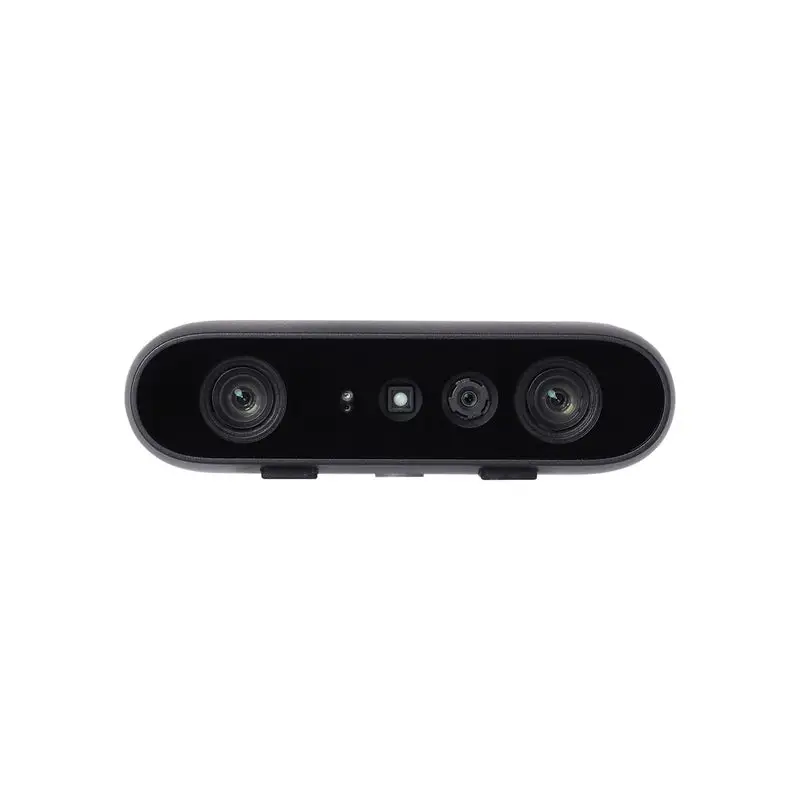
|
Orbbec Gemini 2 Tiefenkamera | 1 |
| USB-Type-C-auf-Type-C-Kabel für Daten und Stromversorgung | 1 |
Häufig gestellte Fragen
Wie unterscheidet sich Gemini 2 von Femto Mega?
Gemini 2 ist eine kompakte aktive Stereokamera mit ASIC und USB-Anschluss. Femto Mega verwendet ToF-Sensorik mit integrierter Jetson-Tiefenverarbeitung, 4K-Farbe, Ethernet und PoE+.
Welcher Tiefenbereich ist nutzbar?
Der spezifizierte Bereich beträgt 0,15-10 m, der optimale Bereich ohne Binning 0,2-5 m. Im Sparse-Modus mit Binning liegt der optimale Bereich bei 0,15-2,5 m. Die tatsächlichen Ergebnisse hängen von Ziel und Beleuchtung ab.
Kann Gemini 2 Tiefenbilder mit 60 fps aufnehmen?
Ja. Der Sparse-Modus mit Binning bei 640 x 400 unterstützt bis zu 60 fps. Das Tiefenprofil mit 1280 x 800 unterstützt 30 fps; Auflösung und Bildrate müssen daher gemeinsam ausgewählt werden.
Welche RGB-Ausgabe ist verfügbar?
Die Hauptspezifikation des Produkts nennt 1920 x 1080 bei 30 fps. Ein Profil mit 1280 x 720 unterstützt bis zu 60 fps. Verwenden Sie die Profile, die von der angeschlossenen Kamera und dem SDK gemeldet werden.
Was bedeutet die Tiefenangabe von 2 %?
Die Datenblattprüfung spezifiziert ≤2 % bei 2 m mit einer Ausgabe von 1280 x 800 und dem zentralen ROI von 81 % auf einem ebenen Ziel mit mehr als 80 % Reflexionsgrad. Dies garantiert keine konstante Präzision bei jedem Abstand.
Enthält Gemini 2 eine IMU?
Ja. Eine 6-DoF-IMU liefert Beschleunigungsmesser- und Gyroskopdaten für bewegungsabhängige Host-Anwendungen, etwa visuell-inertiale Forschung und handgeführtes Scannen.
Lassen sich mehrere Gemini-2-Kameras synchronisieren?
Ja. Hardware-Trigger und Mehrkamera-Synchronisierung werden unterstützt. Verwenden Sie kompatible Synchronisierungskabel, wählen Sie die richtigen SDK-Einstellungen und kalibrieren Sie die relativen Kamerapositionen.
Unterstützt Orbbec SDK v2 die Gemini 2?
Ja. Die aktuelle Kompatibilitätsmatrix nennt Firmware 1.4.92 oder neuer als Mindestvoraussetzung für Gemini 2. Prüfen Sie die aktuellen SDK-Anforderungen, bevor Sie ein bestehendes Projekt aktualisieren.
Kann Gemini 2 im Freien verwendet werden?
Sie ist für Innenräume und geeignete teiloffene Außenbereiche bei 0 °C bis 40 °C vorgesehen. Direktes Sonnenlicht, Oberflächenreflexionsgrad und Belichtung können den nutzbaren Tiefenbereich reduzieren; validieren Sie die Installation, statt einen wetterfesten Außeneinsatz vorauszusetzen.
Was enthält die offizielle Verpackung?
Der Lieferumfang laut Datenblatt umfasst eine Gemini-2-Kamera und ein USB-Type-C-auf-Type-C-Kabel für Daten und Stromversorgung. Synchronisierungszubehör und Host-Rechner sind separat erhältlich.