Beschreibung
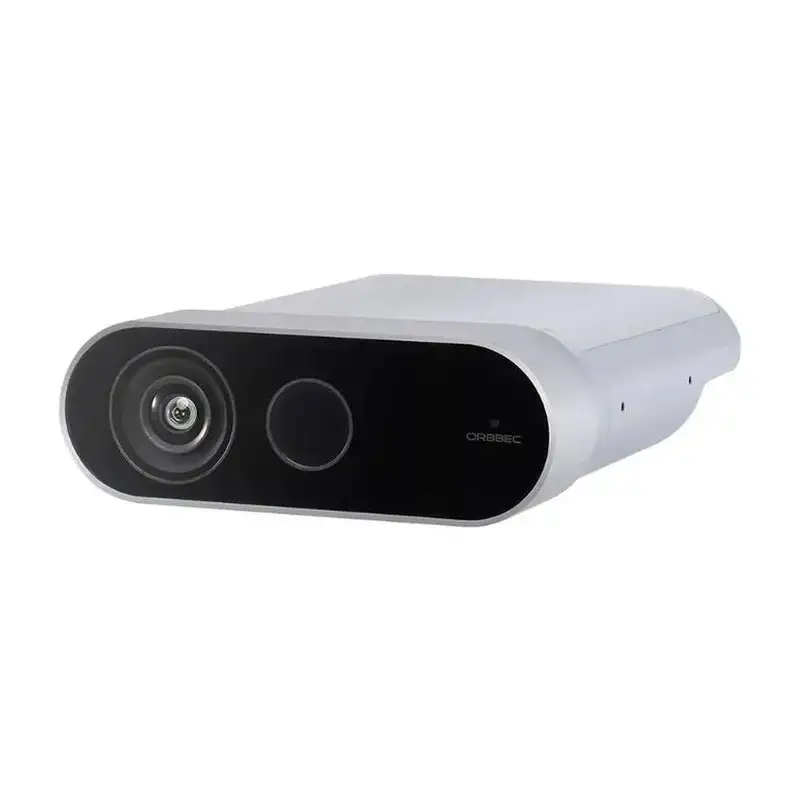
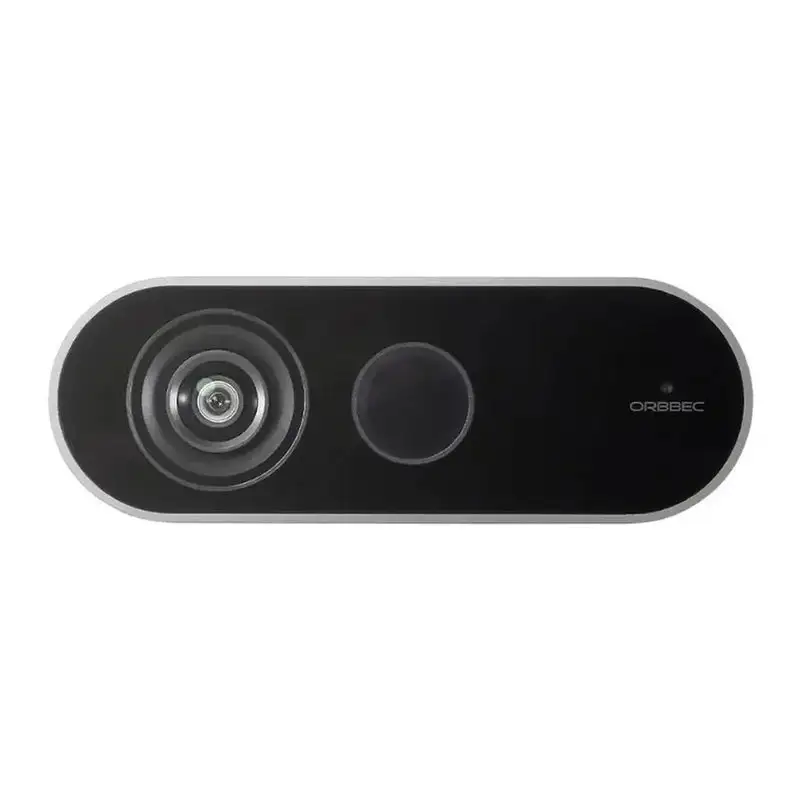
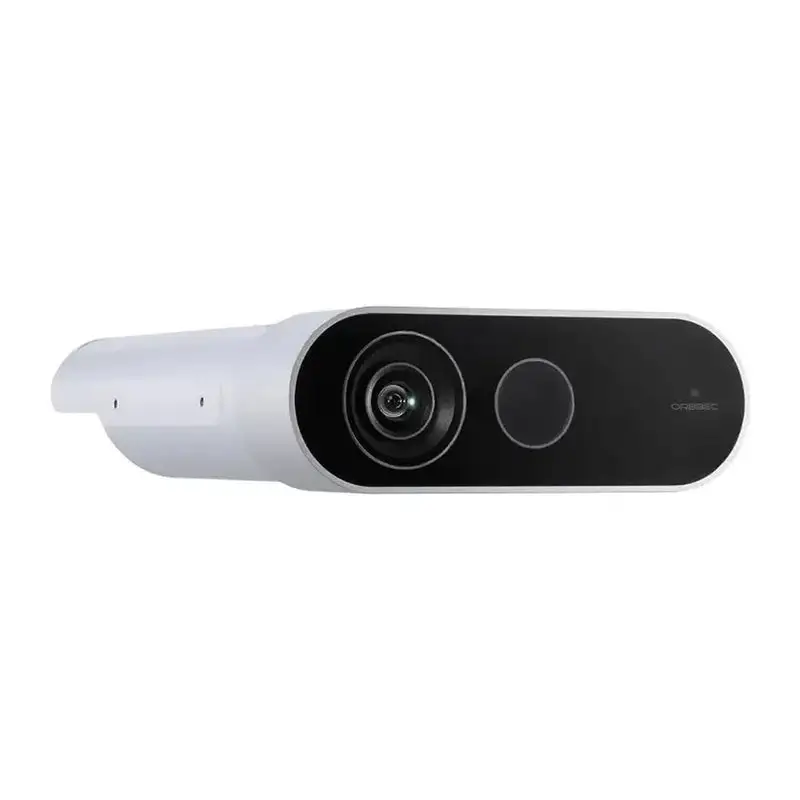
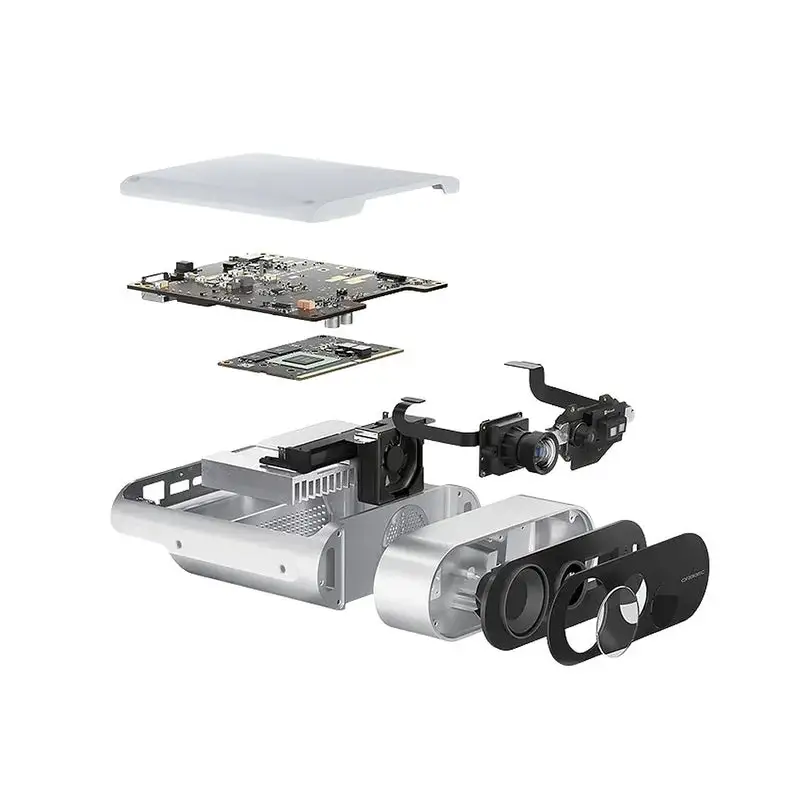
Die Orbbec Femto Mega ist eine programmierbare ToF-RGB-D-Kamera mit NVIDIA-Jetson-Nano-Verarbeitung für Robotik, Logistik, Fertigung, interaktive Medien und Computer-Vision-Entwicklung. Ihre kamerainterne Tiefenverarbeitung verarbeitet Sensordaten vor der Übertragung über USB oder Gigabit Ethernet und reduziert so den Aufwand für die Tiefenberechnung auf dem Host. Sie kombiniert 1-Megapixel-Tiefe, 4K-RGB bei 25 fps, eine IMU und PoE+-Unterstützung für Installationen, bei denen vernetzte Sensorik und koordinierte Mehrkamera-Abdeckung wichtig sind.
Merkmale
- Kamerainterne Jetson-Tiefenverarbeitung – NVIDIA Jetson Nano verarbeitet Tiefendaten vor der Übertragung. Das ist hilfreich, wenn der Host zusätzlich Bildverarbeitung, Aufzeichnung oder Robotersteuerung übernehmen muss.
- Vernetzte RGB-D-Erfassung – Gigabit Ethernet bietet bei festen Installationen und Mehrkamera-Anordnungen eine Alternative zur direkten USB-Verbindung mit dem Host.
- Installation mit PoE+ – Kompatible 802.3at-PoE+-Geräte übertragen Netzwerkdaten und Strom über eine Ethernet-Verbindung und vereinfachen so die Verkabelung.
- Hochauflösende Tiefenerfassung – Das WFOV-Profil mit 1024 x 1024 ermöglicht eine dichte Abtastung im Nahbereich; NFOV mit 640 x 576 unterstützt Aufnahmen mit 30 fps bei schmalerem Sichtfeld.
- 4K-Farbdatenstrom – RGB mit 3840 x 2160 bei 25 fps liefert Farbdetails für Visualisierung, Bildanalyse und RGB-D-Rekonstruktion.
- Wählbare Tiefenabdeckung – Wählen Sie WFOV mit 120° x 120° oder NFOV mit 75° x 65° passend zu Zielgröße, Arbeitsabstand und benötigter räumlicher Abtastung.
- IMU und Synchronisierung – Trägheitsmessungen und eine 8-polige Synchronisierungsschnittstelle unterstützen bewegungsabhängige Anwendungen und koordinierte Kameraaufnahmen.
- Flexible Stromversorgung – DC 12 V / 2 A, USB Type-C und PoE+ unterstützen unterschiedliche Host- und Installationsanforderungen.
- Werkzeuge zur Softwaremigration – Orbbec SDK und der K4A-Wrapper unterstützen den Sensorzugriff und kompatible Azure-Kinect-Abläufe; Körpertracking-Anwendungen benötigen zusätzliche Software und geeignete Rechenleistung.
Technische Daten
| Parameter | Wert |
|---|---|
| Tiefentechnologie / Wellenlänge | Indirekte Laufzeitmessung (iToF) / 850 nm |
| Tiefenbereich | 0,25-5,46 m über verschiedene Betriebsmodi; siehe Modustabelle unten |
| Tiefenprofile | 1024 x 1024 bei 15 fps WFOV; 640 x 576 bei bis zu 30 fps NFOV |
| Tiefensichtfeld | WFOV: 120° H x 120° V; NFOV: 75° H x 65° V |
| RGB-Ausgabe | 3840 x 2160 bei 25 fps |
| RGB-Sichtfeld | 16:9: 80° H x 51° V; 4:3: 65° H x 51° V |
| Systematischer Tiefenfehler | <11 mm + 0,1 % des Abstands unter den angegebenen Tiefenprüfbedingungen |
| Zufälliger Tiefenfehler | Standardabweichung ≤17 mm unter den angegebenen Tiefenprüfbedingungen |
| Tiefenverarbeitung | NVIDIA Jetson Nano in der Kamera |
| IMU | Beschleunigungsmesser und Gyroskop; 6-DoF-Inertialsensorik |
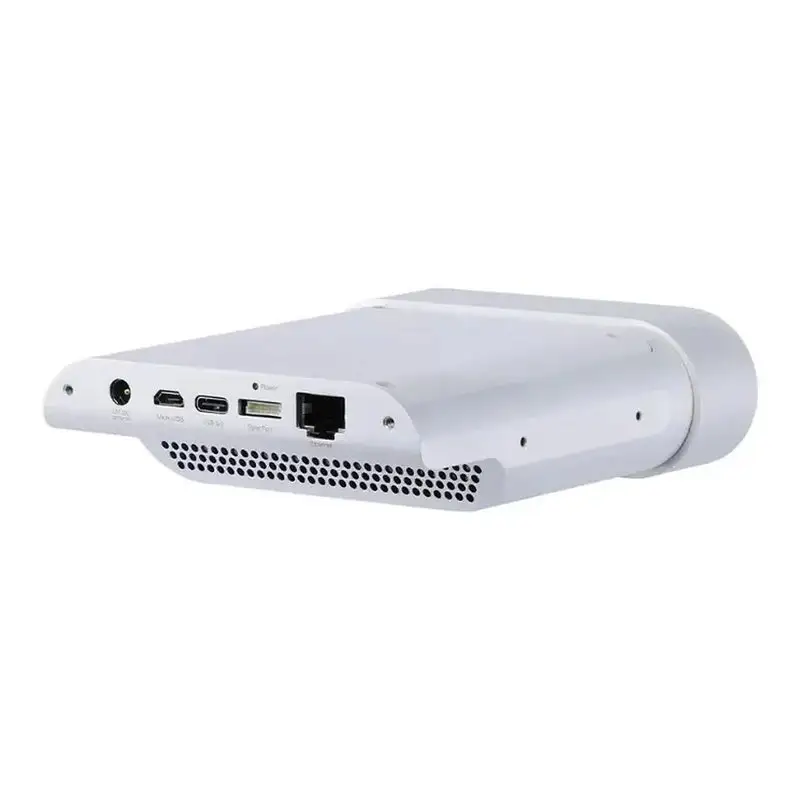
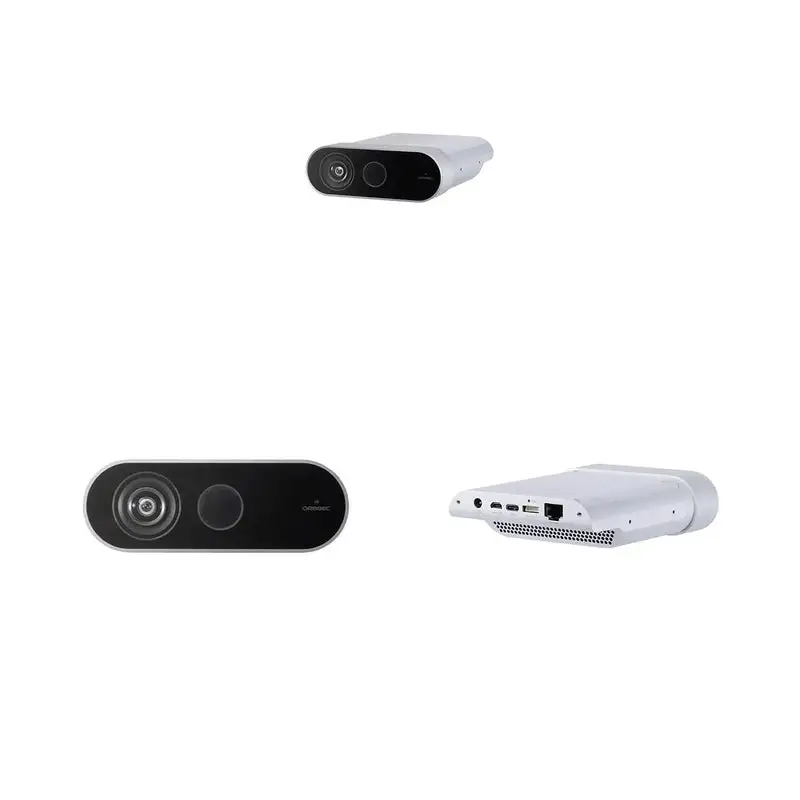
| Datenanschluss | USB 3.2 Gen 1 Type-C und Gigabit Ethernet |
| Stromversorgungseingänge | DC 12 V / 2 A; USB Type-C 5 V / 3 A; PoE+ 802.3at |
| Leistungsaufnahme | Typisch 11 W (DC + USB), 10 W (USB für Strom/Daten), 13 W (PoE); Spitzenwerte jeweils 16 W, 14 W und 17 W |
| Hardware-Synchronisierung | 8-polige Synchronisierungsschnittstelle; kompatible Kabel und optionaler Synchronisierungshub |
| Betriebsumgebung | Innenräume; 10 °C bis 25 °C; 8-90 % relative Luftfeuchtigkeit, nicht kondensierend |
| SDK | Orbbec SDK; Orbbec SDK K4A Wrapper für kompatible Azure-Kinect-Sensoranwendungen |
| Über das SDK verfügbare Daten | Tiefe, IR, RGB, IMU und erzeugte Punktwolken |
| Nennabmessungen (B x H x T) | 115 x 40 x 145 mm |
| Gewicht | 560 g |
| Befestigung | Unterseite: 1 x 1/4-20 UNC; Seiten: 4 x M2.5 |
Tiefenmodi und Arbeitsabstand
| Modus | Auflösung | Sichtfeld | Beispiel-Bildraten | Spezifizierter Bereich |
|---|---|---|---|---|
| NFOV ohne Binning | 640 x 576 | 75° x 65° | 5 / 15 / 25 / 30 fps | 0,5-3,86 m |
| NFOV mit 2-x-2-Binning | 320 x 288 | 75° x 65° | 5 / 15 / 25 / 30 fps | 0,5-5,46 m |
| WFOV mit 2-x-2-Binning | 512 x 512 | 120° x 120° | 5 / 15 / 25 / 30 fps | 0,25-2,88 m |
| WFOV ohne Binning | 1024 x 1024 | 120° x 120° | 5 / 15 fps | 0,25-2,21 m |
| Passives IR | 1024 x 1024 | Keine Tiefenausgabe | 5 / 15 / 25 / 30 fps | Kein Modus zur Tiefenmessung |
Die Tiefenbereiche werden bei 850 nm, 15-95 % Zielreflexionsgrad und einer spektralen Umgebungsbestrahlungsstärke von 2,2 µW/cm²/nm ohne Mehrwegeinterferenz gemessen. Diese Bedingungen gelten für die aufgeführten Fehlergrenzen. Verfügbare Bildratenprofile hängen von Kamerafirmware und SDK ab; fragen Sie das Gerät ab, bevor Sie eine Erfassungskonfiguration wählen.
Produktvergleich
| Parameter | Orbbec Femto Mega | Orbbec Femto Bolt |
|---|---|---|
| Tiefenerfassung | 850 nm iToF | 850 nm iToF |
| Tiefenabdeckung | WFOV 120° x 120°; NFOV 75° x 65° | WFOV 120° x 120°; NFOV 75° x 65° |
| Verarbeitung | NVIDIA Jetson Nano in der Kamera | Host-Computer |
| RGB-Bildrate bei 4K | 3840 x 2160 bei 25 fps | 3840 x 2160 bei 30 fps |
| Datenanschluss | USB Type-C und Gigabit Ethernet | USB Type-C |
| Stromversorgung | USB, DC 12 V / 2 A oder PoE+ | USB oder DC 12 V / 2 A |
| Durchschnittliche Leistungsaufnahme | 10-13 W, anschlussabhängig | 4,35 W |
| Synchronisierung | 8-polige Schnittstelle | 8-polige Schnittstelle |
| Nennabmessungen | 115 x 40 x 145 mm | 115 x 40 x 65 mm |
| Gewicht | 560 g | 348 g |
| Betriebsumgebung | Innenräume, 10-25 °C | Innenräume, 10-25 °C |
| Integrationsschwerpunkt | Vernetzter Einsatz und integrierte Tiefenverarbeitung | Kompakte USB-Erfassung mit Host-Verarbeitung |
Auswahlhilfe: Wählen Sie Femto Mega, wenn Ethernet, PoE+ oder kamerainterne Tiefenberechnung wichtig sind. Wählen Sie Femto Bolt, wenn ein kompaktes USB-Gerät, eine geringere typische Kameraleistung und 4K bei 30 fps zum hostbasierten Systemkonzept passen.
Technologie und Integration
Zuerst die Abdeckung, dann die Auflösung wählen
WFOV deckt einen großen nahen Bereich ab, während NFOV Messungen auf ein schmaleres Sichtfeld konzentriert. Die maximale Entfernung von 5,46 m gehört zum NFOV-Modus mit Binning, nicht zum WFOV-Modus mit 1024 x 1024. Wählen Sie eine Kombination aus Bildrate und Bereich, die von der Kamerafirmware gemeldet wird.
Kamerainterne Tiefenverarbeitung
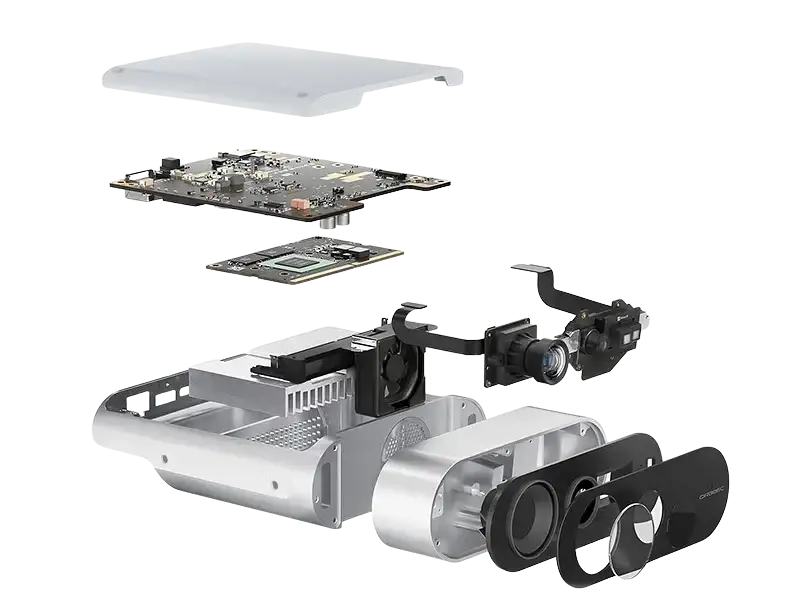
Die interne NVIDIA-Jetson-Nano-Tiefenverarbeitung verarbeitet Sensordaten vor der Übertragung. Objekterkennung auf Anwendungsebene, Körpertracking und weitere KI-Funktionen benötigen die entsprechende Softwarekonfiguration.
Registrierung von Farb- und Tiefenbildern
Verwenden Sie Werkskalibrierung und SDK-Ausrichtung, um Farbinformationen Tiefenmessungen zuzuordnen. Farb- und Tiefenkamera haben keine identischen Sichtfelder, sodass Teile eines breiten Tiefenbildes möglicherweise keine entsprechenden RGB-Pixel enthalten.
USB, Ethernet und Stromversorgung
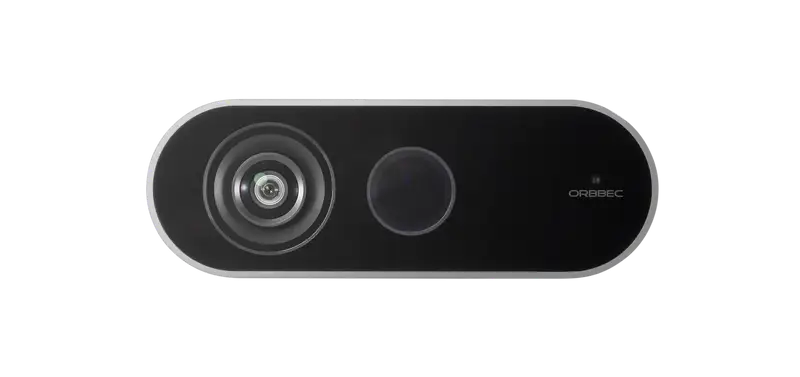
Wählen Sie USB-C oder Gigabit Ethernet zur Datenübertragung. Kompatible PoE+-Infrastruktur kann die Kamera über Ethernet mit Strom versorgen; alternativ ist die spezifizierte DC- oder USB-Versorgung zu verwenden. Prüfen Sie vor dem Einsatz die Netzwerkbandbreite und den jeweiligen Spitzenleistungsbedarf.

Mehrkamera-Synchronisierung
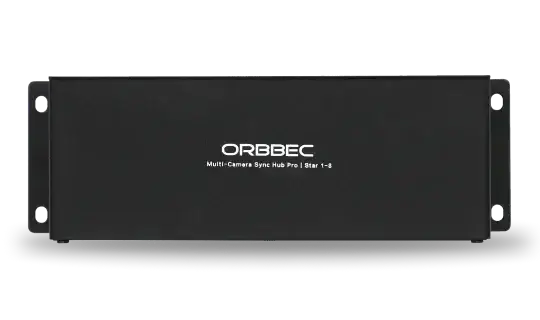
Die 8-polige Synchronisierungsschnittstelle unterstützt koordinierte Aufnahmen mit kompatibler Verkabelung. Der abgebildete Orbbec-Synchronisierungshub ist optionales Zubehör und nicht im Lieferumfang der Kamera enthalten. Konfigurieren Sie die Aufnahmezeitpunkte und kalibrieren Sie die relativen Positionen, bevor Sie Ansichten kombinieren.
Software und Azure-Kinect-Integration
Orbbec SDK v2 unterstützt Femto Mega laut aktueller Kompatibilitätsmatrix ab Firmware 1.3.0. Verwenden Sie für Azure-Kinect-Sensoranwendungen einen kompatiblen Orbbec SDK K4A Wrapper. Microsoft Body Tracking SDK und dessen Host-Abhängigkeiten sind von der grundlegenden Sensordatenübertragung getrennt; prüfen Sie die Kompatibilität für die vorgesehene Anwendung. Betreiben Sie die Kamera bei 10-25 °C Umgebungstemperatur in Innenräumen und halten Sie die Gehäusebelüftung frei.
Anwendungen
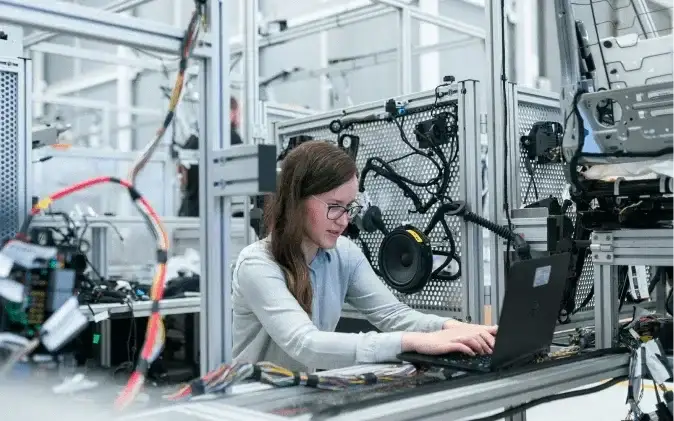
Qualitätskontrolle und Prüfung in Arbeitszellen
Kombinieren Sie 3D-Geometrie mit Farbbildern für Anwesenheitsprüfungen, grobe Oberflächenprüfungen und die Entwicklung von Maßanalysen. Vorrichtungskalibrierung und Tests mit repräsentativen Zielen sind erforderlich; eine Tiefenkamera ist nicht automatisch ein Präzisionsmessgerät.
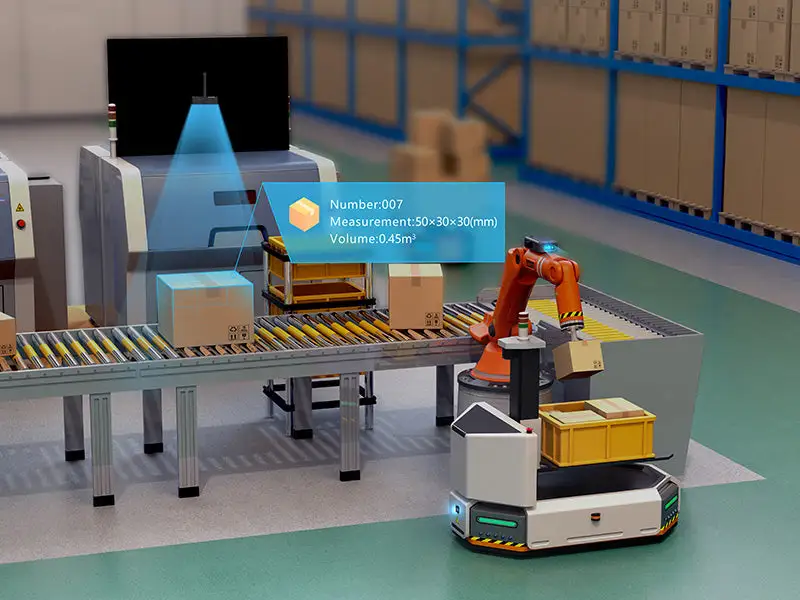
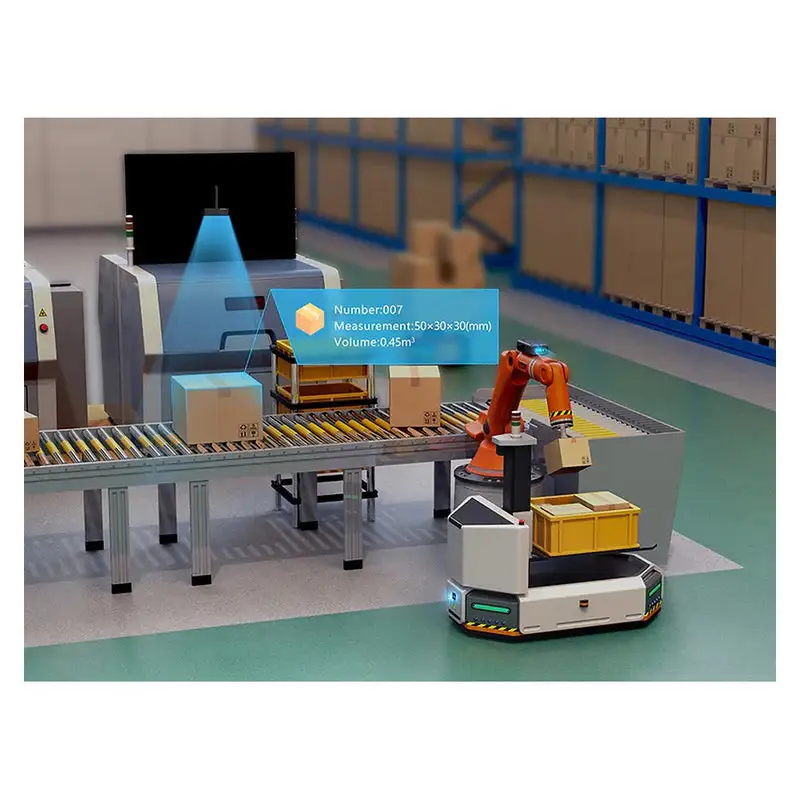
Logistik und Paketvermessung
Nutzen Sie Tiefendaten zur Schätzung der Paketgeometrie in Lager- und Förderanlagen. Ethernet und PoE+ erleichtern die Platzierung der Kamera am Messbereich, während sich der Verarbeitungs- oder Aufzeichnungsrechner an anderer Stelle im Netzwerk befinden kann.
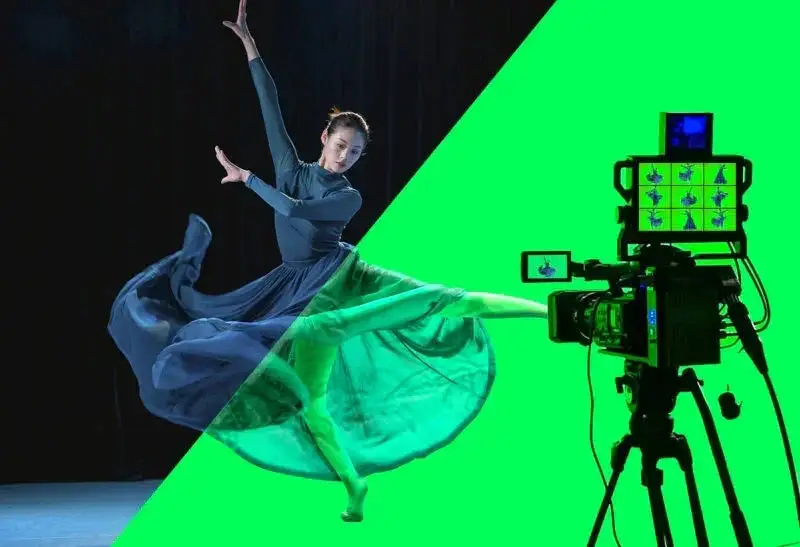
Volumetrische Medien und interaktive Erfassung
Kombinieren Sie 1-MP-Tiefenbilder und 4K-Farbe mit Rekonstruktionssoftware für volumetrische Videos, AR-/XR-Inhalte und interaktive Übertragungen. Mehransichtssysteme erfordern Kamerakalibrierung, synchronisierte Erfassung sowie ausreichende Speicher- und Netzwerkkapazität.
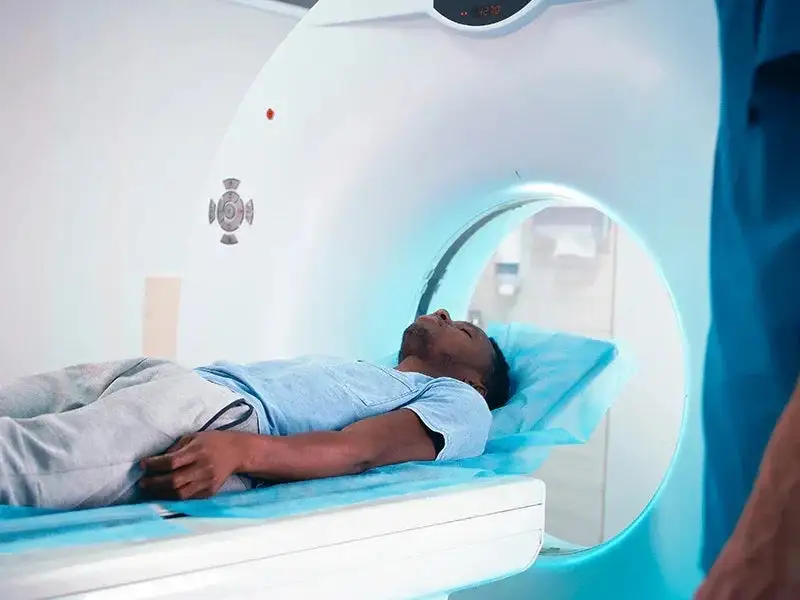
Forschung zur Patientenpositionierung
Stellen Sie berührungslos erfasste Körperoberflächengeometrie für die Entwicklung von Positionierungs- und Bewegungsbeobachtungssystemen in kontrollierten Innenräumen bereit. Ein klinischer Einsatz erfordert ein separat validiertes System und Verfahren; die Kamera allein belegt weder diagnostische Genauigkeit noch Vorteile bei der Strahlendosis.
Trainingssysteme mit Anleitung
Nutzen Sie Tiefendaten und Körpertracking-Software für Übungsvisualisierung oder Bewegungsfeedback. Tracking-Modelle, Benutzerführung und Leistungsvalidierung gehören zur Anwendung und sind keine mitgelieferte, sofort einsatzbereite Coaching-Funktion.
Robotik und vernetzte Wahrnehmung
Übertragen Sie verarbeitete Tiefendaten an Roboter- oder Edge-Computing-Software für Szenenverständnis, Hindernisgeometrie und Kartierungsexperimente. Planen Sie den Ethernet-Durchsatz, synchronisieren Sie Kameras bei Bedarf und lassen Sie Raum zur Belüftung um das Gehäuse.
Referenzdokumente
Dokumente und Handbücher
- Femto Mega Datenblatt als PDF
- Orbbec-Produkthandbuch als PDF
- Femto Mega Hardwarespezifikationen
Software und Entwicklung
- Leitfaden zur Azure-Kinect-Migration
- Orbbec K4A Wrapper v1.8.3
- Unity-Beispiel für Körpertracking (GitHub)
- Orbbec SDK Downloads
- Orbbec SDK v2 (GitHub)
CAD und Modelle
- Orbbec 2D- und 3D-CAD-Dateien (GitHub)
Empfohlene Artikel
- Femto Mega Testbericht
- Femto Mega Anwendungen
- Femto Mega Entwicklungsleitfaden
- Femto Bolt im Vergleich zu Femto Mega
- Femto Mega im Vergleich zu RealSense D435if
- Leitfaden zu RealSense-Alternativen
Lieferumfang
| SKU | Artikel | Menge |
|---|---|---|
ORBBEC-Femto-Mega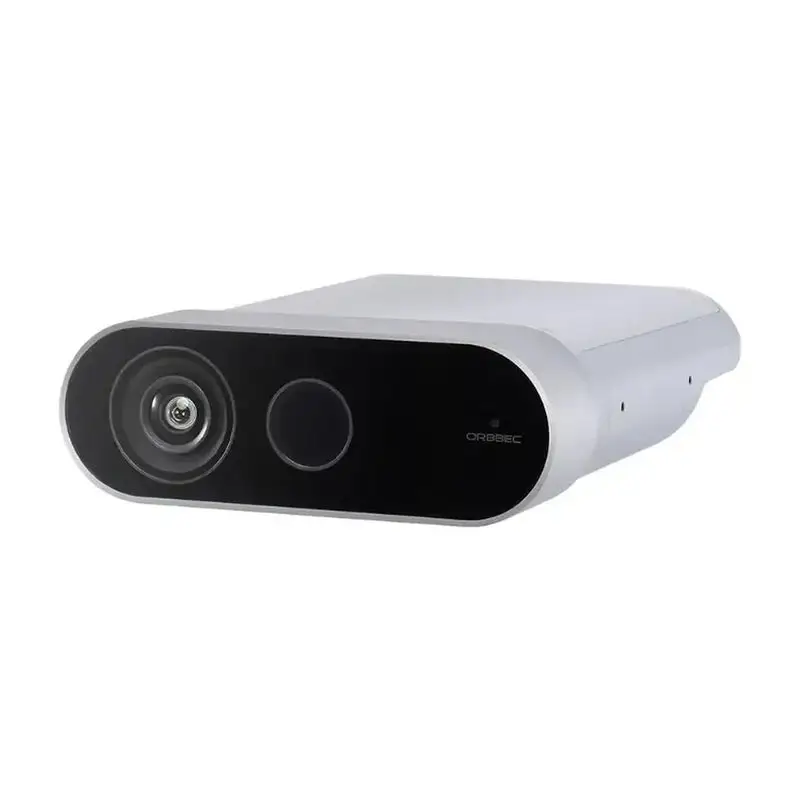
|
Orbbec Femto Mega Tiefenkamera | 1 |
| USB-Type-C-auf-Type-C-Kabel für Daten und Stromversorgung | 1 | |
| AC/DC-Netzteil / Adapter | 1 |
Häufig gestellte Fragen
Wie unterscheidet sich Femto Mega von Femto Bolt?
Femto Mega bietet integrierte Jetson-Tiefenverarbeitung, Gigabit Ethernet und PoE+. Femto Bolt ist kleiner und nutzt Host-Verarbeitung über USB. Mega unterstützt 4K bei 25 fps; Bolt unterstützt 4K bei 30 fps.
Welche Aufgabe übernimmt NVIDIA Jetson Nano?
Er führt die kamerainterne Tiefenverarbeitung aus, sodass verarbeitete Tiefendaten an den Host übertragen werden können. Das bedeutet nicht, dass jede Objekterkennungs- oder Körpertracking-Anwendung enthalten oder vorinstalliert ist.
Kann Femto Mega Daten über Ethernet übertragen?
Ja. Sie unterstützt Gigabit Ethernet sowie USB Type-C. Verwenden Sie unterstützte Software, eine geeignete Netzwerkkonfiguration und ausreichend Bandbreite für die gewählten Kameradatenströme.
Unterstützt sie Power over Ethernet?
Ja. Verwenden Sie kompatible PoE+-Geräte gemäß 802.3at. Der Leistungsbedarf hängt vom Anschlussmodus ab; im PoE-Betrieb können Spitzen bis 17 W auftreten.
Gilt die Reichweite von 5,46 m für jeden Tiefenmodus?
Nein. 5,46 m gelten für NFOV mit 2-x-2-Binning. WFOV ohne Binning hat einen spezifizierten Bereich von 0,25-2,21 m. Wählen Sie den Tiefenmodus passend zum tatsächlichen Arbeitsabstand.
Welche Tiefen- und RGB-Auflösungen werden unterstützt?
Dokumentierte Profile umfassen 1024 x 1024 bei 15 fps WFOV und 640 x 576 bei 30 fps NFOV. RGB erreicht 3840 x 2160 bei 25 fps; fragen Sie die verfügbaren Datenstromkombinationen im SDK ab.
Funktioniert sie mit Azure-Kinect-Körpertracking-Anwendungen?
Kompatible Anwendungen können den Orbbec SDK K4A Wrapper mit dem separaten Microsoft Body Tracking SDK und den erforderlichen Host-Abhängigkeiten verwenden. Validieren Sie Anwendung und SDK-Versionen vor dem Einsatz.
Unterstützt Femto Mega die Synchronisierung mehrerer Kameras?
Ja. Sie besitzt eine 8-polige Synchronisierungsschnittstelle. Kompatible Kabel und Synchronisierungshubs sind separates Zubehör; Kalibrierung und zeitliche Konfiguration sind ebenfalls erforderlich.
Welche Umgebungsbedingungen sind spezifiziert?
Verwenden Sie die Kamera in Innenräumen bei 10-25 °C und 8-90 % relativer Luftfeuchtigkeit, nicht kondensierend. Halten Sie die Belüftung frei. Verwechseln Sie dieses Modell nicht mit Femto Mega I und setzen Sie keine industrielle Schutzart voraus.
Was enthält die offizielle Verpackung?
Der Lieferumfang umfasst eine Femto-Mega-Kamera, ein USB-Type-C-auf-Type-C-Kabel für Strom und Daten sowie ein AC/DC-Netzteil beziehungsweise einen Adapter. Ein PoE-Injektor oder Synchronisierungshub ist nicht aufgeführt.