Beschreibung
Beschreibung
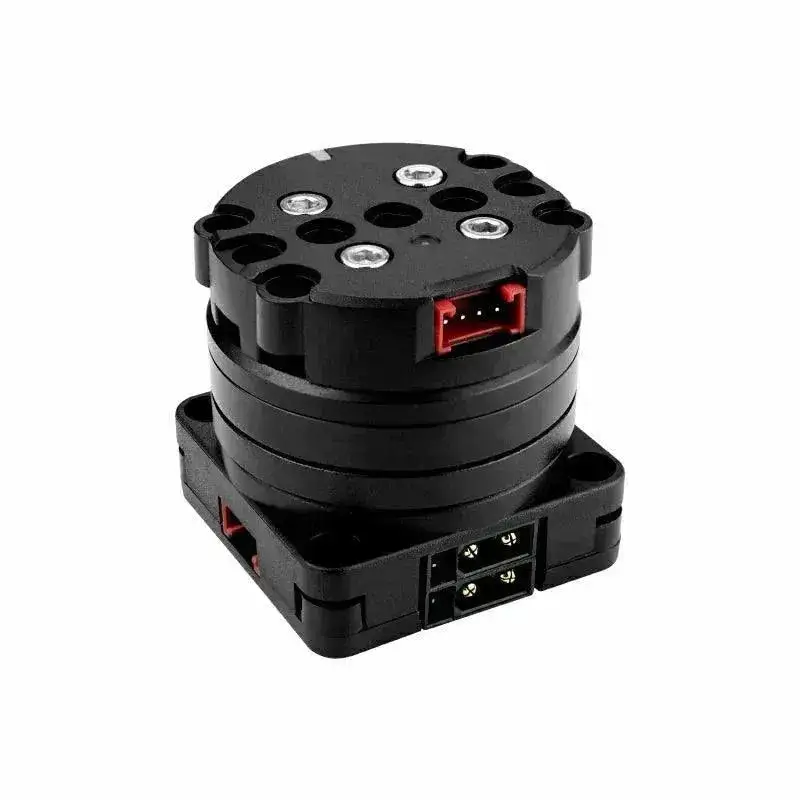
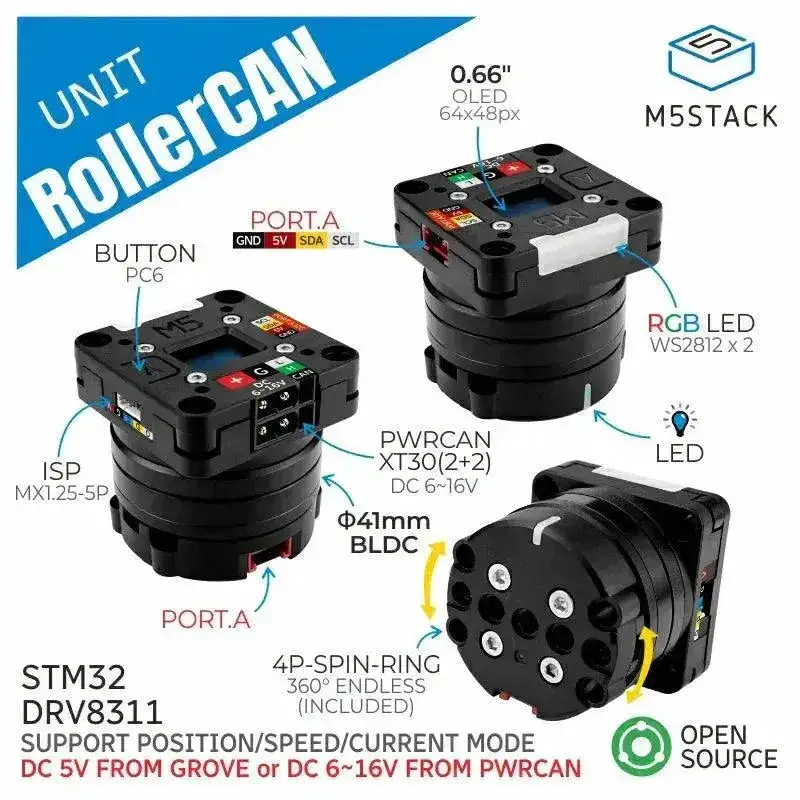
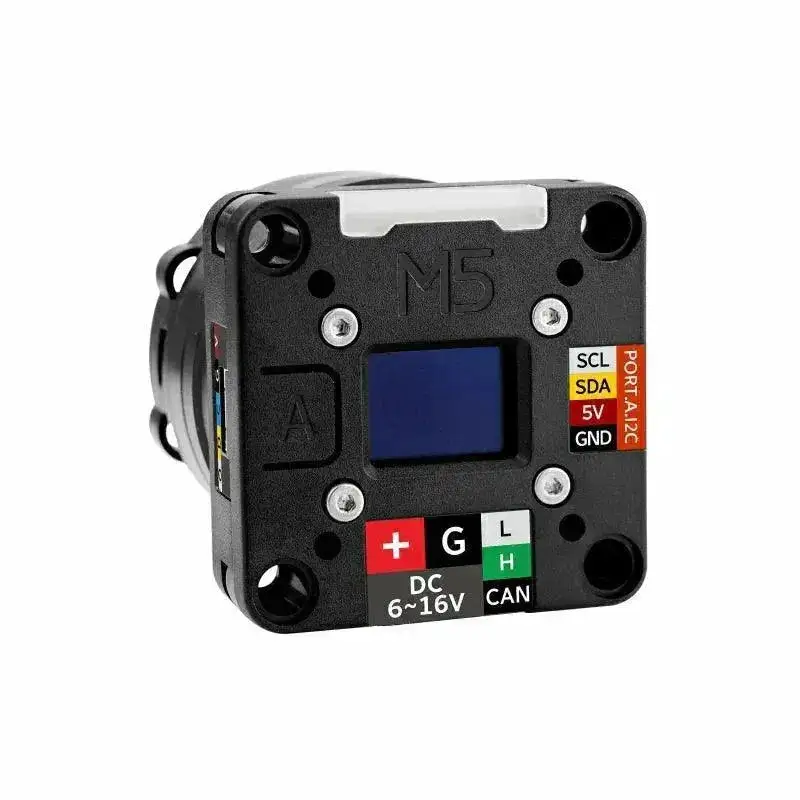
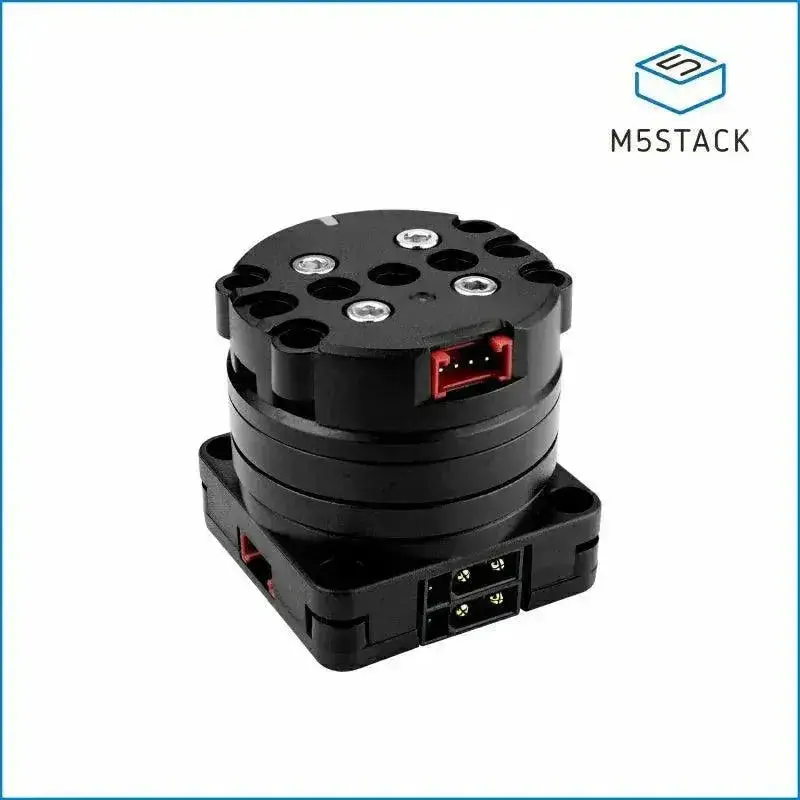
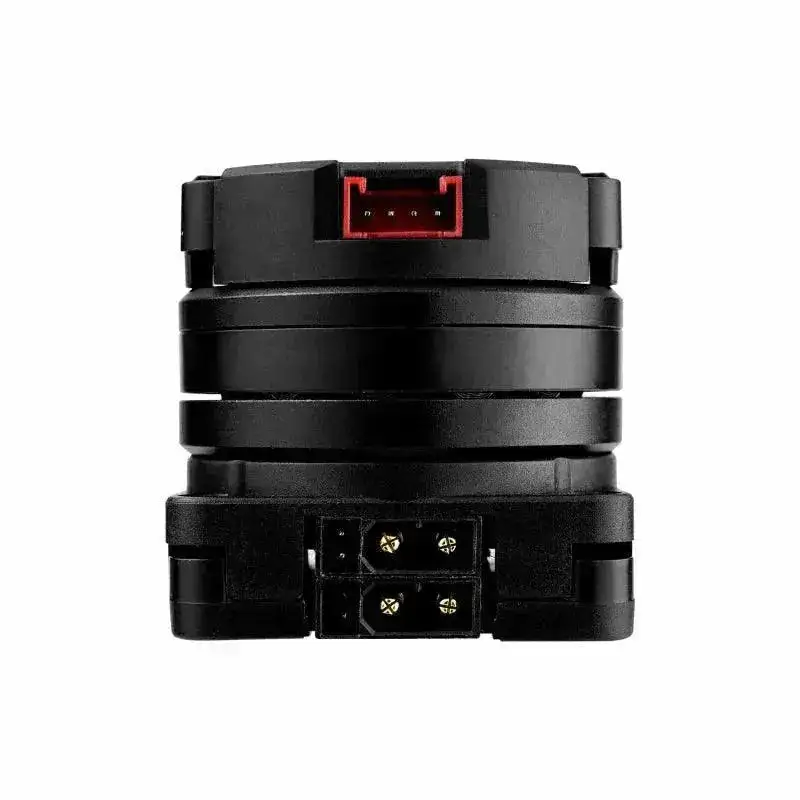
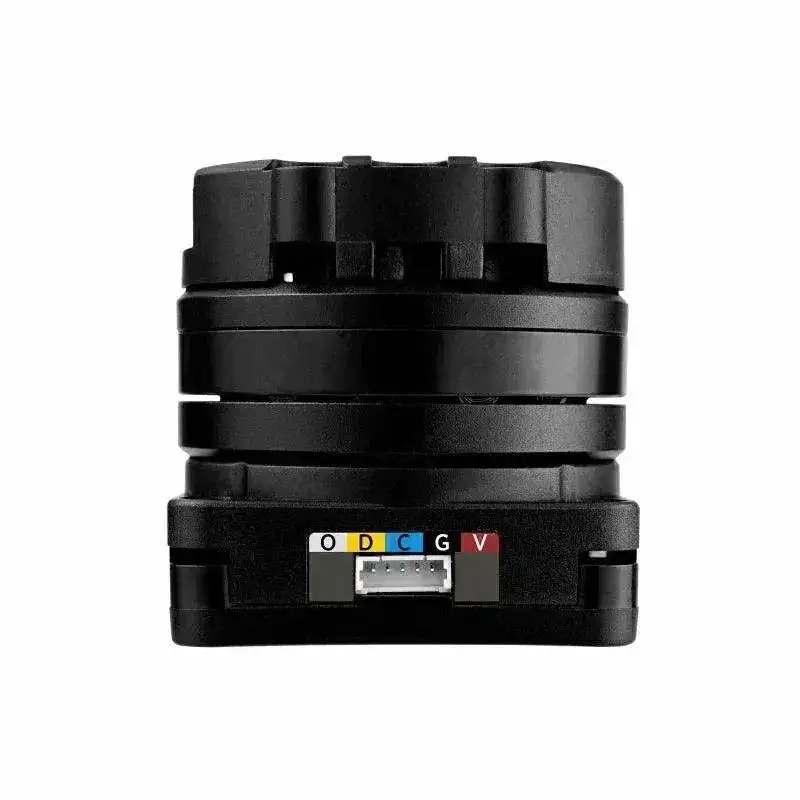
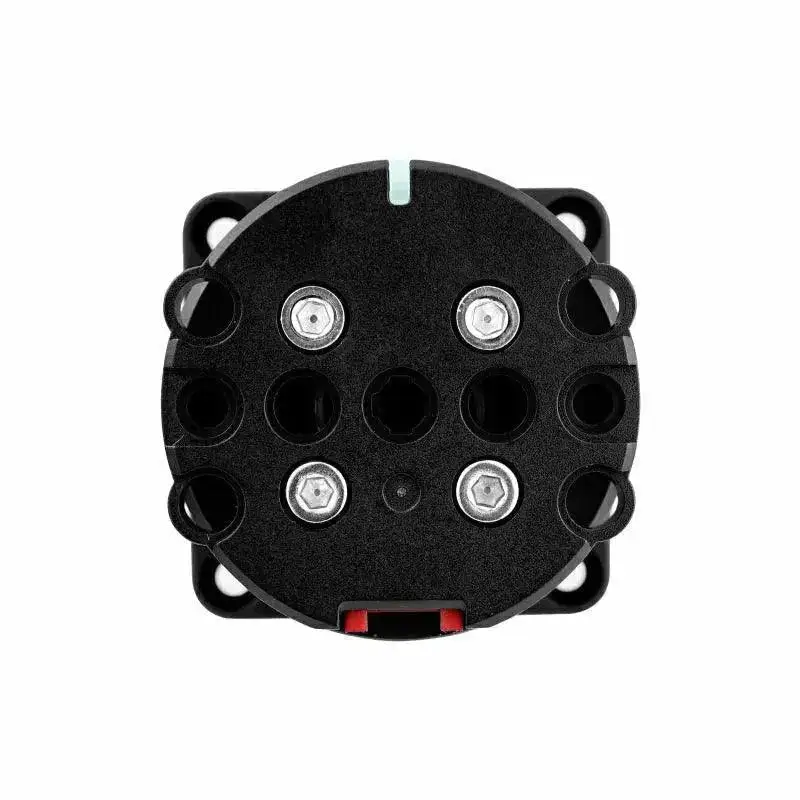
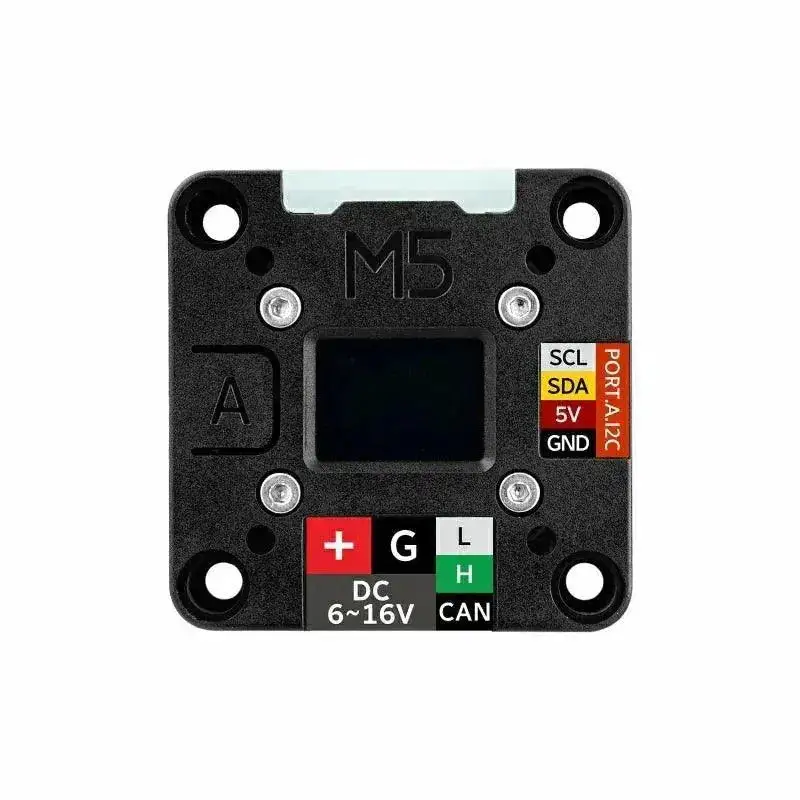
Die RollerCAN Einheit ist ein BLDC-Motor-Bewegungssteuerungskit mit integriertem Schleifring fuer kontinuierliche Rotation und Grove-Erweiterung an der Oberseite. Diese RollerCAN Einheit unterstuetzt 6-16V DC ueber die CAN-XT30-Schnittstelle oder 5V ueber Grove und passt die Leistungskoeffizienten fuer stabile Bewegung automatisch an.
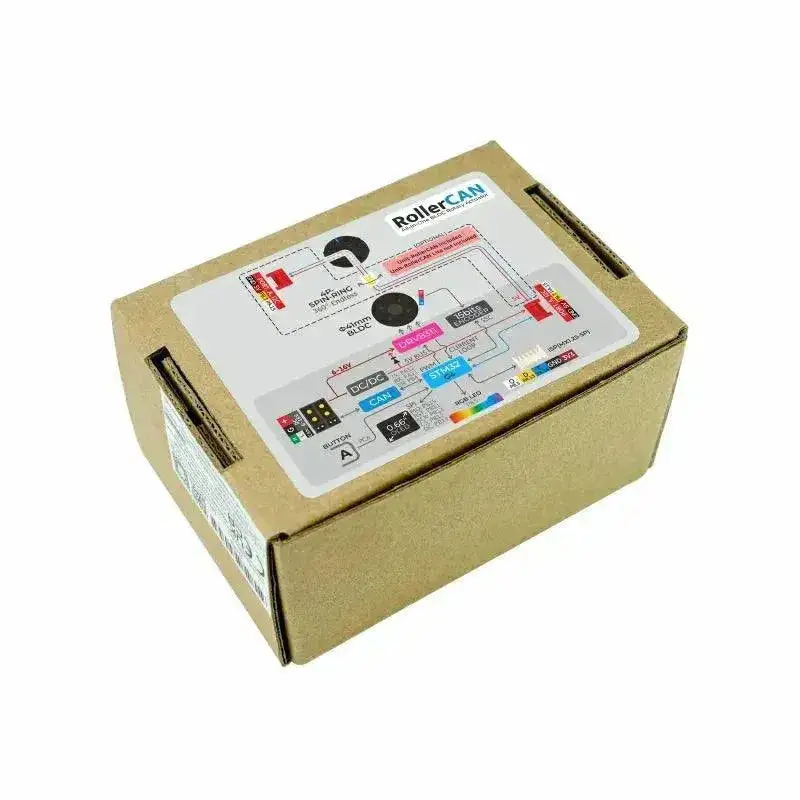
Das FOC-Regelsystem nutzt einen D3504 200KV buerstenlosen Motor mit magnetischem Encoder-Feedback. Die RollerCAN Einheit unterstuetzt Strom-, Geschwindigkeits- und Positionsregelung, waehrend der elektrische Schleifring die obere Grove-Schnittstelle auch bei 360-Grad-Rotation verbunden haelt.
Hinweis: Die Stromversorgung sollte 16V nicht ueberschreiten. Wenn die Spannung 18V ueberschreitet, wird der Motorfehlercode E:1 angezeigt, der Motor stoppt, Over Voltage wird angezeigt und die LED leuchtet blau.
Im Absolutpositionsmodus entspricht ein Encoderwert von 36000 pos einer Drehung von 360 Grad. Mechanischer Montagewinkel und Encoderwinkel sind eventuell nicht exakt ausgerichtet, daher kann ein Fehler von etwa 2 Grad auftreten.
Funktionen
- RollerCAN Einheit mit Schleifring fuer kontinuierliche Rotation und Grove-Verbindung an der Oberseite.
- RollerCAN Einheit BLDC-Motorsteuerung mit FOC-Regelung.
- RollerCAN Einheit CAN- und I2C-Kommunikation fuer Bewegungssteuerung und Parametereinstellung.
- 0.66-Zoll OLED-Anzeige fuer Echtzeitstatus.
- Integrierte RGB-Indikatoren, Funktionstasten, LEGO-kompatible Montageloecher und M3-Schraubloecher.
Spezifikationen
| Typ | RollerCAN Einheit BLDC-Motor-Bewegungssteuerungskit mit Schleifring |
| MCU | STM32G431CBU6 Cortex-M4, 128KB Flash, 32KB SRAM, 170MHz |
| Motor | D3504 200KV buerstenloser Motor, 41mm Durchmesser |
| Treiberchip | DRV8311HRRWR |
| Winkelsensor | TLI5012BE1000 |
| Kommunikationsschnittstellen | 2 x CAN ueber XT30, 2 x I2C bei 0x64 |
| Anzeige | 0.66-Zoll OLED, 64 x 48 Aufloesung, SPI-Kommunikation |
| RGB LEDs | 2 x WS2812-2020 |
| Motorversorgung | CAN XT30 6-16V, Grove DC 5V, Schleifring-Grove DC 5V |
| Standby-Strom | Grove DC 5V bei 70mA; CAN XT30 DC 16V bei 32mA |
| Ausgangsdrehmoment | 0.021N.m ueber Grove 5V; 0.065N.m ueber CAN XT30 16V |
| Schleifring-Ausgang | DC 5V / 300mA ueber Grove-Port |
| Geraeusch | 48dB |
| Betriebstemperatur | 0 ~ 40C |
| Abmessungen | 40.0 x 40.0 x 40.0mm |
| Gewicht | 84.6g |
| Verpackungsgroesse | 105.0 x 76.0 x 54.0mm |
| Bruttogewicht | 158.3g |
Anwendungen
- Roboter-Gelenksteuerung und rotierende Aktormodule.
- Smart-Manufacturing-Geraete und automatische Bewegungsaufbauten.
- RollerCAN Einheit visuelle Demonstrationen mit kontrollierter kontinuierlicher Rotation.
- Open-Source-Bewegungssteuerung, bei der die RollerCAN Einheit CAN/I2C-Steuerung und rotierende Grove-Erweiterung kombiniert.
Lieferumfang
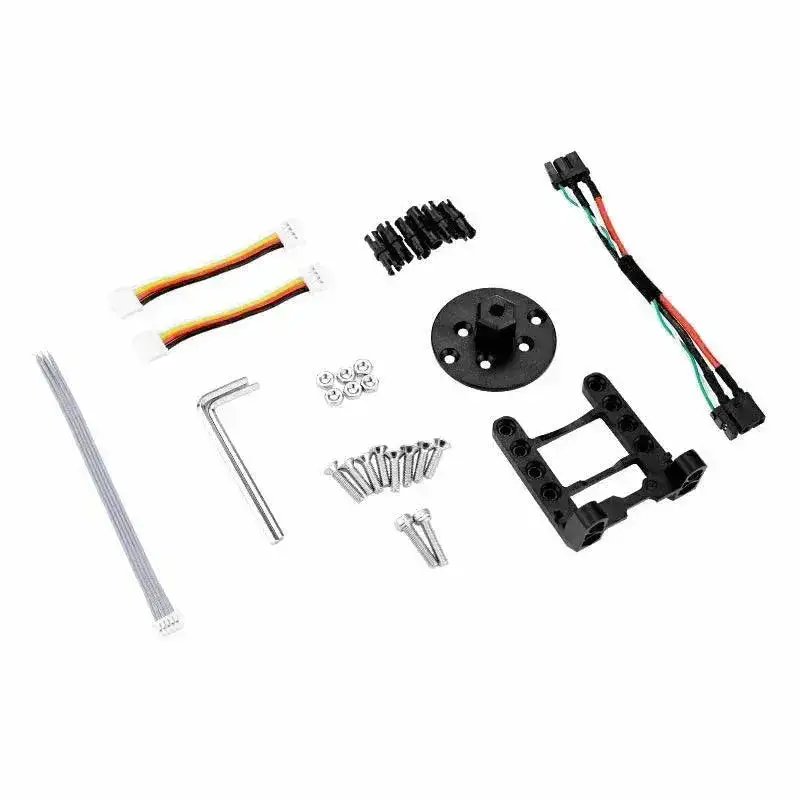
- 1 x Unit RollerCAN
- 1 x PwrCAN Cable (10cm)
- 2 x HY2.0-4P Grove cables (5cm)
- 6 x Friction pins
- 1 x Flange plate
- 1 x Bracket
- 1 x Hex key (2.5mm)
- 1 x Hex key (2mm)
- 6 x M3 nuts
- 2 x Hex socket head M3x14mm screws
- 4 x Hex socket countersunk M3x14mm screws
- 4 x Hex socket countersunk M3x12mm screws
- 1 x Single-ended terminal cable, 5P debugging cable, 1.25mm pitch, 100mm length
Weitere Inhalte
Die RollerCAN Einheit ist in Hardware und Software open-source und bietet SWD- sowie SWO-Debugging-Schnittstellen. Vor der Montage sollten Stromversorgung, Lastbereich, rotierende Grove-Verkabelung und Montagerichtung geprueft werden.
Ressourcen
RollerCAN Unit mit BLDC-Motor Dokumentation
RollerCAN Bewegungssteuerungsanleitung
RollerCAN Hauptplatinen-Schaltplan PDF
RollerCAN Top-Ring-Schaltplan PDF
TLI5012BE1000 Winkelsensor-Datenblatt
DRV8311HRRWR Motortreiber-Datenblatt
RollerCAN Arduino-Bibliothek
RollerCAN internes Firmware-Repository
RollerCAN I2C-Protokoll PDF
RollerCAN CAN-Protokoll PDF
RollerCAN UiFlow2 API-Dokumentation
FAQ
Hat diese Version einen Schleifring?
Ja. Die RollerCAN Einheit haelt die obere Grove-Schnittstelle auch bei 360-Grad-Rotation verbunden.
Welche Steuerungsschnittstellen werden unterstuetzt?
Die RollerCAN Einheit unterstuetzt CAN und I2C fuer Bewegungssteuerung und Parametereinstellung.
Welche Stromversorgung sollte verwendet werden?
Verwenden Sie 6-16V DC ueber CAN oder 5V ueber Grove und ueberschreiten Sie den angegebenen Spannungsbereich der RollerCAN Einheit nicht.