Beschreibung
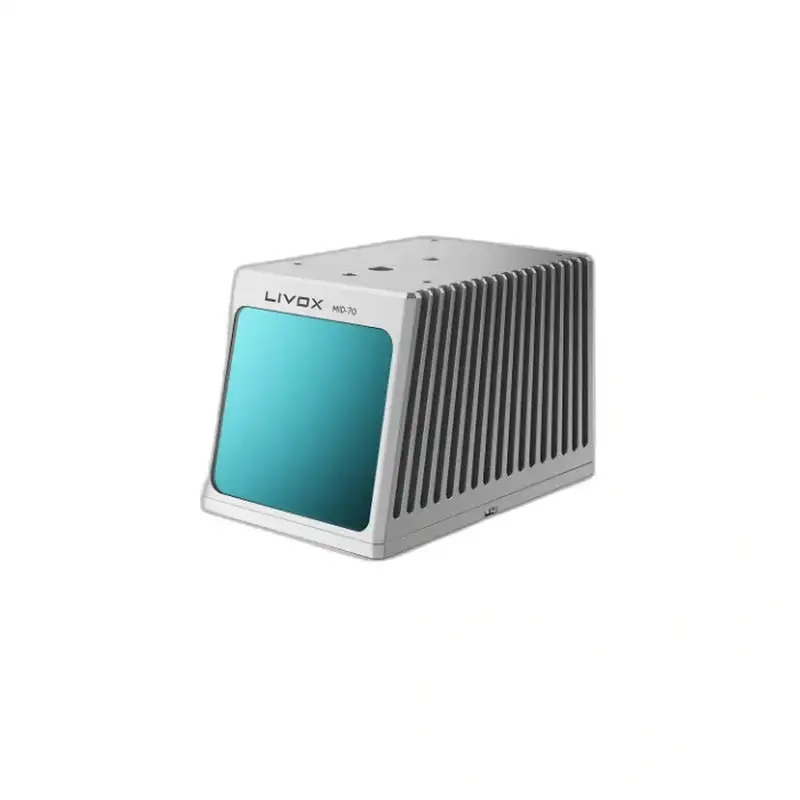
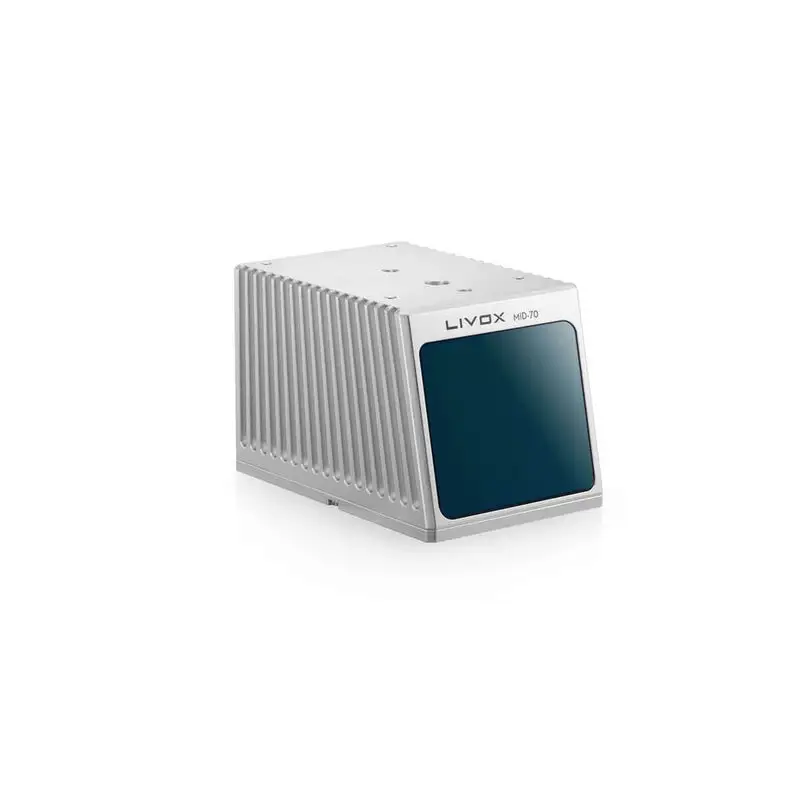
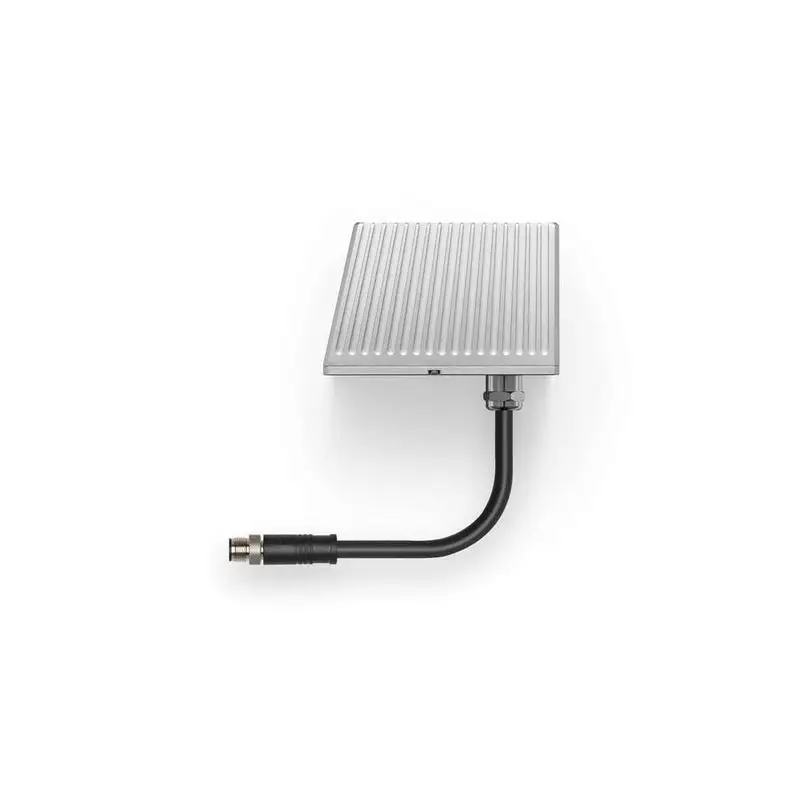
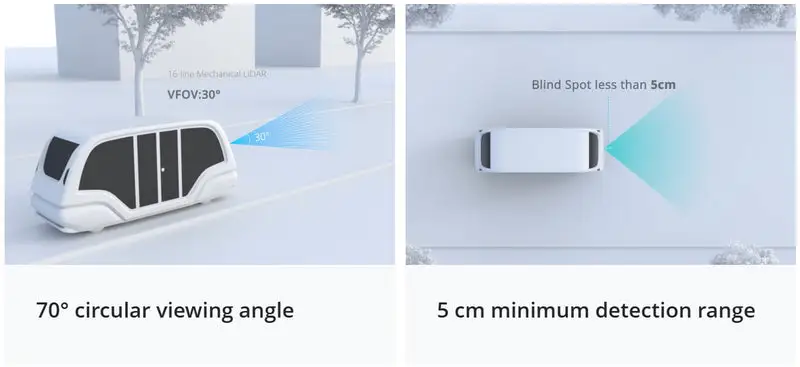
Livox MID-70 ist ein kompakter Weitwinkel-3D-LiDAR für mobile Roboter und die Entwicklung autonomer Plattformen mit niedriger Geschwindigkeit. Sein kreisförmiges Sichtfeld von 70,4° deckt einen größeren Bereich nach vorn ab als das des MID-40. Nicht-repetitives Scannen baut dabei die räumliche Abdeckung über die Zeit auf. Der spezifizierte Mindestabstand beträgt 5 cm; Messungen von 5 bis 20 cm dienen nur als Referenz und sind keine Hindernisabstände mit garantierter Präzision.
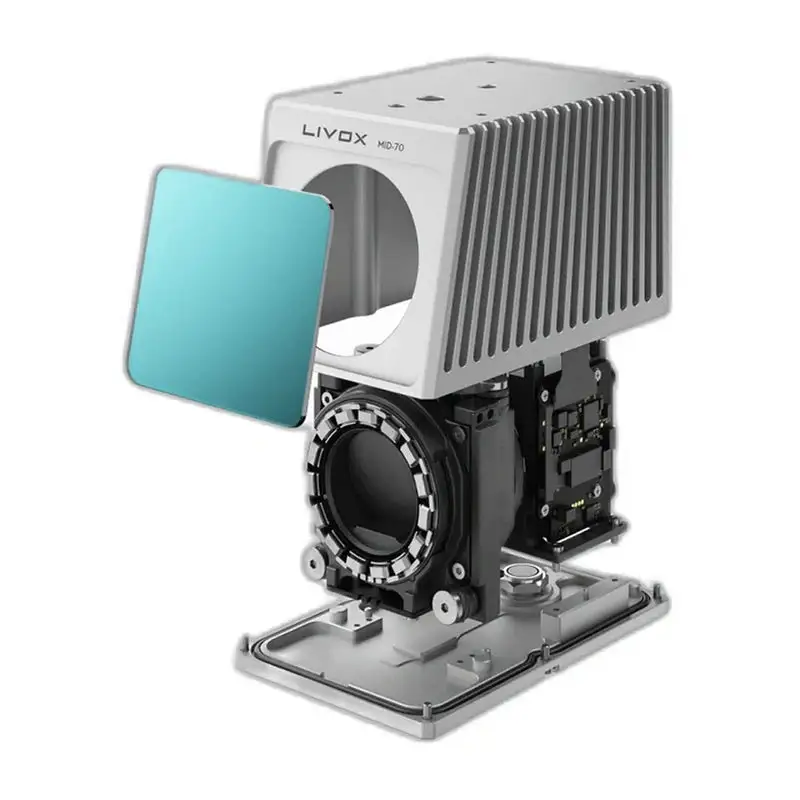
Eine 100-Mbit/s-Ethernet-Schnittstelle, synchronisierte Zeitstempel und bis zu 200.000 Punkte/s im Doppelecho-Modus unterstützen hostseitige Wahrnehmungs- und Kartierungsverfahren. Der 580 g schwere Sensor benötigt durchschnittlich 8 W und besitzt ein Sensorgehäuse der Schutzart IP67. Die Schutzart IP67 gilt nur für das Sensorgehäuse, nicht für den Kabelbaum oder dessen Anschlüsse. Integratoren können Livox Viewer zur Prüfung der Punktwolken und das ursprüngliche Livox SDK oder den ROS-Treiber zur Softwareentwicklung nutzen.
Hauptmerkmale
- 70,4° kreisförmiges Sichtfeld – Die breite horizontale und vertikale Abdeckung unterstützt die Umgebungswahrnehmung im Nahbereich.
- 5 cm Mindestabstand – Punktwolkendaten von 5 bis 20 cm dienen nur als Referenz. Berücksichtigen Sie bei Nahbereichsschwellen die veröffentlichten Präzisionsbedingungen.
- Große Erfassungsreichweite bei 100 klx – Die offiziellen Spezifikationen nennen 90 m bei 10 %, 130 m bei 20 % und 260 m bei 80 % Reflexionsgrad.
- Nicht-repetitives Scannen – Die Abdeckung nimmt mit der Akkumulationszeit zu. So lassen sich Szenendetail und Aktualisierungsbedarf auf stationären und bewegten Plattformen abstimmen.
- Bedingungsabhängige Entfernungsmesspräzision – Bei 25 °C und einem Reflektor mit 30 % Reflexionsgrad spezifiziert Livox ≤2 cm bei 20 m sowie ≤3 cm im Bereich von 0,2 bis 1 m, jeweils bei 1 Sigma.
- 100.000 Punkte pro Sekunde – Unterstützt 100.000 Punkte/s für erstes oder stärkstes Echo sowie 200.000 Punkte/s im Doppelecho-Modus.
- Ethernet-Ausgabe mit geringer Latenz – 100-Mbit/s-Ethernet und eine Datenlatenz von höchstens 2 ms unterstützen die Echtzeitintegration.
- Zeitsynchronisierung – Unterstützt IEEE 1588-2008 PTPv2, PPS und GPS-Synchronisierung über PPS plus UTC.
- Umweltschutz für die Robotik – Der LiDAR besitzt Schutzart IP67 und einen Betriebstemperaturbereich von -20 bis +65 °C.
- Kompakte Bauform – Ein 97 × 64 × 62,7 mm großes Gehäuse, 580 g Gewicht und durchschnittlich 8 W Leistungsaufnahme erleichtern die Plattformintegration.
Technische Daten
| Parameter | Konfiguration |
|---|---|
| Modell | MID-70 |
| Laserwellenlänge | 905 nm |
| Lasersicherheit | Klasse 1, IEC 60825-1:2014 |
| Erfassungsreichweite bei 100 klx | 90 m bei 10 % Reflexionsgrad; 130 m bei 20 %; 260 m bei 80 % |
| Sichtfeld | 70,4° kreisförmig |
| Minimaler Erfassungsabstand | 5 cm; Messungen bei 5-20 cm dienen nur als Referenz |
| Entfernungsmesspräzision | ≤2 cm bei 20 m; ≤3 cm von 0,2 bis 1 m, jeweils bei 1 Sigma mit einem Reflektor mit 30 % Reflexionsgrad bei 25 °C |
| Winkelpräzision | Bei 1 Sigma unter 0,1° |
| Strahldivergenz | 0,28° vertikal × 0,03° horizontal |
| Punktrate | 100.000 Punkte/s, erstes oder stärkstes Echo; 200.000 Punkte/s, Doppelecho |
| Datenlatenz | Höchstens 2 ms |
| Datenanschluss | 100-Mbit/s-Ethernet |
| Datensynchronisierung | IEEE 1588-2008 PTPv2, PPS, GPS über PPS plus UTC |
| Fehlalarmrate bei 100 klx | Unter 0,01 % |
| Betriebstemperatur | -20 bis +65 °C |
| Schutzart | Sensorgehäuse IP67; Kabelbaum und Anschlüsse ausgenommen |
| Durchschnittliche Leistungsaufnahme | 8 W im Durchschnitt; 35 W Spitzenleistung laut Benutzerhandbuch |
| Versorgungsspannung | 10-15 V DC am LiDAR-Eingang |
| Abmessungen | 97 × 64 × 62,7 mm |
| Gewicht | 580 g |
Produktvergleich
Beide Modelle verwenden nicht-repetitives Scannen und geben für die unten genannten Reflexionsgrade dieselben Erfassungsreichweiten bei Tageslicht an. MID-70 bietet ein größeres kreisförmiges Sichtfeld und Doppelecho-Ausgabe; MID-40 erfasst einen stärker konzentrierten Bereich. Richten Sie die Montageanordnung nach der benötigten Abdeckung und nicht allein nach der maximalen Reichweite aus.
| Parameter | Livox MID-40 | Livox MID-70 |
|---|---|---|
| Sichtfeld | 38,4° kreisförmig | 70,4° kreisförmig |
| Erfassungsreichweite bei 100 klx | 90 m bei 10 %; 130 m bei 20 %; 260 m bei 80 % Reflexionsgrad | 90 m bei 10 %; 130 m bei 20 %; 260 m bei 80 % Reflexionsgrad |
| Punktrate | 100.000 Punkte/s | 100.000 Punkte/s erstes oder stärkstes Echo; 200.000 Punkte/s Doppelecho |
| Abmessungen | 88 × 69 × 76 mm | 97 × 64 × 62,7 mm |
| Gewicht | 760 g | 580 g |
| Typische / durchschnittliche Leistungsaufnahme | 10 W typisch | 8 W im Durchschnitt |
Anwendungen
- Autonomes Fahren bei niedriger Geschwindigkeit – Liefert die Geometrie der vorausliegenden Szene für die Wahrnehmungsentwicklung von Shuttle- und Servicefahrzeugen. Das kreisförmige Sichtfeld von 70,4° muss im Zusammenhang mit Montage, Verdeckungsanalyse und dem übrigen Wahrnehmungssystem betrachtet werden.
- Mobile Roboter und AMRs – Erfasst Hindernisse und Umgebungsstrukturen für hostseitige lokale Kartierung und Pfadplanung. Prüfen Sie Nahbereichsschwellen gesondert, da Messungen unter 20 cm nur als Referenz dienen.
- Lagerautomatisierung – Beobachtet Gänge, Regale und Materialumschlagbereiche mit einem kompakten, am Roboter montierten Sensor. Bewerten Sie die Erfassung dunkler, reflektierender und teilweise verdeckter Oberflächen in der vorgesehenen Anlage.
- Intelligente Infrastruktur – Liefert Punktwolken für Anlagenüberwachung, Verkehrswahrnehmungsforschung und die Erstellung digitaler Zwillinge. Feste Montage und kalibrierte Koordinaten erleichtern den Vergleich von Szenenänderungen über die Zeit.
- Industrielle Inspektion – Erfasst räumliche Messdaten mit mobilen Inspektionsgeräten und automatisierten Plattformen. Schützen Sie die Kabelanschlüsse separat vom Sensorgehäuse mit Schutzart IP67.
- 3D-SLAM-Entwicklung – Nutzen Sie das ursprüngliche Livox SDK und den ROS-Treiber zum Datenempfang für kompatible hostseitige Kartierungsverfahren. Stimmen Sie Akkumulationsfenster und Bewegungskompensation auf die Robotergeschwindigkeit ab.
-
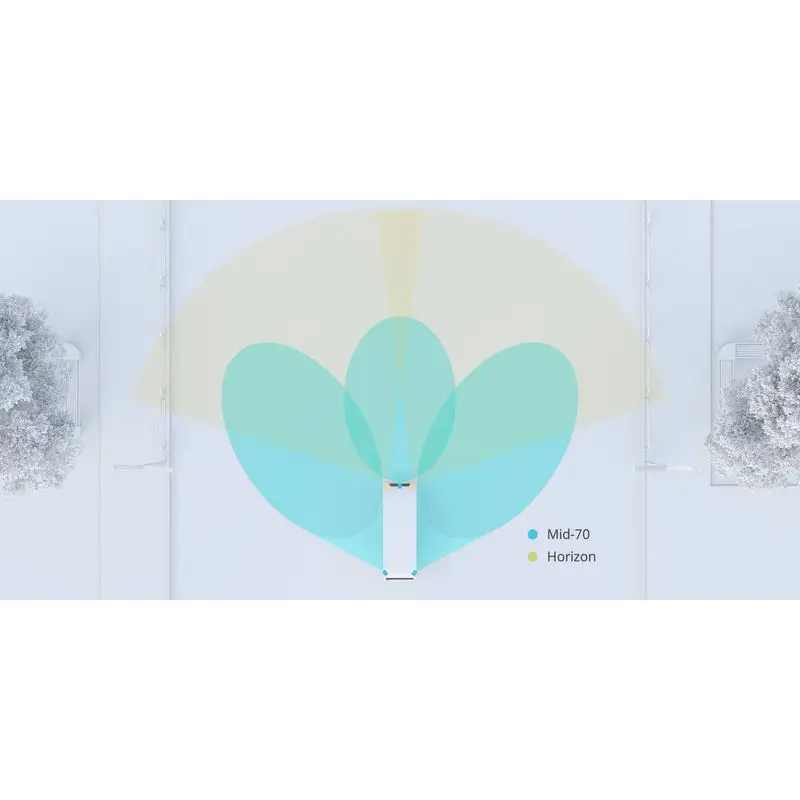
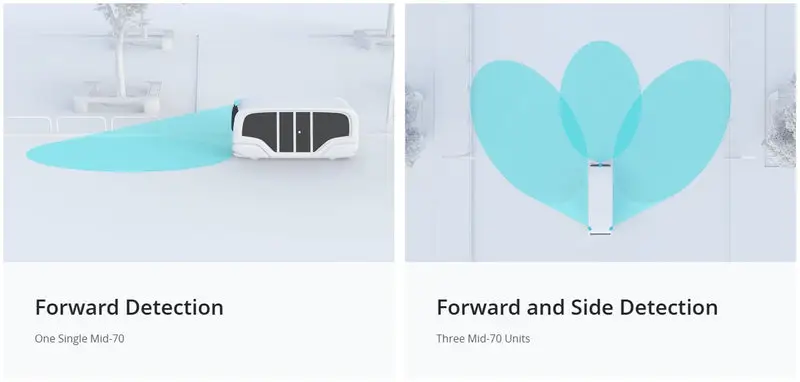
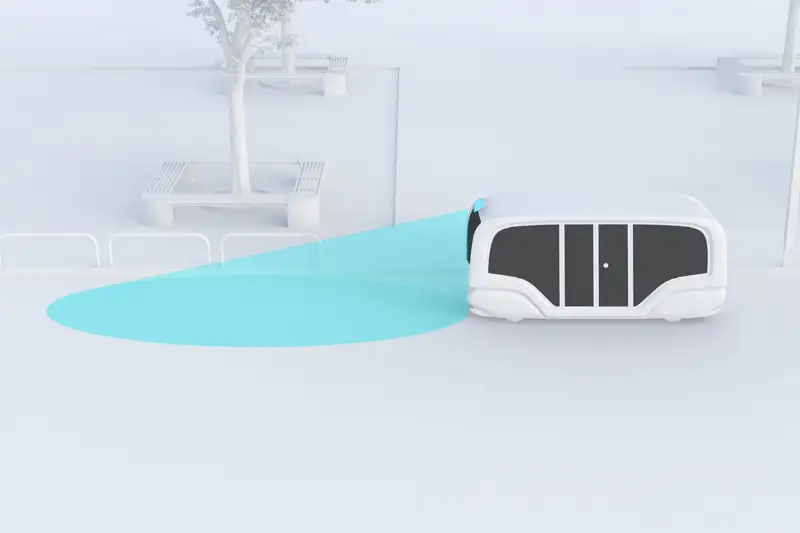
Erfassung nach vorn – Nutzen Sie einen MID-70 für einen definierten Bereich vor der Plattform. Prüfen Sie den Einfluss von Montagehöhe und Neigung auf Bodenerfassung und überhängende Hindernisse. Ein kreisförmiges Sichtfeld bedeutet keine 360-Grad-Rundumabdeckung.
-
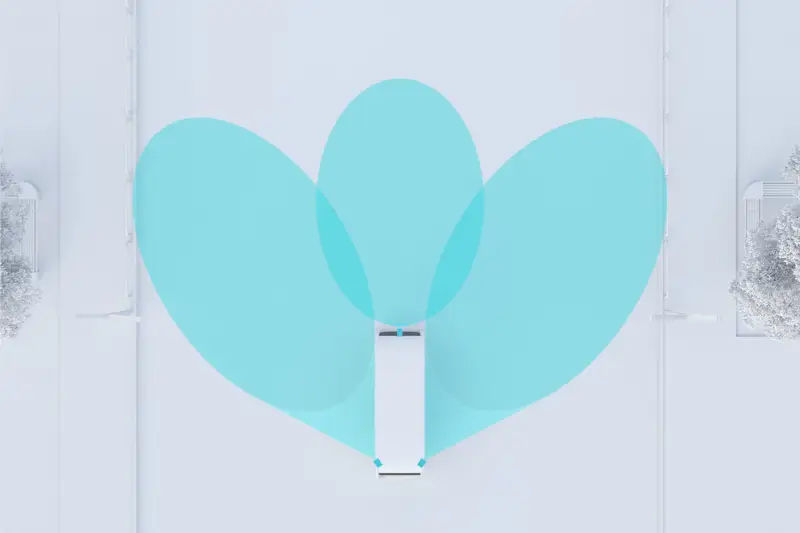
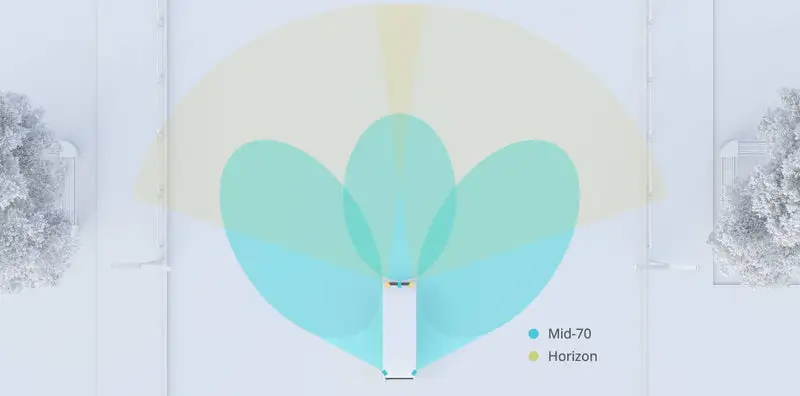
Abdeckung nach vorn und zur Seite – Ergänzen Sie bei größerem Abdeckungsbedarf weitere Sensoren mit kalibrierten extrinsischen Parametern, Zeitsynchronisierung und ausreichender Netzwerkbandbreite für alle Datenströme.
Integration und Inbetriebnahme
Prüfen Sie die Punktwolke zunächst in Livox Viewer und binden Sie anschließend das ursprüngliche Livox SDK oder einen modellkompatiblen ROS-Treiber ein. Kontrollieren Sie Netzwerkadressierung, Zeitstempel und die extrinsische Kalibrierung zwischen Sensor und Roboter, bevor Sie Kartierungs- oder Hinderniserkennungssoftware bewerten. MID-70 liefert Messdaten; Navigation und Bewegungsplanung laufen auf dem Hostsystem.
Verwenden Sie 10-15 V DC am LiDAR-Eingang. Legen Sie die Versorgung für die im Handbuch genannten 35 W Spitzenleistung aus und nicht nur für den Durchschnittsverbrauch von 8 W. Halten Sie das optische Fenster frei und berücksichtigen Sie bei der Sensoranordnung den Bereich von 5-20 cm, dessen Messdaten nur als Referenz dienen.
Referenzdokumente
Dokumente und Handbücher
Livox MID-70 Downloads
Livox MID-70 Technische Daten
Mid-70 Benutzerhandbuch
Mid-70 Kurzanleitung
Mid-70 3D-Modell
Software
Livox Viewer 0.11.0 (64 Bit) – Windows
Livox Viewer 0.10.0 (64 Bit) – Ubuntu 16.04
Firmware
Livox Mid-70 Versionshinweise
LIVOX_MID70_FW_10.10.0001.bin
Mid-70 Erläuterungen zur Punktwolke
Software und Entwicklung
Livox SDK
Livox SDK Kommunikationsprotokoll
- Livox ROS Driver
- Livox Wiki
Lieferumfang
| SKU | Paketinhalt |
|---|---|
| Livox-MID-70 |
|
Häufig gestellte Fragen
Wofür wurde der Livox MID-70 entwickelt?
MID-70 wurde für autonomes Fahren bei niedriger Geschwindigkeit und mobile Robotik entwickelt, bei denen Weitwinkel-3D-Erfassung und Hinderniswahrnehmung im Nahbereich wichtig sind.
Wie unterscheidet sich MID-70 von MID-40?
MID-70 bietet ein kreisförmiges Sichtfeld von 70,4 Grad, gegenüber 38,4 Grad beim MID-40. MID-70 unterstützt außerdem 200.000 Punkte/s im Doppelecho-Modus. Keines der beiden kreisförmigen Sichtfelder bedeutet eine vollständige 360-Grad-Rundumerfassung.
Ab welchem Abstand kann MID-70 ein Objekt erfassen?
Der Mindestabstand ist mit 5 cm angegeben. Zwischen 5 und 20 cm können Daten aufgezeichnet werden, ihre Messpräzision dient laut Livox jedoch nur als Referenz.
Welche Reichweiten gelten für unterschiedliche Reflexionsgrade?
Bei 100 klx gibt Livox 90 m bei 10 %, 130 m bei 20 % und 260 m bei 80 % Reflexionsgrad an. Tatsächliche Ergebnisse hängen vom Ziel und den Betriebsbedingungen ab.
Welche Punktraten und Echomodi werden unterstützt?
MID-70 spezifiziert 100.000 Punkte pro Sekunde für erstes oder stärkstes Echo und 200.000 Punkte pro Sekunde für Doppelecho.
Welche Schnittstelle und Synchronisierungsverfahren sind verfügbar?
Der Sensor nutzt 100-Mbit/s-Ethernet und unterstützt IEEE 1588-2008 PTPv2, PPS sowie GPS-Zeitsynchronisierung über PPS plus UTC.
Welches SDK und welchen ROS-Treiber sollte ich verwenden?
Das ursprüngliche Livox SDK und livox_ros_driver führen MID-70 als unterstütztes Modell auf. Verwenden Sie die dokumentierte Modellkonfiguration und unterstützte Softwareumgebung. Eine hostseitige Kartierungs- oder Wahrnehmungsanwendung bleibt erforderlich.
Welche Stromversorgung ist erforderlich?
Verwenden Sie 10-15 V DC am Sensoreingang. Die durchschnittliche Leistungsaufnahme beträgt 8 W. Das Benutzerhandbuch nennt eine Spitzenleistung von 35 W, die bei der Auslegung der Versorgung berücksichtigt werden muss.
Eignet sich MID-70 für Außen- oder Industrieanwendungen?
Das LiDAR-Gehäuse besitzt Schutzart IP67 und einen spezifizierten Betriebstemperaturbereich von -20 bis +65 °C. Die Schutzart IP67 gilt nur für das LiDAR-Gehäuse, nicht für den Kabelbaum oder dessen Anschlüsse.
Was enthält SKU Livox-MID-70?
Das Paket enthält einen Livox MID-70 LiDAR-Sensor und einen 1-zu-3-Kabelbaum.