Beschreibung
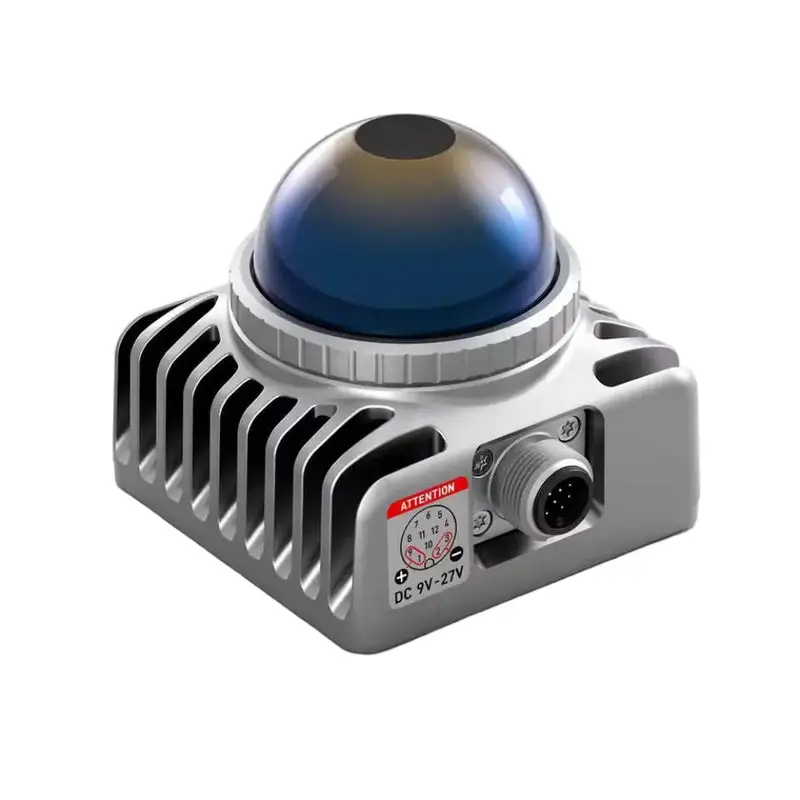
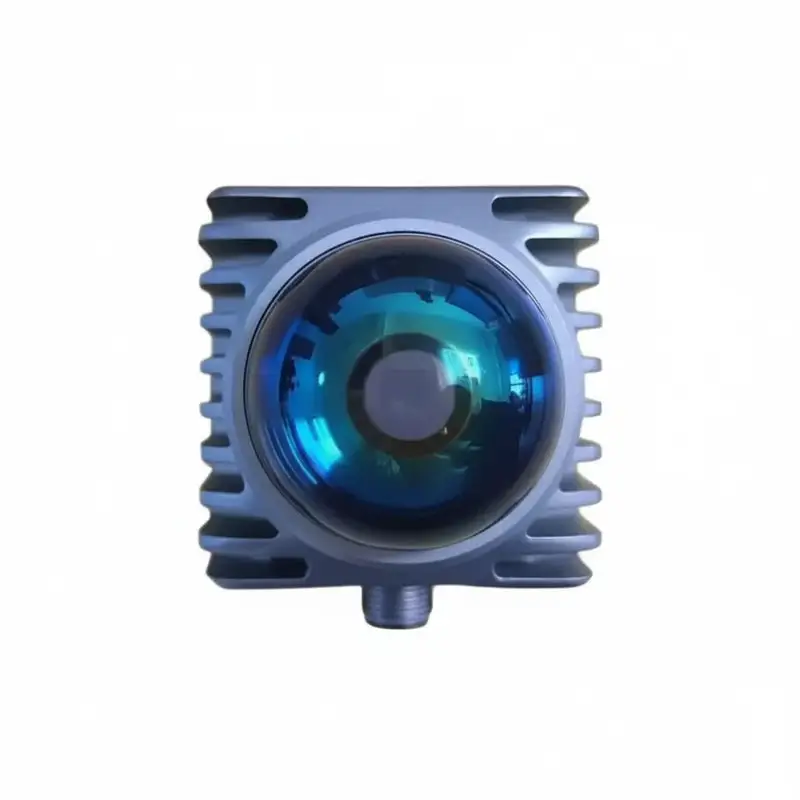
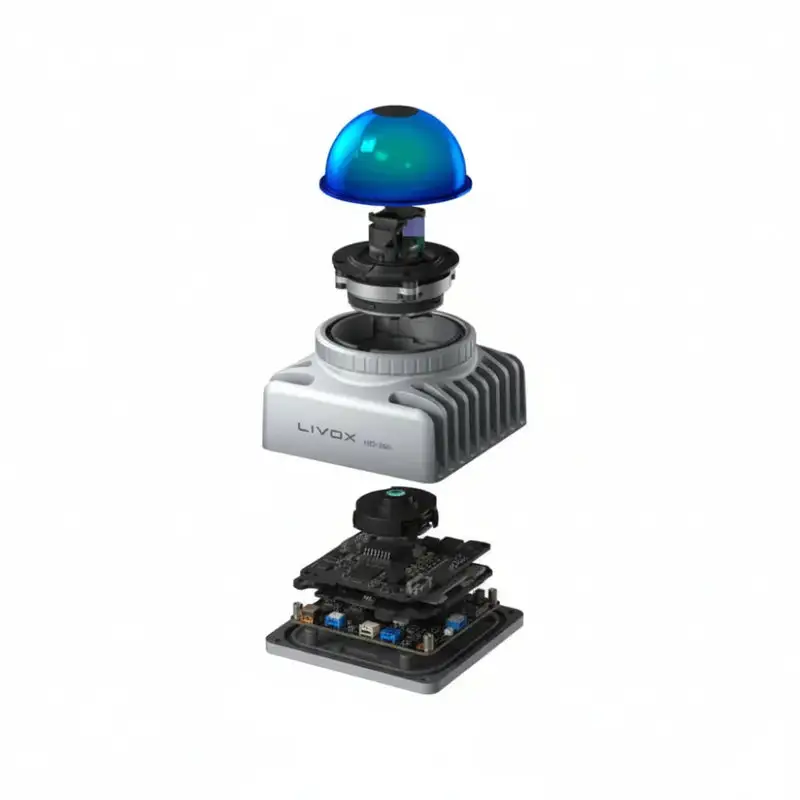
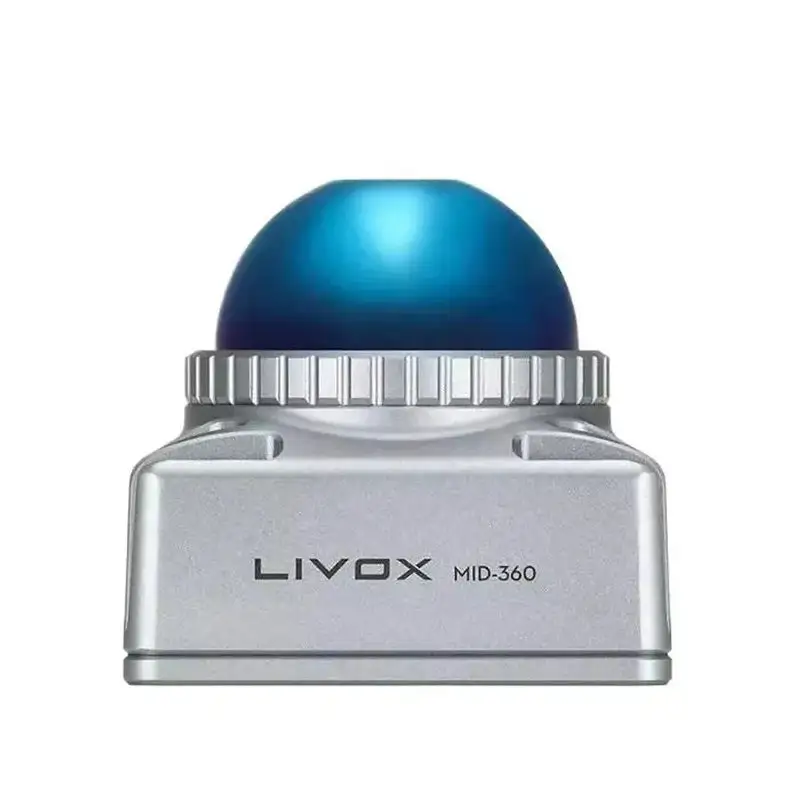
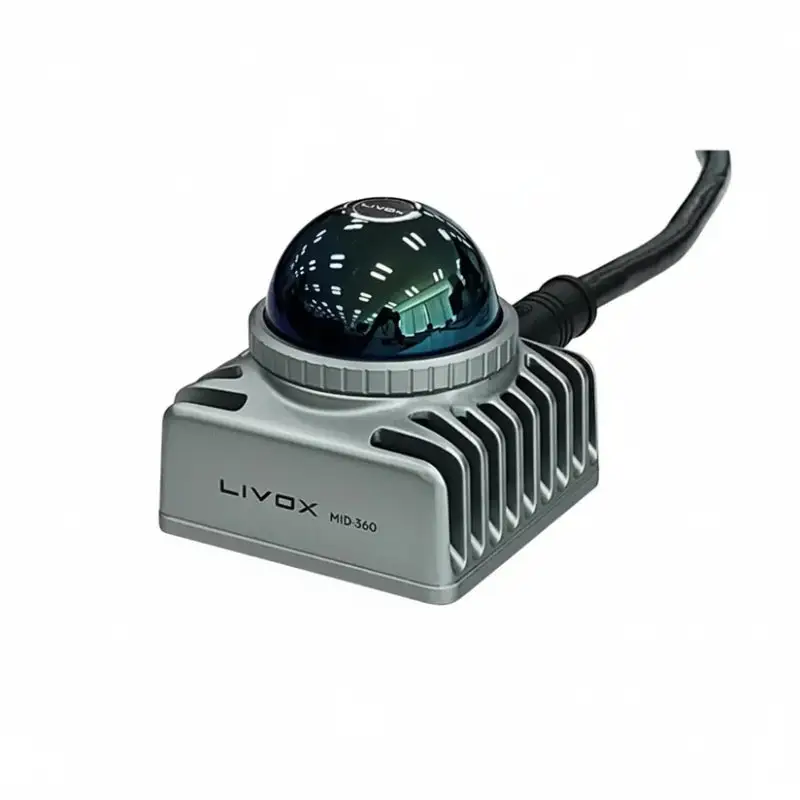
Livox MID-360S ist ein kompakter 3D-LiDAR-Sensor für Robotik, SLAM-Navigation und Hinderniserkennung. Sein Hybrid-Festkörperdesign mit rotierendem Spiegel deckt 360° horizontal und 59° vertikal ab und erfasst die Umgebung in drei Dimensionen statt in einer einzigen Scanebene.
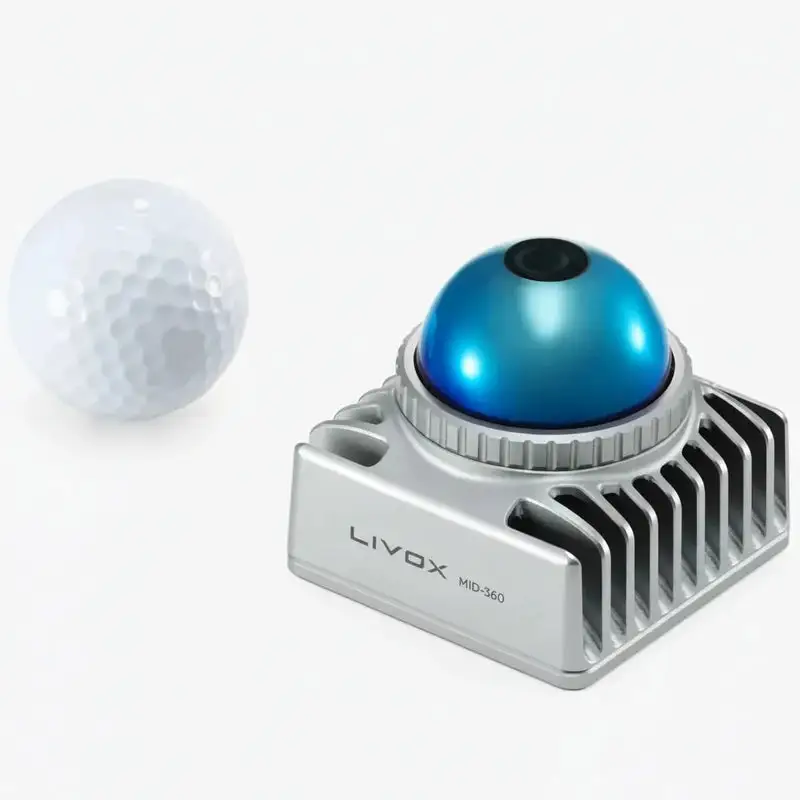
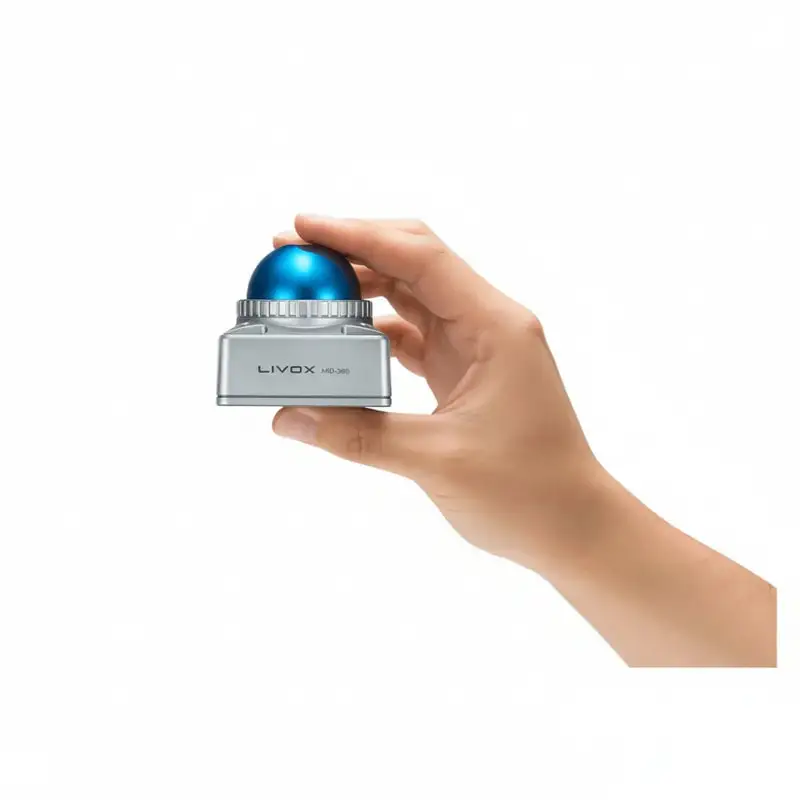
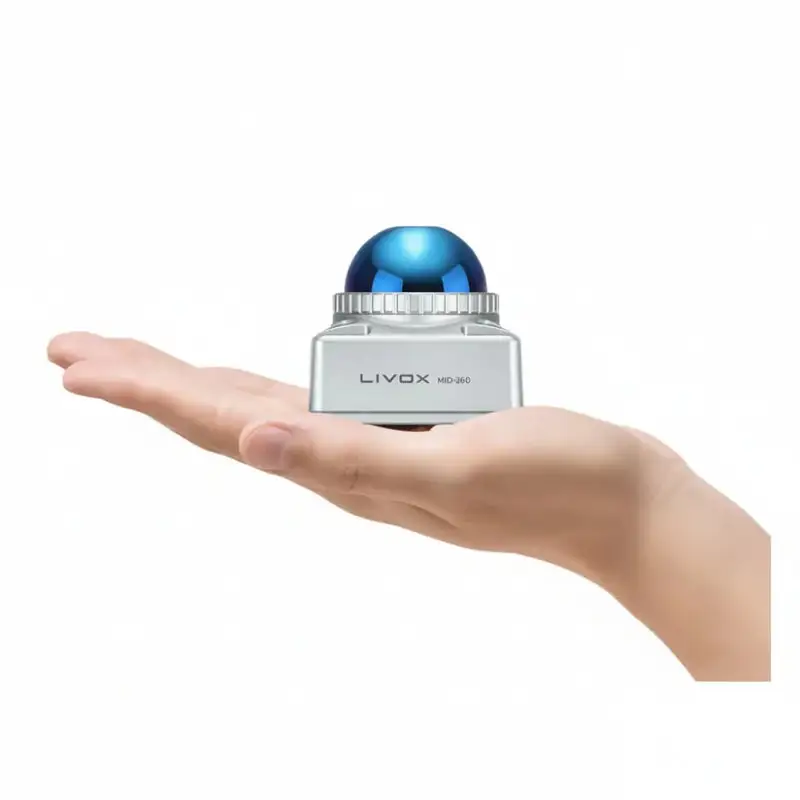
Mit 200.000 Punkten pro Sekunde, einer integrierten ICM40609-IMU und 100 BASE-TX Ethernet liefert der Sensor Punktwolken- und Bewegungsdaten für hostbasierte Kartierungs-, Lokalisierungs- und Wahrnehmungssoftware. Das 65 × 65 × 60 mm Gehäuse wiegt 265 g und ist daher für mobile Plattformen mit begrenztem Platzangebot geeignet.
MID-360S ist für AMRs, Serviceroboter, autonome Gabelstapler und mobile Outdoor-Roboter konzipiert. Seine typische Erkennungsreichweite beträgt 40 m bei 10 % Reflektivität unter 100 klx, mit einer 100 m Grenzreichweite. Der Sensor liefert Messwerte an den Roboter; Navigationsentscheidungen, Objektklassifizierung und Kollisionsvermeidungsverhalten hängen von der integrierten Software und dem Systemdesign ab.
Livox LiDAR verbindet fortschrittliche 3D-Sensortechnologie mit einer industriellen Basis, die auf der Unterstützung und Expertise von DJIbei Unternehmensaufbau, Lieferkettenmanagement, Präzisionsfertigung und Qualitätskontrolle beruht. Der MID-360S ist für zuverlässige optische Erfassung und langfristigen Betrieb in Robotik- und SLAM-Anwendungen ausgelegt.
Funktionen
- Räumliche 360-Grad-Abdeckung – Ein 360° horizontales und ein -7° bis 52° vertikales Sichtfeld unterstützt die Umgebungswahrnehmung auf mobilen Robotern.
- Hybride Festkörperarchitektur – Das rotierende Spiegel-Scanning-Design von Livox erfasst dreidimensionale Umgebungsmerkmale in einem kompakten Modul.
- Ausgabe dichter Punktwolken – 200.000 Punkte/s, erste Rückkehr und eine typische Bildrate von 10 Hz liefern Daten für Kartierung, Lokalisierung und Pipelines zur Hinderniserkennung.
- Integrierte Trägheitsmessungen – Die integrierte ICM40609-IMU liefert Beschleunigungs- und Winkelgeschwindigkeitsdaten für die bewegungsbewusste Verarbeitung auf dem Host.
- Kompakte Bauform – Das 265 g leichte Modul mit 65 × 65 × 60 mm Gehäuse eignet sich für Serviceroboter, Lagerplattformen und kundenspezifische Roboterfahrgestelle.
- Nahfelderkennung – Eine 0,1 m Blindzone im Nahbereich hilft bei der Erfassung der nahegelegenen Umgebung. Messungen zwischen 0,1 m und 0,2 m sind Referenzdaten, keine garantierten Präzisionsmessungen.
- Ethernet-Integration – 100 BASE-TX Ethernet verbindet den LiDAR über das entsprechende Strom- und Datenkabel mit einem Host-Computer.
- Zeitsynchronisierung – IEEE 1588-2008 PTPv2 und GPS-Synchronisierung unterstützen eine zeitsynchronisierte Sensorerfassung, wenn die entsprechende externe Zeitquelle konfiguriert ist.
- Umweltschutz – Ein IP67-Gehäuse und ein -20°C bis 55°C-Betriebsbereich unterstützen die Innen- und Außenintegration innerhalb der dokumentierten Bedingungen.
- Aktive Anti-Interferenz – Livox bietet eine Anti-Interferenz-Funktion. Die Platzierung des Sensors ist immer noch wichtig: Vermeiden Sie es, einen anderen LiDAR direkt auf das optische Fenster zu richten.
- Leistungsbewusste Integration – Eine 9-27 V DC-Stromversorgung versorgt den Sensor unter den angegebenen Bedingungen mit 6,5 W; bei kaltem Wetter kann die Selbsterwärmung eine Spitzenleistung von 14 W erfordern.
- Offizielle Entwicklungstools – Livox Viewer 2, Livox SDK 2 und Livox ROS Driver 2 unterstützen die im MID-360S-Handbuch beschriebenen Inbetriebnahme- und Entwicklungsworkflows.
Produktvergleich
| Parameter | MID-360 | MID-360S |
|---|---|---|
| Laserwellenlänge | 905 nm | 905 nm |
| Lasersicherheit | Klasse 1, IEC 60825-1:2014 | Klasse 1, IEC 60825-1:2014 |
| Erfassungsbereich (@ 100 klx) | 40 m bei 10 % Reflektivität; 70 m bei 80 % Reflektivität | 40 m bei 10 % Reflektivität, typisch; 100 m Grenzreichweite |
| Toter Bereich in unmittelbarer Nähe | 0,1 m | 0,1 m |
| FOV | 360° horizontal; -7° bis 52° vertikal | 360° horizontal; -7° bis 52° vertikal |
| Reichweitengenauigkeit (1 Sigma) | ≤2 cm bei 10 m; ≤3 cm bei 0,2 m | ≤2 cm bei 10 m; ≤4 cm bei 0,2 m |
| Winkelgenauigkeit (1 Sigma) | <0,15° | <0,15° |
| Punkterate | 200.000 Punkte/s, erste Rückkehr | 200.000 Punkte/s, erste Rückkehr |
| Bildrate | 10 Hz (typischer Wert) | 10 Hz (typischer Wert) |
| Datenport | 100 BASE-TX Ethernet | 100 BASE-TX Ethernet |
| Datensynchronisierung | IEEE 1588-2008 (PTPv2); GPS | IEEE 1588-2008 (PTPv2); GPS |
| Anti-Interferenz-Funktion | Verfügbar | Verfügbar |
| Fehlalarmrate (@100 klx) | <0,01 % | <0,01 % |
| IMU | ICM40609 | ICM40609 |
| Betriebstemperatur | -20 °C bis 55 °C | -20 °C bis 55 °C |
| Lagertemperatur | -40°C bis 70°C | -40°C bis 70°C |
| Schutzart | IP67 | IP67 |
| Leistung | 6,5 W durchschnittlich | 6,5 W bei 25 °C |
| Stromversorgungsspannungsbereich | 9-27 V DC | 9-27 V DC |
| Abmessungen | 65 × 65 × 60 mm | 65 × 65 × 60 mm |
| Gewicht | Ca. 265 g | Ca. 265 g |
Die beiden Modelle haben mehrere Hauptspezifikationen gemeinsam, aber ihre veröffentlichten Nahbereichspräzisions- und Reichweitendefinitionen unterscheiden sich. Eine Grenzreichweite von 100 m darf nicht direkt mit einer Erkennungsentfernung von 70 m bei einem bestimmten Reflexionsgrad verglichen werden. Verwenden Sie die eigene Firmware und die mechanischen Zeichnungen jedes Modells, wenn Sie ein vorhandenes Design aktualisieren.
Auswahlcheckliste für AMR- und SLAM-Projekte
- Erfassungsbereich auf die Plattform abstimmen: Wählen Sie eine 3D-Umgebungserfassung, wenn der Roboter oder die Kartierungseinheit Geometriedaten rund um den Fahrweg benötigt. Prüfen Sie das vertikale Sichtfeld und die Einbaulage anhand der tatsächlichen Hindernisse; Montagehöhe und Abschattungen durch das Gehäuse beeinflussen den nutzbaren Erfassungsbereich.
- Passenden Lieferumfang wählen: Wählen Sie das Standardpaket MID-360S, wenn bereits ein kompatibler Kabelsatz für Strom und Daten vorhanden ist. Für einen ersten Prüfstandsaufbau ergänzt das MID-360S-Kit das unten im Lieferumfang aufgeführte Kabel und Netzteil. Host-Rechenleistung sowie Software für SLAM sind separate Integrationsvoraussetzungen.
- Abnahmetest festlegen: Dokumentieren Sie vor der Sensorauswahl die erforderliche Arbeitsentfernung, Zielmaterialien, Beleuchtung, Bewegung und Kartierungstoleranz. LiDAR-Reichweitenpräzision garantiert weder die gesamte Erkennungsleistung des Roboters noch die abschließende SLAM-Kartengenauigkeit.
Spezifikationen
| Parameter | Wert |
|---|---|
| Modell | Livox MID-360S |
| Scan-Architektur | Hybrid-Festkörper-LiDAR mit rotierendem Spiegel |
| Laserwellenlänge | 905 nm |
| Lasersicherheit | Klasse 1, IEC 60825-1:2014 |
| Erfassungsbereich bei 100 klx | 40 m bei 10 % Reflektivität, typisch; 100 m Grenzreichweite |
| Tote Zone im Nahbereich | 0,1 m |
| Horizontales Sichtfeld | 360° |
| Vertikales Sichtfeld | -7° bis 52°, typisch; 59° insgesamt |
| Reichweitengenauigkeit, 1 Sigma | ≤2 cm bei 10 m; ≤4 cm bei 0,2 m |
| Winkelgenauigkeit, 1 Sigma | <0,15° |
| Punkterate | 200.000 Punkte/s, erste Rückkehr |
| Bildrate | 10 Hz, typisch |
| Datenschnittstelle | 100 BASE-TX Ethernet |
| Zeitsynchronisierung | IEEE 1588-2008 (PTPv2); GPS |
| Integrierte IMU | ICM40609 |
| Anti-Interferenz-Funktion | Verfügbar |
| Fehlalarmrate | <0,01 % bei 100 klx und 25 °C |
| Eingangsspannung | 9-27 V DC |
| Stromverbrauch | 6,5 W bei 25 °C Umgebungstemperatur |
| Selbsterwärmungs-Spitzenleistung | Bis zu 14 W bei Umgebungstemperaturen von -20 °C bis 0 °C |
| Betriebstemperatur | -20 °C bis 55 °C |
| Lagertemperatur | -40°C bis 70°C |
| Schutzart | IP67 |
| Abmessungen | 65 × 65 × 60 mm |
| Gewicht | 265 g |
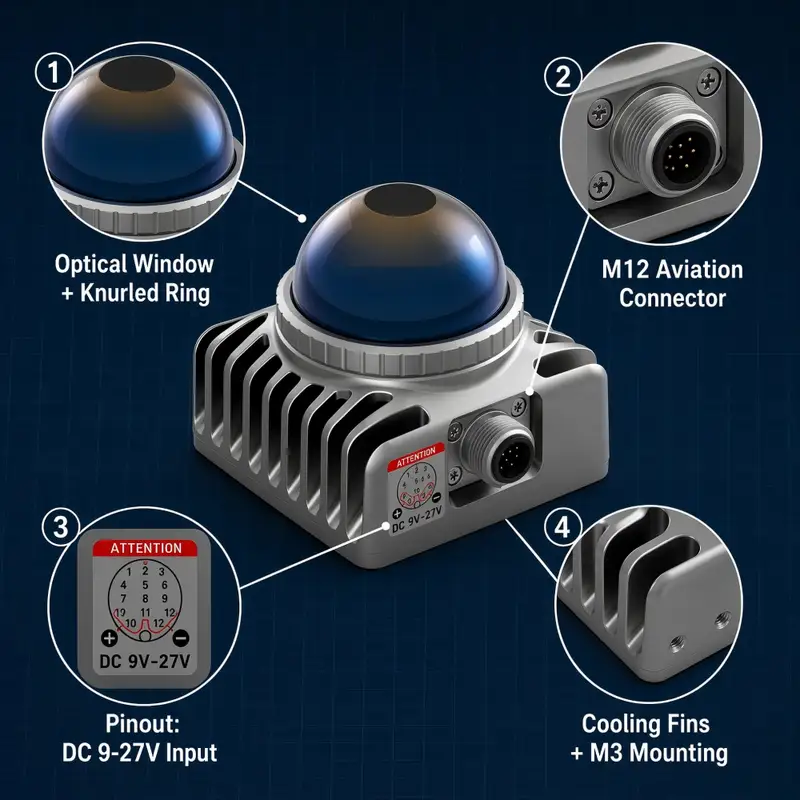
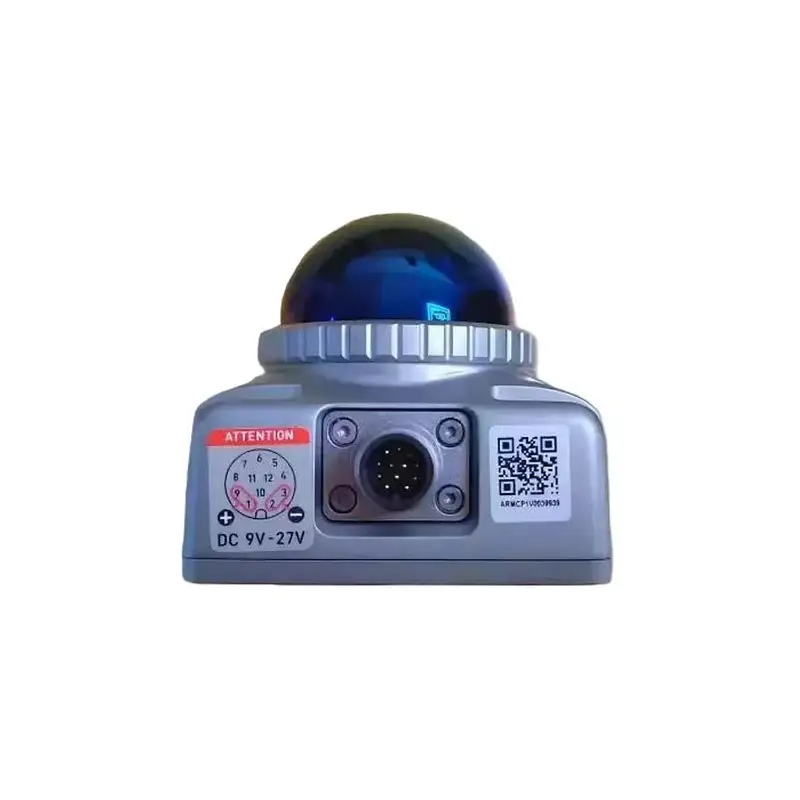
| Stecker | M12-A-kodierter, 12-poliger, vollständig geschirmter Stecker |
Messbedingungen: Die Werte für die Reichweitengenauigkeit werden bei 25°C mit einem zu 80 % reflektierenden Ziel in den angegebenen Abständen ermittelt. Der 100-m-Grenzwert ist keine garantierte Erkennungsentfernung. Die effektive Reichweite variiert über das vertikale Sichtfeld und wird zum oberen Rand hin kürzer. Ziele von 0,1 m bis 0,2 m liefern nur Referenzdaten; Ziele mit geringer Reflektivität oder sehr kleine Ziele innerhalb von 0,1 m bis 1 m erfordern besondere Vorsicht.
Mechanische Integration
Das 65 × 65 × 60 mm Gehäuseformat entspricht dem des MID-360, doch gleiche Außenabmessungen allein stellen keine vollständige Montage- oder Kabelkompatibilität sicher. Vergleichen Sie das MID-360S 3D-Modell, die Steckerposition, die Befestigungslöcher und das FOV-Modell mit dem verfügbaren Bauraum.
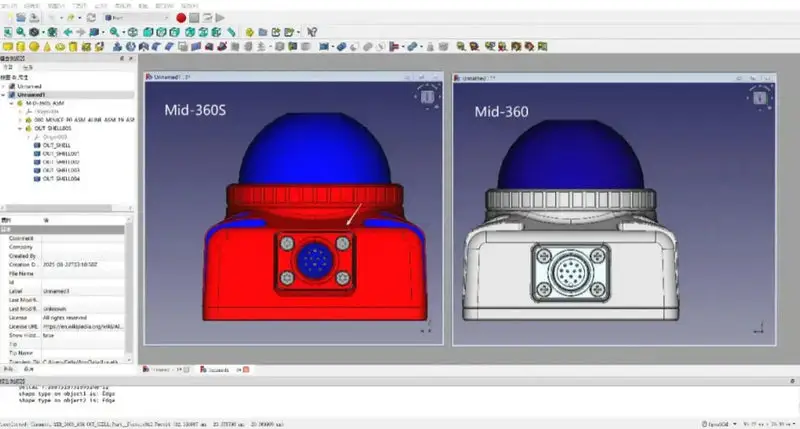
- Leichte Installation – Verwenden Sie eine starre Montageposition, die das optische Fenster frei hält. Das kompakte Gehäuse unterstützt die Integration in Low-Profile-AMRs und Servicerobotergehäuse.
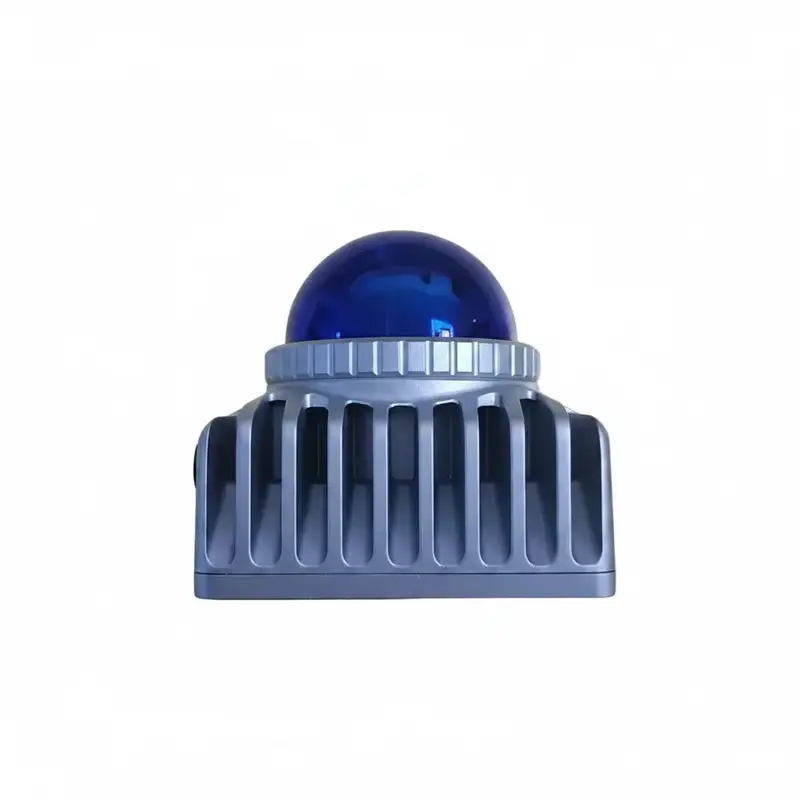
- Wärmeableitung – Montieren Sie den Sensor auf einer wärmeleitenden Metalloberfläche und lassen Sie mindestens 10 mm Freiraum für die Luftzirkulation, wie in den Produktinformationen angegeben. Wenden Sie bei Bedarf zusätzliche Kühlung an, um das Gehäuse auf oder unter 80 °C zu halten.
- Kabelführung – Sorgen Sie für ausreichenden Anschlusszugang und Zugentlastung. Das Handbuch schreibt einen Kabelbiegeradius von mindestens 60 mm und eine sichere Befestigung gegen Vibrationen vor.
- Stromanschluss – Versorgen Sie den Sensor mit 9-27 V DC und ausreichender Kapazität für die Selbsterwärmung. Schließen Sie kein PoE-Gerät an den RJ-45-Port des Splitterkabels an; verwenden Sie den separaten Gleichstromanschluss.
- Multisensorplatzierung – Planen Sie klare Sichtfelder und vermeiden Sie direkt gegenüberliegende LiDAR-Strahlen. Livox warnt davor, dass eine direkte Strahlüberlappung trotz der Anti-Interferenz-Funktion zu irreversiblen Sensorschäden führen kann.
Software- und SLAM-Integration
Livox Viewer 2 ist der Ausgangspunkt für die Anzeige und Aufzeichnung von Echtzeit-Punktwolken, die Wiedergabe von Aufzeichnungen und die Überprüfung des Sensors. Livox SDK 2 bietet Gerätekonfiguration, Statuszugriff, Punktwolkenerfassung und Firmware-Update-Schnittstellen. Das MID-360S-Handbuch weist Entwickler auch auf Livox ROS Driver 2 für die ROS-basierte Integration hin.
- Inbetriebnahme-Workflow – Schließen Sie das richtige Strom- und Ethernet-Kabel an, platzieren Sie den Host und den Sensor im selben Netzwerk und überprüfen Sie die Punktwolkenausgabe in Viewer 2, bevor Sie den Robotik-Stack integrieren.
- Kartierung und Lokalisierung – Geben Sie zeitgestempelte Punktwolken und IMU-Messungen in eine kompatible hostseitige SLAM-Pipeline ein. Kalibrieren Sie die Koordinaten zwischen Sensor und Roboter und validieren Sie die Bewegungskompensation auf der tatsächlichen Plattform.
- Firmware-Verwaltung – Verwenden Sie die MID-360S-spezifische Firmware-Datei und lesen Sie deren Versionshinweise. V35.1.0112 fügt IMU-Bereichskonfiguration hinzu; konfigurieren Sie diese mithilfe der entsprechenden Kommunikationsprotokolldokumentation.
- Entwicklungsgrenzen – Der Sensor führt keine vollständige Navigation, semantische Klassifizierung oder autonomes Fahren selbst durch. Diese Funktionen erfordern Hostverarbeitung, geeignete Algorithmen und Validierung auf Systemebene.
MID-360S: Checkliste für die ROS-2-Konfiguration
Verwenden Sie die Konfigurationsvorlage MID360s_config.json des aktuellen offiziellen Treibers und die passenden modellspezifischen Launch-Dateien. Prüfen Sie die LiDAR-Adresse, die Netzwerkadressen des Hosts, die Punktwolkenfelder, Zeitstempel der einzelnen Punkte, den IMU-Datenstrom sowie die Koordinatentransformationen vor der Einbindung eines Pakets für SLAM. Dokumentieren Sie die getesteten Versionen von SDK, Treiber, Firmware und ROS-Distribution gemeinsam.
Einen schrittweisen Ablauf für die Inbetriebnahme finden Sie im Leitfaden zu MID-360S, ROS 2, SDK2 und Kartierung. Verwenden Sie bei der Umsetzung von Tutorial-Beispielen stets die aktuellen MID-360S-spezifischen Dateien aus dem offiziellen Repository.
Anwendung
- Autonome mobile Roboter – Nutzen Sie umliegende 3D-Messungen, um Karten von Lager- und Fabrikumgebungen zu erstellen, sich darin zu lokalisieren und Hindernisinformationen an einen Navigationsstack zu liefern. Die Montagehöhe und die Gehäuseüberdeckung bestimmen, welche Flächen sichtbar bleiben.
- Service- und Lieferroboter – Erfassen Sie Wände, Möbel und Objekte in der Nähe in einer dreidimensionalen Szene für die Routenführung und Lokalisierung im Innenbereich. Validieren Sie niedrige, dünne, dunkle oder reflektierende Hindernisse, anstatt sich nur auf die nominale Mindestreichweite zu verlassen.
- Autonome Gabelstapler und Industriefahrzeuge – Integrieren Sie LiDAR-Messungen in Systeme zur Gangwahrnehmung, Fahrzeugpositionierung und Hinderniserkennung. Der Sensorausgang ist ein Eingang in die gesamte Sicherheits- und Bewegungssteuerungsarchitektur und keine eigenständige Kollisionsverhinderungsgarantie.
- Mobile Outdoor-Roboter – Sammeln Sie Umgebungspunktwolken für Campuslieferungen, Inspektionen und die Entwicklung der Outdoor-Navigation. Berücksichtigen Sie Nebel, Regen, Staub, Vibrationen, Temperatur und Oberflächenreflexion bei der Beurteilung der nutzbaren Reichweite.
- Anlagenkartierung und digitale Zwillinge – Kombinieren Sie die Punktwolkenerfassung mit hostseitiger Kartierung und Registrierung, um Innenstrukturen und Betriebsbereiche zu dokumentieren. Die Genauigkeit der Erfassung hängt vom gesamten Erfassungs- und Verarbeitungsworkflow ab.
- Autonome Fahrzeugforschung – Bewerten Sie omnidirektionale Wahrnehmungslayouts mithilfe kalibrierter Montagepositionen und synchronisierter Erfassung. Fahrzeugplanung, Objektklassifizierung und Betriebssicherheit bleiben Funktionen des Gesamtsystems.
360-Grad-Umweltwahrnehmung
Ein 360° × 59° Sichtfeld bietet vertikale Struktur- und Umgebungsentfernungsmessungen. Planen Sie das Sichtfeld um den Roboterkörper und die Nutzlast herum so, dass die Integration den vorgesehenen Erfassungsbereich nicht blockiert.
Indoor-Mapping und Wahrnehmung kleiner Objekte
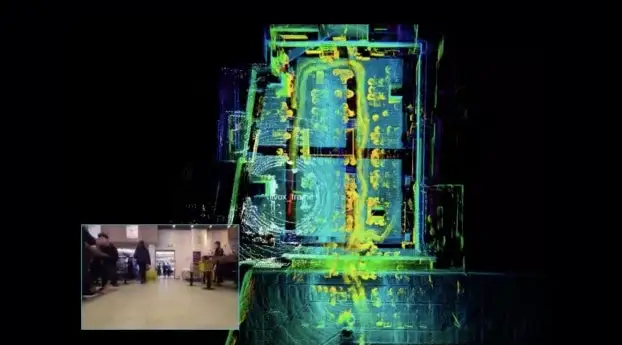
Im Vergleich zu einer einzelnen Scanebene stellen 3D-Punktwolken Merkmale in unterschiedlichen Höhen für die Kartierung und Lokalisierung bereit. Das sich nicht wiederholende Scanmuster von Livox erhöht die räumliche Abdeckung, da sich im Laufe der Zeit Punkte ansammeln. Durch eine längere Integration werden mehr Szenendetails erfasst, während eine sich bewegende Plattform eine angemessene Zeit- und Bewegungskompensation benötigt.
Außenwahrnehmung bei wechselndem Licht
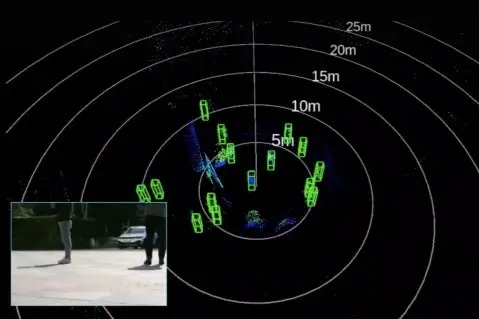
Aktive Laserentfernungsmessung unterstützt den Betrieb in hellen und schwach beleuchteten Umgebungen, ohne von der sichtbaren Szenenstruktur abhängig zu sein. Punktwolken können Algorithmen zur Hinderniserkennung und -klassifizierung auf dem Host einspeisen; die resultierende Leistung hängt jedoch weiterhin vom Ziel, dem Wetter, der Verarbeitung und der Sensorplatzierung ab. Für den MID-360S gilt 40 m bei 10 % Reflektivität unter 100 klx als typische spezifizierte Reichweitenbedingung.
Packliste
| SKU | Beschreibung | Menge |
|---|---|---|
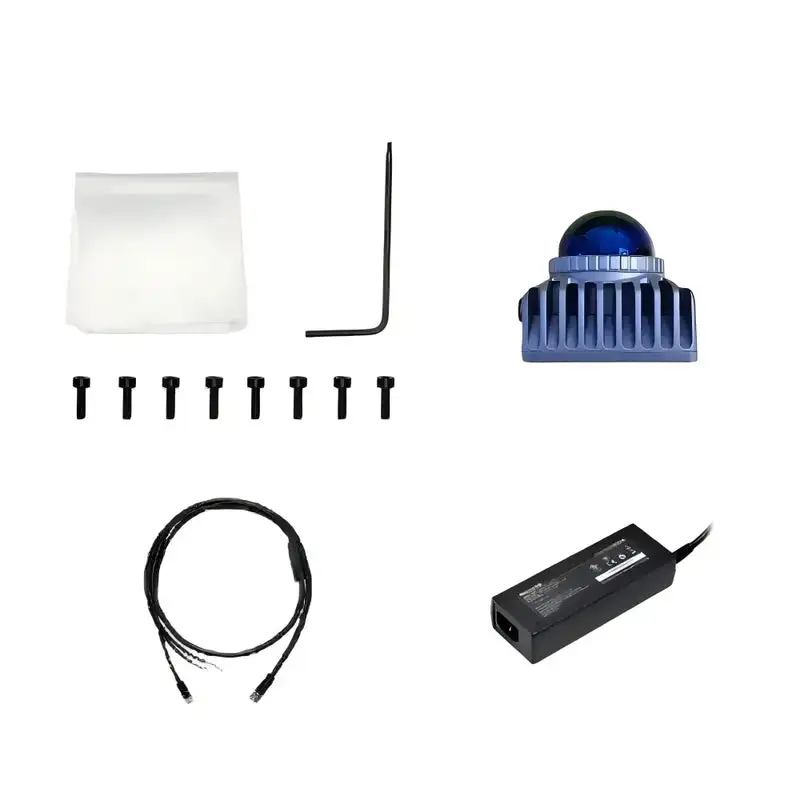
Livox-MID-360S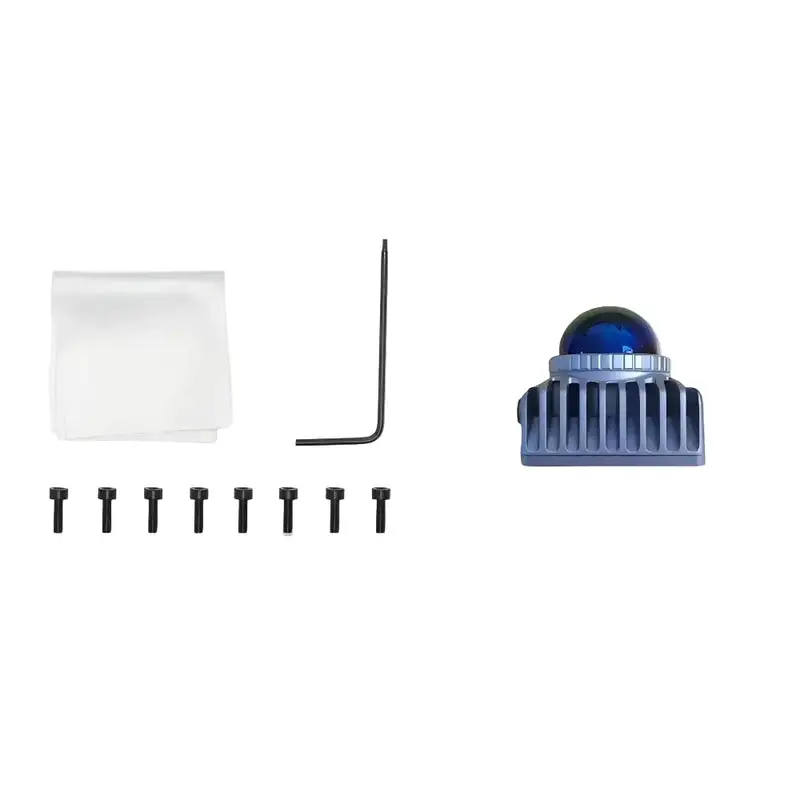
|
Livox MID-360S LiDAR-Sensor | 1 |
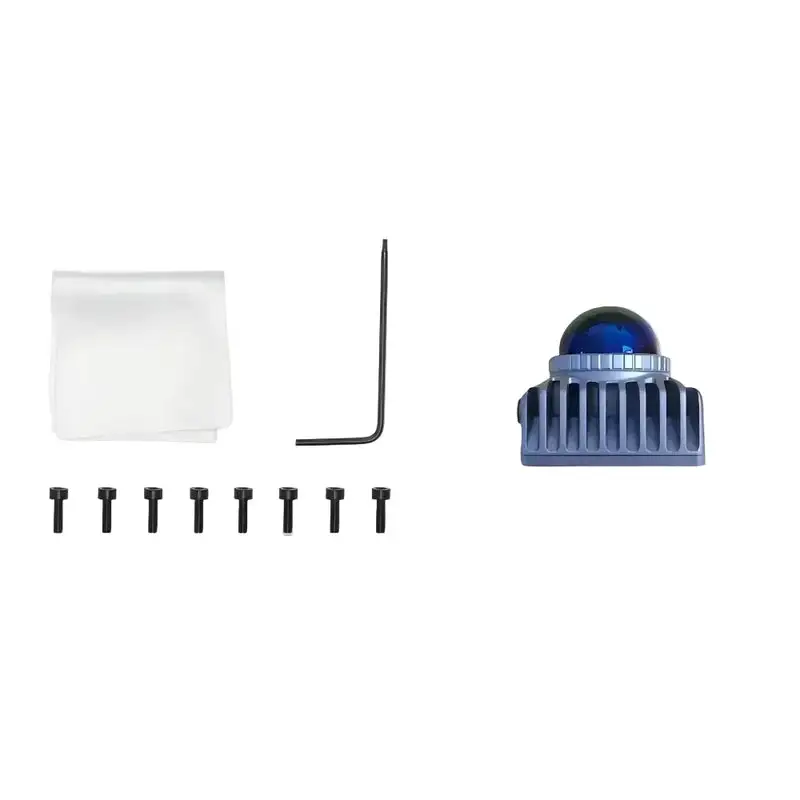
| Reinigungstuch für optische Fenster | 1 | |
| L-förmiger Sechskantschraubendreher | 1 | |
| M3-Schraubenpaket | 1 | |
Livox-MID-360S-Kit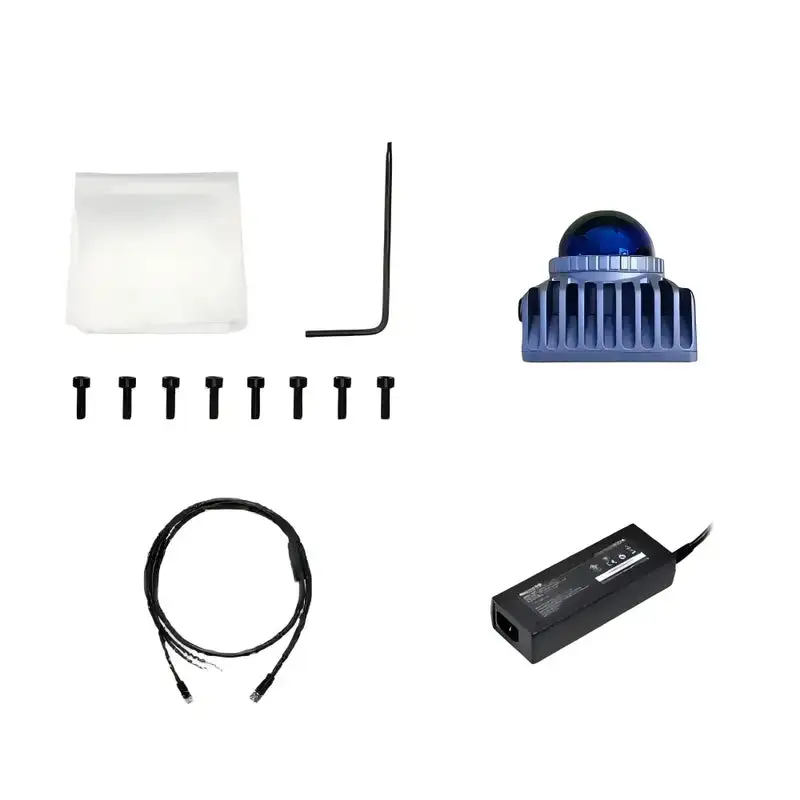
|
Livox MID-360S LiDAR-Sensor | 1 |
| Reinigungstuch für optische Fenster | 1 | |
| L-förmiger Sechskantschraubendreher | 1 | |
| M3-Schraubenpaket | 1 | |
| 1-zu-3-Kabel, 1,5 m | 1 | |
| Netzteil | 1 |
Referenzdokumente
Dokumente und Handbücher
- MID-360S Benutzerhandbuch (englisches PDF)
- MID-360S Produktinformationen (PDF)
- MID-360S-Spezifikationen
3D-Modelle
- MID-360S 3D-Modell (STP)
- MID-360S FOV-Modell (STP)
- 1-zu-3-Splitterkabel 3D-Modell (STP)
Software und Firmware
- Livox Viewer 2 für Windows
- Livox Viewer 2 für Linux
- MID-360S Firmware V35.1.0112
- MID-360S Firmware-Versionshinweise (PDF)
- MID-360S Download Center
Entwicklerressourcen
- Livox SDK 2 (GitHub)
- Livox ROS-Treiber 2 (GitHub)
- Livox Wiki (Englisch)
- MID-360S-Support-FAQ
Empfohlene Artikel
- MID-360 vs. MID-360S Vergleich
- MID-360 Robotik- und SLAM-Leitfaden
Häufig gestellte Fragen (FAQ)
Was ist der Unterschied zwischen MID-360S und MID-360S-Kit?
Beide Optionen enthalten den MID-360S LiDAR-Sensor, ein Reinigungstuch, einen L-förmigen Sechskantschraubendreher und ein M3-Schraubenpaket. Livox-MID-360S-Kit enthält zusätzlich ein 1,5 m langes 1-zu-3-Kabel und ein Netzteil. Das Standard-MID-360S-Paket enthält diese beiden Ergänzungen nicht.
Wie schneidet MID-360S im Vergleich zu MID-360 ab?
Beide haben ein 360° × 59° Sichtfeld, 200.000 Punkte/s sowie die gleichen nominellen Abmessungen und das gleiche Gewicht. MID-360S spezifiziert eine Reichweitengenauigkeit von ≤4 cm bei 0,2 m, im Vergleich zu ≤3 cm für MID-360. MID-360S listet einen 100-m-Grenzwert auf, während MID-360 70 m bei 80 % Reflektivität auflistet; dies sind unterschiedliche Bereichsdefinitionen und kein direkter Leistungsvergleich.
Welches Sichtfeld und welche Erfassungsreichweite bietet MID-360S?
Das Sichtfeld beträgt typischerweise 360° horizontal und -7° bis 52° vertikal. Livox spezifiziert 40 m bei 10 % Reflektivität unter 100 klx und eine Grenzreichweite von 100 m. Die effektive Reichweite variiert innerhalb des vertikalen Sichtfelds sowie je nach Ziel- und Umgebungsbedingungen.
Kann es Objekte auf 10 cm genau messen?
Die Blindzone im Nahbereich beträgt 0,1 m, aber Livox behandelt Messungen von 0,1 m bis 0,2 m als Referenzdaten, da die Präzision nicht garantiert ist. Auch Ziele mit geringem Reflexionsvermögen, dünne oder kleine Ziele im Nahbereich erfordern anwendungsspezifische Tests.
Kann MID-360S mit ROS, ROS 2 und SLAM verwendet werden?
Das MID-360S-Handbuch verweist Entwickler auf Livox SDK 2 und Livox ROS Driver 2. Der Treiber unterstützt ROS- und ROS 2-Workflows; Befolgen Sie die dokumentierten Build- und Konfigurationsanforderungen. Ein kompatibles SLAM-Paket läuft auf dem Host und verwendet korrekt getaktete und kalibrierte Sensordaten.
Wie lauten die Punktrate und die IMU-Spezifikationen?
Der LiDAR bietet 200.000 Punkte/s im First-Return-Ausgabemodus mit einer typischen Bildrate von 10 Hz. Die integrierte ICM40609-IMU liefert dreiachsige Beschleunigung und dreiachsige Winkelgeschwindigkeit für die hostseitige Verarbeitung.
Welche Ethernet- und Synchronisationsschnittstellen sind verfügbar?
MID-360S verwendet 100 BASE-TX Ethernet und unterstützt IEEE 1588-2008 PTPv2 und GPS-Zeitsynchronisierung. Für die GPS-Synchronisierung ist eine externe Zeitquelle erforderlich. Dies bedeutet nicht, dass der Sensor einen GPS-Ortungsempfänger enthält. Schließen Sie kein PoE-Gerät an den RJ-45-Port des Splitterkabels an.
Welche Stromversorgung und welches thermische Design sind erforderlich?
Verwenden Sie 9-27 V DC. Der Stromverbrauch beträgt 6,5 W bei 25 °C, und die Selbsterwärmung zwischen -20 °C und 0 °C kann 14 W Spitze erreichen. Befolgen Sie die Installationsanleitung für leitfähige Montage, Luftstrom und Gehäusetemperaturregelung.
Ist MID-360S für den Betrieb im Freien oder für den Betrieb mit mehreren Robotern geeignet?
Der Sensor verfügt über die Schutzart IP67 und eine aktive Anti-Interferenz-Funktion. Nebel, Regen, Staub, Temperatur, Vibration und Zielmaterial können die Leistung dennoch beeinträchtigen. Vermeiden Sie direkt gegenüberliegende LiDAR-Strahlen und überprüfen Sie das Sensor- und Sicherheitsverhalten des gesamten Roboters in seiner Betriebsumgebung.
Welche offiziellen Dateien stehen für die Einrichtung und Entwicklung zur Verfügung?
Der Abschnitt Referenzdokumente enthält das englische Handbuch des MID-360S, Produktinformationen, Sensor- und FOV-CAD-Modelle, Splitterkabel-CAD, Windows- und Linux Viewer 2-Software, Firmware und Versionshinweise, SDK, ROS-Treiber, Wiki und Links zum technischen Support.
Wie hängt Livox MID-360S mit der LiDAR-Technologie von DJI zusammen?
Livox wurde im Rahmen des DJI Open Innovation Program gefördert, wie in der offiziellen Ankündigung beschrieben. MID-360S ist ein Livox-LiDAR-Modul zur Integration in Robotik- und Kartierungssysteme. Verwenden Sie zur Auswahl die elektrischen und mechanischen Unterlagen sowie die Firmware- und SDK-Dokumentation von Livox; allein die Markenbeziehung belegt keine Kompatibilität mit Fluggeräten oder Nutzlasten.
Lässt sich MID-360S in einen handgeführten 3D-Scanner integrieren?
Ja, der Sensor kann LiDAR- und IMU-Daten für ein hostbasiertes mobiles Kartierungssystem liefern. Er ist kein vollständiger Scanner: Der Aufbau benötigt weiterhin eine starre Befestigung, Stromversorgung, Rechenleistung, Speicher, Kalibrierung sowie validierte Software für SLAM und den Datenexport. Im Leitfaden zum handgeführten 3D-Scanner mit MID-360S und zur SLAM-Kartierung finden Sie Hinweise zur Systemplanung und zu Abnahmeprüfungen.