Beschreibung
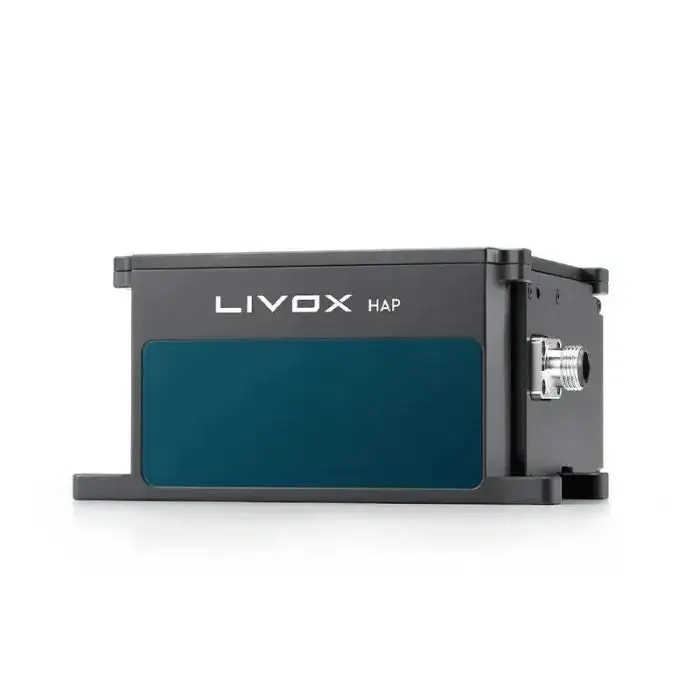
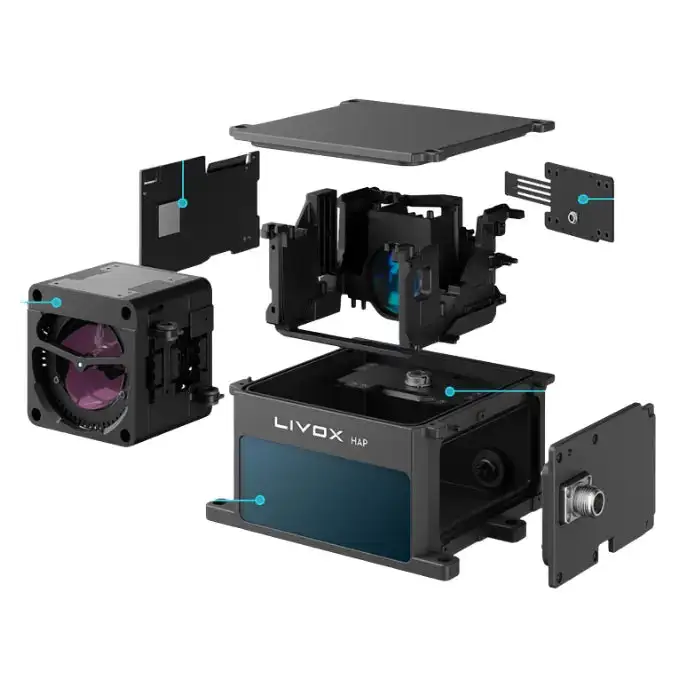
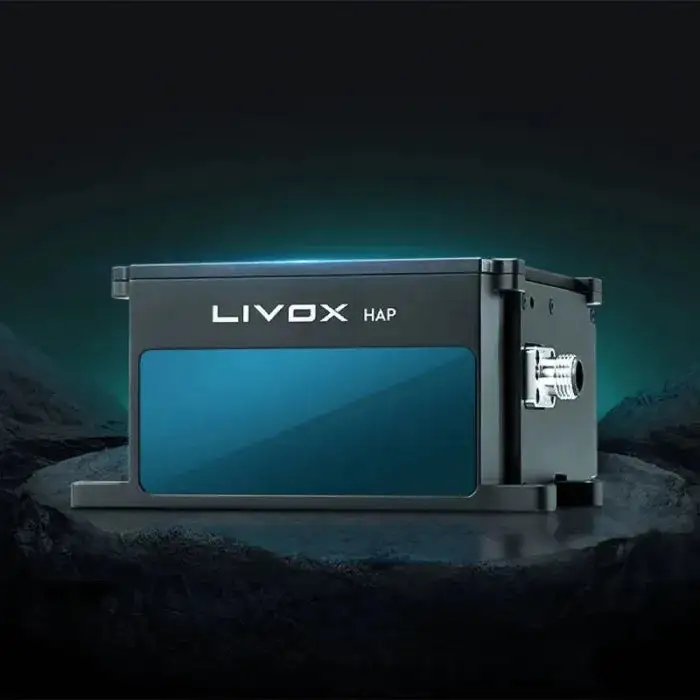
Der Livox HAP ist ein nach vorn ausgerichteter 3D-LiDAR in Automobilqualität für die Fahrzeugumfelderfassung, Forschung zum autonomen Fahren, mobile Robotik und die Erfassung von Straßenszenen. Der HAP (T1) verwendet Automotive Ethernet, während der HAP (TX) einen Standard-Ethernet-Anschluss bietet. Beide Varianten nutzen dieselbe optische HAP-Plattform; der wesentliche Unterschied bei der Integration liegt in der Netzwerkschnittstelle.
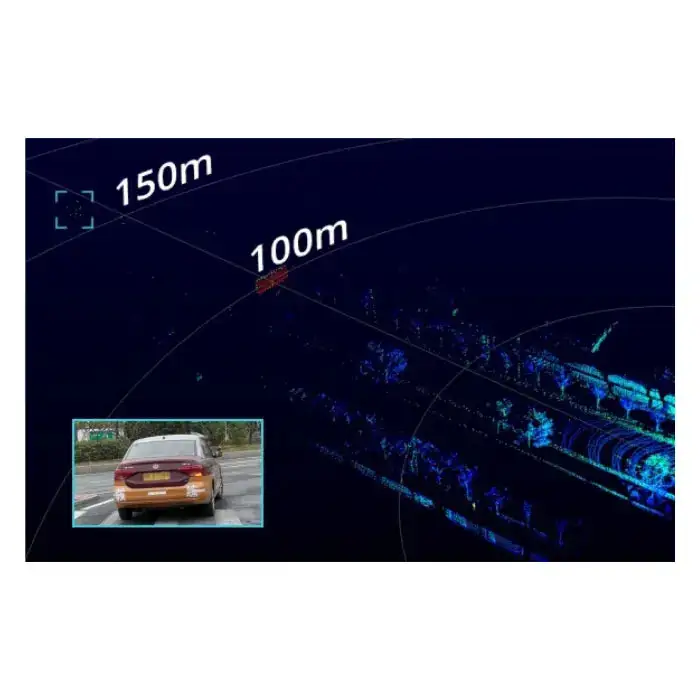
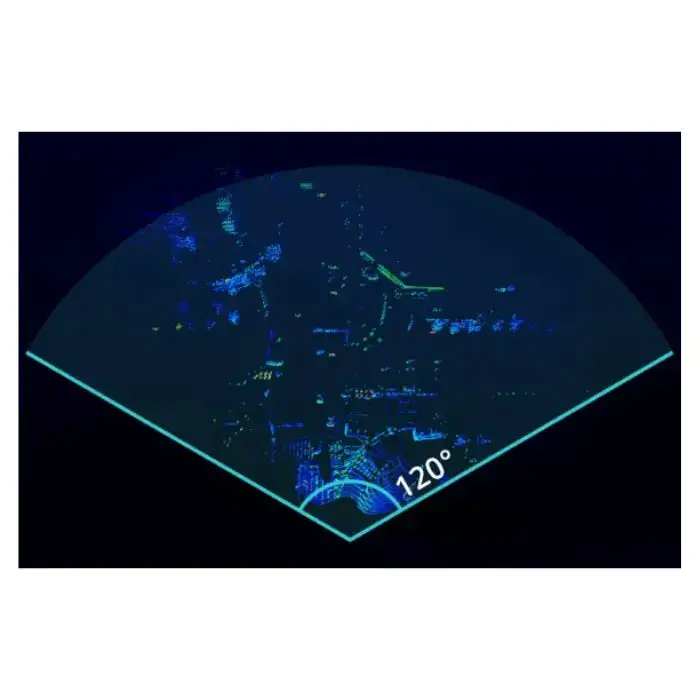
Ein Sichtfeld von 120° horizontal und 25° vertikal, 452.000 Punkte pro Sekunde und 150 m Reichweite bei 10 % Zielreflexionsgrad und 100 klx liefern detaillierte Geometriedaten vor dem Sensor. Nicht wiederholendes Scannen und eine hohe Punktdichte im zentralen Bereich unterstützen die Entwicklung von Hinderniserkennung und Sensorfusion. Der Sensor ist jedoch kein vollständiges System für autonomes Fahren.
Für den Anschluss des HAP (T1) an einen Standard-Ethernet-Host ist eine kompatible 100BASE-T1-Automotive-Ethernet-Schnittstelle oder ein Medienkonverter von 100BASE-T1 auf 100BASE-TX erforderlich. Ein passiver Kabeladapter allein wandelt die Schnittstelle nicht um.
Merkmale
- Nach vorn gerichtete Fahrzeugumfelderfassung – Das breite, rechteckige Sichtfeld erfasst die Straßengeometrie und benachbarte Fahrspuren für fahrzeugmontierte Sensorik und Wahrnehmungsforschung.
- Zwei Ethernet-Schnittstellen – HAP (T1) verwendet 100BASE-T1; HAP (TX) verwendet 100BASE-TX. Wählen Sie die Variante passend zum Fahrzeugnetzwerk oder Testrechner.
- 150 m Reichweite bei geringem Reflexionsgrad – Die Reichweite wird mit einem Ziel mit 10 % Reflexionsgrad bei 100 klx gemessen. Damit sind die Prüfbedingungen für die Planung im Außenbereich klar definiert.
- Nicht wiederholendes Scannen mit hoher Punktdichte – 452.000 Punkte/s und ein verdichteter relevanter Bereich (ROI) unterstützen die detaillierte Erfassung von Fahrzeugen, Fußgängern, Fahrrädern und Objekten auf der Straße.
- Abdeckung von 120° x 25° – Das breite horizontale Sichtfeld unterstützt die Beobachtung nach vorn. Montagehöhe und Neigungswinkel bestimmen, wie viel Boden und vertikale Struktur erfasst werden.
- gPTP-Synchronisierung – Bei korrekt konfiguriertem Host-Netzwerk ermöglicht die Zeitsynchronisierung die zeitliche Zuordnung zu anderen Sensoren und aufgezeichneten Fahrzeugdaten.
- Integration unter anspruchsvollen Umgebungsbedingungen – Der Betriebstemperaturbereich von -40 °C bis +85 °C und das Gehäuse mit Schutzart IP67 unterstützen anspruchsvolle Installationen. HAP (T1) erreicht IP67, wenn beide erforderlichen Kabel angeschlossen sind.
- Zuverlässigkeitsprüfungen für den Fahrzeugeinsatz – Livox berichtet von mehr als 70 Zuverlässigkeitstests, darunter Prüfungen auf Vibrationen, Staub, Salznebel, elektrostatische Entladung und Wasserschutz. Die im Benutzerhandbuch angegebene Gehäuseschutzart bleibt IP67 unter den festgelegten Anschlussbedingungen.
- Definierter Leistungsbedarf – Verwenden Sie 9-18 V DC und legen Sie die Stromversorgung für bis zu 40 W während der Eigenheizung bei niedrigen Temperaturen aus, nicht nur für die Nennleistung von 12 W im Betrieb.
- Livox-Entwicklungsressourcen – Livox Viewer 2 und Livox SDK2 unterstützen die Prüfung und Aufzeichnung von Punktwolken, die Geräteintegration und die Anwendungsentwicklung.
Technische Daten
| Parameter | Wert |
|---|---|
| Modelle | HAP (T1) und HAP (TX) |
| Laserwellenlänge | 905 nm |
| Lasersicherheit | Klasse 1, IEC 60825-1:2014 |
| Erfassungsreichweite | 150 m bei 10 % Reflexionsgrad und 100 klx Umgebungsbeleuchtungsstärke |
| Sichtfeld | 120° horizontal x 25° vertikal |
| Punktausgaberate / Bildrate | 452.000 Punkte/s / 10 Hz |
| Winkelauflösung im ROI | 0,18° horizontal x 0,23° vertikal |
| Einschränkung im Nahbereich | Objekte in weniger als 0,5 m Entfernung können nicht präzise erfasst werden; zwischen 0,5 m und 2 m können Verzerrungen der Punktwolke auftreten |
| Zufälliger Entfernungsfehler (1σ) | <2 cm bei 20 m, 80 % Zielreflexionsgrad und 25 °C |
| Systematischer Entfernungsfehler | <±3 cm bei 20 m |
| Zufälliger Winkelfehler (1σ) | <0.1° |
| Strahldivergenz | 0,03° horizontal x 0,28° vertikal |
| Datenschnittstelle | T1: 100BASE-T1 Automotive Ethernet; TX: 100BASE-TX Ethernet |
| Zeitsynchronisierung | gPTP |
| IMU | Nicht unterstützt |
| Versorgungsspannung | 9-18 V DC |
| Nennleistung / Anlaufleistung bei 25 °C | 12 W / 26 W |
| Eigenheizung bei niedrigen Temperaturen | Bis zu 40 W |
| Betriebs- / Lagertemperatur | -40 °C bis +85 °C / -40 °C bis +95 °C |
| Schutzart | IP67; bei T1 müssen sowohl das Stromkabel als auch das Automotive-Ethernet-Kabel angeschlossen sein, andernfalls IP54 |
| Geräuschpegel | <45 dB(A), omnidirektional in 40 cm Abstand gemessen |
| Abmessungen | 105 x 131,6 x 65 mm |
| Gewicht | Ca. 1120 g |
Produktvergleich
| Parameter | Livox HAP (T1) | Livox HAP (TX) |
|---|---|---|
| SKU | Livox-HAP-T1 | Livox-HAP-TX |
| Datenschnittstelle | 100BASE-T1 Automotive Ethernet | 100BASE-TX Ethernet |
| Host-Anschluss | Nativer T1-Anschluss oder kompatibler Automotive-Ethernet-Medienkonverter | Standard-Ethernet-Host über das passende Breakout-Kabel |
| Reichweite | 150 m bei 10 % Reflexionsgrad, 100 klx | 150 m bei 10 % Reflexionsgrad, 100 klx |
| Sichtfeld | 120° H x 25° V | 120° H x 25° V |
| Punktrate | 452.000 Punkte/s | 452.000 Punkte/s |
| Zeitsynchronisierung | gPTP | gPTP |
| Stromversorgung | 9-18 V DC | 9-18 V DC |
| Typischer Integrationsbereich | Automotive-Ethernet-Netzwerke und kompatible Fahrzeug-Datenlogger | Computer mit Standard-Ethernet und Entwicklungsprüfstände |
Technologie und Integration
Hohe ROI-Punktdichte und Ultra-FPS-Scanning
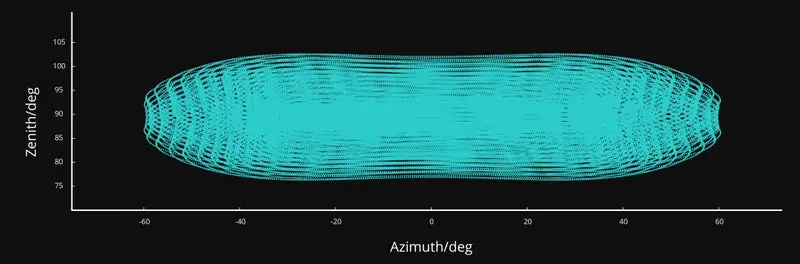
Nicht wiederholendes Scannen erhöht die Szenenabdeckung, wenn Punktwolken über die Zeit akkumuliert werden. Livox beschreibt die ROI-Punktdichte als vergleichbar mit einem 144-Zeilen-LiDAR; dies ist ein Dichtevergleich und keine Angabe zur physischen Kanalzahl. Ultra-FPS scannt den ROI zweimal im Verhältnis zum übrigen Sichtfeld.
Erfassungsreichweite im Straßenverkehr
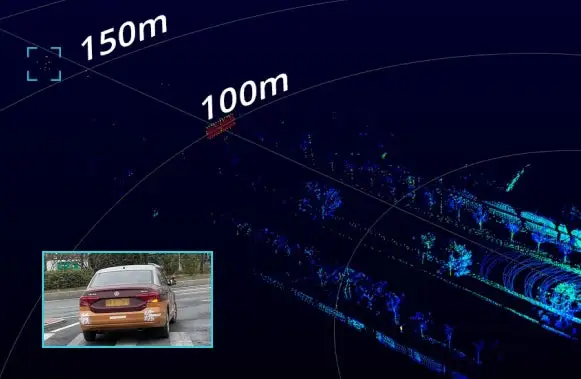
Die Reichweitenangabe von 150 m gilt für ein Ziel mit 10 % Reflexionsgrad bei 100 klx. Zielreflexionsgrad, Position im Sichtfeld, Wetter und Montage beeinflussen die tatsächlichen Messrückläufe; eine längere Akkumulation ersetzt keine Bewegungskompensation.
Sichtfeld und Montage
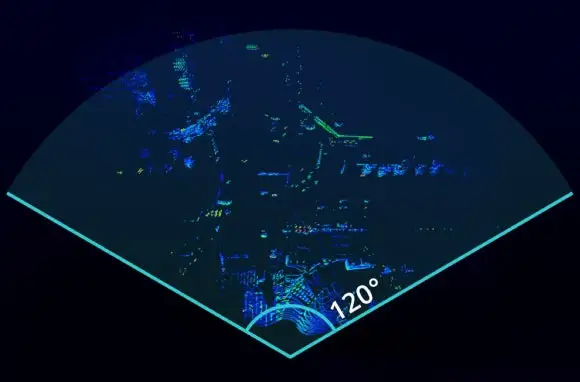
Das rechteckige Sichtfeld von 120° x 25° unterstützt die Erfassung nach vorn. Halten Sie das optische Fenster frei, wählen Sie den Neigungswinkel passend zur gewünschten Erfassungsentfernung auf der Straße und berücksichtigen Sie die Nahbereichsgrenze von 0,5 m.
Punktwolken und Sensorfusion
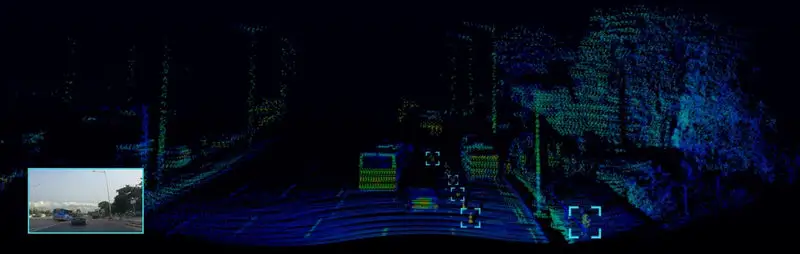
Prüfen und zeichnen Sie Daten in Livox Viewer 2 auf und integrieren Sie anschließend die Datenerfassung über Livox SDK2. HAP unterstützt gPTP, besitzt jedoch keine integrierte IMU. Systeme zur Bewegungsschätzung benötigen daher eine eigene geeignete Quelle für Trägheits- oder Fahrzeugbewegungsdaten.
Stromversorgung und Netzwerkeinrichtung
Stellen Sie beim Start und im Betrieb 9-18 V am Sensor sicher und berücksichtigen Sie den Spannungsabfall im Kabel. Planen Sie bis zu 40 W für die Heizung beim Kaltstart ein. Verwenden Sie beim HAP (T1) die richtige Automotive-Ethernet-Schnittstelle sowie abgedichtete Strom- und Datenanschlüsse; beachten Sie beim HAP (TX) die TX-Verdrahtungs- und Breakout-Kabel-Anweisungen.
Anwendungen
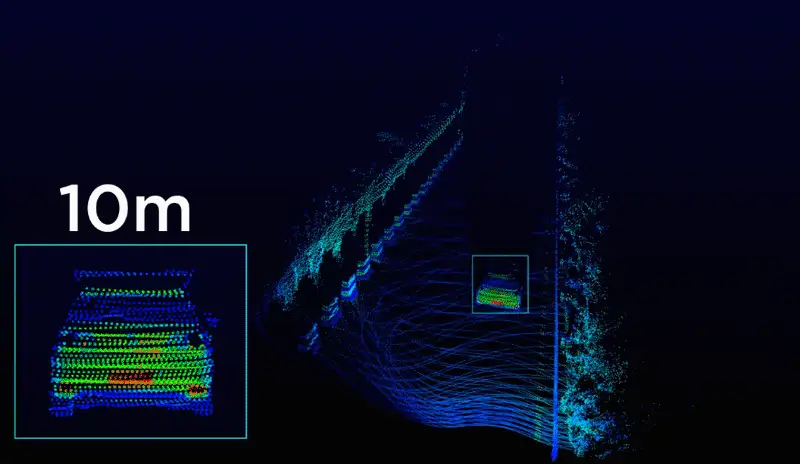
Validierung autonomer Fahrfunktionen
Zeichnen Sie Punktwolken von Straßenszenen zur Algorithmenbewertung und Sensorfusion auf. gPTP-Synchronisierung und kalibrierte Transformationen zwischen Kamera und LiDAR helfen, Messungen bei der Testdatenanalyse aufeinander abzustimmen.
Forschung zu Pkw und ADAS
Erfassen Sie die vorausliegende Straßengeometrie für die Entwicklung der Erkennung von Fahrzeugen, Fußgängern, Radfahrern und Hindernissen. Kombinieren Sie die Punktwolke mit hostseitiger Wahrnehmungssoftware, statt davon auszugehen, dass der LiDAR selbst Objekte klassifiziert.
Umfelderfassung für Nutzfahrzeuge
Nutzen Sie Geometriedaten großer Reichweite in Testsystemen für Lkw, Busse und Logistikfahrzeuge. Montagehöhe, Neigung, Verdeckungen und das rechteckige Sichtfeld sollten für die vorgesehene Straßenszene geprüft werden.
Lieferfahrzeuge und mobile Roboter
Stellen Sie Geometriedaten vorausliegender Hindernisse für die Forschung zu autonomer Zustellung und Logistik bereit. Berücksichtigen Sie die Einschränkung im Nahbereich und ergänzen Sie die Frontsensorik, wenn eine Nahbereichs- oder rückwärtige Abdeckung erforderlich ist.
Testumgebungen für urbane Mobilität
Erfassen Sie die Geometrie von Fahrbahnrändern, Bordsteinen, Fahrzeugen und Fußgängern in der Shuttle- und Mobilitätsforschung. Validieren Sie die Erkennungsleistung mit repräsentativen Zielmaterialien, Wetter- und Montagebedingungen.
Straßenseitige Sensorik und digitale Zwillinge
Eine stationäre Installation kann die Geometrie von Verkehrsszenen für Software zur Belegungs- und Raumanalyse erfassen. Wählen Sie eine geschützte Montage und prüfen Sie, welche Bereiche im nach vorn gerichteten Sichtfeld liegen.
Referenzdokumente
Dokumente und Handbücher
- HAP (TX) Benutzerhandbuch
- HAP (T1) Benutzerhandbuch v1.2
Software und Entwicklung
- Livox SDK2 (GitHub)
CAD und Modelle
- HAP (TX) 3D-Modell
Downloads
- Livox HAP Downloads
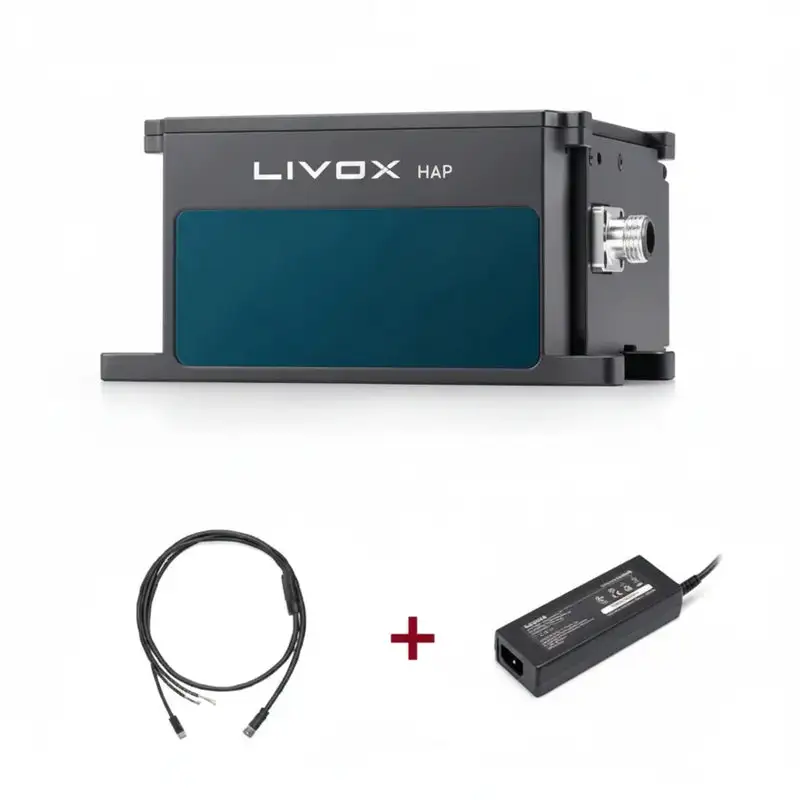
Lieferumfang
| SKU | Artikel | Menge |
|---|---|---|
|
Livox-HAP-T1 Livox-HAP-TX 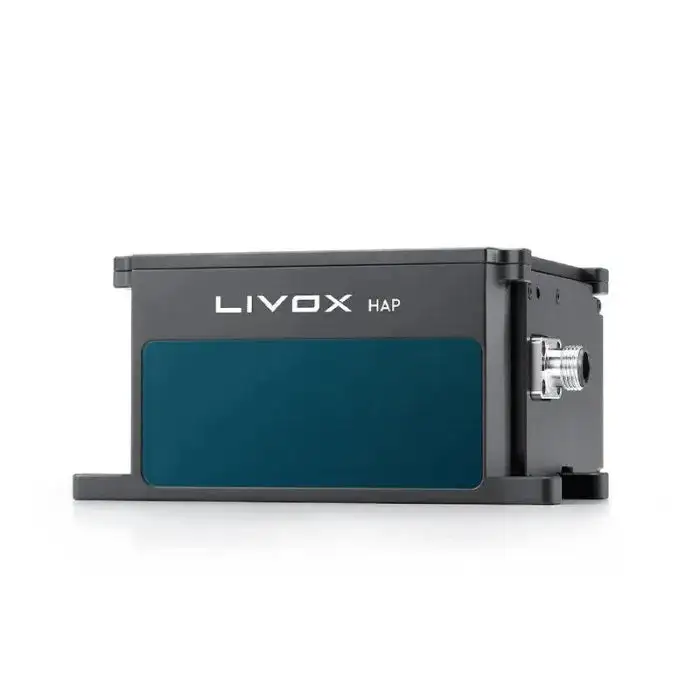
|
Livox HAP in der gewählten Variante (TX oder T1) | 1 |
| 1-auf-3-Kabel | 1 | |
| Netzteil | 1 |
Häufig gestellte Fragen
Was unterscheidet HAP (T1) und HAP (TX)?
HAP (T1) besitzt eine 100BASE-T1-Automotive-Ethernet-Schnittstelle. HAP (TX) verfügt über 100BASE-TX Ethernet. Die wesentlichen optischen Spezifikationen sind identisch, Netzwerkhardware und Verkabelung unterscheiden sich jedoch.
Kann HAP (T1) an einen Computer mit Standard-Ethernet angeschlossen werden?
Ja, über einen geeigneten Medienkonverter von 100BASE-T1 auf 100BASE-TX oder über einen Host mit kompatiblem Automotive-Ethernet-Anschluss. Ein passiver Steckeradapter führt diese Umwandlung nicht durch.
Ist HAP ein 360-Grad-LiDAR?
Nein. Er hat ein nach vorn gerichtetes Sichtfeld von 120° horizontal x 25° vertikal. Eine 360-Grad-Erfassung erfordert eine zusätzliche Abdeckung oder ein anderes Sensorkonzept.
Unter welchen Bedingungen gilt die Reichweite von 150 m?
Livox spezifiziert 150 m bei 10 % Reflexionsgrad und 100 klx Umgebungsbeleuchtungsstärke. Zielposition, Oberflächeneigenschaften, Wetter und Installation beeinflussen die tatsächlichen Messrückläufe.
Ist die Nahbereichsgrenze von 0,5 m relevant?
Ja. Objekte in weniger als 0,5 m Entfernung können nicht präzise erfasst werden, und zwischen 0,5 m und 2 m können Verzerrungen der Punktwolke auftreten. Planen Sie bei Bedarf eine separate Nahbereichsabdeckung ein.
Welche Leistung muss die Stromversorgung bereitstellen?
Stellen Sie 9-18 V DC bereit. Die Nennleistung im Betrieb beträgt 12 W, die Anlaufleistung bei 25 °C beträgt 26 W; die Heizung bei niedrigen Temperaturen kann 40 W erreichen.
Verfügt HAP über eine IMU und Zeitsynchronisierung?
HAP unterstützt gPTP-Zeitsynchronisierung, enthält aber keine IMU. Ergänzen Sie eine geeignete externe Bewegungsdatenquelle, wenn die Anwendung Trägheitsmessungen benötigt.
Welche Schutzart gilt für HAP (T1)?
HAP (T1) erreicht IP67, wenn sowohl das Stromkabel als auch das Automotive-Ethernet-Kabel angeschlossen sind. Ohne diese Anschlüsse gibt das Handbuch IP54 an.
Welche Software wird für die Punktwolkenentwicklung verwendet?
Verwenden Sie Livox Viewer 2 zur Anzeige und Aufzeichnung sowie Livox SDK2 zur Geräteintegration. Der Abschnitt Referenzdokumente enthält das HAP-Downloadcenter, Handbücher, das SDK und die TX-CAD-Datei.
Was ist in diesem Angebot enthalten?
Der Lieferumfang umfasst eine ausgewählte HAP-Variante, ein 1-auf-3-Kabel und ein Netzteil. Stimmen Sie Schnittstellenverdrahtung und Steckeranforderungen auf das gewählte T1- oder TX-Modell ab.