Beschreibung
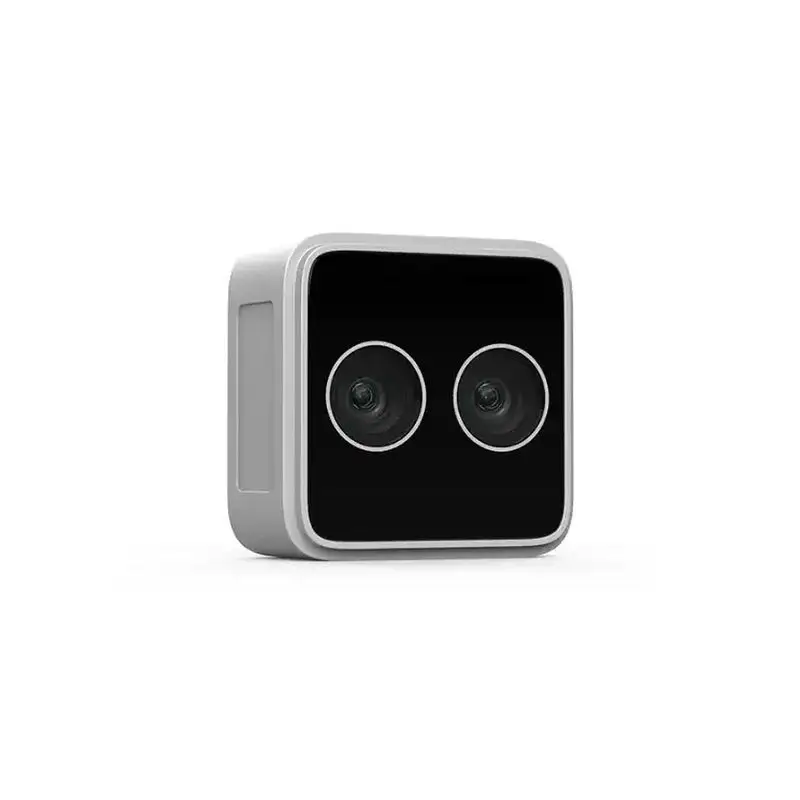
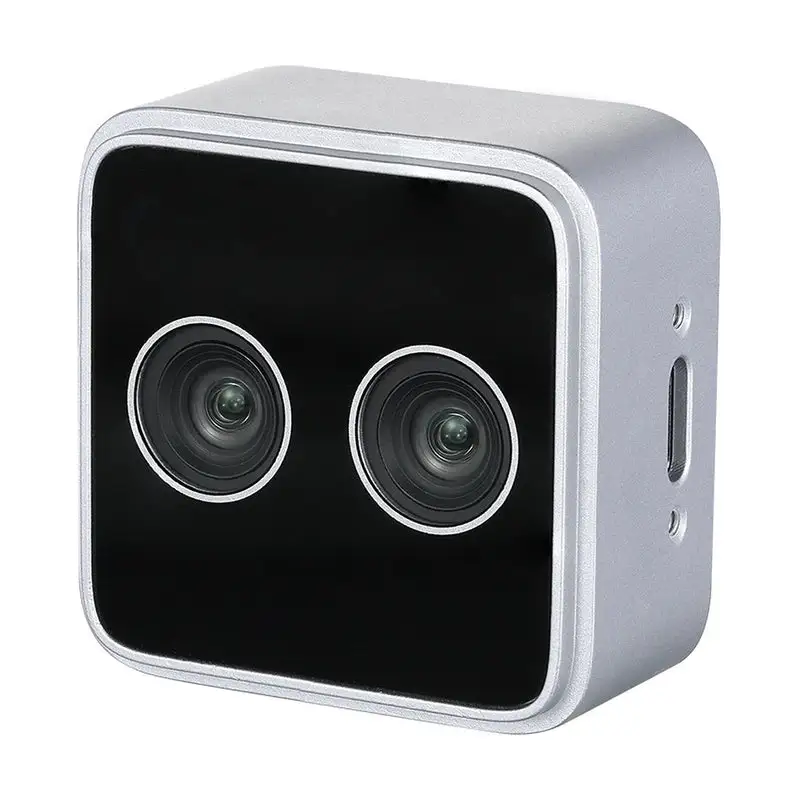
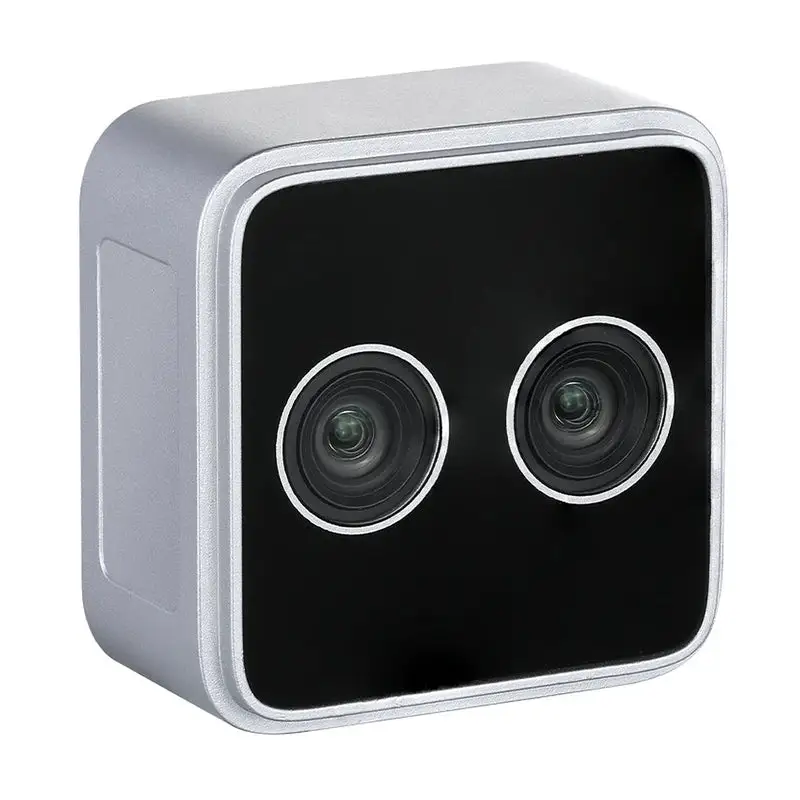
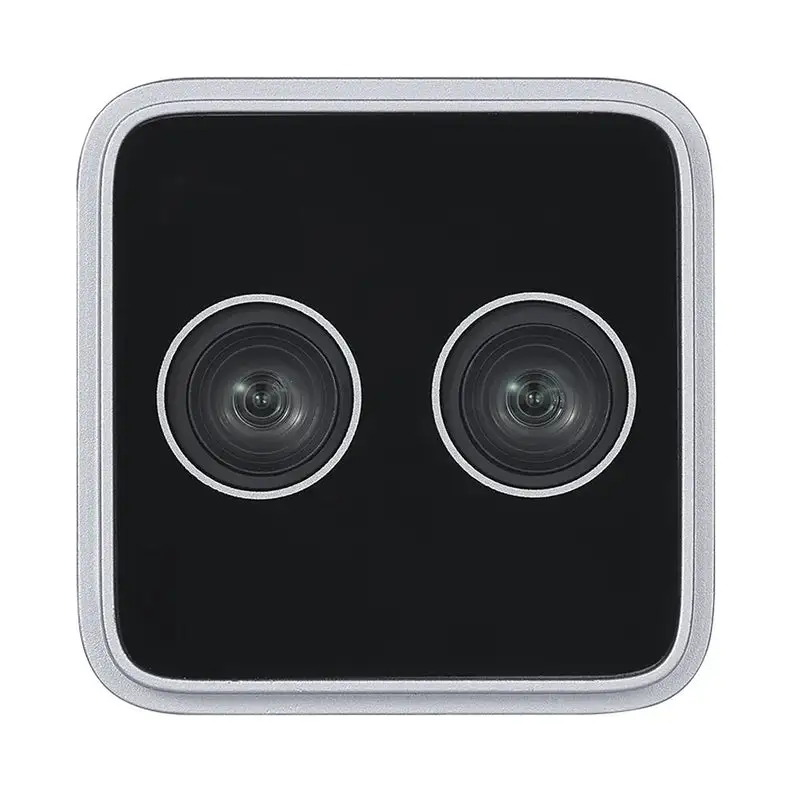
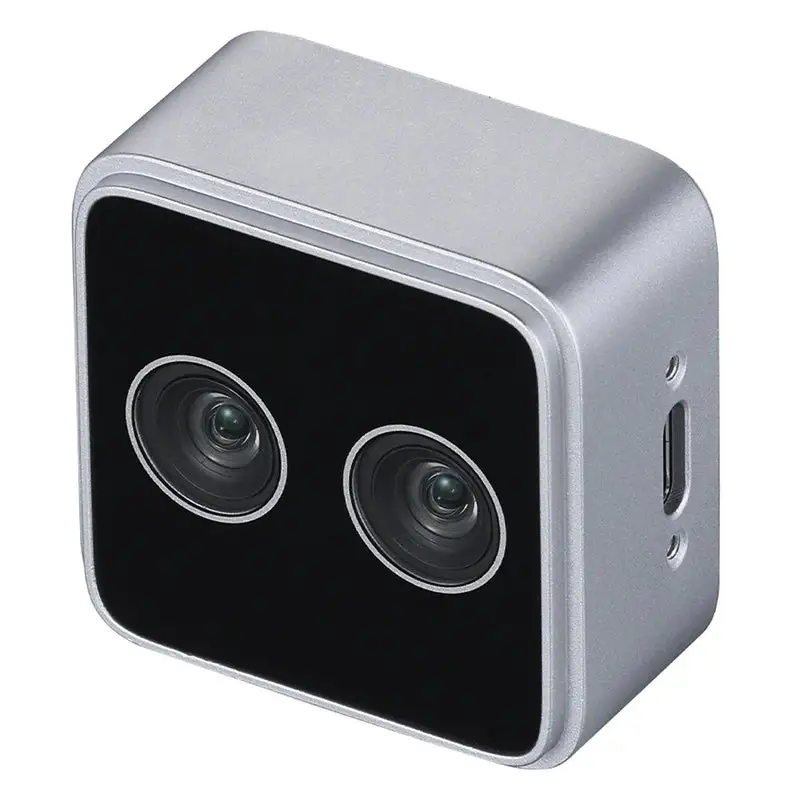
Orbbec Gemini 305 ist eine kompakte Stereo-Tiefenkamera für den Nahbereich, die für die Montage am Roboterhandgelenk, die Eye-in-Hand-Wahrnehmung und präzises Greifen entwickelt wurde. Ihr 68 g schweres Gehäuse misst 42 x 42 x 23 mm und ermöglicht es Entwicklern von Cobots und humanoiden Robotern, Tiefen- und Farberfassung nahe am Endeffektor zu platzieren, ohne eine voluminöse Kameraeinheit zu verwenden.
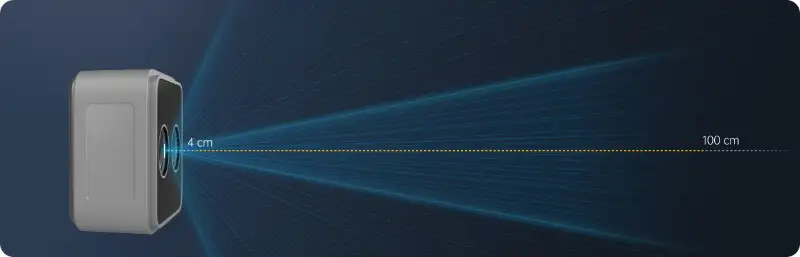
Eine Stereobasis von 18 mm unterstützt einen idealen Arbeitsbereich von 7-50 cm; in der angegebenen Nahbereichskonfiguration ist ein Mindestabstand von 4 cm verfügbar. Orbbec gibt eine Tiefengenauigkeit im Submillimeterbereich bei 15 cm an. Zwei Farbsensoren mit Global Shutter erfassen Stereobilder, während der MX6800 ASIC die Tiefe direkt in der Kamera für eine Ausgabe mit geringer Latenz an den Host berechnet.
Für dynamische Manipulation liefert Gemini 305 über USB 3.0 Tiefendaten mit bis zu 1280 x 800 bei 30 fps und Farbdaten mit bis zu 1280 x 800 bei 60 fps. Wählbare Voreinstellungen für Depth + Color und Dual Color, unabhängige Tiefen- und Farbauflösungen sowie Hardware- oder Softwaresynchronisierung unterstützen visuelle Führung, Nahbereichsinspektion und die Datenerfassung für Robotik. Orbbec SDK v2 und der offizielle ROS-2-Wrapper bieten Entwicklungswege für unterstützte Host-Plattformen.
Hinweis: Orbbec-Tiefenkameras sind für ein breites Anwendungsspektrum ausgelegt, darunter Roboternavigation, 3D-Kartierung, Gestenerkennung und industrielle Inspektion. Auf Grundlage Ihrer Arbeitsumgebung, Zielentfernung, Lichtverhältnisse und Montageanforderungen helfen wir Ihnen bei der Auswahl des am besten geeigneten Modells für Ihr Projekt. Wenn Sie weitere Details zu Ihrer Anwendung teilen möchten, kann unser Team eine vollständige Produktempfehlung und technische Bewertung erstellen, die auf Ihre Anforderungen zugeschnitten ist.
Auswahlhilfe für Orbbec Gemini RGB-D-Kameras
Wählen Sie die passende Orbbec Gemini Stereokamera nach Einsatzumgebung, Schnittstelle, Schutzart und idealem Bereich für die Tiefenerfassung aus.
| Modell | Hauptvorteil | Datenschnittstelle | Schutzart & Einsatz | Idealer Bereich | Empfohlene Anwendungen |
|---|---|---|---|---|---|
| Gemini 305 | Passives Stereo-Sehen im extremen Nahbereich mit einer kompakten 18-mm-Stereobasis. | USB Type-C USB 3.0 / USB 2.0 |
IP54 mit ordnungsgemäß befestigtem Kabel der erforderlichen Schutzart Innen- & Außenbereich |
7–50 cm | Roboterhandgelenke, Hand-Auge-Koordination humanoider Roboter, Greifen im Nahbereich und kompakte Roboterintegration. |
| Gemini 435Le | Industrielles Stereo-Sehen für große Distanzen mit hochwertiger Tiefenausgabe und einer 95-mm-Stereobasis. | Gigabit Ethernet + PoE M12-Industrieanschlüsse |
IP67 Industrieller Einsatz im Innen- & Außenbereich |
0.31–10 m | Lagerlogistik, autonome Gabelstapler, Depalettierung, Materialhandling, Volumenmessung und Inspektionsroboter im Außenbereich. |
| Gemini 335Le | Robuste industrielle Stereokamera mit Ethernet, PoE und zuverlässiger Tiefenerfassung mit großer Stereobasis. | Gigabit Ethernet + PoE M12-X-kodierter Anschluss |
IP67 Innen- & Außenbereich |
0.25–6 m | Große AMRs, AGVs, autonome Fahrzeuge, Lieferroboter im Außenbereich und Volumenmessung. |
| Gemini 345Lg | Robuste RGB-D-Kamera für Außenbereiche mit extrem weitem Sichtfeld, 88-mm-Stereobasis und integrierter 6-DoF-IMU. | GMSL2 / FAKRA-C USB Type-C |
IP67 Betrieb von −20 °C bis 65 °C |
0.3–6 m | Gewerbliche Rasenmäher, Landmaschinen, vierbeinige Roboter und autonome Lieferroboter. |
| Gemini 335Lg | Version der Gemini 335L für eingebettete Robotik mit GMSL2/FAKRA-Anbindung und einer 95-mm-Stereobasis. | GMSL2 / FAKRA-Z USB Type-C |
IP65 Innen- & Außenbereich |
0.25–6 m | Humanoide Roboter, verkörperte KI-Systeme, mobile Roboter, AMRs und Roboterarme. |
| Gemini 336L | USB-Stereokamera mit großer Stereobasis und einem IR-Pass-Filter für reflektierende Szenen und wechselnde Beleuchtung. | USB Type-C USB 3.0 / USB 2.0 |
IP65 Innen- & Außenbereich |
0.25–6 m | Humanoide Roboter, AMRs, Roboterarme, 3D-Rekonstruktion, reflektierende Böden und Umgebungen mit wechselnder Beleuchtung. |
| Gemini 335L | USB-RGB-D-Kamera mit großer Stereobasis für weiter entfernte und genauere Tiefenerfassung in industriellen Umgebungen. | USB Type-C USB 3.0 / USB 2.0 |
IP65 Innen- & Außenbereich |
0.25–6 m | Mobile Roboter, Roboterarme, Entwicklung von Bildverarbeitungssystemen und 3D-Rekonstruktion. |
| Gemini 336 | Kompakte RGB-D-Stereokamera mit einem IR-Pass-Filter für Blendung, reflektierende Oberflächen und starkes Umgebungslicht. | USB Type-C USB 3.0 / USB 2.0 |
IP5X Innen- & Außenbereich |
0.26–3 m | Humanoide Roboter, verkörperte KI, mobile Roboter, Roboterarme und Navigation auf reflektierenden Böden. |
| Gemini 335 | Kompakte universelle RGB-D-Kamera mit multimodaler Stereo-Wahrnehmung und einer 50-mm-Stereobasis. | USB Type-C USB 3.0 / USB 2.0 |
IP5X Innen- & Außenbereich |
0.26–3 m | Mobile Roboter, Roboterarme, Entwicklung von Bildverarbeitungssystemen und 3D-Rekonstruktion. |
Auswahlhinweis: Der ideale Bereich ist eine Konstruktionsreferenz und keine garantierte Erfassungsdistanz. Die tatsächliche Tiefenleistung kann mit der Reflektivität des Ziels, der Beleuchtung, dem Montagewinkel, der gewählten Voreinstellung, der Kabelkonfiguration und der Einsatzumgebung variieren. Verwenden Sie Kabel und Steckverbinder mit geeigneter Schutzart, wenn die angegebene Schutzart erforderlich ist.
Hauptmerkmale
- Tiefenerfassung im extremen Nahbereich – Der Arbeitsbereich beginnt bei 4 cm mit 848 x 530 Auflösung und einem Disparitätssuchbereich von 256 Pixeln. Der ideale Bereich von 7-50 cm macht die Kamera zu einer praktischen Wahl, um ein Ziel zu erfassen, wenn sich ein Robotergreifer nähert.
- Qualifizierte Präzision im Nahbereich – Eine räumliche Präzision von 1 % oder besser ist bei 50 cm, 1280 x 800 und innerhalb einer ROI von 90 % x 90 % angegeben. Halten Sie diese Testbedingungen von der bei 15 cm genannten Genauigkeit im Submillimeterbereich getrennt.
- Hochauflösende Tiefe und Farbe – USB-3.0-Profile umfassen 1280 x 800 Tiefendaten bei 30 fps und 848 x 530 Tiefendaten bei 60 fps. Farbdaten erreichen 1280 x 800 bei 60 fps; maximale Auflösung und maximale Bildrate für Tiefendaten sind nicht derselbe Modus.
- Große Abdeckung im Nahfeld – Das an die Farbe ausgerichtete Sichtfeld beträgt bei der angegebenen Testdistanz von 20 cm 88 Grad horizontal x 65 Grad vertikal. Das vollständige Farbsichtfeld beträgt 94 x 68 Grad und erfasst Kontext um ein nahegelegenes Ziel.
- Stereo-Farbe mit Global Shutter – Die beiden Farbsensoren verwenden Global Shutter, um Rolling-Shutter-Verzerrungen bei Bewegung zu verringern. Belichtung und Beleuchtung müssen weiterhin zur bewegten Kamera oder zum Ziel passen.
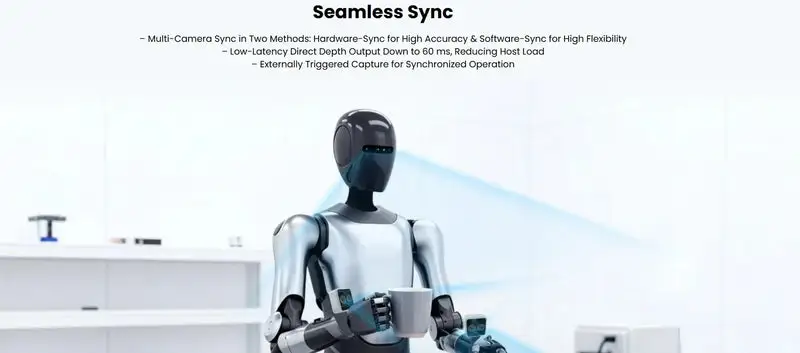
- Tiefenverarbeitung in der Kamera – Der Orbbec MX6800 ASIC gibt Tiefendaten direkt aus und reduziert dadurch die Berechnungslast auf dem Host. Orbbec nennt Latenzen bis hinunter zu 60 ms; zur Gesamtlatenz der Anwendung gehören auch Übertragung und Host-Verarbeitung.
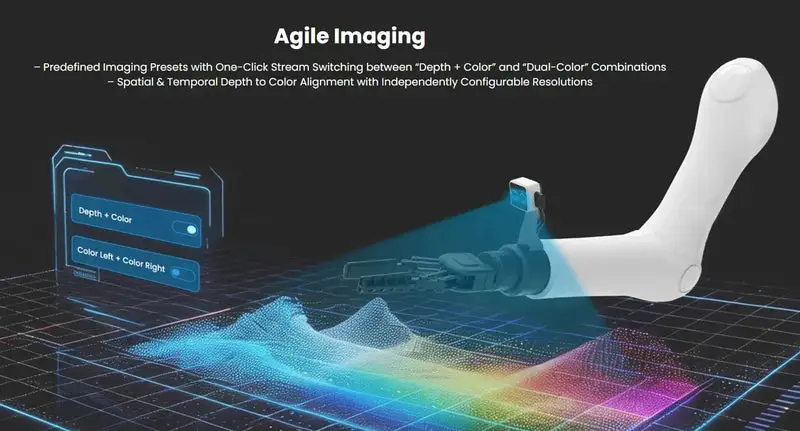
- Flexible Bildvoreinstellungen – Wechseln Sie zwischen den Kombinationen Depth + Color und Dual Color. Unabhängig konfigurierbare Tiefen- und Farbauflösungen unterstützen unterschiedliche Wahrnehmungsaufgaben; für registrierte RGB-D-Verarbeitung stehen Ausrichtungsoptionen bereit.
- Synchronisierung mehrerer Kameras – Hardware-Synchronisierung, Software-Synchronisierung und externes Triggern unterstützen eine koordinierte Erfassung. Stimmen Sie die gewählten Stream-Profile, Trigger-Einstellungen und die elektrische Schnittstelle auf die dokumentierten Synchronisierungsanforderungen ab.
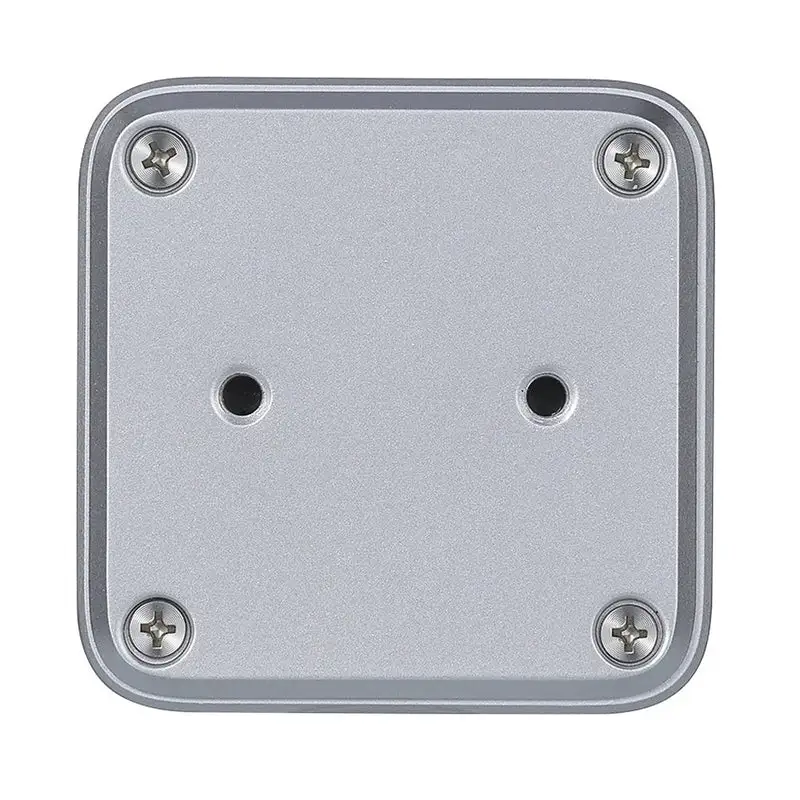
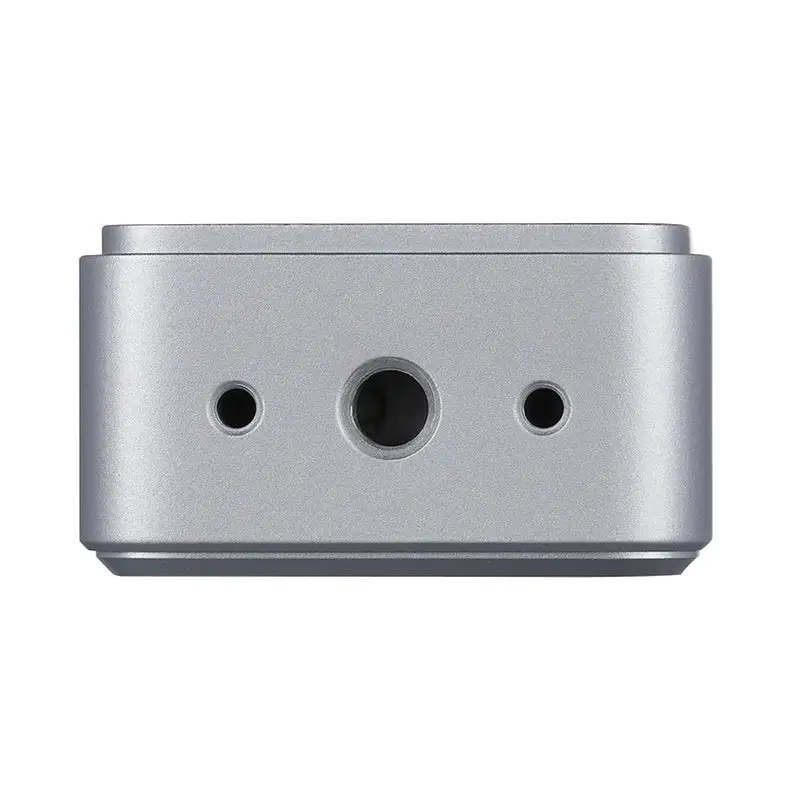
- Leichte Integration am Handgelenk – Das 68 g schwere Gehäuse bietet Montagepunkte für 1/4-20 UNC und M3. Seine geringe Stellfläche eignet sich für End-of-Arm-Aufbauten, bei denen Kamerafreiraum, Kabelführung und die gesamte bewegte Nutzlast sorgfältig kontrolliert werden müssen.
- Geschützte USB-Verbindung – IP54 erfordert ein geeignetes USB-Kabel mit Schutzart, einen vollständig eingesteckten Stecker und gesicherte Schrauben. Die nicht gesteckte USB-Type-C-Buchse ist nicht gegen Eindringen geschützt.
- Betrieb mit geringer Leistungsaufnahme – Eine 5-V-Versorgung mit mindestens 700 mA versorgt die Kamera. Das Datenblatt nennt eine maximale durchschnittliche Leistungsaufnahme von 2,0 W oder weniger; für vollständige Streaming-Profile wird USB 3.0 empfohlen.
- Definierte thermische Grenzen – Der Umgebungstemperaturbereich im Betrieb beträgt -10 bis +45 °C bei einem Disparitätssuchbereich von 128 Pixeln beziehungsweise -10 bis +40 °C bei 256. Berücksichtigen Sie Wärme im Bereich der Handgelenkmontage oder innerhalb eines zusätzlichen Gehäuses.
Technische Daten
| Parameter | Wert |
|---|---|
| Modell | Orbbec Gemini 305 |
| Einsatzumgebung | Innen- und Außenbereich; die Tiefenleistung hängt von Beleuchtung und Zieltextur ab |
| Tiefentechnologie | Passives RGB-Stereo-Sehen |
| Stereobasis | 18 mm |
| Idealer Arbeitsbereich | 7-50 cm |
| Arbeitsbereich | 4-100 cm+ wie auf der Produktseite angegeben; abhängig von Szene und Modus |
| Konfiguration für Minimaldistanz von 4 cm | Auflösung 848 x 530; maximaler Disparitätssuchbereich von 256 Pixeln |
| Räumliche Präzision | <=1% at 50 cm, 1280 x 800, 90% x 90% ROI |
| Tiefengenauigkeit, Datenblatttest | <= +/-1.8% at 50 cm, 1280 x 800, 90% x 90% ROI |
| Testziel für Tiefenleistung | Texturiertes oder merkmalsreiches Ziel; Reflektivität der Datenblatt-Testebene >80 % |
| Tiefenauflösung und Bildrate, USB 3.0 | Bis zu 1280 x 800 bei 30 fps; 848 x 530 bei 60 fps |
| Tiefensichtfeld | H 88 Grad x V 65 Grad +/-3 Grad, bei 1280 x 800 und 20 cm; diagonal 98 Grad |
| Farbauflösung und Bildrate, USB 3.0 | Bis zu 1280 x 800 bei 60 fps |
| Farbsichtfeld | H 94 Grad x V 68 Grad +/-3 Grad; diagonal 104 Grad |
| Sensortyp | Stereo-Farbe, Global Shutter |
| Optischer Filter | IR-Cut |
| Tiefenprozessor | Orbbec MX6800 ASIC |
| Bildvoreinstellungen | Depth + Color; Dual Color |
| Tiefen-Farb-Ausrichtung | Räumliche und zeitliche Ausrichtung mit unabhängig konfigurierbaren Auflösungen |
Physische Parameter
| Parameter | Wert |
|---|---|
| Abmessungen (B x H x T) | 42 x 42 x 23 mm |
| Gewicht | 68 g |
| Datenverbindung | USB 3.0 empfohlen; USB 2.0 wird mit niedrigeren verfügbaren Streamraten unterstützt |
| Schnittstelle | USB Type-C mit Schraubverriegelung |
| Stromversorgung | DC 5 V; Stromlieferfähigkeit >=700 mA |
| Maximale durchschnittliche Leistungsaufnahme | <=2.0 W |
| Umgebungstemperatur im Betrieb, 128 Disparitäten | -10 bis +45 °C |
| Umgebungstemperatur im Betrieb, 256 Disparitäten | -10 bis +40 °C |
| Schutzart | IP54 nur mit einem ordnungsgemäß eingesetzten USB-Kabel mit geeigneter Schutzart und festgezogenen Schrauben; der nicht gesteckte Port ist nicht geschützt |
| Unterseitige Montage | 1 x 1/4-20 UNC; 2 x M3 |
| Rückseitige Montage | 2 x M3 |
| Synchronisierung mehrerer Kameras | Unterstützt: Hardware- und Softwareverfahren |
| Externer Trigger | Software und Hardware |
Produktvergleich
Orbbec Gemini 305 und RealSense D405 richten sich beide an Nahbereichsvision mit passiver Stereoerfassung und einer 18-mm-Stereobasis. Ihre praktischen Unterschiede liegen bei Bildvoreinstellungen, unterstützten Bildratenprofilen, Steckverbindern, Schutzbedingungen, Synchronisierung und der für die Integration verwendeten Software.
| Kategorie | Orbbec Gemini 305 | Intel RealSense D405 |
|---|---|---|
| Tiefentechnologie | Passives RGB-Stereo; zwei Farbsensoren mit Global Shutter | Passives Stereo; kein IR-Projektor; Bildsensoren mit Global Shutter |
| Idealer Arbeitsbereich | 7-50 cm | 7-50 cm |
| Konfiguration für den Nahbereich | 4 cm Minimum bei 848 x 530 mit 256-Pixel-Disparität; veröffentlichter Arbeitsbereich 4-100 cm+ | 7 cm Min-Z bei 480p in den veröffentlichten Spezifikationen; die Nahbereichsabstimmung hängt von der SDK-Konfiguration ab |
| Tiefenprofile über USB 3 | 1280 x 800 bei 30 fps; 848 x 530 bei 60 fps | 1280 x 720 bei 30 fps; 848 x 480 mit bis zu 90 fps |
| Farbausgabe | Farbdaten mit Global Shutter bis zu 1280 x 800 bei 60 fps; Voreinstellungen Depth + Color und Dual Color | RGB des linken Bildsensors mit ISP, 1280 x 720 bei 30 fps; keine separate dedizierte RGB-Kamera |
| Tiefensichtfeld bei 20 cm | H 88 Grad x V 65 Grad, +/-3 Grad bei 1280 x 800 | H 84 Grad x V 58 Grad, ungefähr +/-3 Grad, HD-Modus im Datenblatt von März 2026 |
| Stereobasis | 18 mm | 18 mm |
| Schutzart | IP54 mit korrekt eingesetztem USB-Kabel mit geeigneter Schutzart und festgezogenen Schrauben | In den zitierten offiziellen Spezifikationen ist keine IP-Schutzart für D405 angegeben |
| Verbindung | USB Type-C mit Schraubverriegelung; USB 3.0 empfohlen, USB 2.0 unterstützt | USB 3 Micro-B; USB 3.1 Gen 1 und USB 2.0 |
| Angegebene Leistungswerte | Maximale durchschnittliche Leistungsaufnahme <=2,0 W | 1,55 W beim Streaming von Depth + IR; 35 mW im Leerlauf |
| Kameraabmessungen | 42 x 42 x 23 mm | 42 x 42 x 23 mm |
| Kameragewicht | 68 g | 58 g nominal im Datenblatt; ungefähr 60 g auf der Produktseite |
| Synchronisierung mehrerer Kameras | Hardware- und Softwaresynchronisierung; externes Triggern | Betrieb mehrerer Kameras unterstützt; kein Hardware-Synchronisationssignal für Mehrkameraerfassung |
| Software-Ökosystem | Orbbec SDK v2 und der offizielle Orbbec ROS-2-Wrapper | RealSense SDK 2.0 / librealsense |
Wählen Sie Gemini 305, wenn am Handgelenk montierte Erfassung mit Depth + Color oder Dual Color, eine per Schraube gesicherte USB-C-Verbindung und Hardware-Synchronisierung zu Ihrem Roboterdesign passen. Wählen Sie D405, wenn Ihr Nahbereichs-Workflow auf RealSense SDK 2.0 und dessen unterstützten Streaming-Profilen basiert. Bewerten Sie beide Modelle mit den vorgesehenen Objekten, der Beleuchtung, der Host-Bandbreite und der geplanten Montageanordnung.
Anwendungen
- Am Cobot-Handgelenk montierte Bildverarbeitung – Platzieren Sie die Kamera nahe am Greifer, um ein Objekt während der Annäherung und finalen Positionierung zu beobachten. Das kompakte Gehäuse und die kurze Arbeitsdistanz eignen sich für Eye-in-Hand-Aufbauten; die Hand-Auge-Kalibrierung wird durch die Roboterintegration umgesetzt.
- Hand-Auge-Koordination humanoider Roboter – Stellen Sie nahegelegene Tiefen- und Farbbeobachtungen für geschickte Manipulation und Objektinteraktion bereit. Die Platzierung am Handgelenk erfasst das Ziel aus der Handperspektive, während das Wahrnehmungs- und Steuerungssystem des Hosts die Beobachtungen interpretiert.
- Pick-and-Place-Automatisierung – Nutzen Sie RGB-D-Messungen zur Entwicklung von Objektlokalisierung, Greiferauswahl und Platzierungsprüfung. Testen Sie die tatsächlichen Objektoberflächen und die Beleuchtung, insbesondere bei transparenten, reflektierenden oder texturarmen Teilen, die Stereo-Matching erschweren können.
- Werkzeuge und Montage am Roboterarmende – Integrieren Sie Nahbereichsvision in Werkzeuge, bei denen Kameragröße und bewegte Masse die mechanische Anordnung beeinflussen. Prüfen Sie vor dem Ausführen einer automatisierten Sequenz den Montagefreiraum, den Zugang zum Stecker und die Kabelbelastung über den gesamten Roboterbewegungsbereich.
- Nahbereichsinspektion und visuelle Führung – Kombinieren Sie registrierte Farb- und Tiefendaten, um Objektposition, sichtbare Geometrie oder Montagezustand aus kurzen Distanzen zu prüfen. Wählen Sie Belichtung, Arbeitsdistanz und Auflösung passend zur Merkmalgröße, statt anzunehmen, dass eine Präzisionsangabe im gesamten Bereich gilt.
- Datenerfassung für Robotik und Bildverarbeitungsmodelle – Verwenden Sie die Voreinstellungen Depth + Color oder Dual Color, um nahe Szenenbeobachtungen zu erfassen und Wahrnehmungspipelines zu entwickeln. Die Synchronisierung mehrerer Kameras kann die Erfassung über verschiedene Ansichten koordinieren, wenn die unterstützten Einstellungen und das Timing korrekt konfiguriert sind.
Integrationshinweise
Wählen Sie den Erfassungsmodus vor der Montage
Beginnen Sie innerhalb des idealen Bereichs von 7-50 cm und prüfen Sie das Ziel im Orbbec Viewer. Das Minimum von 4 cm erfordert die dokumentierte Konfiguration mit 848 x 530 und 256 Disparitäten; sie ist nicht bei jeder Auflösung oder Voreinstellung verfügbar. Als passive RGB-Stereokamera benötigt Gemini 305 ausreichende Szenenbeleuchtung und sichtbare Textur für das Matching. Bewerten Sie schwierige Oberflächen mit repräsentativen Objekten, statt sich nur auf die angegebene Reichweite zu verlassen.
Verwenden Sie USB 3.0 für Streaming mit hoher Bildrate
USB Type-C beschreibt den Stecker, nicht die ausgehandelte Verbindungsgeschwindigkeit. In der USB-2.0-Tabelle für Depth + Color im Datenblatt ist 1280 x 800 für Tiefendaten auf 10 fps begrenzt, verglichen mit 30 fps über USB 3.0. Prüfen Sie Host-Port, Kabel, Stream-Format und tatsächliche Verbindungsgeschwindigkeit, bevor Sie die roboterseitige Verarbeitung abstimmen.
Planen Sie Kalibrierung, Synchronisierung und Kabelführung
Führen Sie für den Einsatz am Handgelenk eine Hand-Auge-Kalibrierung durch und prüfen Sie die Tiefen-Farb-Ausrichtung für die gewählten Auflösungen. Hardware-Synchronisierung benötigt die dokumentierten Signalpegel und das Timing; externes Triggern bedeutet nicht, dass jede beliebige Triggerrate gültig ist. Schützen Sie das Kabel vor wiederholter Belastung, sichern Sie den Stecker und halten Sie die lokale Temperatur innerhalb der Grenze für den gewählten Disparitätsmodus.
Ressourcen
Dokumente & Handbücher
- Gemini 305 Datenblatt und Integrationsleitfaden (PDF)
- Gemini 305 Dokumentation, CAD und Firmware
Software & SDK
- Orbbec SDK-Downloads
- Orbbec SDK v2 auf GitHub
- Orbbec ROS-2-Wrapper auf GitHub
Produktleitfäden
- Gemini 305 Testbericht
- Gemini 305 Entwicklungsleitfaden
- Gemini 305 Anwendungen
- Gemini 305 Kaufberatung
Produktvergleiche
- Gemini 305 vs. RealSense SR305
- Gemini 305 vs. RealSense D405
- Leitfaden zu RealSense-Alternativen
- RealSense D405 Spezifikationen (D400-Serie, PDF)
Orbbec-Anwendungsartikel
- Orbbec Bildverarbeitung und Greifen für Industrieroboter
- CapSen Flaschen-Bin-Picking mit Orbbec Astra 2
- Quasi Logistiknavigation mit Orbbec Gemini 336L
Lieferumfang
| Artikel | Menge |
|---|---|
| Orbbec Gemini 305 Stereokamera | 1 |
Häufig gestellte Fragen
Worin unterscheidet sich Gemini 305 von Gemini 305g?
Gemini 305 verwendet USB Type-C. Gemini 305g ist ein separates Modell, das GMSL2/FAKRA-Konnektivität für die dynamische Verkabelung von Roboterarmen ergänzt. Der Gemini 305 auf dieser Seite sollte nicht als GMSL2-Modell betrachtet werden.
Wann sollte ich Gemini 305 statt einer Gemini-Kamera mit größerer Reichweite wählen?
Wählen Sie Gemini 305, wenn Nahbereichswahrnehmung am Handgelenk oder Endeffektor Priorität hat. Navigation über größere Flächen und längere Arbeitsdistanzen erfordern eine andere Kameraauswahl. Die verlinkten Modellnamen in der Auswahltabelle ermöglichen die separate Prüfung jedes Produkts.
Kann jede Kameraeinstellung ab 4 cm messen?
Nein. Das Minimum von 4 cm ist bei 848 x 530 mit einem Disparitätssuchbereich von 256 Pixeln angegeben. Der ideale Bereich beträgt 7-50 cm. Bestätigen Sie die gewählte Voreinstellung und die Sichtbarkeit des Ziels bei der vorgesehenen Distanz.
Was bedeuten die Angaben zu Genauigkeit und räumlicher Präzision?
Orbbec nennt eine Genauigkeit im Submillimeterbereich bei 15 cm. Das Datenblatt führt separat eine räumliche Präzision <=1 % und eine Tiefengenauigkeit <= +/-1,8 % bei 50 cm, 1280 x 800 und innerhalb einer ROI von 90 % x 90 % auf. Es handelt sich um unterschiedliche Kennzahlen und Testbedingungen, nicht um eine einheitliche Garantie für alle Distanzen oder Oberflächen.
Liefert Gemini 305 Tiefendaten mit 1280 x 800 bei 60 fps?
Nein. Über USB 3.0 erreicht 1280 x 800 für Tiefendaten 30 fps; 848 x 530 für Tiefendaten erreicht 60 fps. Farbdaten können 1280 x 800 bei 60 fps erreichen. Über USB 2.0 sind niedrigere Streaming-Profile verfügbar.
Welche Beleuchtung und Zieloberflächen sollte ich testen?
Gemini 305 verwendet passives RGB-Stereo-Sehen mit einem IR-Cut-Filter. Die Tiefenauswertung erfordert texturierte oder merkmalsreiche Ziele und eine geeignete Beleuchtung. Testen Sie texturarme, glänzende oder transparente Objekte in der tatsächlichen Installation, statt auf jeder Oberfläche eine gleichmäßige Leistung anzunehmen.
Welche Bedingungen gelten für IP54 und die Temperatur?
IP54 erfordert ein USB-Kabel mit geeigneter Schutzart, einen vollständig eingesteckten Stecker und gesicherte Schrauben; der nicht gesteckte Port ist nicht geschützt. Der Umgebungsbetrieb beträgt -10 bis +45 °C im 128-Disparitäten-Modus und -10 bis +40 °C im 256-Disparitäten-Modus. Verbinden oder trennen Sie die Kamera nicht unter nassen Bedingungen.
Unterstützt Gemini 305 die Synchronisierung mehrerer Kameras?
Ja. Es unterstützt Hardware- und Softwaresynchronisierung sowie externes Triggern. Konfigurieren Sie unterstützte Stream-Profile und befolgen Sie die Anforderungen des Datenblatts an Signale und Timing; die Kamerasynchronisierung ist von Hand-Auge-Kalibrierung und Roboterbewegungssteuerung getrennt.
Welche Stromversorgungs- und Montageanschlüsse sind verfügbar?
Verwenden Sie 5 V mit mindestens 700 mA Stromlieferfähigkeit; USB 3.0 wird empfohlen. Das 68 g schwere Gehäuse mit 42 x 42 x 23 mm besitzt eine 1/4-20-UNC- und zwei M3-Montagen an der Unterseite sowie zwei M3-Montagen an der Rückseite. Lassen Sie Freiraum für den USB-Stecker mit Schraubverriegelung und das Kabel.
Welche SDK- und ROS-Software sollte ich verwenden?
Verwenden Sie Orbbec SDK v2, das Unterstützung für Gemini 305 aufführt; SDK v1 unterstützt dieses Modell nicht. Der offizielle Orbbec ROS-2-Wrapper führt Gemini 305 ebenfalls auf. Stimmen Sie die unterstützte Host-Plattform und die Kamera-Firmware mithilfe der Ressourcenlinks auf die gewählte Version ab.