Beschreibung
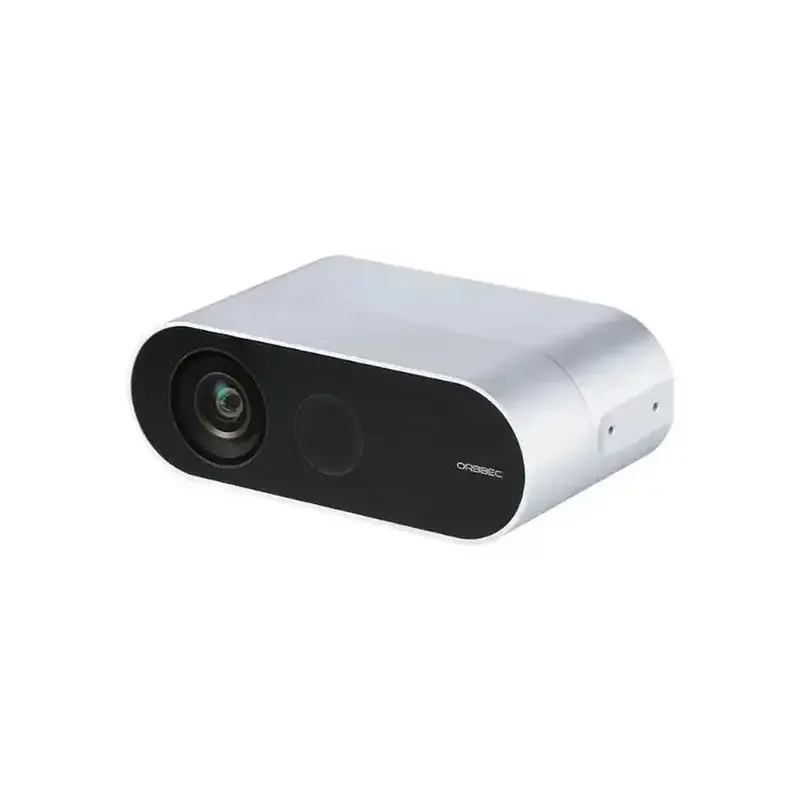
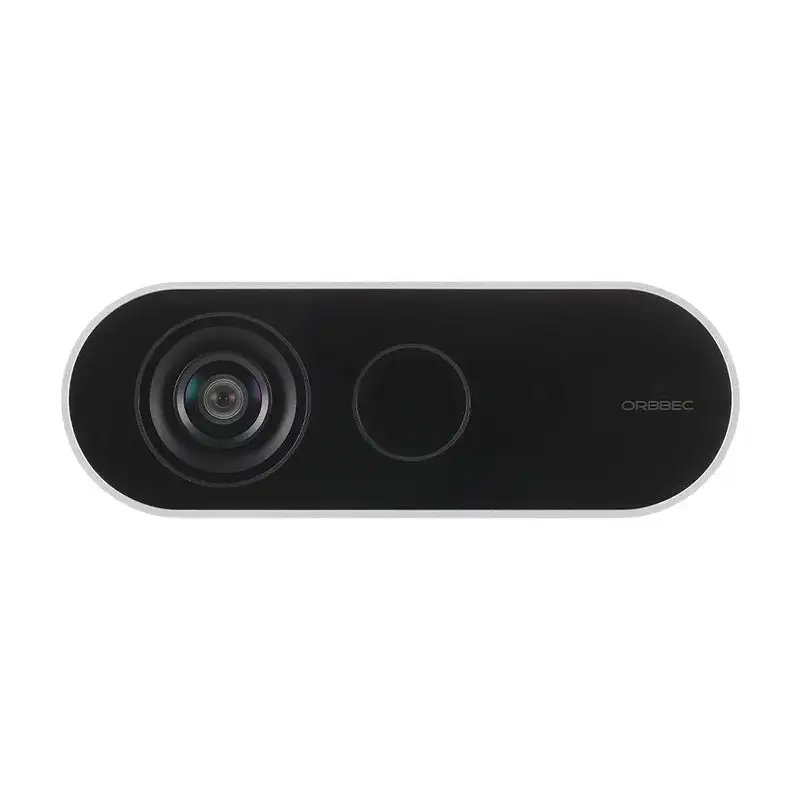
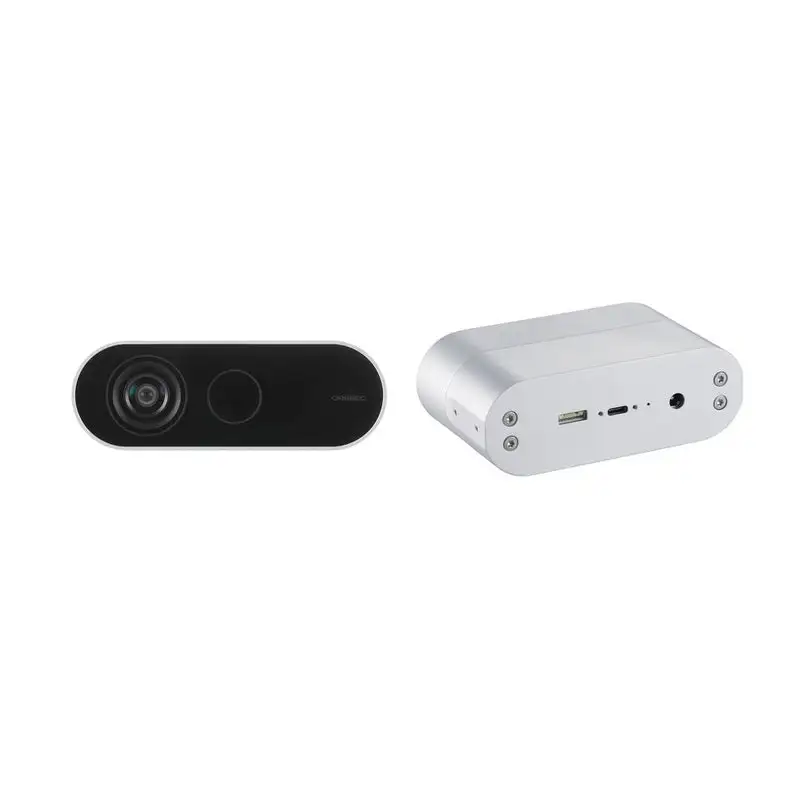
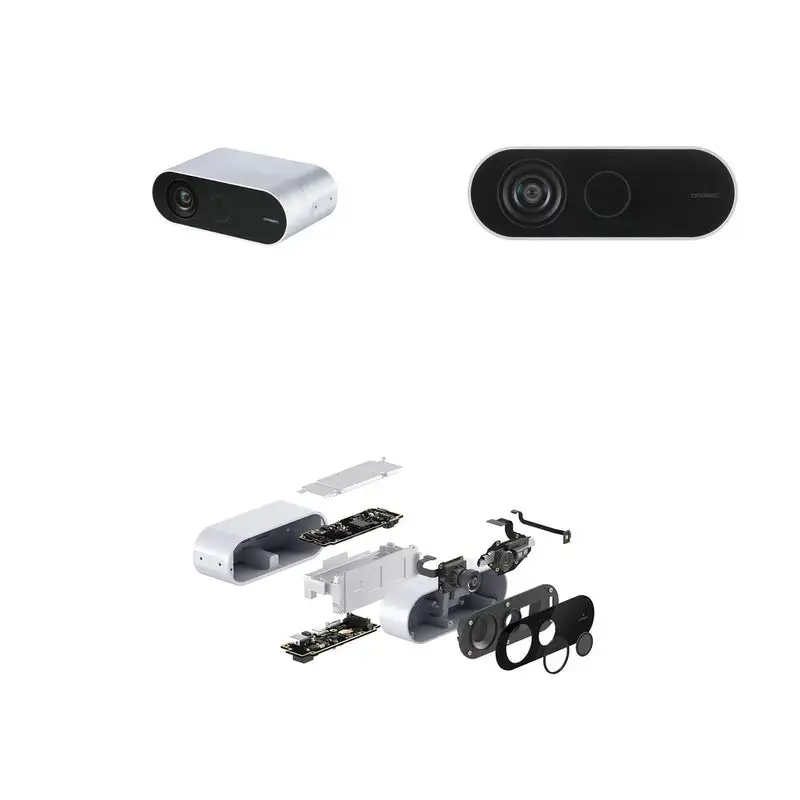
Die Orbbec Femto Bolt ist eine kompakte RGB-D-Kamera mit indirekter Laufzeitmessung für Robotik, volumetrische Erfassung, interaktive Medien und 3D-Vision-Entwicklung. Sie wurde mit Microsoft-ToF-Sensortechnologie entwickelt und kombiniert einen 1-Megapixel-Tiefensensor, 4K-RGB bei 30 fps und eine IMU in einem USB-Gerät für Desktop-, Embedded-Host- und Mehrkamera-Installationen.
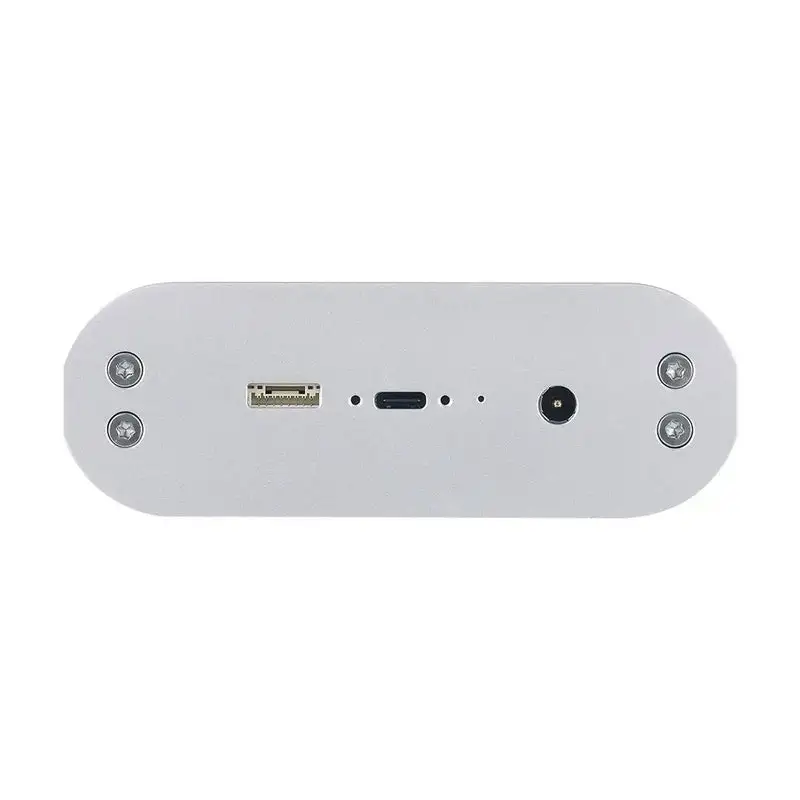
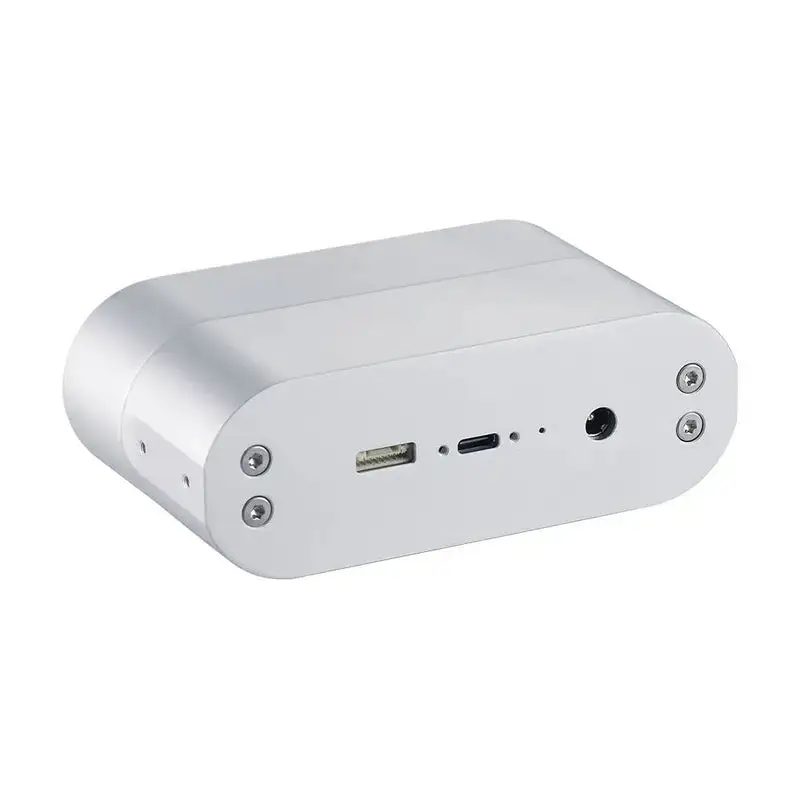
Im Gegensatz zu Femto Mega nutzt Femto Bolt den Host-Computer zur Tiefenverarbeitung und bietet weder Ethernet noch PoE. Ihre USB-3.2-Gen-1-Type-C-Schnittstelle, wählbare NFOV- und WFOV-Tiefenmodi und der 8-polige Synchronisierungsanschluss unterstützen eine flexible RGB-D-Erfassung. Orbbec SDK und der K4A-Kompatibilitätswrapper bieten Entwicklungswege für neue Software und die Migration unterstützter Azure-Kinect-Anwendungen.
Merkmale
- Kompakte Microsoft-iToF-Plattform – Ein 1-Megapixel-Tiefensensor und wählbare Erfassungsmodi unterstützen die 3D-Erfassung in Innenräumen ohne integriertes Jetson-Modul.
- 4K-RGB bei 30 fps – Das MJPEG-Profil mit 3840 x 2160 liefert detaillierte Farbbilder für Medienaufnahmen, Computer Vision und RGB-D-Visualisierung.
- Breite und schmale Tiefenmodi – Wählen Sie WFOV mit 120° x 120° zur Abdeckung naher Bereiche oder NFOV mit 75° x 65° für ein stärker eingegrenztes Sichtfeld.
- Wählbare Auflösungen und Bildraten – 1024 x 1024 bei 15 fps ist ein dokumentiertes WFOV-Profil; NFOV mit 640 x 576 unterstützt 30 fps. Wählen Sie verfügbare Profile über das SDK aus.
- Hostbasierte Verarbeitung – Planen Sie CPU-/GPU-Ressourcen auf dem Host für Tiefenverarbeitung, Pixelformatkonvertierung, Aufzeichnung und zusätzliche Körpertracking- oder KI-Verarbeitung ein.
- USB 3.2 Gen 1 Type-C – Eine USB-C-Verbindung mit ausreichender Stromversorgung kann Daten und Strom übertragen; ein DC-Netzteil bietet eine Alternative, wenn der Host-Anschluss nicht genügend Leistung liefert.
- IMU und 8-polige Synchronisierung – Inertialsensorik und Hardware-Synchronisierung unterstützen koordinierte Mehrkamera-Aufnahmen mit kompatiblen Kabeln und optionaler Synchronisierungshardware.
- Kalibrierte RGB-D-Ausgabe – Die Werkskalibrierung ist über das SDK für Farb-Tiefen-Registrierung und Punktwolkenverarbeitung zugänglich.
- Entwicklungsweg für Azure Kinect – Der Orbbec SDK K4A Wrapper stellt kompatible Sensor-APIs zur Migration bereit. Bei bestehenden Anwendungen müssen Datenströme, Stromversorgung und Synchronisierung weiterhin modellspezifisch geprüft werden.
Technische Daten
| Parameter | Wert |
|---|---|
| Tiefentechnologie / Wellenlänge | Indirekte Laufzeitmessung (iToF) / 850 nm |
| Tiefenbereich | 0,25-5,46 m über verschiedene Betriebsmodi; siehe Modustabelle unten |
| Tiefenprofile | 1024 x 1024 bei 15 fps WFOV; 640 x 576 bei bis zu 30 fps NFOV |
| Tiefensichtfeld | WFOV: 120° H x 120° V; NFOV: 75° H x 65° V |
| RGB-Ausgabe | 3840 x 2160 bei 30 fps |
| RGB-Sichtfeld | 16:9: 80° H x 51° V; 4:3: 65° H x 51° V |
| Systematischer Tiefenfehler | <11 mm + 0,1 % des Abstands unter den angegebenen Tiefenprüfbedingungen |
| Zufälliger Tiefenfehler | Standardabweichung ≤17 mm unter den angegebenen Tiefenprüfbedingungen |
| Tiefenverarbeitung | Host-Computer |
| IMU | Beschleunigungsmesser und Gyroskop; 6-DoF-Inertialsensorik |
| Datenanschluss | USB 3.2 Gen 1 Type-C |
| Stromversorgungseingänge | USB Type-C oder DC 12 V / 2 A |
| Leistungsaufnahme | Durchschnittlich 4,35 W; Spitzenwerte 8,7 W bei DC-Stromversorgung und USB-Daten oder 7,7 W bei USB für Strom und Daten |
| Hardware-Synchronisierung | 8-polige Synchronisierungsschnittstelle; kompatible Kabel und optionaler Synchronisierungshub |
| Betriebsumgebung | Innenräume; 10 °C bis 25 °C; 8-90 % relative Luftfeuchtigkeit, nicht kondensierend |
| SDK | Orbbec SDK; Orbbec SDK K4A Wrapper für kompatible Azure-Kinect-Sensoranwendungen |
| Über das SDK verfügbare Daten | Tiefe, IR, RGB, IMU und erzeugte Punktwolken |
| Nennabmessungen (B x H x T) | 115 x 40 x 65 mm |
| Gewicht | 348 g |
| Befestigung | Unterseite: 1 x 1/4-20 UNC; Seiten: 4 x M2.5 |
Tiefenmodi und Arbeitsabstand
| Modus | Auflösung | Sichtfeld | Beispiel-Bildraten | Spezifizierter Bereich |
|---|---|---|---|---|
| NFOV ohne Binning | 640 x 576 | 75° x 65° | 5 / 15 / 25 / 30 fps | 0,5-3,86 m |
| NFOV mit 2-x-2-Binning | 320 x 288 | 75° x 65° | 5 / 15 / 25 / 30 fps | 0,5-5,46 m |
| WFOV mit 2-x-2-Binning | 512 x 512 | 120° x 120° | 5 / 15 / 25 / 30 fps | 0,25-2,88 m |
| WFOV ohne Binning | 1024 x 1024 | 120° x 120° | 5 / 15 fps | 0,25-2,21 m |
| Passives IR | 1024 x 1024 | Keine Tiefenausgabe | 5 / 15 / 25 / 30 fps | Kein Modus zur Tiefenmessung |
Die Tiefenbereiche werden bei 850 nm, 15-95 % Zielreflexionsgrad und einer spektralen Umgebungsbestrahlungsstärke von 2,2 µW/cm²/nm ohne Mehrwegeinterferenz gemessen. Diese Bedingungen gelten für die aufgeführten Fehlergrenzen. Verfügbare Bildratenprofile hängen von Kamerafirmware und SDK ab; fragen Sie das Gerät ab, bevor Sie eine Erfassungskonfiguration wählen.
Produktvergleich
| Parameter | Orbbec Femto Mega | Orbbec Femto Bolt |
|---|---|---|
| Tiefenerfassung | 850 nm iToF | 850 nm iToF |
| Tiefenabdeckung | WFOV 120° x 120°; NFOV 75° x 65° | WFOV 120° x 120°; NFOV 75° x 65° |
| Verarbeitung | NVIDIA Jetson Nano in der Kamera | Host-Computer |
| RGB-Bildrate bei 4K | 3840 x 2160 bei 25 fps | 3840 x 2160 bei 30 fps |
| Datenanschluss | USB Type-C und Gigabit Ethernet | USB Type-C |
| Stromversorgung | USB, DC 12 V / 2 A oder PoE+ | USB oder DC 12 V / 2 A |
| Durchschnittliche Leistungsaufnahme | 10-13 W, anschlussabhängig | 4,35 W |
| Synchronisierung | 8-polige Schnittstelle | 8-polige Schnittstelle |
| Nennabmessungen | 115 x 40 x 145 mm | 115 x 40 x 65 mm |
| Gewicht | 560 g | 348 g |
| Betriebsumgebung | Innenräume, 10-25 °C | Innenräume, 10-25 °C |
| Integrationsschwerpunkt | Vernetzter Einsatz und integrierte Tiefenverarbeitung | Kompakte USB-Erfassung mit Host-Verarbeitung |
Auswahlhilfe: Wählen Sie Femto Mega, wenn Ethernet, PoE+ oder kamerainterne Tiefenberechnung wichtig sind. Wählen Sie Femto Bolt, wenn ein kompaktes USB-Gerät, eine geringere typische Kameraleistung und 4K bei 30 fps zum hostbasierten Systemkonzept passen.
Technologie und Integration
Zuerst die Abdeckung, dann die Auflösung wählen
WFOV deckt einen großen nahen Bereich ab, während NFOV Messungen auf ein schmaleres Sichtfeld konzentriert. Die maximale Entfernung von 5,46 m gehört zum NFOV-Modus mit Binning, nicht zum WFOV-Modus mit 1024 x 1024. Wählen Sie eine Kombination aus Bildrate und Bereich, die von der Kamerafirmware gemeldet wird.
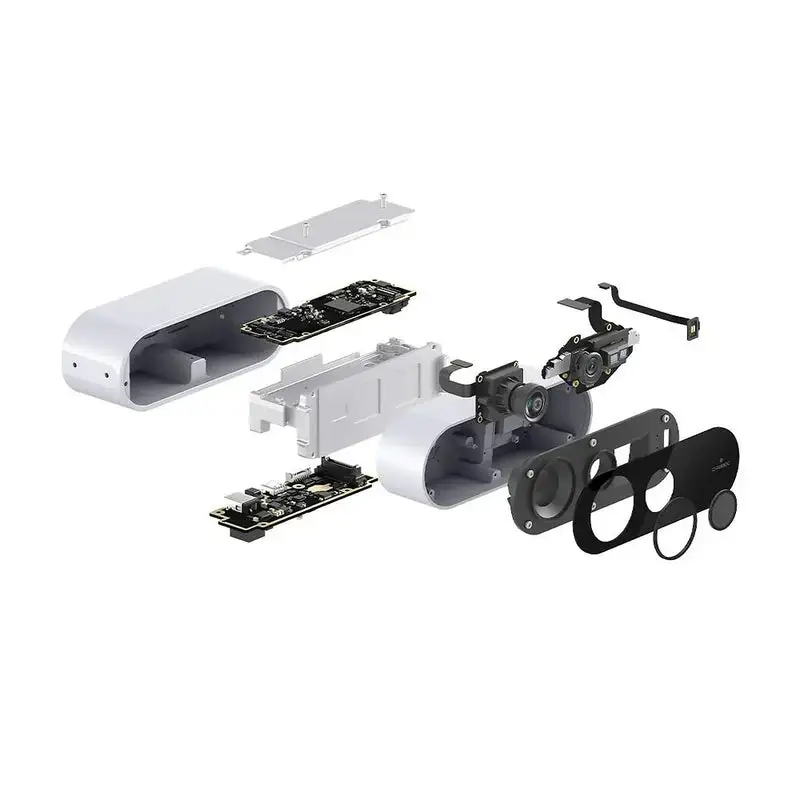
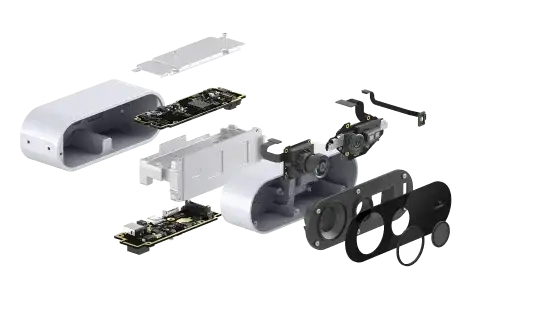
Kompakte RGB-D-Architektur
Das kompakte Gehäuse enthält die ToF-, RGB- und Inertialsensorkomponenten. Die Tiefenberechnung läuft auf dem Host; wählen Sie dessen Ausstattung daher entsprechend allen benötigten Datenströmen und Verarbeitungsaufgaben.
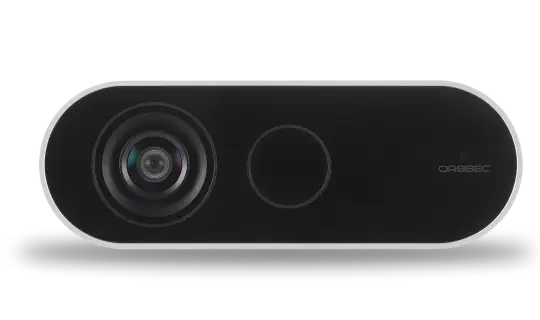
Registrierung von Farb- und Tiefenbildern
Verwenden Sie Werkskalibrierung und SDK-Ausrichtung, um Farbinformationen Tiefenmessungen zuzuordnen. Farb- und Tiefenkamera haben keine identischen Sichtfelder, sodass Teile eines breiten Tiefenbildes möglicherweise keine entsprechenden RGB-Pixel enthalten.
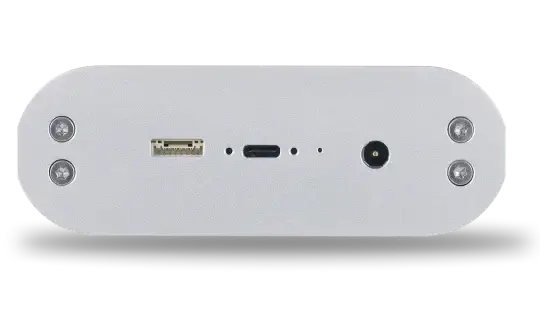
USB-C-Anschluss und Stromversorgung
Verwenden Sie ein datenfähiges USB-3.2-Gen-1-Kabel und eine ausreichende Stromversorgung vom Host. Reicht die USB-Versorgung nicht aus, verwenden Sie das mitgelieferte DC-Netzteil. Ein USB-C-Stecker allein garantiert weder die erforderliche Bandbreite noch die Stromstärke.
Mehrkamera-Synchronisierung
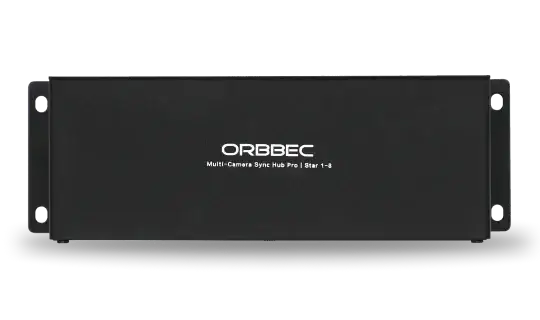
Die 8-polige Synchronisierungsschnittstelle unterstützt koordinierte Aufnahmen mit kompatibler Verkabelung. Der abgebildete Orbbec-Synchronisierungshub ist optionales Zubehör und nicht im Lieferumfang der Kamera enthalten. Konfigurieren Sie die Aufnahmezeitpunkte und kalibrieren Sie die relativen Positionen, bevor Sie Ansichten kombinieren.
Software und Azure-Kinect-Integration
Orbbec SDK v2 unterstützt Femto Bolt laut aktueller Kompatibilitätsmatrix ab Firmware 1.1.2. Verwenden Sie für Azure-Kinect-Sensoranwendungen einen kompatiblen Orbbec SDK K4A Wrapper. Microsoft Body Tracking SDK und dessen Host-Abhängigkeiten sind von der grundlegenden Sensordatenübertragung getrennt; prüfen Sie die Kompatibilität für die vorgesehene Anwendung. Betreiben Sie die Kamera bei 10-25 °C Umgebungstemperatur in Innenräumen und halten Sie die Gehäusebelüftung frei.
Anwendungen
Robotik und Automatisierung
Stellen Sie RGB-D-Szenengeometrie für eine hostseitige Verarbeitungskette zur Erkennung, Manipulation oder Hinderniswahrnehmung bereit. Wählen Sie NFOV oder WFOV passend zu Arbeitsbereich und Zielgröße und validieren Sie die vollständige Roboteranwendung, statt für einen sicheren Betrieb allein auf den Sensor zu vertrauen.
Bewegungsanalyse und Gesundheitstechnologieforschung
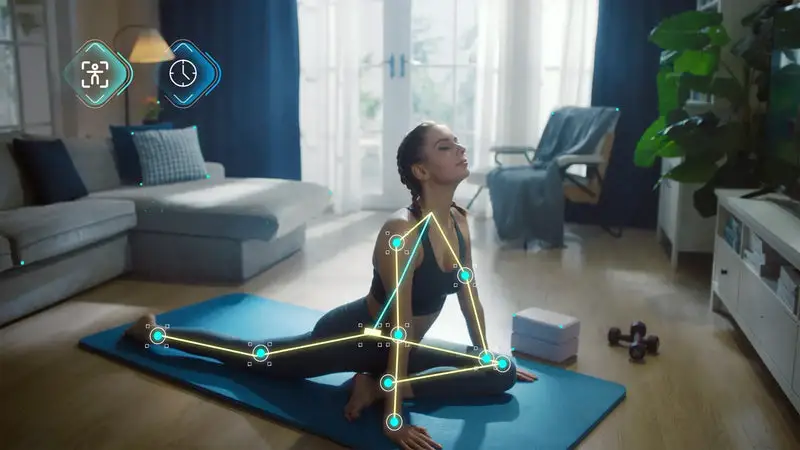
Nutzen Sie Tiefendatenströme mit einem kompatiblen hostbasierten Körpertracking-SDK zur Haltungsvisualisierung, Bewegungsanalyse und Forschung an angeleiteten Übungen. Körpertracking ist kein integrierter Femto-Bolt-Algorithmus; medizinische oder rehabilitative Anwendungen erfordern eine separate Validierung.

Volumetrische Videos und interaktive Medien
Kombinieren Sie 4K-Farbe bei 30 fps mit einem unterstützten Tiefenprofil für Rekonstruktion, interaktive Bühneninhalte, AR/XR und Übertragungsabläufe. Stimmen Sie die Zeitabläufe von Farbe und Tiefe auf die Aufnahmesoftware und die verfügbare Host-Verarbeitung ab.
Paket- und Objektvermessung
Entwickeln Sie eine tiefenbasierte Größenschätzung für Pakete und Objekte. Verwenden Sie ein kalibriertes Messvolumen, prüfen Sie den Zielreflexionsgrad und berücksichtigen Sie Verdeckungen sowie Mehrwegeeffekte, bevor Sie sich in betrieblichen Abläufen auf die Messungen verlassen.
3D-Erfassung mit mehreren Kameras
Verwenden Sie die 8-polige Synchronisierungsschnittstelle und kompatibles Zubehör zur Koordination mehrerer Kameras. Eine gute Überlappung und extrinsische Kalibrierung sind erforderlich, um die Ansichten zu einer konsistenten Punktwolke zusammenzuführen.
Migration von Azure-Kinect-Anwendungen
Prüfen Sie bestehende Sensoranwendungen mit dem Orbbec SDK K4A Wrapper. Kontrollieren Sie bei der Migration erneut die Datenstromauswahl, USB-Stromversorgung, Host-Anforderungen und optionalen Körpertracking-Abhängigkeiten.
Referenzdokumente
Dokumente und Handbücher
- Femto Bolt Datenblatt als PDF
- Orbbec-Produkthandbuch als PDF
- Femto Bolt Hardwarespezifikationen
Software und Entwicklung
- Leitfaden zur Azure-Kinect-Migration
- Orbbec K4A Wrapper v1.8.3
- Unity-Beispiel für Körpertracking (GitHub)
- Orbbec SDK Downloads
- Orbbec SDK v2 (GitHub)
CAD und Modelle
- Orbbec 2D- und 3D-CAD-Dateien (GitHub)
Empfohlene Artikel
- Femto Bolt Testbericht
- Femto Bolt Anwendungen
- Femto Bolt Entwicklungsleitfaden
- Femto Bolt Körpertracking und Robotik
- Femto Bolt Einrichtung und Datenexport
- Femto Bolt im Vergleich zu Femto Mega
- Femto Bolt im Vergleich zu RealSense SR305
- Leitfaden zu RealSense-Alternativen
Lieferumfang
| SKU | Artikel | Menge |
|---|---|---|
ORBBEC-Femto-Bolt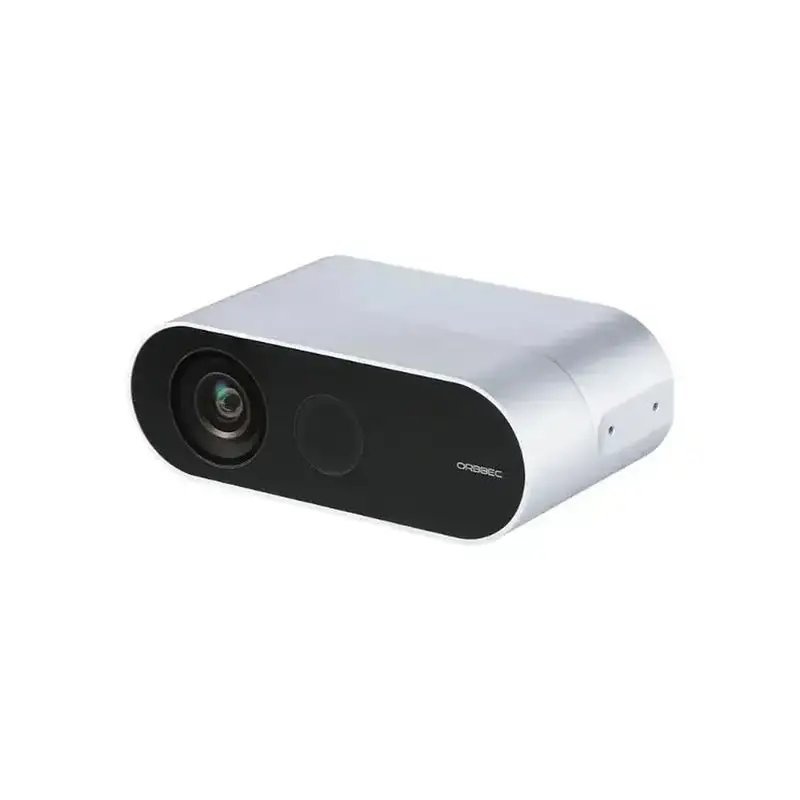
|
Orbbec Femto Bolt Tiefenkamera | 1 |
| USB-Type-C-auf-Type-C-Kabel für Daten und Stromversorgung | 1 | |
| AC/DC-Netzteil / Adapter | 1 |
Häufig gestellte Fragen
Wie unterscheidet sich Femto Bolt von Femto Mega?
Femto Bolt ist eine kompakte USB-ToF-Kamera mit Host-Verarbeitung und 4K-RGB bei 30 fps. Femto Mega ergänzt integrierte Jetson-Tiefenverarbeitung, Ethernet und PoE+ mit 4K-RGB bei 25 fps.
Benötigt Femto Bolt einen Host-Computer?
Ja. Die Tiefenverarbeitung läuft auf dem Host. Dessen Ressourcen müssen außerdem Bildkonvertierung, Aufzeichnung sowie optionale KI- oder Körpertracking-Software abdecken.
Unterstützt Femto Bolt Ethernet oder PoE?
Nein. Femto Bolt verwendet USB 3.2 Gen 1 Type-C zur Datenübertragung. Verwenden Sie Femto Mega, wenn natives Ethernet oder PoE+ benötigt wird.
Kann Femto Bolt 4K-RGB mit 30 fps aufnehmen?
Ja. Die Hardwarespezifikationen nennen 3840 x 2160 MJPEG bei bis zu 30 fps. Wählen Sie ein kompatibles Tiefenprofil und bestätigen Sie die verfügbare Datenstromkombination über das SDK.
Welchen Tiefenbereich sollte ich bei der Auslegung berücksichtigen?
Verwenden Sie den modusspezifischen Bereich: 0,5-5,46 m für NFOV mit Binning, 0,5-3,86 m für NFOV ohne Binning, 0,25-2,88 m für WFOV mit Binning oder 0,25-2,21 m für WFOV ohne Binning.
Kann ein einziges USB-C-Kabel Strom und Daten übertragen?
Ja, mit einem geeigneten Kabel und ausreichender Host-Stromversorgung. Verwenden Sie das mitgelieferte DC-Netzteil, wenn die USB-Stromversorgung nicht ausreicht. Das Kabel muss neben der Stromversorgung auch die erforderliche Datenrate unterstützen.
Ist Körpertracking in die Kamera integriert?
Nein. Ein unterstütztes hostseitiges Tracking-SDK ist erforderlich. Azure-Kinect-Körpertracking-Abläufe nutzen eine kompatible K4A-Wrapper-Integration zusammen mit dem separaten Microsoft Body Tracking SDK und dessen Abhängigkeiten.
Lassen sich mehrere Femto-Bolt-Kameras synchronisieren?
Ja. Verwenden Sie die 8-polige Synchronisierungsschnittstelle mit kompatiblen Kabeln und bei Bedarf einem optionalen Synchronisierungshub. Die zeitliche Einrichtung und extrinsische Kalibrierung gehören zur Systemintegration.
Welche Abmessungen und Betriebsbedingungen gelten?
Die Nennabmessungen betragen 115 x 40 x 65 mm, das Gewicht 348 g. Spezifiziert ist der Einsatz in Innenräumen bei 10-25 °C und 8-90 % relativer Luftfeuchtigkeit, nicht kondensierend.
Was wird in der offiziellen Verpackung geliefert?
Das Datenblatt nennt eine Femto-Bolt-Kamera, ein USB-Type-C-auf-Type-C-Kabel für Strom und Daten sowie ein AC/DC-Netzteil beziehungsweise einen Adapter. Ein Host-Computer und Synchronisierungszubehör sind nicht als enthalten aufgeführt.