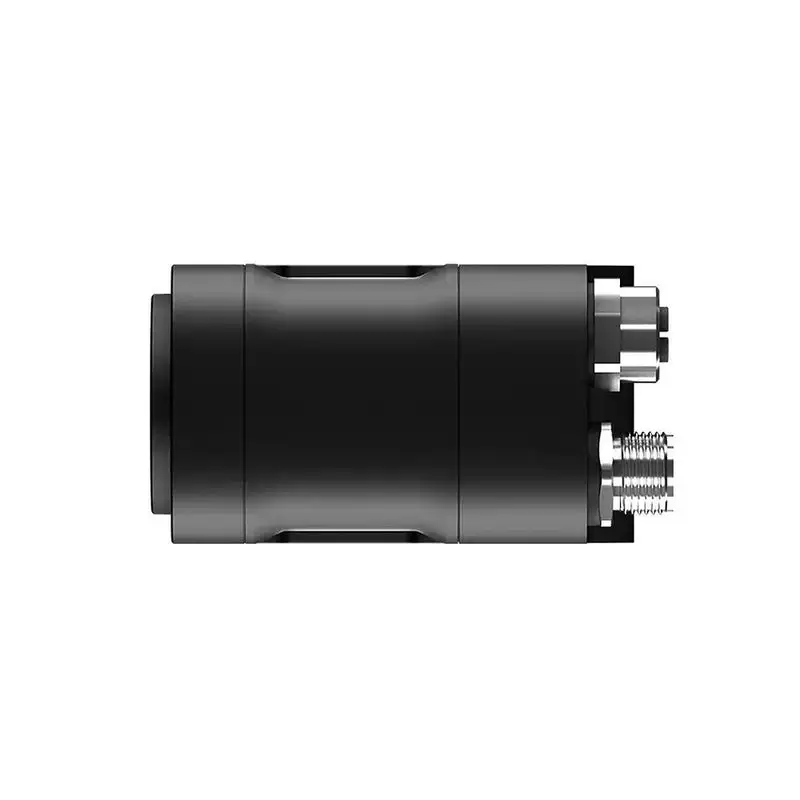
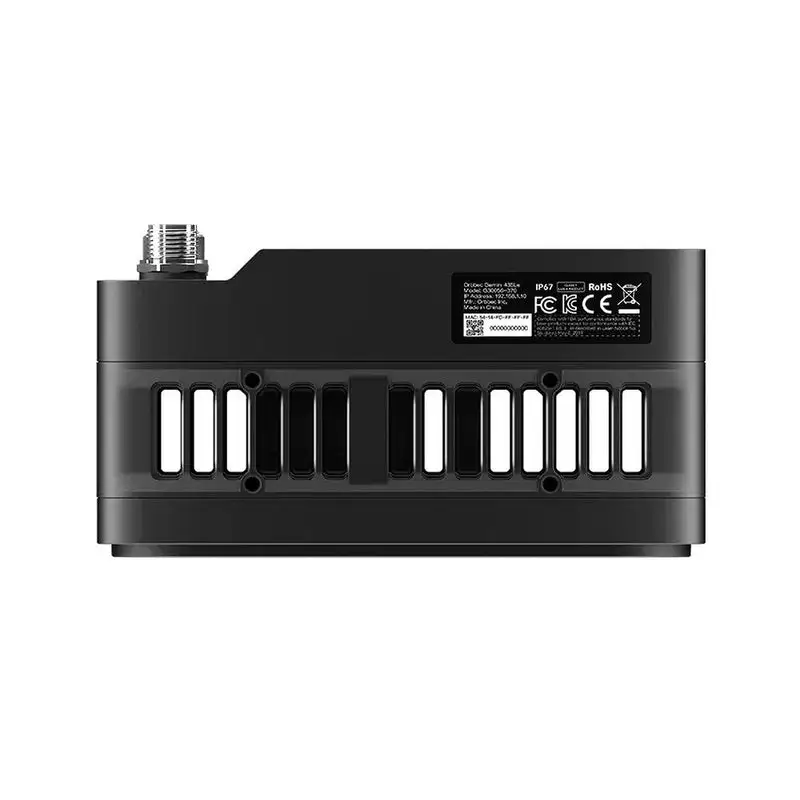
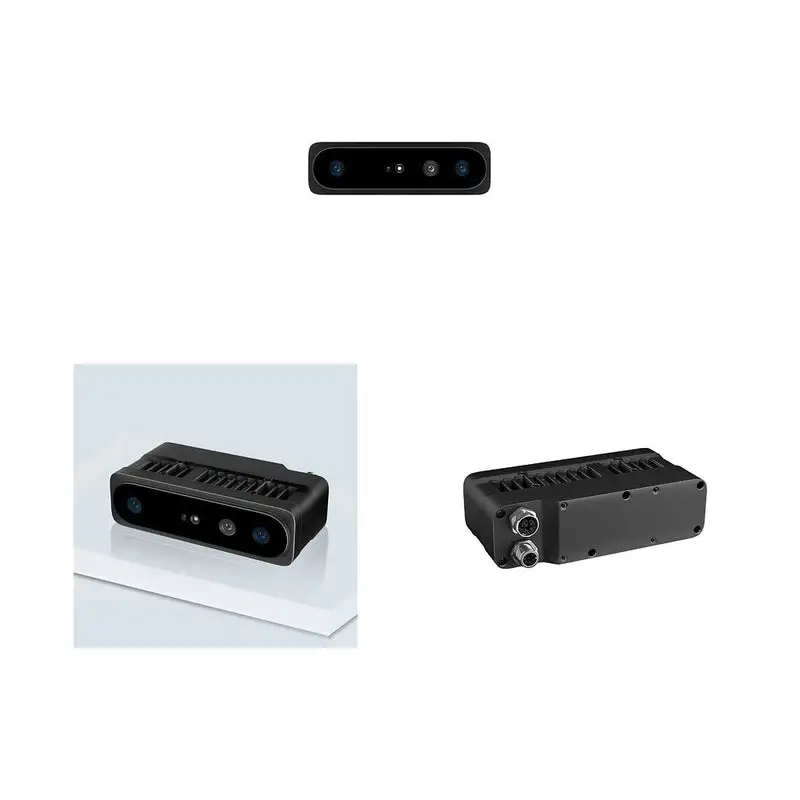
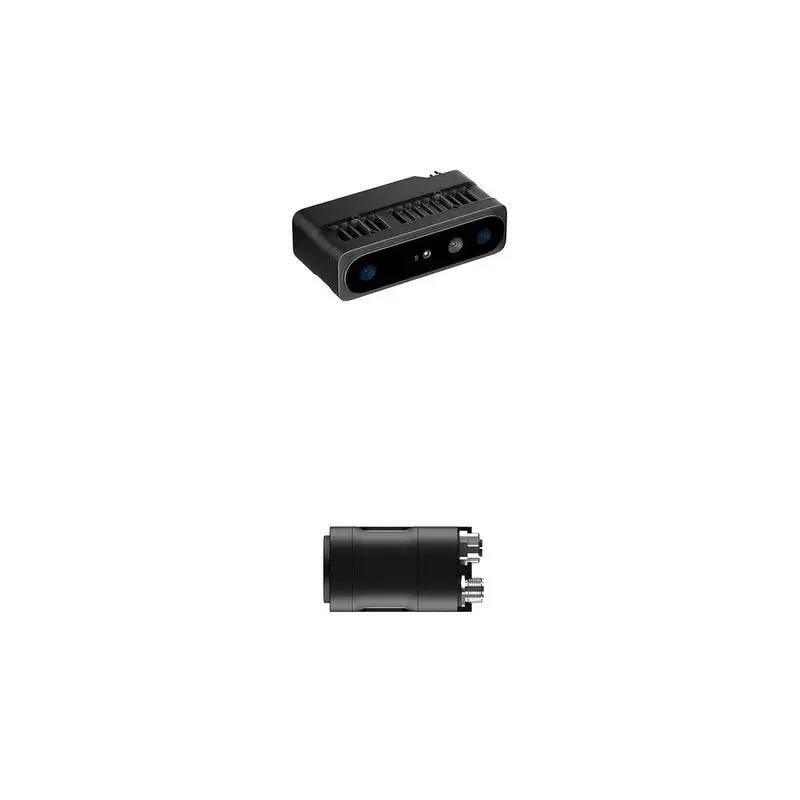
Beschreibung
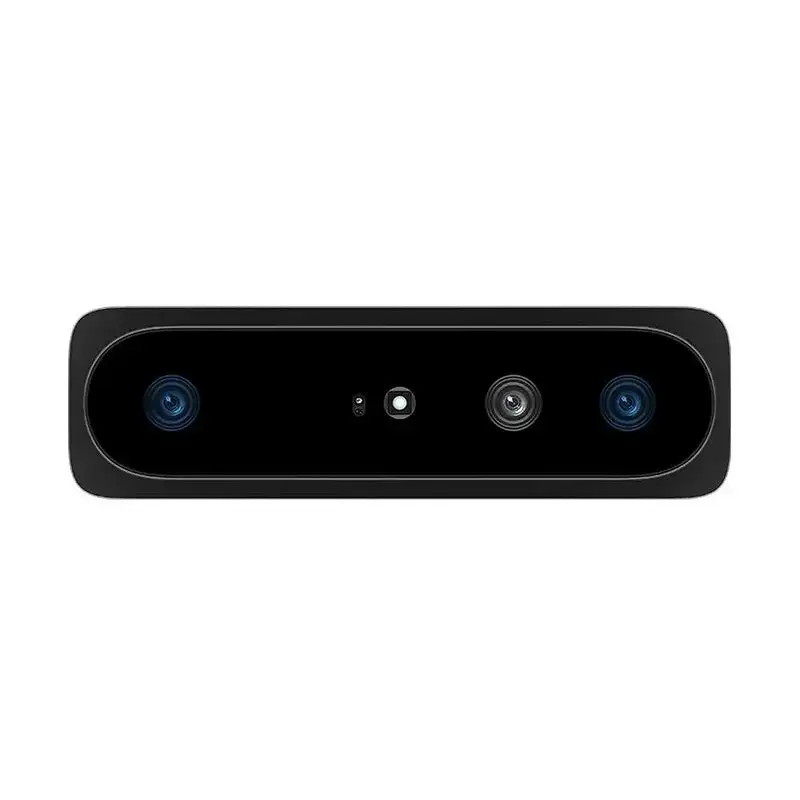
Orbbec Gemini 435Le ist eine industrielle Stereo-Tiefenkamera für Robotikteams, die RGB-D-Wahrnehmung über große Distanzen, robuste Ethernet-Integration und konfigurierbare Tiefenausgabe benötigen. Sie kombiniert eine 95-mm-Stereobasis mit aktiver und passiver Erfassung, um Distanzkarten, Farbbilder und Punktwolkendaten für Navigation, Objekterkennung und Messaufgaben bereitzustellen.
Mit dem angegebenen Arbeitsbereich von 0,31 m bis 20 m+ und dem idealen Bereich von 0,31 m bis 10 m unterstützt Gemini 435Le die Wahrnehmung in größeren Robotik-Arbeitsräumen. IR- und RGB-Sensoren mit Global Shutter helfen, bewegungsbedingte Bildverzerrungen zu begrenzen, während szenenspezifische Tiefenvoreinstellungen Entwicklern die Wahl einer für AMR-Wahrnehmung oder Volumenmessung geeigneten Ausgabe ermöglichen, statt eine Einstellung auf jede Aufgabe anzuwenden.
Gigabit Ethernet mit IEEE 802.3af PoE, verriegelbare M12-Steckverbinder und ein IP67-Gehäuse unterstützen die Integration an Gabelstaplern, Inspektionsrobotern, gewerblichen Reinigungsrobotern, Roboterarmen und Logistikausrüstung. Orbbec SDK v2 ermöglicht Zugriff auf Kamerastreams und Einstellungen; Hardware-Zeitstempel, Tiefen-Farb-Ausrichtung, eine 6-DoF-IMU und die Synchronisierung mehrerer Kameras unterstützen koordinierte Wahrnehmungspipelines.
Hinweis: Orbbec-Tiefenkameras sind für ein breites Anwendungsspektrum ausgelegt, darunter Roboternavigation, 3D-Kartierung, Gestenerkennung und industrielle Inspektion. Auf Grundlage Ihrer Arbeitsumgebung, Zielentfernung, Lichtverhältnisse und Montageanforderungen helfen wir Ihnen bei der Auswahl des am besten geeigneten Modells für Ihr Projekt. Wenn Sie weitere Details zu Ihrer Anwendung teilen möchten, kann unser Team eine vollständige Produktempfehlung und technische Bewertung erstellen, die auf Ihre Anforderungen zugeschnitten ist.
Auswahlhilfe für Orbbec Gemini RGB-D-Kameras
Wählen Sie die passende Orbbec Gemini Stereokamera nach Einsatzumgebung, Schnittstelle, Schutzart und idealem Bereich für die Tiefenerfassung aus.
| Modell | Hauptvorteil | Datenschnittstelle | Schutzart & Einsatz | Idealer Bereich | Empfohlene Anwendungen |
|---|---|---|---|---|---|
| Gemini 305 | Passives Stereo-Sehen im extremen Nahbereich mit einer kompakten 18-mm-Stereobasis. | USB Type-C USB 3.0 / USB 2.0 |
IP54 mit ordnungsgemäß befestigtem Kabel der erforderlichen Schutzart Innen- & Außenbereich |
7–50 cm | Roboterhandgelenke, Hand-Auge-Koordination humanoider Roboter, Greifen im Nahbereich und kompakte Roboterintegration. |
| Gemini 435Le | Industrielles Stereo-Sehen für große Distanzen mit hochwertiger Tiefenausgabe und einer 95-mm-Stereobasis. | Gigabit Ethernet + PoE M12-Industrieanschlüsse |
IP67 Industrieller Einsatz im Innen- & Außenbereich |
0.31–10 m | Lagerlogistik, autonome Gabelstapler, Depalettierung, Materialhandling, Volumenmessung und Inspektionsroboter im Außenbereich. |
| Gemini 335Le | Robuste industrielle Stereokamera mit Ethernet, PoE und zuverlässiger Tiefenerfassung mit großer Stereobasis. | Gigabit Ethernet + PoE M12-X-kodierter Anschluss |
IP67 Innen- & Außenbereich |
0.25–6 m | Große AMRs, AGVs, autonome Fahrzeuge, Lieferroboter im Außenbereich und Volumenmessung. |
| Gemini 345Lg | Robuste RGB-D-Kamera für Außenbereiche mit extrem weitem Sichtfeld, 88-mm-Stereobasis und integrierter 6-DoF-IMU. | GMSL2 / FAKRA-C USB Type-C |
IP67 Betrieb von −20 °C bis 65 °C |
0.3–6 m | Gewerbliche Rasenmäher, Landmaschinen, vierbeinige Roboter und autonome Lieferroboter. |
| Gemini 335Lg | Version der Gemini 335L für eingebettete Robotik mit GMSL2/FAKRA-Anbindung und einer 95-mm-Stereobasis. | GMSL2 / FAKRA-Z USB Type-C |
IP65 Innen- & Außenbereich |
0.25–6 m | Humanoide Roboter, verkörperte KI-Systeme, mobile Roboter, AMRs und Roboterarme. |
| Gemini 336L | USB-Stereokamera mit großer Stereobasis und einem IR-Pass-Filter für reflektierende Szenen und wechselnde Beleuchtung. | USB Type-C USB 3.0 / USB 2.0 |
IP65 Innen- & Außenbereich |
0.25–6 m | Humanoide Roboter, AMRs, Roboterarme, 3D-Rekonstruktion, reflektierende Böden und Umgebungen mit wechselnder Beleuchtung. |
| Gemini 335L | USB-RGB-D-Kamera mit großer Stereobasis für weiter entfernte und genauere Tiefenerfassung in industriellen Umgebungen. | USB Type-C USB 3.0 / USB 2.0 |
IP65 Innen- & Außenbereich |
0.25–6 m | Mobile Roboter, Roboterarme, Entwicklung von Bildverarbeitungssystemen und 3D-Rekonstruktion. |
| Gemini 336 | Kompakte RGB-D-Stereokamera mit einem IR-Pass-Filter für Blendung, reflektierende Oberflächen und starkes Umgebungslicht. | USB Type-C USB 3.0 / USB 2.0 |
IP5X Innen- & Außenbereich |
0.26–3 m | Humanoide Roboter, verkörperte KI, mobile Roboter, Roboterarme und Navigation auf reflektierenden Böden. |
| Gemini 335 | Kompakte universelle RGB-D-Kamera mit multimodaler Stereo-Wahrnehmung und einer 50-mm-Stereobasis. | USB Type-C USB 3.0 / USB 2.0 |
IP5X Innen- & Außenbereich |
0.26–3 m | Mobile Roboter, Roboterarme, Entwicklung von Bildverarbeitungssystemen und 3D-Rekonstruktion. |
Auswahlhinweis: Der ideale Bereich ist eine Konstruktionsreferenz und keine garantierte Erfassungsdistanz. Die tatsächliche Tiefenleistung kann mit der Reflektivität des Ziels, der Beleuchtung, dem Montagewinkel, der gewählten Voreinstellung, der Kabelkonfiguration und der Einsatzumgebung variieren. Verwenden Sie Kabel und Steckverbinder mit geeigneter Schutzart, wenn die angegebene Schutzart erforderlich ist.
Hauptmerkmale
- Industrielles Ethernet und PoE – Über die M12-X-kodierte Schnittstelle werden Gigabit-Ethernet-Daten und IEEE-802.3af-Leistung übertragen, wodurch separate Stromverkabelung reduziert wird, wenn eine geeignete PoE-Quelle verfügbar ist.
- Tiefenerfassung mit großer Stereobasis – Die 95-mm-Stereobasis unterstützt die Wahrnehmung in größeren Arbeitsräumen. Verwenden Sie den idealen Bereich von 0,31-10 m für die erste Systemplanung und bewerten Sie weiter entfernte Ziele unter tatsächlichen Szenenbedingungen.
- Aktives und passives Stereo – Ein 850-nm-Beleuchtungsmodul fügt für das Stereo-Matching Infrarottextur hinzu, während der passive Betrieb die sichtbare Szene nutzt. Beleuchtung, Oberflächentextur und Reflektivität beeinflussen weiterhin die nutzbare Tiefe.
- Tiefe und Farbe mit Global Shutter – Sowohl IR- als auch RGB-Sensoren verwenden Global Shutter. Dies hilft, die Objektgeometrie bei Bewegung des Roboters oder Ziels zu bewahren, und unterstützt ausgerichtete RGB-D-Verarbeitung.
- Szenenkonfigurierbare Tiefenvoreinstellungen – Die Voreinstellungen AMR Perception und Dimensioning decken unterschiedliche Prioritäten der Tiefenverarbeitung ab. Die Verfügbarkeit benutzerdefinierter Voreinstellungen hängt von einer Orbbec-Bewertung ab und ist keine vorausgesetzte Standardkonfiguration.
- Explizite Präzisionskennzahlen – Die räumliche Präzision erreicht unter den angegebenen Auflösungs- und ROI-Bedingungen ≤0,4 % bei 2 m und ≤0,8 % bei 4 m. Tiefengenauigkeit und temporale Präzision sind weiter unten separat aufgeführt.
- Industrielles IP67-Gehäuse – Das Gehäuse unterstützt einen staub- und wasserbeständigen Einsatz mit geeigneten abgedichteten Verbindungen. Die Betriebsumgebung liegt bei -10 °C bis 50 °C und nicht kondensierender Luftfeuchtigkeit.
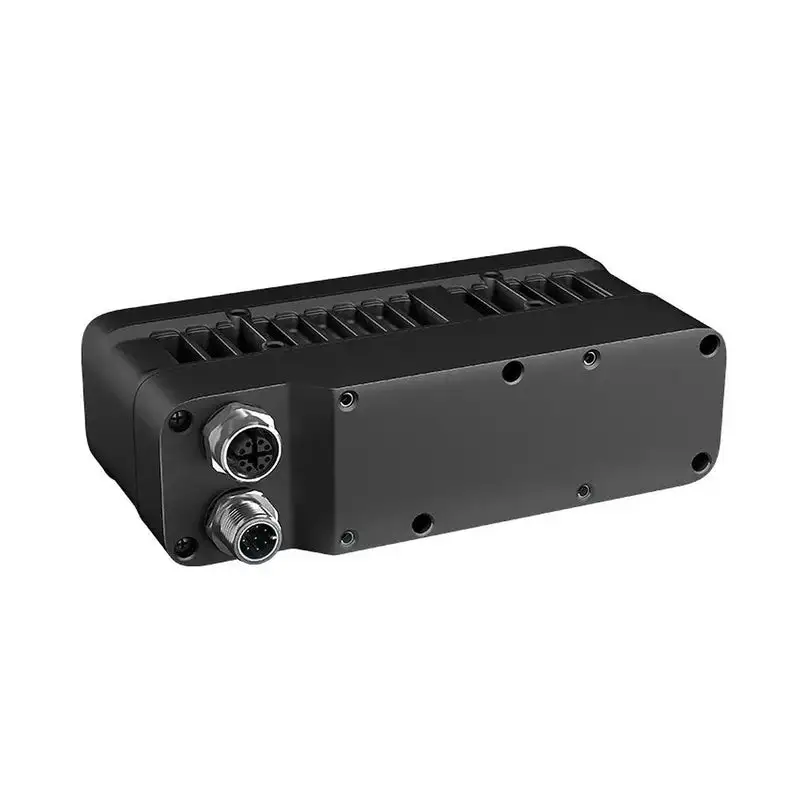
- Dedizierte industrielle I/O – Ein separater M12-A-kodierter Steckverbinder führt DC-Stromeingang, Synchronisierungssignale und RS485. Er unterscheidet sich vom X-kodierten Ethernet-/PoE-Steckverbinder.
- Koordinierte RGB-D- und Bewegungsdaten – Hardware-Zeitstempel, räumliche Tiefen-Farb-Ausrichtung, Synchronisierung mehrerer Kameras und ein 6-DoF-Gyroskop/Beschleunigungsmesser unterstützen Sensorfusion und Arbeitsabläufe mit mehreren Ansichten.
- Flexible Montage und Integration – M4-Montagepositionen an Rückseite, Unterseite und Oberseite bieten Installationsoptionen. Offizielle CAD-Dateien und mechanische Zeichnungen helfen bei der Planung von Freiraum, Steckverbinderzugang und Montagehardware.
- Offenes Entwicklungsökosystem – Orbbec SDK v2, Orbbec Viewer und der offizielle ROS2-Wrapper unterstützen die Stream-Auswertung und Anwendungsentwicklung. Verwenden Sie die für Gemini 435Le angegebene Kombination aus Firmware und SDK.
Technische Daten
| Parameter | Wert |
|---|---|
| Modell | Orbbec Gemini 435Le |
| Kameratyp | Industrielle binokulare RGB-D-Stereokamera |
| Tiefentechnologie | Aktives und passives Stereo-Sehen |
| Stereobasis | 95 mm |
| LDM-Wellenlänge | 850 nm |
| Tiefenbereich | 0,31-20 m+ Arbeitsbereich; 0,31-10 m idealer Bereich. Die Fernbereichsspezifikation verwendet Ziele mit einer Reflektivität von >10 %; der Mindestabstand variiert je nach Offset- und Voreinstellungskonfiguration. |
| Tiefenauflösung und Bildrate | Bis zu 1280 × 800 bei 10 fps oder 640 × 400 bei 20 fps |
| RGB-Auflösung und Bildrate | Bis zu 1280 × 800 bei 10 fps oder 640 × 400 bei 20 fps; MJPEG / I420 |
| Tiefensichtfeld | 90° × 65° ±3° bei 2 m, 1280 × 800 |
| RGB-Sichtfeld | 16:10: 94° × 68° ±3° 16:9: 94° × 62° ±3° 4:3: 82° × 66° ±3° |
| Sensorverschluss | Global Shutter für IR und RGB |
| Optischer Tiefenfilter | Sichtbar + NIR-Pass |
| Tiefengenauigkeit |
≤±1 % bei 2 m mit 1280 × 800 und 90 % × 90 % ROI ≤±2 % bei 4 m mit 1280 × 800 und 80 % × 80 % ROI |
| Räumliche Präzision |
≤0,4 % bei 2 m mit 1280 × 800 und 90 % × 90 % ROI ≤0,8 % bei 4 m mit 1280 × 800 und 80 % × 80 % ROI |
| Temporale Präzision | ≤0,1 % bei 2 m, 1280 × 800 |
| Tiefen-Konfidenzkarte | Unterstützt |
| Datenschnittstelle | Gigabit Ethernet |
| Netzwerkprotokolle | TCP/IP und RTSP |
| Ethernet-/PoE-Steckverbinder | M12, 8-polig, X-kodiert für Datenübertragung und PoE |
| Strom-/I/O-Steckverbinder | M12, 8-polig, A-kodiert für DC-Stromeingang, Sync-in/out und RS485 |
| Stromeingang |
PoE: IEEE 802.3af DC: 9-24 V, ≥2 A |
| Leistungsaufnahme |
DC: durchschnittlich <6,5 W; Spitze <11,0 W PoE: durchschnittlich <8,0 W; Spitze <15,0 W |
| Synchronisierung und Ausrichtung | Hardware-Zeitstempel, Synchronisierung mehrerer Kameras und räumliche Hardware-Ausrichtung von Tiefe zu Farbe |
| IMU | 6 DoF; Abtastbereich von Gyroskop und Beschleunigungsmesser: 50-1.000 Hz |
| Schutzart | IP67; verwenden Sie korrekt montierte Kabel mit geeigneter Schutzart und abgedichtete Steckverbinder |
| Betriebsumgebung | -10 °C bis 50 °C; 5-90 % rF, nicht kondensierend |
| Abmessungen (B × H × T) | 138.5 × 40.5 × 70.0 mm |
| Gewicht | 520 g |
| Montage | Rückseite, Unterseite und Oberseite: jeweils 4 × M4; maximale Einschraubtiefe 6 mm; maximales Drehmoment 0,4 N·m |
| Software | Orbbec SDK v2, Orbbec Viewer und offizieller Orbbec ROS2-Wrapper |
Produktvergleich
Vergleichen Sie Gemini 435Le mit einer Ethernet-Alternative und einer USB-Tiefenkamera, bevor Sie Host, Gehäuse und Streaming-Profil auswählen. Die folgenden Profile ordnen jeder Auflösung die unterstützte Bildrate zu; maximale Auflösung und maximale Bildrate sind nicht austauschbar.
| Parameter | Orbbec Gemini 435Le | Orbbec Gemini 335Le | RealSense D455 |
|---|---|---|---|
| Integrationsfokus | Industrielle RGB-D-Wahrnehmung über große Distanzen und szenenspezifische Tiefenvoreinstellungen | Industrielles Ethernet-Stereo mit Tiefenprofilen für höhere Bildraten | USB-verbundene Stereoentwicklung und leichte Roboterintegration |
| Idealer Bereich | 0.31-10 m | 0.25-6 m | 0.6-6 m |
| Datenverbindung | Gigabit Ethernet | Gigabit Ethernet | USB 3.1 Gen 1, USB Type-C |
| Stromverbindung | IEEE 802.3af PoE or 9-24 V DC, ≥2 A | IEEE 802.3af PoE or 9-24 V DC, ≥1 A | USB-betrieben |
| Tiefenausgabeprofile |
1280 × 800 bei 10 fps 640 × 400 bei 20 fps |
1280 × 800 bei 30 fps 848 × 530 bei 60 fps |
1280 × 720 bei 30 fps 848 × 480 bei 90 fps über USB 3 |
| Tiefensichtfeld | 90° × 65° ±3° bei 2 m | 90° × 65° ±3° bei 2 m | 87° × 58° nominal |
| IR-/RGB-Verschluss | Global / Global | Global / Global | Global / Global |
| Integrierte IMU | 6-DoF-Gyroskop und Beschleunigungsmesser | Unterstützt | Gyroskop und Beschleunigungsmesser |
| Steckverbinder | M12 X-coded + M12 A-coded | M12 X-coded + M8 A-coded | USB Type-C + Anschluss für externe Synchronisierung |
| Abmessungen (B × H × T) | 138.5 × 40.5 × 70.0 mm | 124 × 29 × 50 mm | 124 × 29 × 26 mm |
| SDK | Orbbec SDK v2 | Orbbec SDK v2 | RealSense SDK 2.0 |
Wählen Sie nach Einsatzprioritäten: Gemini 435Le kombiniert ein IP67-Ethernet-Design mit einem größeren idealen Erfassungsbereich und konfigurierbarer Tiefenverarbeitung. Gemini 335Le bietet Profile mit höheren Bildraten in einem kleineren Ethernet-Gehäuse. RealSense D455 eignet sich für einen USB-basierten Entwicklungsweg. Dies sind unterschiedliche Integrationsoptionen und keine direkten Ersatzprodukte; bewerten Sie Latenz, Zielmaterialien, Montage und Host-Software im vorgesehenen System.
Anwendungen
- AMR-Navigation und Hinderniswahrnehmung – Stellen Sie Tiefenkarten für lokale Hindernisrepräsentation, Freiraumschätzung und Routenplanung in Lagern oder Fabriken bereit. Wählen Sie die Voreinstellung AMR Perception und validieren Sie die Tiefenqualität an texturarmen Wänden, Gangrändern und Objekten bei der vorgesehenen Fahrdistanz.
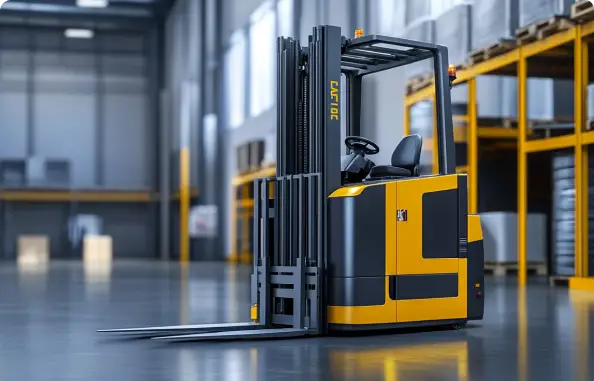
- Wahrnehmung autonomer Gabelstapler – Stellen Sie RGB-D-Eingaben für Palettenerkennung, Lastpositionierung und die Erkennung naher Strukturen bereit. Die Ethernet-Schnittstelle und M12-Steckverbinder eignen sich für eine Installation abseits des Hauptrechners; die Montageposition sollte verhindern, dass Gabeln, Lasten und Hubmast die erforderliche Sicht verdecken.
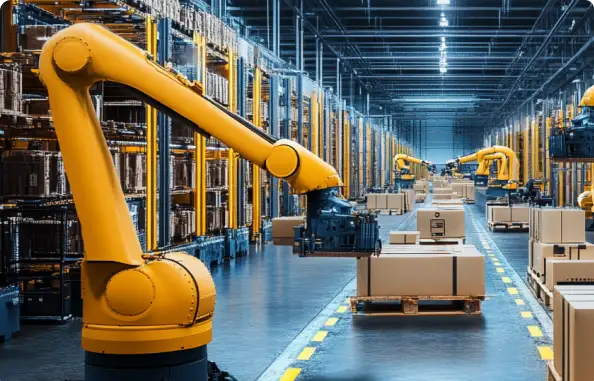
- Robotisches Greifen und Materialhandling – Nutzen Sie ausgerichtete Farb- und Tiefendaten, um Objekterscheinung für Greifplanung, Behälterinspektion und Palettierungsabläufe mit der 3D-Position zu verknüpfen. Die Erfassung mit Global Shutter hilft, die Szenengeometrie zu erhalten; der Robotercontroller benötigt dennoch anwendungsspezifische Hand-Auge-Kalibrierung und Bewegungsplanung.
- Volumenmessung und Logistikvermessung – Bewerten Sie die Voreinstellung Dimensioning für Kartons, Pakete und Lastkonturen. Für wiederholbare Messungen sollten Arbeitsdistanz, ROI, Oberflächentextur und Beleuchtung gemeinsam bewertet werden, statt den maximalen Erfassungsbereich als garantierten Messbereich zu betrachten.
- Inspektionsroboter für Außenbereiche – Nutzen Sie das Industriegehäuse und das Stereo-System mit großer Stereobasis für Standortüberwachung und Navigationsforschung auf Innen- und Außenrouten. Schützen Sie Kabelübergänge, halten Sie das optische Fenster frei und überprüfen Sie die Tiefe an tatsächlichen Außenoberflächen und bei Beleuchtungswechseln.
- Gewerbliche Reinigungsroboter – Ergänzen Sie vorausschauende oder seitliche Tiefenwahrnehmung im Bereich von Möbeln, Ganggrenzen und Serviceflächen. Testen Sie glänzende Böden, transparente Oberflächen und bewegte Hindernisse in der vorgesehenen Umgebung; dies sind weiterhin wichtige Randfälle für eine Stereo-Vision-Pipeline.
- Synchronisierte Mehrkamerasysteme – Verwenden Sie Hardware-Synchronisierung und Zeitstempel, wenn Sie mehrere Ansichten eines Arbeitsbereichs oder einer mobilen Plattform kombinieren. Planen Sie Triggern, Netzwerkdurchsatz, Koordinatentransformationen und Kabelführung als Teil des Gesamtsystems.
- Entwicklung für KI-Bildverarbeitung und Sensorfusion – Erfassen Sie RGB-D-, Punktwolken- und IMU-Daten für Wahrnehmungsexperimente und Roboterintegration. Orbbec Viewer hilft bei der Prüfung von Streams, bevor Sie zur SDK- oder ROS2-Entwicklung übergehen; die Kamera liefert Sensordaten und keine vollständige Navigations- oder Erkennungsanwendung.
Lieferumfang
| Beschreibung | Menge |
|---|---|
| Gemini 435Le Kamera | 1 |
| Datenkabel, 2 m | 1 |
| Stromkabel, 2 m | 1 |
| Schnellstartanleitung | 1 |
Ressourcen
Dokumente & Handbücher
- Gemini 435Le Dokumentation
- Gemini 435Le Datenblatt (PDF)
- Orbbec Produkthandbuch (PDF)
- Gemini 435Le Schnellstartanleitung
CAD- & Mechanikdateien
- Gemini 435Le CAD-Dateien
Firmware
- Gemini 435Le Firmware-Versionshinweise
Software & GitHub
- Offizielle Orbbec SDK-Seite
- Orbbec SDK v2 API-Referenz
- Orbbec SDK v2 auf GitHub
- Orbbec ROS2-Wrapper auf GitHub
Empfohlene Artikel
- Gemini 435Le Industrieüberblick
- Gemini 435Le vs. RealSense D455
- Gemini 435Le Stereokamera-Leitfaden
- Leitfaden zu RealSense-Alternativen
Häufig gestellte Fragen
Worin unterscheidet sich Gemini 435Le von Gemini 335Le?
Beide verwenden eine 95-mm-Stereobasis, Ethernet/PoE und ein IP67-Design. Gemini 435Le hat einen idealen Bereich von 0,31-10 m, gegenüber 0,25-6 m bei Gemini 335Le, und richtet sich an szenenkonfigurierbare Tiefenverarbeitung. Gemini 335Le bietet Tiefenprofile mit höheren Bildraten und ein kleineres Gehäuse; die Vergleichstabelle zeigt die Integrationsunterschiede.
Sollte ich Gemini 435Le oder RealSense D455 wählen?
Wählen Sie nach erforderlicher Verbindung, Umgebung, Reichweite und Bildrate. Gemini 435Le bietet industrielle M12-Ethernet-/PoE-Konnektivität und ein IP67-Gehäuse; D455 folgt einem USB-basierten Integrationsweg und unterstützt Tiefenprofile mit höheren Bildraten bei reduzierter Auflösung. Keines der beiden Modelle ist ein universeller Ersatz für das andere.
Wie groß ist der nutzbare Erfassungsbereich und wie ist die Präzision zu verstehen?
Der angegebene Arbeitsbereich beträgt 0,31-20 m+, mit einem idealen Bereich von 0,31-10 m. Die Reichweite hängt von den Szenenbedingungen ab. Bei 2 m beträgt die Tiefengenauigkeit ≤±1 % und die räumliche Präzision ≤0,4 %, gemessen bei 1280 × 800 innerhalb einer ROI von 90 % × 90 %. Diese Angaben beschreiben unterschiedliche Kennzahlen und sind keine austauschbaren Garantien.
Welche Streaming-Profile für Tiefe und Farbe sind verfügbar?
Tiefe und RGB unterstützen jeweils bis zu 1280 × 800 bei 10 fps oder 640 × 400 bei 20 fps. Beide Sensortypen verwenden Global Shutter. Verwenden Sie bei der Konfiguration einer Anwendung die tatsächlich von der angeschlossenen Kamera und dem SDK angebotenen Stream-Profile.
Wie wird die Kamera mit Strom versorgt und welches Leistungsbudget ist erforderlich?
Verwenden Sie IEEE 802.3af PoE oder 9-24 V DC mit mindestens 2 A verfügbarer Stromstärke. Die DC-Leistungsaufnahme liegt im Durchschnitt unter 6,5 W und in der Spitze unter 11 W; die PoE-Leistungsaufnahme liegt im Durchschnitt unter 8 W und in der Spitze unter 15 W. Berücksichtigen Sie die gewählte Versorgungsmethode, Kabelverluste und das übrige Robotersystem im Leistungsbudget.
Wofür werden die beiden M12-Steckverbinder verwendet?
Der 8-polige X-kodierte M12-Port führt Gigabit-Ethernet-Daten und PoE. Der 8-polige A-kodierte M12-Port führt DC-Stromeingang, Sync-in/out und RS485. Die Steckverbinder haben unterschiedliche Funktionen; befolgen Sie die offiziellen Pinbelegungen und Kabelzeichnungen.
Mit welcher Tiefenvoreinstellung sollte ich beginnen?
Beginnen Sie mit AMR Perception für die Szenenwahrnehmung mobiler Roboter oder mit Dimensioning für Kontur- und Messauswertung und testen Sie anschließend mit repräsentativen Zielen. Orbbec bewertet Anforderungen an benutzerdefinierte Voreinstellungen separat. Die Auswahl einer Voreinstellung ersetzt nicht die Validierung der vollständigen Anwendung.
Kann Gemini 435Le im Außenbereich und in synchronisierten Mehrkamerasystemen arbeiten?
Sein IP67-Gehäuse und sein Betriebsbereich von -10 °C bis 50 °C unterstützen den industriellen Innen- und Außeneinsatz mit korrekt montierten Kabeln. Es unterstützt zudem Hardware-Zeitstempel, Mehrkamerasynchronisierung, Tiefen-Farb-Ausrichtung und eine 6-DoF-IMU. Umgebungsabdichtung und Synchronisierung müssen auf Systemebene umgesetzt werden.
Welche Software und welches ROS2-Paket unterstützen Gemini 435Le?
Verwenden Sie Orbbec SDK v2 und Orbbec Viewer für die erste Bewertung. Der offizielle Orbbec ROS2-Wrapper führt Gemini 435Le mit gemini435_le.launch.py auf. Befolgen Sie die aktuelle Tabelle zur Firmware-/SDK-Kompatibilität des Repositorys und den IP-Konfigurationsleitfaden des Produkts; gehen Sie nicht davon aus, dass der ältere v1-Wrapper dieses Modell unterstützt.
Was ist im Lieferumfang enthalten?
Der Lieferumfang umfasst eine Gemini 435Le Kamera, ein 2-m-Datenkabel, ein 2-m-Stromkabel und eine Schnellstartanleitung. Dies sind die vier für dieses Produkt aufgeführten Artikel.