Beschreibung
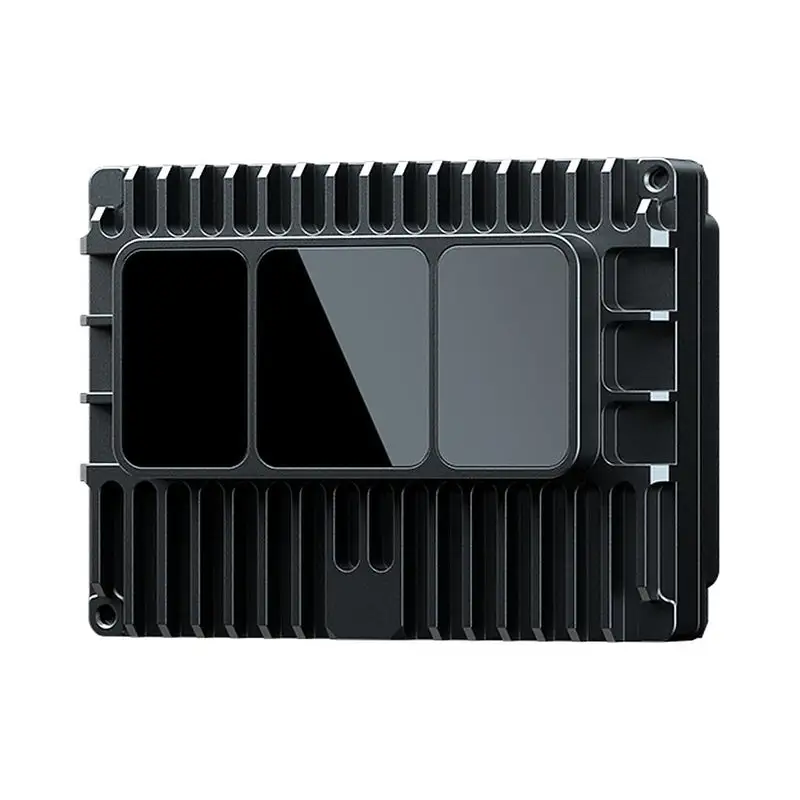
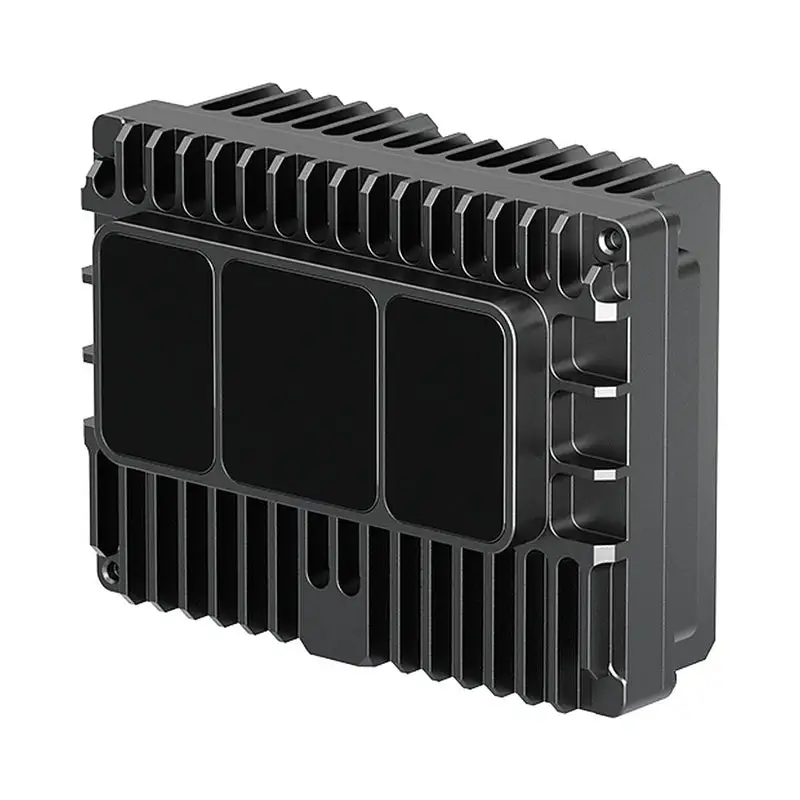
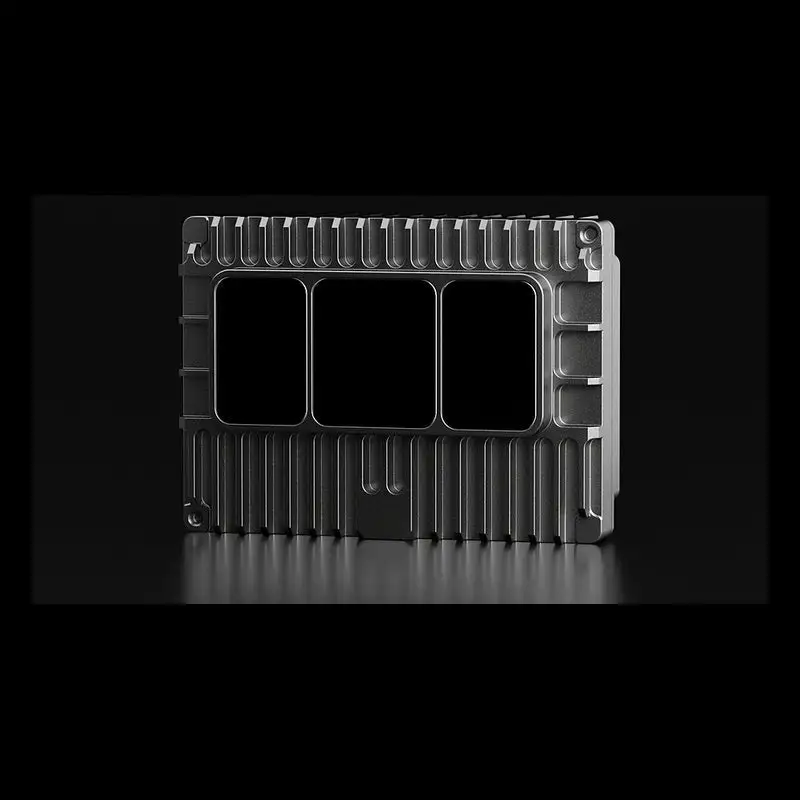
RoboSense E1R ist ein vollständig festkörperbasiertes digitales LiDAR, das auf der automobilgeeigneten E-Plattform von RoboSense für Robotik und 3D-Echtzeitwahrnehmung basiert. Seine 144-Linien-Architektur, ein Sichtfeld von 120° × 90° sowie das vollständig chipbasierte elektronische Scannen unterstützen Entwickler beim Aufbau von Wahrnehmungssystemen für Lokalisierung, Kartierung, Navigation und Hinderniserkennung.
Angetrieben von RoboSense SPAD-SoC und 2D-VCSEL-Technologie kombiniert E1R ein kompaktes, flaches optisches Fenster mit strukturierter Punktwolkenausgabe. Die aktuelle offizielle Produktseite nennt eine maximale Reichweite von 75 m, während das Benutzerhandbuch eine Reichweite von 30 m bei 10 % NIST-Reflexionsgrad bei 100 klux direktem Sonnenlicht angibt.
Das E1R-Benutzerhandbuch nennt 1000Base-T1 Gigabit Ethernet, UDP Datenausgabe sowie Unterstützung für gPTP / PTP E2E L2 zur Zeitsynchronisierung. Dadurch erhalten Integratoren einen etablierten kabelgebundenen Weg für die Entwicklung von Robotikwahrnehmung.
Merkmale
- Vollständig festkörperbasierte digitale Architektur – RoboSense kombiniert einen eigenen digitalen SPAD-SoC mit einem 2D-VCSEL-Array und elektronischem Scannen, ohne interne bewegliche Teile.
- Ultrabreite 3D-Abdeckung – Das 120° horizontale und 90° vertikale Sichtfeld unterstützt eine großflächige Wahrnehmung bei der Robotikintegration.
- Strukturierte Punktwolke mit 144 Linien – E1R liefert ungefähr 260.000 Punkte/s bei 10 Hz für hochdichte 3D-Erfassungsabläufe.
- Fern- und Nahbereichserfassung – Die offiziellen Spezifikationen nennen eine maximale Reichweite von 75 m, 30 m bei 10 % NIST-Reflexionsgradsowie einen Blindzone von 0,1 m.
- Verifizierte Entfernungsgenauigkeit – Das aktuelle E1R-Benutzerhandbuch nennt ±5 cm bei 1 Sigma im Bereich von 10 bis 30 m mit einem diffusen NIST-Reflektor mit 50 % Reflexionsgrad; Umwelt- und Zielbedingungen beeinflussen die Ergebnisse.
- Robustheit in Automobilqualität – RoboSense gibt an, dass E1R mehr als 60 Zuverlässigkeitstests bestanden hat, darunter Temperatur-, Vibrations- und Schutzprüfungen für anspruchsvolle Einsätze.
- Industrieller Umgebungsschutz – Das Benutzerhandbuch nennt IP67 / IP6K9K Schutz und einen Betriebsbereich von -40°C bis +85°C.
- Kabelgebundene Gigabit-Integration – Der LiDAR-Sensor nutzt 1000Base-T1; die Schnittstellenbox bietet eine Standard- RJ45-Gigabit-Ethernet Verbindung für die hostseitige Entwicklung.
- Zeitsynchronisierte Wahrnehmung – Die Plattform unterstützt gPTP (IEEE 802.1AS) und PTP E2E L2 (IEEE 1588) Abläufe, die im offiziellen Benutzerhandbuch dokumentiert sind.
Kompaktes Design und flexible Integration
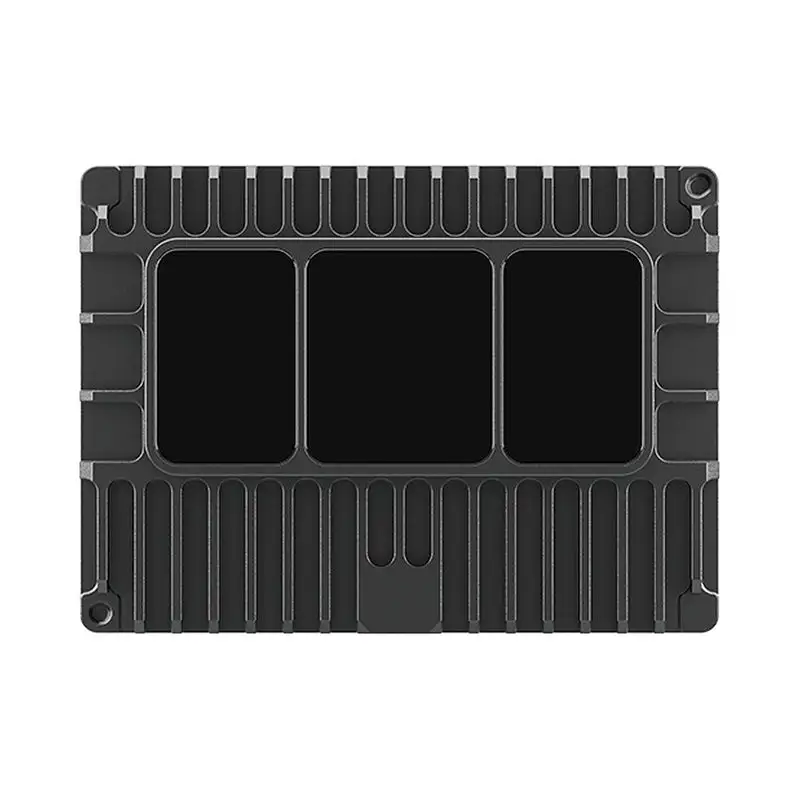
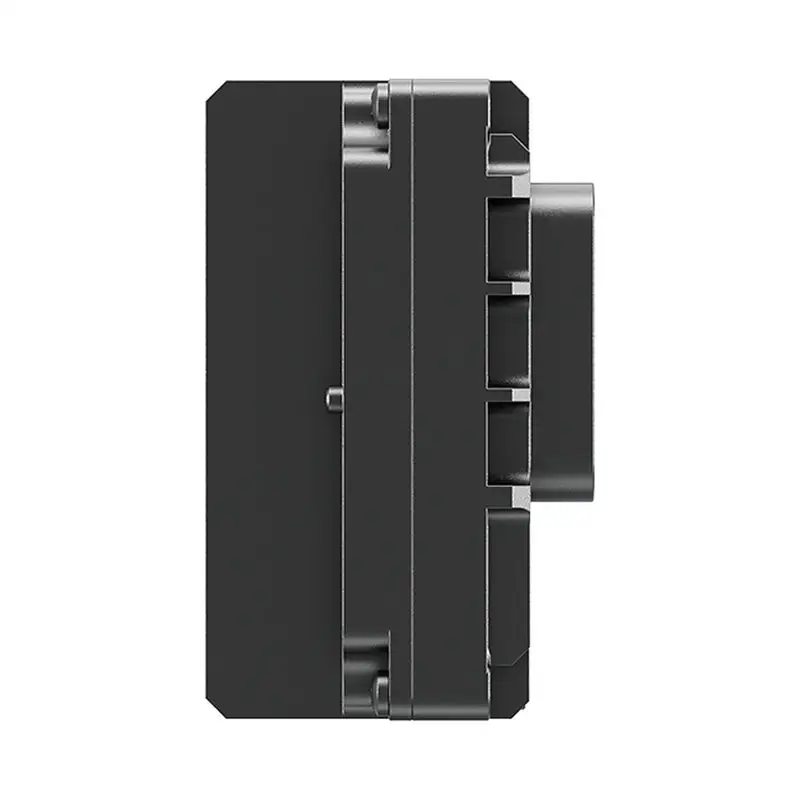
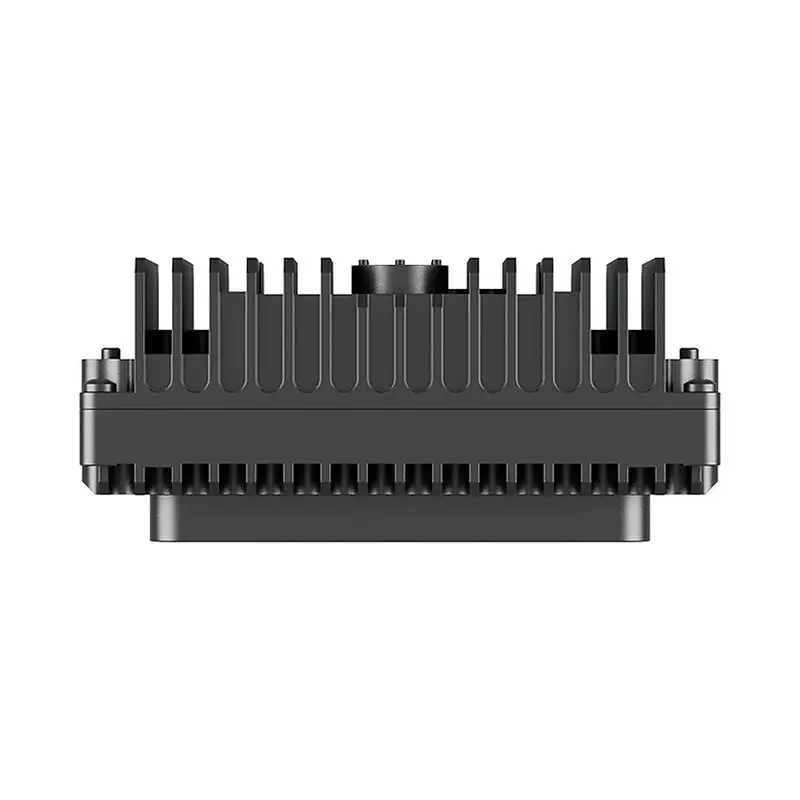
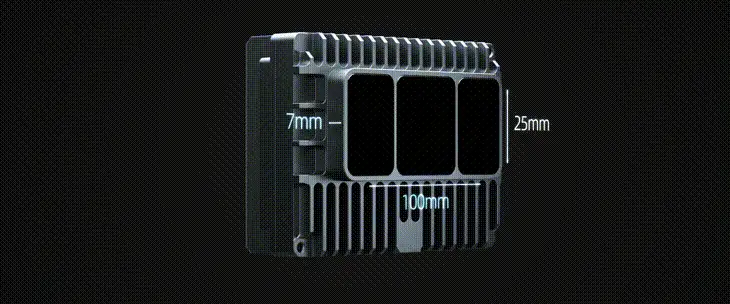
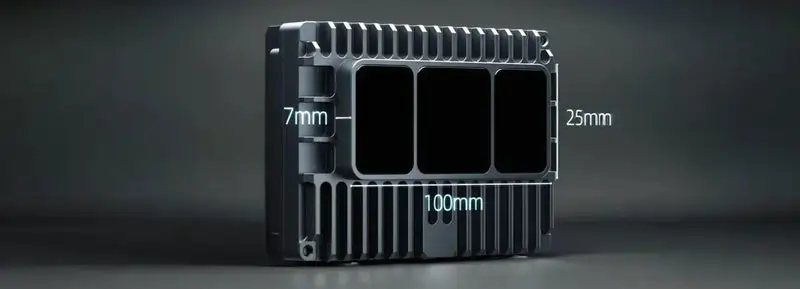
E1R verwendet ein flaches optisches Fenster mit niedriger Bauhöhe und ohne vorstehende Scannereinheit. Das erleichtert die Integration von 3D-Wahrnehmung in kompakte Robotergehäuse. Die offizielle Seite nennt ein 7 × 35 × 75 mm flaches optisches Fenster sowie eine 1/4-Zoll-Gewindehalterung für Entwicklungs-, Test- und Vorrichtungsabläufe.
Ultrabreites Sichtfeld und Detektionsreichweite
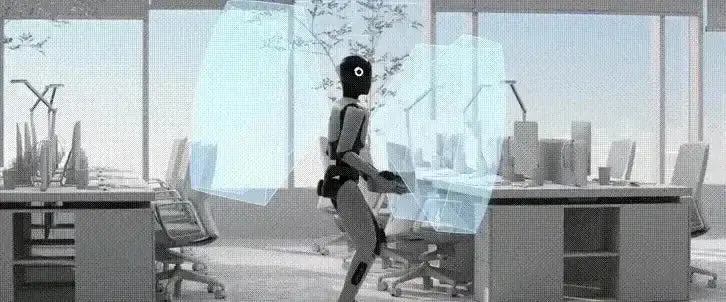
Die 120° × 90° Abdeckung ist darauf ausgelegt, einen umfassenden Umfeldkontext zu erfassen und gleichzeitig Details für Objektkontur-, Distanz- und Hinderniserkennungsaufgaben zu erhalten. Die offizielle Produktseite nennt eine maximale Reichweite von 75 m; laut Benutzerhandbuch beträgt sie 30 m bei 10 % NIST-Reflexionsgrad unter 100 klux direktem Sonnenlicht.
Hochauflösende Punktwolke und digitale Erfassung
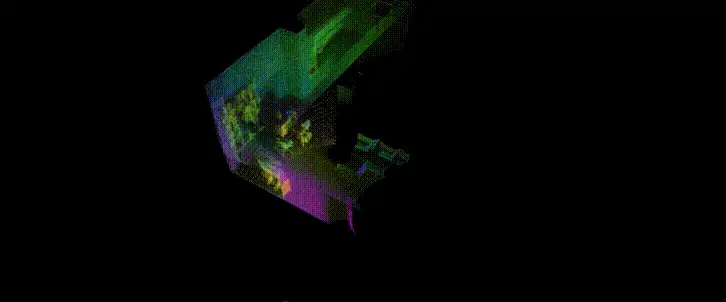
Mit 144 Linien und ungefähr 260.000 Punkten pro Sekunde, liefert E1R strukturierte 3D-Daten für Echtzeitkartierung, Lokalisierung, Szenenrekonstruktion und Hinderniserkennung. Der vollständig digitale Signalpfad ist darauf ausgelegt, Echosignalinformationen für eine hochwertige Punktwolkenausgabe zu bewahren.
Spezifikationen
| Parameter | Verifizierte Spezifikation |
|---|---|
| Produktmodell | RoboSense E1R |
| Messprinzip | Laufzeitmessung, vollständig festkörperbasiertes elektronisches Scannen |
| Optische Architektur | Digitaler SPAD-SoC und 2D VCSEL |
| Anzahl der Linien | 144 |
| Sichtfeld | Horizontal: 120° (-60° bis +60°); Vertikal: 90° (-45° bis +45°) |
| Detektionsreichweite | maximal 75 m; 30 m bei 10 % NIST-Reflexionsgrad bei 100 klux direktem Sonnenlicht |
| Entfernungsgenauigkeit | ±5 cm bei 1 Sigma, getestet bei 10 bis 30 m mit einem diffusen NIST-Reflektor mit 50 % Reflexionsgrad |
| Blindzone | 0,1 m |
| Winkelauflösung | Durchschnittlich 0,625° in der Mitte des Sichtfelds; 0,7° an den Rändern |
| Bildrate | 10 Hz |
| Punktrate | Ungefähr 260.000 Punkte/s |
| Wellenlänge und Lasersicherheit | 940 nm; Laserklasse 1, augensicher |
| Datenschnittstelle | 1000Base-T1 Gigabit Ethernet; Standard-RJ45-Gigabit-Ethernet bei Verwendung der Schnittstellenbox |
| Datenprotokoll | UDP-MSOP-Messdatenpakete und DIFOP-Geräteinformationspakete |
| Zeitsynchronisierung | gPTP (IEEE 802.1AS) und PTP E2E L2 (IEEE 1588) |
| Betriebsspannung | 9 V bis 16 V |
| Leistungsaufnahme | <10 W |
| Außenabmessungen | 95 × 42,6 × 69,5 mm (L × B × H) |
| Stecker- und Einbauraum | 95 × 51,1 × 87 mm (L × B × H) |
| Gewicht | 330 g ±20 g (nur LiDAR) |
| Betriebstemperatur | -40°C bis +85°C |
| Lagertemperatur | -40°C bis +105°C |
| Schutzart | IP67 / IP6K9K |
Referenzdokumente
Wiki
OpenELAB RoboSense E1R Wiki
Dokumente und Modelle
E1R-Benutzerhandbuch
E1-Zertifizierungspaket
RoboSense E1R 3D-Modell
Software und Entwicklung
Offizielles RoboSense Download-Center
RoboSense rs_driver
RoboSense rslidar_sdk
RoboSense rslidar_msg
Anwendungen
RoboSense E1R ist für Roboter und autonome Systeme vorgesehen, die eine breite 3D-Echtzeitwahrnehmung benötigen. Die endgültige Detektions-, Navigations- und Sicherheitsleistung hängt von der mechanischen Integration, Kalibrierung, Betriebsumgebung und Host-Software des Gesamtsystems ab.
-
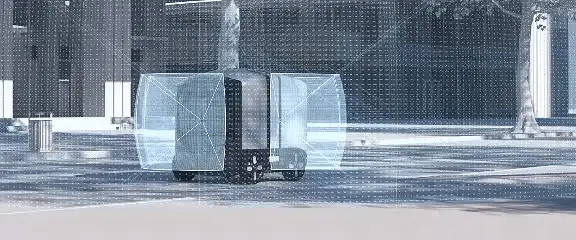
Autonome Lieferroboter – Das ultrabreite Sichtfeld kann 3D-Wahrnehmungsdaten für Routenwahrnehmung, Hinderniserkennung und Lokalisierungsentwicklung in Außen- und Mischumgebungen bereitstellen.
-
Reinigungsroboter – Strukturierte Punktwolkendaten können Kartierung, Flächenplanung und Hinderniserkennungsabläufe für autonome Bodenpflegeplattformen unterstützen.
-
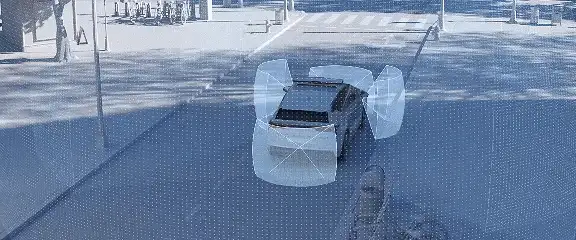
Robotaxis und autonome Fahrzeuge – Die automobilgeeignete Plattform und die breite Wahrnehmungsabdeckung können für Nahbereichs- und Weitwinkelwahrnehmung sowie Sensorfusionsforschung bewertet werden.
-
Serviceroboter – Ein kompakter Festkörpersensor kann in Innenraumroboter integriert werden, die einen 3D-Umfeldkontext rund um Personen, Einrichtung und veränderliche Hindernisse benötigen.
-
Humanoide Roboter – Das vertikale Sichtfeld von 90 Grad unterstützt die Bewertung der 3D-Wahrnehmung für Objekterkennung, nahe Hindernisse und Umgebungsrekonstruktion.
-
Drohnen und Luftrobotik – Das flache optische Fenster und die kabelgebundene Punktwolkenausgabe können für Inspektion, Kartierung und Hinderniserkennungsentwicklung bewertet werden, sofern die Systemintegration dies zulässt.
- Lager- und Logistikautomatisierung – E1R kann Wahrnehmungsdaten für die Entwicklung von AMR-, AGV-, Dock-, Gang- und Objekterkennung in kontrollierten Betriebsbereichen liefern.
- Intelligente Infrastruktur und räumliche Digitalisierung – Der strukturierte Datenstrom kann für 3D-Umgebungsmodellierung, Verkehrskontext und Standortüberwachungsanwendungen bewertet werden.
Lieferumfang
| SKU | Konfiguration | Enthaltene Artikel |
|---|---|---|
| RS-E1R | Nur LiDAR | 1 × RoboSense E1R LiDAR |
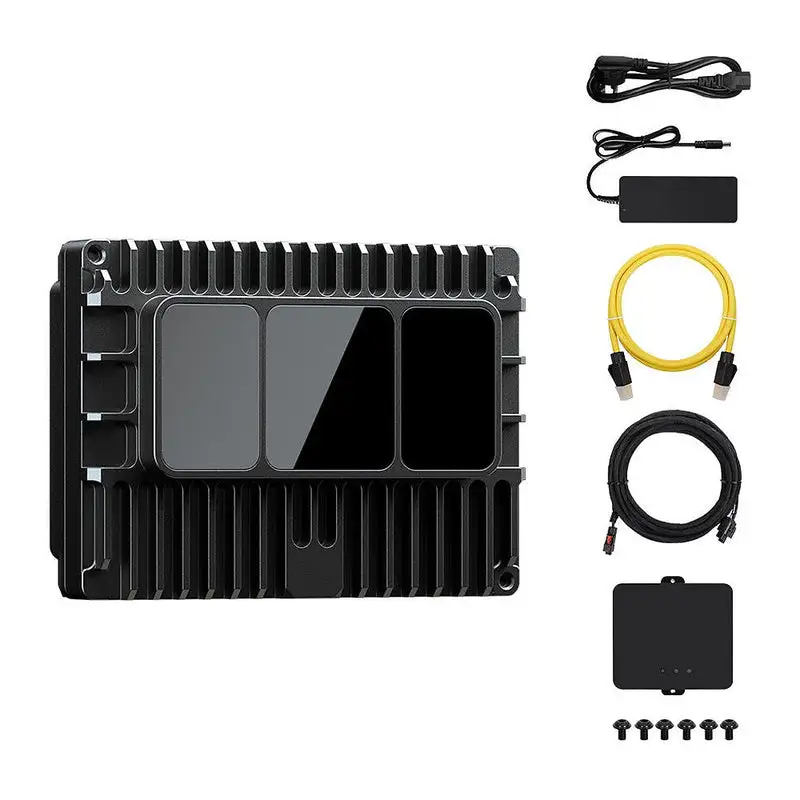
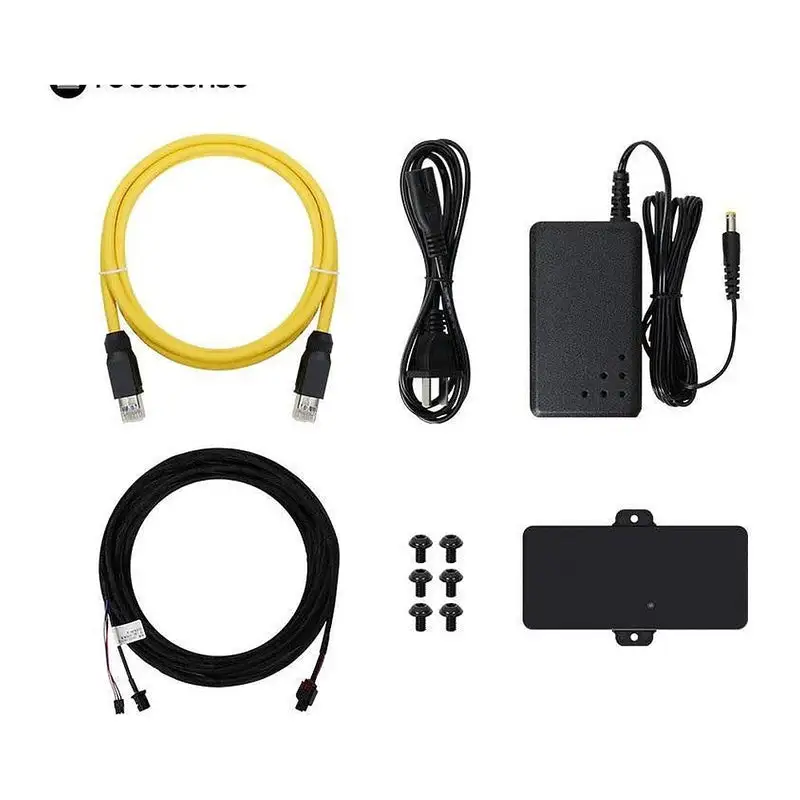
| RS-E1R-3.5 | 3,5-m-Zubehörset | 1 × 3,5-m-Ethernet-Stromkabel 1 × Netzteil 1 × Stromkabel 1 × E1R-Stromschnittstellenbox 1 × RJ45-Ethernet-Kabel 6 × M4-Schrauben |
| RS-E1R-8 | 8-m-Zubehörset | 1 × 8-m-Ethernet-Stromkabel 1 × Netzteil 1 × Stromkabel 1 × E1R-Stromschnittstellenbox 1 × RJ45-Ethernet-Kabel 6 × M4-Schrauben |
| JD-RS-E1R-35kit | LiDAR mit 3,5-m-Ethernet-Set | 1 × RoboSense E1R LiDAR 1 × 3,5-m-Ethernet-Stromkabel 1 × Netzteil 1 × Stromkabel 1 × E1R-Stromschnittstellenbox 1 × RJ45-Ethernet-Kabel 6 × M4-Schrauben |
| JD-RS-E1R-80kit | LiDAR mit 8-m-Ethernet-Set | 1 × RoboSense E1R LiDAR 1 × 8-m-Ethernet-Stromkabel 1 × Netzteil 1 × Stromkabel 1 × E1R-Stromschnittstellenbox 1 × RJ45-Ethernet-Kabel 6 × M4-Schrauben |
Häufig gestellte Fragen
Welche RoboSense-E1R-SKU sollte ich auswählen?
RS-E1R ist die Option nur mit LiDAR. RS-E1R-3.5 und RS-E1R-8 sind Zubehörsets mit unterschiedlichen Längen des Ethernet-Stromkabels. JD-RS-E1R-35kit und JD-RS-E1R-80kit kombinieren das LiDAR mit dem oben aufgeführten entsprechenden Ethernet-Set mit 3,5 m bzw. 8 m.
Welches Sichtfeld bietet E1R?
Das offizielle Benutzerhandbuch nennt ein 120° horizontale Sichtfeld (-60° bis +60°) sowie ein 90° vertikale Sichtfeld (-45° bis +45°).
Welche Reichweite und Genauigkeit sind offiziell spezifiziert?
Die aktuelle Produktseite nennt eine maximale Reichweite von 75 m. Das Benutzerhandbuch nennt 30 m bei 10 % NIST-Reflexionsgrad bei 100 klux direktem Sonnenlicht sowie ±5 cm bei 1 Sigma bei 10 bis 30 m mit einem diffusen NIST-Reflektor mit 50 % Reflexionsgrad. Die Ergebnisse variieren je nach Ziel und Umgebung.
Wie viele Punkte gibt E1R aus?
Das Benutzerhandbuch nennt ungefähr 260.000 Punkten pro Sekunde bei einer 10 Hz Bildrate. Diese Produktseite erhebt keinen Anspruch auf eine nicht verifizierte Punktrate im Dual-Return-Modus.
Wie wird das LiDAR mit einem Host-Computer verbunden?
Der E1R-Sensor nutzt 1000Base-T1 Gigabit Ethernet. Mit der offiziellen Schnittstellenbox nutzt die hostseitige Verbindung eine Standard- RJ45-Gigabit-Ethernet Schnittstelle; der dokumentierte Datentransport verwendet UDP.
Welche Datenpakete stellt E1R bereit?
Das Handbuch dokumentiert UDP- MSOP Messdatenpakete und DIFOP Geräteinformationspakete. MSOP enthält Entfernungs-, Reflektivitäts-, Winkel- und Zeitstempelinformationen.
Unterstützt E1R die Entwicklung mit ROS oder ROS 2?
Der offizielle Leitfaden besagt, dass rs_driver v1.5.10 und höher das Parsen und Transformieren von E1R-Punktwolken unterstützt. Er verweist außerdem auf rslidar_sdk und rslidar_msg für ROS- und ROS-2-Abläufe. Bestätigen Sie vor der Integration die aktuellen Repository-Anweisungen und Ihre Zielumgebung.
Welche Verfahren zur Zeitsynchronisierung sind dokumentiert?
Das Benutzerhandbuch dokumentiert gPTP (IEEE 802.1AS) als Standard-Firmwareverfahren sowie PTP E2E L2 (IEEE 1588). Für den gewählten Synchronisierungsablauf sind geeignete kompatible Master-Uhren und Netzwerkhardware erforderlich.
Welcher mechanische und elektrische Bauraum wird benötigt?
Planen Sie für eine 95 × 42,6 × 69,5 mm LiDAR-Außenkontur oder 95 × 51,1 × 87 mm bei Berücksichtigung von Stecker und Einbaukontur. Die spezifizierte Betriebseingangsspannung beträgt 9 V bis 16 V bei einer Leistungsaufnahme unter 10 W.
Welche Umwelt- und Sicherheitsbewertungen sind spezifiziert?
Die offizielle Dokumentation nennt IP67 / IP6K9K, einen Betriebsbereich von -40°C bis +85°Csowie einen Laserklasse 1, augensicher 940-nm-Laser. Das fertige System erfordert weiterhin eine anwendungsspezifische Validierung und Installation gemäß dem mitgelieferten Handbuch.